در این فصل چه میسازی#
بگذار این فصل آخر را با یک مقایسه شروع کنیم: یازده فصل پیش، «ربات» تو یک جعبه پیچومهره و دو موتور زرد بود. امروز روی زمینِ خانهات یک ربات مسابقه راه میرود که مانع را دور میزند و ماموریت را کامل میکند — بدون اینکه حتی به کامپیوتر وصل باشد. این مسیر را تو آمدهای، قدمبهقدم و خطابهخطا. در این فصل — آخرین فصل ترم ۳ — چیزی را که ساختهای به یک مسابقهٔ واقعی تبدیل میکنی: قواعد مکتوب، داور خانوادگی، جدول امتیاز و سه اجرای رسمی. بعد یک ارتقای خوشمزه با هم میسازیم — ماموریت رفتوبرگشت — و آخرش مثل مهندسهای واقعی مستند میکنی و با ویدیوی «پروژهٔ من» به دنیا نشانش میدهی:

آخر این فصل میتوانی:
- یک مسابقهٔ خانگی را با قواعد مکتوب، داور و جدول امتیازدهی برگزار کنی و سه اجرای رسمی ثبت کنی.
- با چکلیست پایداری، ربات را قبل از هر اجرا مثل خلبانها بازبینی کنی.
- ارتقای «ماموریت رفتوبرگشت» را با یک متغیر وضعیت ساده بسازی و دو باگ کلاسیکش را رفع کنی.
- صفحهٔ ماموریتِ دفترچهٔ مهندسی را کامل کنی — با جدول پیچهای تنظیم که ترم بعد طلا میشود.
- ویدیوی «پروژهٔ من» را با الگوی پنجقدمی و قوانین ایمنی اشتراکگذاری ضبط کنی.
قبل از شروع: چکلیست پیشنیاز#
- از فصل ۱۰: ربات ماموریت کامل و زمین بازی — همهچیزِ این فصل روی آن سوار است؛ تمرین «سه اجرای موفق پشت سر هم» را هم انجام داده باش.
- از فصل ۶: ماشین حالت و ترفند
TURN_90 * 2برای چرخش ۱۸۰ درجه — قلب ارتقای این فصل. - از فصل ۴ و ۷: کالیبراسیون و حرکتهای زمانبندیشده؛ تست سنسورهای خط.
- از ترم ۱، فصل ۹: متغیر وضعیت — این بار در نقش «رفت یا برگشت؟».
- از ترم ۲، فصل ۱۱: دفترچهٔ مهندسی و الگوی پنجقدمی ویدیوی «پروژهٔ من» — نسخهٔ مسابقهایاش را میسازیم.
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ربات ماموریت فصل ۱۰ (تنظیمشده و standalone) | ۱ | — |
| زمین بازی فصل ۱۰ + جعبهٔ مانع | ۱ | — |
| نوار چسب برق برای نوار عرضی دوم (منطقهٔ شروع) | کمی | باقیماندهٔ حلقهٔ فصل ۱۰ |
| باتری پر + یک دست ذخیره | ۲ دست | اجراهای رسمی فقط با باتری پر |
| گوشی با کرونومتر (داور) + گوشی برای ضبط ویدیو | ۱-۲ | یک گوشی برای هر دو کار هم میشود |
| دفترچهٔ مهندسی + خودکار | ۱ | همان دفترچهٔ ترمهای قبل |
| یک نفر از خانواده در نقش داور | ۱ | خواهر/برادر، دوست — هر کسی که بتواند سختگیر باشد! |
۱. با عینک ترم ۱ نگاه کن: رباتت حالا پا دارد#
قبل از مسابقه، یک بار با عینک ترم ۱، فصل ۱ به رباتت نگاه کن: چرخهٔ Sense-Think-Act. رباتت حس میکند — سه سنسور خط زمین را، HC-SR04 روبهرو را. فکر میکند — ماشین حالت تصمیم میگیرد: دنبالکردن، مانور یا ایست. و عمل میکند — دو موتور، از راه L298N. ترم ۲ گفتیم ایستگاهت «ربات بیپا» است؛ خب، حالا پا دارد!
چالش: سه ستون Sense و Think و Act ربات
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. قواعد مسابقهٔ خانگی: مثل WRO، ولی در پذیرایی#
چیزی که تمرین را به مسابقه تبدیل میکند، قانون است. در مسابقات واقعی مثل WRO RoboMission، هر تیم چند فرصت اجرا دارد، داور با جدول امتیاز مینشیند و ربات از لحظهٔ شروع تا پایان تنهاست. ما همین را خانگی میکنیم — پنج قانون مسابقهٔ ما:
- سه اجرای رسمی داری و بهترین امتیاز ثبت میشود — پس یک اجرای خراب، پایان دنیا نیست.
- بین اجراها میتوانی پیچهای تنظیم را عوض کنی، ولی وسط اجرا دستزدن به ربات یعنی پایان همان اجرا — امتیازهایی که تا آن لحظه گرفتهای میماند.
- اجرا فقط standalone — بدون کابل، با کلید باتری و شمارش معکوس؛ دستها بعد از GO پشت سر!
- زمین در هر سه اجرا ثابت میماند — جای مانع را بین اجراها عوض نکن.
- داور یکی از خانواده است، با کرونومتر گوشی؛ قواعد را قبل از شروع با هم بخوانید — و حرف داور نهایی است!
و اما امتیازدهی — ساده و شفاف:
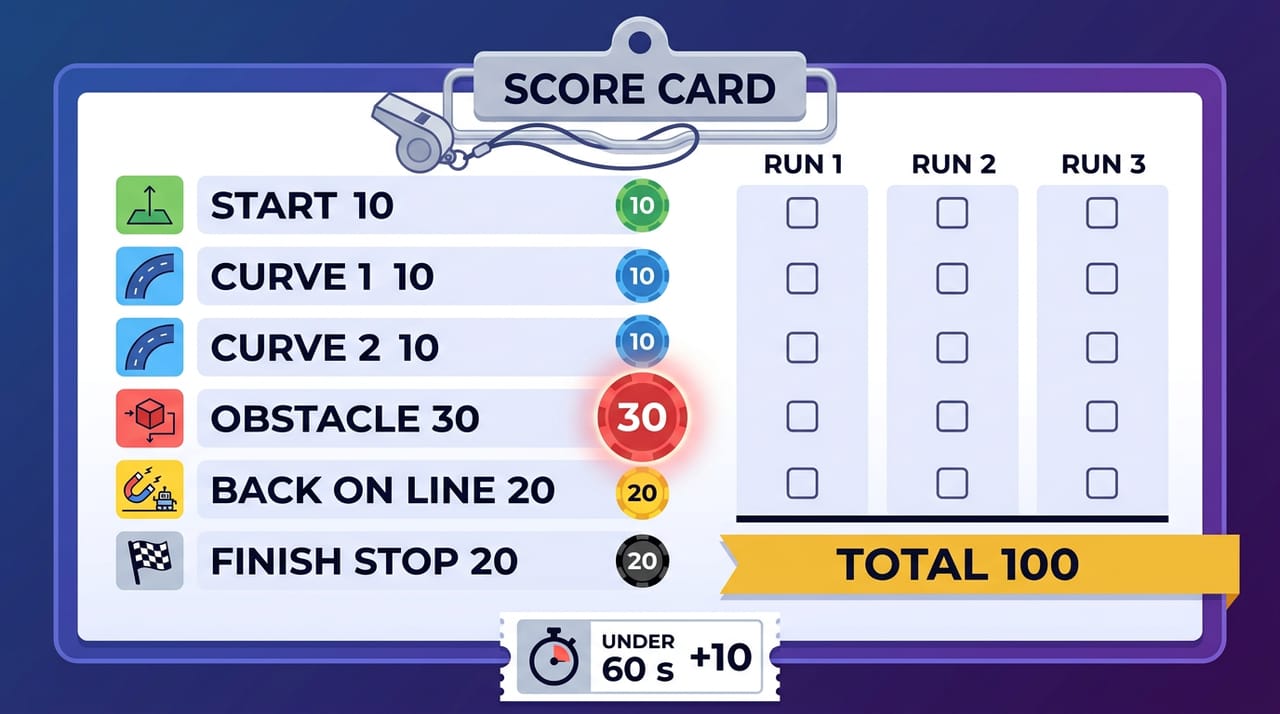
| بخش ماموریت | امتیاز |
|---|---|
| خروج کامل از منطقهٔ شروع | ۱۰ |
| عبور از قوس اول بدون گمکردن خط | ۱۰ |
| عبور از قوس دوم بدون گمکردن خط | ۱۰ |
| دورزدن مانع بدون هیچ تماسی | ۳۰ |
| برگشت به خط بعد از مانور | ۲۰ |
| ایست کامل داخل منطقهٔ تحویل | ۲۰ |
| جمع | ۱۰۰ |
| بونوس سرعت: ماموریتِ ۱۰۰ امتیازی در کمتر از یک دقیقه | +۱۰ |
به وزن امتیازها دقت کن: سختترین کار — مانع — بیشترین امتیاز را دارد؛ عادلانه است. داور برای هر اجرا یک ستون پر میکند و امتیاز هر بخش فقط وقتی داده میشود که کامل انجام شده باشد. ایست یعنی ایست: اگر نصف ربات بیرون منطقهٔ تحویل ماند، آن بیست امتیاز پرید!
چالش: چرا «بهترین از سه اجرا»؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. چکلیست پایداری و سه اجرای رسمی#
خلبانها قبل از هر پرواز چکلیست دارند؛ حالا چکلیست رسمی رباتت را بنویس. فرقِ ربات مسابقه با ربات تمرین در همین است: تمرین باید گاهی خوب باشد، مسابقه باید همیشه خوب باشد — اسم این خصلت، پایداری یا Reliability است:
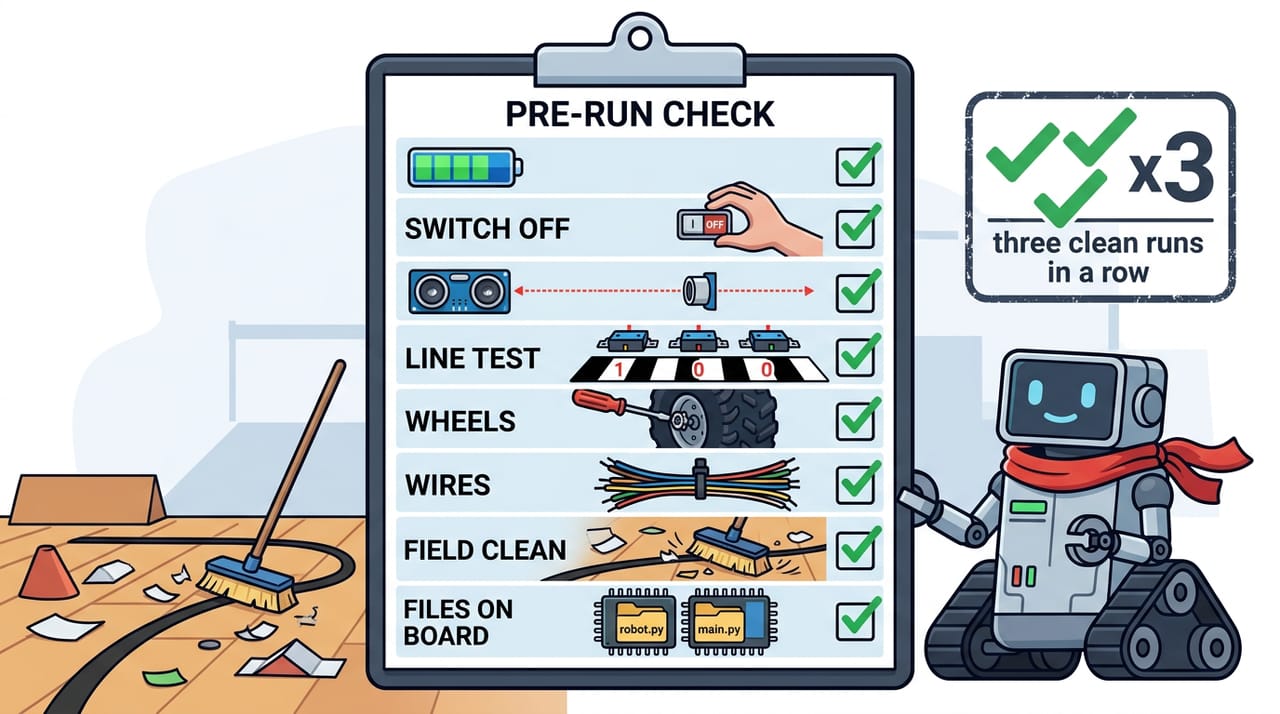
- باتری پر — تستش: یک چرخش ۹۰ درجه بزن؛ اگر کم چرخید، باتری ضعیف است (ریاضی فصل ۴).
- کلید باتری موقع حمل و سیمکشی خاموش — قانون ایمنی فصل ۱؛ غیرقابل مذاکره.
- HC-SR04 صاف رو به جلو — بعد از هر برخورد چک کن؛ سنسورِ کج، دادهٔ دروغ میدهد.
- سنسورهای خط با تست سریع فصل ۷ — روی سیاه ۱، روی سفید ۰، هر سه.
- پیچ چرخها سفت و چرخ هرزگرد روان.
- هیچ سیمی جلوی سنسور یا نزدیک چرخ آویزان نباشد.
- زمین تمیز و لبههای نوار کاملاً چسبیده — لبهٔ بلندشده، سنسور را پتپت میاندازد.
-
robot.pyوmain.pyهر دو روی برد — درسِ دردناک فصل ۱۰!
و معیار طلایی پایداری که از تمرین فصل قبل میشناسی: سه اجرای موفق پشت سر هم، بدون دستزدن. یکی از سهتا خراب شد؟ چیزی برای تنظیم پیدا کردهای — برو سراغ دفترچه و پیچها.
نسخهٔ رسمی مسابقهات هم آماده است — همان منطق فصل ۱۰، با جای ثبت اعداد نهایی خودت و یادآوری چکلیست در شروع؛ همین را با اسم main.py روی برد ذخیره کن (فایل mission_final.py):
# Term 3 - Session 11 - noskheye rasmi-ye mosabeghe (hamun mantegh-e jalase 10)
# adad-haye pich-haye tanzim ra ba jadval-e daftarche-ye KHODET yeki kon
# baraye mosabeghe: hamin file ra ba esm-e main.py rooye board zakhire kon
from machine import Pin
import machine
import robot
import time

s_left = Pin(34, Pin.IN)    # sensor-e khat - chap
s_mid = Pin(35, Pin.IN)     # sensor-e khat - vasat
s_right = Pin(36, Pin.IN)   # sensor-e khat - rast
trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

# ---------- pich-haye tanzim (nahayi - az daftarche!) ----------
BLACK = 1          # kalibrasion-e jalase 7
SPEED = 500        # sorat rooye khat
TURN_SPEED = 600   # sorat-e charkhesh
TURN_90 = 0.45     # zaman-e charkhesh-e 90 daraje-ye robot-e KHODET (jalase 4)
SAFE_CM = 20       # mane nazdiktar az in -> manovr
SIDE_TIME = 0.8    # zaman-e kenar raftan az khat
PASS_TIME = 1.2    # zaman-e rad shodan az kenar-e mane
LOST_LIMIT = 300   # timeout-e peyda kardan-e khat (~3 sanie, jalase 6)

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1
    return t // 58

def line_seen():
    # aya alan hade-aghal yek sensor khat ra mibinad? (1 = bale, 0 = na)
    l = s_left.value() == BLACK
    m = s_mid.value() == BLACK
    r = s_right.value() == BLACK
    if l or m or r:
        return 1
    return 0

def bypass_obstacle():
    # manovr-e jabe-i: az samt-e chap door bezan va be khat bargard
    robot.stop()
    time.sleep(0.3)
    robot.turn_left_time(TURN_SPEED, TURN_90)    # 1) roo be chap
    robot.forward_time(SPEED, SIDE_TIME)         # 2) az khat kenar boro
    robot.turn_right_time(TURN_SPEED, TURN_90)   # 3) dobare roo be jelo
    robot.forward_time(SPEED, PASS_TIME)         # 4) az kenar-e mane rad sho
    robot.turn_right_time(TURN_SPEED, TURN_90)   # 5) roo be khat
    count = 0
    robot.forward(SPEED)                         # 6) boro ta khat ra bebini
    while line_seen() == 0:
        count = count + 1
        if count > LOST_LIMIT:
            robot.stop()
            print("khat peyda nashod! adad-haye manovr ra tanzim kon")
            return 0
        time.sleep(0.01)
    robot.forward_time(SPEED, 0.15)              # 7) kami jelotar, ta vasat-e khat
    robot.turn_left_time(TURN_SPEED, TURN_90)    # 8) dobare ham-jahat-e masir
    print("be khat bargashtim!")
    return 1

def victory_dance():
    # raghs-e piroozi (jalase 4) - inja harekat-e vizhe-ye khodet ra besaz!
    time.sleep(0.5)
    robot.turn_left_time(600, 0.15)
    robot.turn_right_time(600, 0.3)
    robot.turn_left_time(600, 0.15)

# ---------- shomaresh-e makoos-e shoroo ----------
print("check-list: battery? sensor saf? charkh-ha seft? zamin tamiz?")
print("robot ra dar manteghe-ye shoroo bogzar va dastat ra bekesh kenar...")
for n in range(5, 0, -1):
    print(n)
    time.sleep(1)
print("GO!")

# ---------- mashin-e halat-e mamooriat (jalase 6) ----------
running = True
state = "FOLLOW"
obstacles = 0   # shomarande: chand mane door zadim?

while running:
    if state == "FOLLOW":
        d = read_distance_cm()
        if d >= 0 and d < SAFE_CM:
            print(f"mane dar {d} cm -> AVOID")
            state = "AVOID"
        else:
            l = s_left.value() == BLACK
            m = s_mid.value() == BLACK
            r = s_right.value() == BLACK
            if l and m and r:
                # emzaye payane: shart-e khas aval! (ghanun-e tala-yi jalase 8)
                state = "FINISH"
            elif l:
                robot.turn_left(TURN_SPEED)
            elif r:
                robot.turn_right(TURN_SPEED)
            elif m:
                robot.forward(SPEED)
            else:
                robot.stop()

    elif state == "AVOID":
        ok = bypass_obstacle()
        if ok == 1:
            obstacles = obstacles + 1
            state = "FOLLOW"
        else:
            print("mamooriat natamam: khat gom shod")
            running = False

    elif state == "FINISH":
        robot.stop()
        print("FINISH! robot dar payane istad")
        print(f"gozaresh-e mamooriat: {obstacles} mane door zadim")
        victory_dance()
        running = False

    time.sleep(0.02)
حالا مسابقهٔ واقعی را برگزار کن:
- داور بنشیند و قواعد و جدول امتیاز را با هم بخوانید.
- چکلیست هشتخانهای — کامل.
- اجرای یک؛ داور امتیاز هر بخش و زمان را ثبت کند.
- اگر لازم بود، پیچها را تنظیم کن و در دفترچه بنویس.
- اجرای دو، بعد اجرای سه — و بهترین امتیاز، رکورد رسمی توست.
✅ چک کن: سه اجرای رسمی ثبت شد: امتیاز هر بخش، امتیاز نهایی و زمانِ هر اجرا در دفترچه نشسته است. رکوردت چند شد؟
🔧 اگر کار نکرد: امتیاز اجراها هر بار کمتر از قبلی میشود؟ باتری در حال خالی شدن است — چرخشها و مانور کوچک میشوند؛ اجراهای رسمی فقط با باتری پر و یک دست ذخیره کنار زمین. سنسور خط روی یک تکه از مسیر پتپت میزند؟ لبهٔ نوار بلند شده یا زمین آن تکه برق میزند — لبهها را فشار بده و تست فصل ۷ را همانجا تکرار کن. تغییرِ آخرت اعمال نشد و ربات رفتار قدیمی دارد؟ نسخهٔ جدید روی کامپیوتر ذخیره شده نه روی برد — Save as، مقصد MicroPython device، دقیقاً
main.py، و یک اجرای تستی قبل از اجرای رسمی. و بحث با داور وسط اجرا؟ قواعد از قبل مکتوب و توافق نشده — پنج قانون و جدول را قبل از اجرای اول با هم بخوانید و امضا کنید!
۴. ساخت زنده: ماموریت رفتوبرگشت#
مسابقه که ثبت شد، وقت شخصیسازی است — هر ربات مسابقه یک حرکت ویژه دارد! ارتقای این فصل: ماموریت رفتوبرگشت. ربات تحویل را انجام میدهد، ۱۸۰ درجه میچرخد، همان خط را برمیگردد و در خانه — منطقهٔ شروع — میایستد. مثل پیک واقعی: بسته را برسان و برگرد!
اول زمین: ربات از کجا بفهمد به خانه رسیده؟ همان امضای ۱-۱-۱! پس یک نوار عرضی دوم در منطقهٔ شروع بچسبان — قرینهٔ پایانه. ربات را طوری بگذار که چشمهایش از این نوار جلوتر باشند؛ اگر موقع GO روی نوار باشد، برنامه همان اول فکر میکند به پایانه رسیده. مانع هم حالا دو طرفش فضا میخواهد، چون در برگشت، سمت چپ ربات طرف دیگر جعبه است. بعد کد:
- فایل
mission_final.pyرا با اسم جدیدupgrade_return_home.pyذخیره کن — نسخهٔ مسابقه دستنخورده بماند؛ عادتِ همیشگی: نسخهٔ کارکرده را هرگز مستقیم دستکاری نکن. - سؤال طراحی را حل کن: ربات در پایانه و در خانه، هر دو بار به حالت
FINISHمیرسد، ولی باید دو رفتار متفاوت نشان بدهد — بار اول «بچرخ و برگرد»، بار دوم «تمام». دو رفتار برای یک حالت... این را کجا دیدهایم؟ متغیر وضعیت ترم ۱! یک متغیرgoing_homeبساز: صفر یعنی مسیرِ رفت، یک یعنی مسیرِ برگشت. - شاخهٔ
FINISHرا بازنویسی کن و برای چرخش ۱۸۰ درجه بنویس:robot.turn_right_time(TURN_SPEED, TURN_180)— دقیقاً همینطور — و Run بزن.
Traceback (most recent call last):
  File "<stdin>", line 125, in <module>
NameError: name 'TURN_180' isn't defined
خطای قرمز آشنا! NameError یعنی «این اسم را نمیشناسم» — و راست میگوید: ثابتی به اسم TURN_180 هیچوقت تعریف نکردهایم؛ فقط چون TURN_90 وجود داشت، حدس زدیم برادر بزرگترش هم هست! دو راه داری: بالای فایل یک ثابت جدید تعریف کنی، یا از ریاضی فصل ۶ استفاده کنی: TURN_90 * 2. دومی را انتخاب کن — یک عددِ کالیبره بهجای دو عدد؛ هر وقت TURN_90 را دوباره کالیبره کنی، چرخش ۱۸۰ خودکار درست میماند.
منطق کامل شاخهٔ FINISH: اگر going_home صفر بود — رقص کوچک، چرخش ۱۸۰، going_home را یک کن و برگرد به FOLLOW. اگر یک بود — گزارش نهایی و تمام. اجرا کن و تماشا کن. اگر ردیف سنسورهایت نزدیک محور چرخهاست، احتمالاً این را میبینی: ربات به پایانه رسید، چرخید... و بلافاصله همانجا جشنِ پایانی گرفت و اعلام کرد به خانه رسیده! به Shell نگاه کن: دو پیام پایان پشت سر هم، با حدود ۲ ثانیه فاصله که همان زمان رقص و چرخش است. خودت قبل از خواندنِ ادامه بگو چرا...
آفرین: سنسورها هنوز روی نوار عرضی ماندهاند. بعد از چرخش ۱۸۰، دوباره همان نوار را میبینند: ۱-۱-۱ — و ماشین حالت فکر میکند به خانه رسیده! ربات جایی را میبیند که سنسورش هست، نه جایی که ما «میدانیم» باید باشد. این باگ به ربات تو بستگی دارد. چرخش در جا دور محور چرخهاست: سنسوری که جلوی محور است بعد از ۱۸۰ درجه پشت محور میافتد، به اندازهٔ دو برابر فاصلهٔ سنسور تا محور از نوار دورتر. پس اگر سنسورهایت خیلی جلوتر از چرخها نصب شدهاند، شاید این باگ را نبینی. راهحل در هر دو حالت امن است: بعد از چرخش، نیم ثانیه کور جلو برو — forward_time(SPEED, 0.5) — تا مطمئن شوی از نوار رد شدهای، بعد فرمان را به FOLLOW بده؛ همان تکنیک قدم هفتِ مانور فصل ۱۰. برنامهٔ کامل (فایل upgrade_return_home.py):
# Term 3 - Session 11 - Upgrade: mamooriat-e raft-o-bargasht (bargasht be khane)
# payane -> raghs -> 180 daraje -> az navar rad sho -> khat ra bargard -> khane
# zamin: YEK navar-e arzi-ye dovom dar manteghe-ye shoroo bechasban!
from machine import Pin
import machine
import robot
import time

s_left = Pin(34, Pin.IN)    # sensor-e khat - chap
s_mid = Pin(35, Pin.IN)     # sensor-e khat - vasat
s_right = Pin(36, Pin.IN)   # sensor-e khat - rast
trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

# ---------- pich-haye tanzim ----------
BLACK = 1          # kalibrasion-e jalase 7
SPEED = 500        # sorat rooye khat
TURN_SPEED = 600   # sorat-e charkhesh
TURN_90 = 0.45     # zaman-e charkhesh-e 90 daraje-ye robot-e KHODET (jalase 4)
SAFE_CM = 20       # mane nazdiktar az in -> manovr
SIDE_TIME = 0.8    # zaman-e kenar raftan az khat
PASS_TIME = 1.2    # zaman-e rad shodan az kenar-e mane
LOST_LIMIT = 300   # timeout-e peyda kardan-e khat (~3 sanie, jalase 6)

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1
    return t // 58

def line_seen():
    # aya alan hade-aghal yek sensor khat ra mibinad? (1 = bale, 0 = na)
    l = s_left.value() == BLACK
    m = s_mid.value() == BLACK
    r = s_right.value() == BLACK
    if l or m or r:
        return 1
    return 0

def bypass_obstacle():
    # manovr-e jabe-i: az samt-e chap door bezan va be khat bargard
    robot.stop()
    time.sleep(0.3)
    robot.turn_left_time(TURN_SPEED, TURN_90)    # 1) roo be chap
    robot.forward_time(SPEED, SIDE_TIME)         # 2) az khat kenar boro
    robot.turn_right_time(TURN_SPEED, TURN_90)   # 3) dobare roo be jelo
    robot.forward_time(SPEED, PASS_TIME)         # 4) az kenar-e mane rad sho
    robot.turn_right_time(TURN_SPEED, TURN_90)   # 5) roo be khat
    count = 0
    robot.forward(SPEED)                         # 6) boro ta khat ra bebini
    while line_seen() == 0:
        count = count + 1
        if count > LOST_LIMIT:
            robot.stop()
            print("khat peyda nashod! adad-haye manovr ra tanzim kon")
            return 0
        time.sleep(0.01)
    robot.forward_time(SPEED, 0.15)              # 7) kami jelotar, ta vasat-e khat
    robot.turn_left_time(TURN_SPEED, TURN_90)    # 8) dobare ham-jahat-e masir
    print("be khat bargashtim!")
    return 1

def victory_dance():
    # raghs-e piroozi (jalase 4)
    time.sleep(0.5)
    robot.turn_left_time(600, 0.15)
    robot.turn_right_time(600, 0.3)
    robot.turn_left_time(600, 0.15)

# ---------- shomaresh-e makoos-e shoroo ----------
print("robot ra dar manteghe-ye shoroo bogzar va dastat ra bekesh kenar...")
for n in range(5, 0, -1):
    print(n)
    time.sleep(1)
print("GO!")

# ---------- mashin-e halat + motaghayer-e vaziat-e bargasht ----------
running = True
state = "FOLLOW"
obstacles = 0    # shomarande: chand mane door zadim (raft + bargasht)?
going_home = 0   # 0 = masir-e raft, 1 = masir-e bargasht (term 1: state!)

while running:
    if state == "FOLLOW":
        d = read_distance_cm()
        if d >= 0 and d < SAFE_CM:
            print(f"mane dar {d} cm -> AVOID")
            state = "AVOID"
        else:
            l = s_left.value() == BLACK
            m = s_mid.value() == BLACK
            r = s_right.value() == BLACK
            if l and m and r:
                state = "FINISH"
            elif l:
                robot.turn_left(TURN_SPEED)
            elif r:
                robot.turn_right(TURN_SPEED)
            elif m:
                robot.forward(SPEED)
            else:
                robot.stop()

    elif state == "AVOID":
        ok = bypass_obstacle()
        if ok == 1:
            obstacles = obstacles + 1
            state = "FOLLOW"
        else:
            print("mamooriat natamam: khat gom shod")
            running = False

    elif state == "FINISH":
        robot.stop()
        if going_home == 0:
            print("payane! tahvil anjam shod - hala bargard khane")
            victory_dance()
            robot.turn_right_time(TURN_SPEED, TURN_90 * 2)   # 180 daraje (jalase 6)
            robot.forward_time(SPEED, 0.5)   # KOOR az navar rad sho (bug-e jashn-e zoodras!)
            going_home = 1
            state = "FOLLOW"
        else:
            print(f"be KHANE residim! gozaresh: {obstacles} mane dar kol-e safar")
            victory_dance()
            running = False

    time.sleep(0.02)
✅ چک کن: رفت، تحویل داد، چرخید، از نوار رد شد، برگشت روی خط — و سرِ راهِ برگشت، همان مانع را هم دوباره از طرف دیگرش دور زد، بدون اینکه چیزی اضافه کنیم؛ ماشین حالت حواسش بود! — و در خانه با رقص نهایی ایستاد. پیکِ تو تحویلش را کامل کرد!
🔧 اگر کار نکرد: ربات بعد از چرخش ۱۸۰ همانجا اعلام «رسیدم خانه» میکند؟ همان باگ جشن زودرس است — سنسورها هنوز روی نوار عرضیاند؛ خط
forward_time(SPEED, 0.5)بعد از چرخش را جا انداختهای.NameErrorگرفتی؟ قانونش را یاد گرفتی: قبل از استفاده از هر اسم، بالای فایل چکش کن — و برای ۱۸۰ درجه ازTURN_90 * 2استفاده کن، نه یک ثابت حدسی. دیروز عالی بود و امروز مانور به جعبه میخورد؟ جعبه عوض شده، باتری ضعیفتر است یا سنسور بعد از برخورد کج شده — همان جعبهٔ تمرین را نگه دار و چکلیست هشتخانهای را کامل برو.
چالش: چرا TURN_90 * 2 و نه یک ثابت TURN_180؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. درخت مهارت ربات: ارتقاهای دیگر#
رفتوبرگشت فقط یکی از شاخههاست؛ درخت مهارت ربات تو پنج شاخه دارد:
| # | ارتقا | سختی | سوار بر شانهٔ |
|---|---|---|---|
| ۱ | رقص پیروزی شخصی (حرکت ویژهٔ خودت) | ★ | فصل ۴ — حرکتهای زمانبندیشده |
| ۲ | مانع دوم روی مسیر — بدون تغییر کد | ★ | فصل ۱۰ — قدرت ماشین حالت |
| ۳ | ماموریت رفتوبرگشت | ★★ | همین فصل — با هم ساختیم |
| ۴ | FOLLOW نرم با کنترل P بهجای on-off | ★★★ | فصل ۹ — error و Kp |
| ۵ | گزارشگر OLED روی ربات (نمایش حالت و شمارنده) | ★★★ | ترم ۲، فصل ۷ — پایههای ۲۱ و ۲۲ آزادند |
شمارهٔ چهار را جدی بگیر: اگر دنبالکنندهٔ P فصل ۹ را دوست داشتی، فقط شاخهٔ FOLLOW ماشین حالت را با آن عوض کن — بقیهٔ ماموریت دست نمیخورد. این دقیقاً همان جایزهٔ معماری تمیز است: هر قطعه، جدا قابل تعویض. و قانون همیشگی سر جایش: یکییکی — هر ارتقا اول تست، بعد بعدی.
۶. دفترچهٔ مهندسی: صفحهٔ ماموریت#
حالا مستندسازی — همان که در مسابقات واقعی، داورها گاهی جدیتر از خود ربات داوریاش میکنند. صفحهٔ ماموریت ترم ۳ شش بخش دارد — از صفحهٔ پروژهٔ ترم ۲ یک بخش بیشتر:
- هدف در یک جمله — «رباتی که در زمین خانگی، ماموریت خط و مانع و تحویل را بدون کمک کامل کند.»
- نقشهٔ زمین با اندازهها — دستی بکش؛ قشنگ لازم نیست، درست لازم است.
- جدول پیچهای تنظیم نهایی — این بخش تازه است و طلاست:
SPEED،SAFE_CM،SIDE_TIME،PASS_TIMEوTURN_90رباتت با مقدار نهایی و یک ستون «چرا این عدد». - مشکلات و راهحلها — حداقل دو مورد واقعی؛ همین فصل نامزدهای درجهیک داشت:
TURN_180ناموجود و اگر به آن خوردی، جشنِ زودرس روی نوار. - جدول مسابقه — سه اجرا، امتیاز هر بخش، امتیاز نهایی و زمان.
- ایدهٔ بعدی — همین حالا بنویسش؛ ذهنت داغ است.
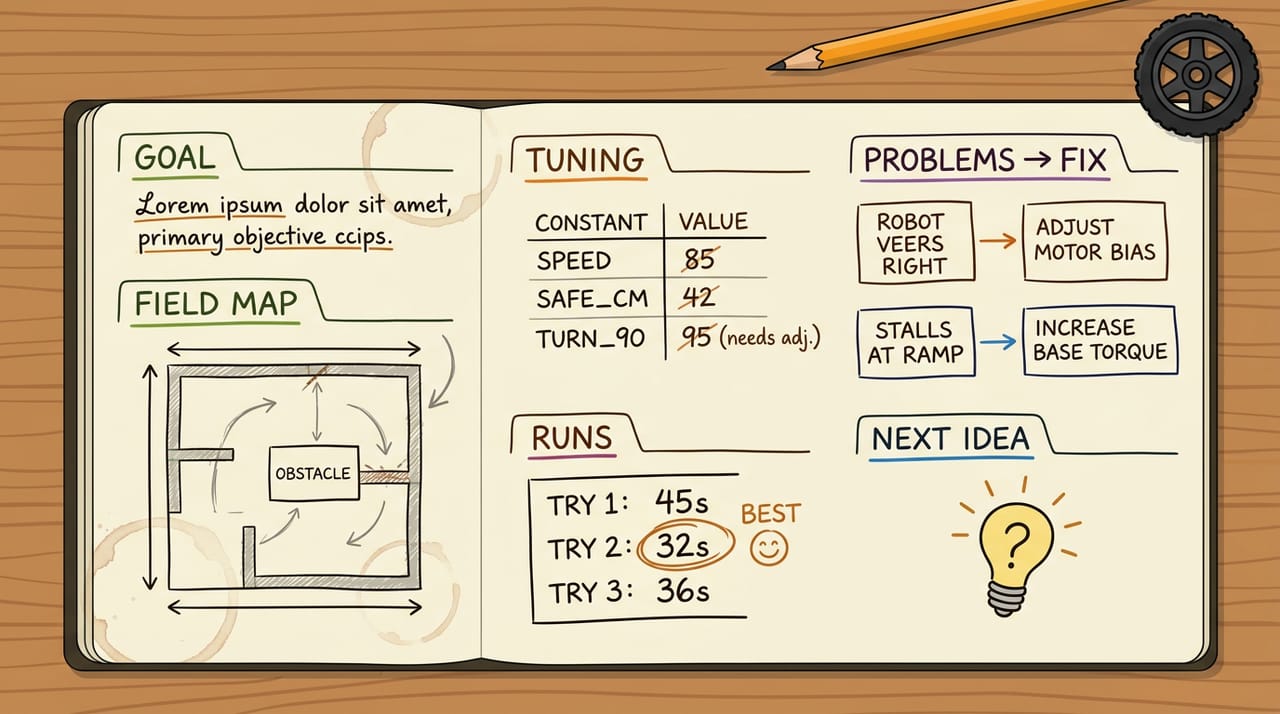
✅ چک کن: هر شش بخش پر شده — جدول پیچها و جدول امتیاز سه اجرا حتماً با اعداد واقعیِ خودت.
چالش: چرا جدول پیچهای تنظیم برای ترم ۴ حیاتی است؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۷. ویدیوی «پروژهٔ من»: نسخهٔ مسابقهای#
الگوی آشنای پنجقدمی ترم ۲، این بار به سبک مسابقه:
- سلام و معرفی: «من …م و این ربات ماموریت من است.» برایش اسم هم بگذار — ربات بیاسم، نصفِ جذابیت!
- زمین و ماموریت: با دست روی زمین نشان بده: از اینجا شروع، اینجا مانع، اینجا تحویل.
- اجرای کامل در یک برداشت: بدون قطع و بدون تدوین وسطش — همین یکبرداشتبودن است که اعتماد میسازد. خراب شد؟ اشکالی ندارد، دوباره بگیر — ولی قطعوچسب نکن.
- سختترین باگ و راهحلش: داستان سختترین باگی را بگو که خودت به آن خوردی، مثلاً جشن زودرس روی نوار عرضی — آدمها عاشق گره و گرهگشاییاند.
- قدم بعدی: کدام شاخهٔ درخت مهارت در راه است؟
نکتههای ضبط: دوربین را برای اجرای کامل ثابت بگذار — تکیه به کتاب یا سهپایه؛ نور از پشتِ دوربین؛ و صدای ربات را حذف نکن — صدای موتور، امضای صحنه است.
⚠️ مواظب باش: سه قانون ایمنی اشتراکگذاری، بدون استثنا: اسم کامل نه؛ آدرس و اسم مدرسه نه؛ هیچچیزِ لودهندهٔ محل زندگی در قاب نه. ویدیو را اول به خانواده نشان بده و با اجازهٔ آنها با گروه کلاس به اشتراک بگذار.
✅ چک کن: یک ویدیوی دو تا سه دقیقهای داری با هر پنج قدم — و اجرای کاملِ یکبرداشتی، ستارهٔ وسطش است.
جشن پایان ترم: حالا چه بلدی#
کارنامهٔ ترم را با هم ورق بزنیم. تو الان بلدی: شاسی و موتور و چرخ سوار کنی و تغذیهٔ باتری را امن مدیریت کنی؛ با L298N جهت و سرعت موتور را کنترل کنی؛ توابع حرکت را در ماژول robot.py جمع کنی و همهجا import کنی؛ اختلاف موتورها را کالیبره کنی؛ با HC-SR04 حلقهٔ sense-act بسازی؛ مغز ربات را با ماشین حالت مرتب کنی؛ با سه سنسور خط بخوانی و دنبال کنی — هم on-off، هم کنترل P؛ و همه را در یک ماموریت کاملِ مسابقهای ترکیب کنی، با قواعد و امتیاز و مستندات. این دیگر «آشنایی با رباتیک» نیست؛ این خودِ رباتیک است. ترم ۳ تمام شد — به خودت افتخار کن.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Competition | کامپِتیشن | مسابقه؛ اجرای رسمی با قواعد و داور |
| Judge | جاج | داور — کسی که با جدول امتیاز، بیطرف قضاوت میکند |
| Attempt | اَتِمپت | تلاش/اجرا — هر یک از سه اجرای رسمی |
| Score | اِسکور | امتیاز — عدد کارنامهٔ هر اجرا |
| Reliability | ریلایِبیلیتی | پایداری — «همیشه» خوب کارکردن، نه «گاهی» |
| Showcase | شوکِیس | نمایش پروژه به دیگران با دمو و داستان |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
فصل بعد یعنی ترم ۴! یک سؤال: رباتت الان باهوش است، ولی تنهاست — نه به گوشیات وصل است، نه به اینترنت، نه به آن هوش مصنوعیهایی که هر روز باهاشان حرف میزنی.
ترم ۴، ESP32 بالاخره از قابلیت مخفیاش رونمایی میکند: WiFi. رباتت به شبکهٔ خانه وصل میشود و از مرورگر گوشیات فرمان میگیرد، سنسورهای ترم ۲ صاحب داشبورد وبِ زنده میشوند — و بله، به AI هم وصلش میکنیم. رباتت را جایی امن نگه دار و دفترچه را ببند بهش؛ همین ربات، ترم بعد آنلاین میشود.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.