در این فصل چه میسازی#
ربات تو راه میرود، مانع را میبیند، دور میزند و از گوشهها فرار میکند. ولی مسابقات رباتیک واقعی را نگاه کن: رباتها روی یک خط حرکت میکنند، مثل قطار روی ریل، با سرعت و دقتی که آدم کیف میکند. ربات از کجا میفهمد خط کجاست؟ سنسور فاصله که رو به جلو نگاه میکند و خطِ چسبیده به زمین را نمیبیند! جواب در جعبهٔ کیت توست: سه قطعهٔ کوچک که تا امروز دستنخورده مانده — سنسور خط TCRT5000، چشمی که بهجای روبهرو، پایین را نگاه میکند و فقط یک چیز میگوید: «زیر من سیاه است یا سفید؟» در این فصل این سه چشم را به ربات میدهی، کالیبرهشان میکنی و یادشان میدهی گزارش بدهند. حرکت روی خط؟ آن مال فصل بعد است — امروز فقط خواندن. عجله نکن؛ رباتی که خوب نمیخواند، خوب هم نمیراند. سیمکشی سه چشم این است:

آخر این فصل میتوانی:
- توضیح بدهی سنسور IR بازتابی چطور سیاه و سفید را از هم تشخیص میدهد — و نور نامرئیاش را با دوربین گوشی ببینی.
- سه سنسور را به پایههای فقط-ورودی ۳۴/۳۵/۳۶ سیمکشی کنی و بگویی چرا این بار نه pull-up لازم است نه مقسم ولتاژ.
- هر سنسور را با پیچ تنظیم ماژول (تریمر) کالیبره کنی تا مرز سیاه/سفید دقیق شود.
- یک «چاپگر وضعیت» بسازی که الگوی سهتایی سنسورها را زنده چاپ کند — و از روی الگو بگویی خط کجای ربات است.
قبل از شروع: چکلیست پیشنیاز#
قبل از ادامه، این سه تا را چک کن — اگر یکیشان لنگ میزند، اول برگرد همان فصل:
- از فصل ۶: ربات کامل و کالیبره با سنسور فاصله — امروز سه چشم جدید به آن اضافه میکنیم (موتورها امروز استراحت میکنند).
- از ترم ۱، فصل ۴ و ۸: قانون پایهها — پایههای ۳۴ تا ۳۹ فقط-ورودیاند و pull-up ندارند — و خواندن ورودی دیجیتال با
value(). - از ترم ۲، فصل ۴: مفهوم آستانه (threshold) و کالیبراسیون دستی — امروز آستانه را با یک پیچ فیزیکی تنظیم میکنیم! (OLED ترم ۲، فصل ۷ هم اختیاری به کار میآید.)
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ربات فصل ۶ | ۱ | — |
| ماژول سنسور خط TCRT5000 | ۳ | هر ماژول IR بازتابی با خروجی دیجیتال D0 |
| سیم جامپر مادگی-مادگی | حدود ۹ | سیم معمولی + نوار چسب برق |
| نوار چسب برق مشکی | یک تکه ~۵۰ سانتی | ماژیک مشکی پهن روی مقوا |
| سطح روشن برای تست | ۱ | مقوای سفید بزرگ، پشت یک پوستر، کف سرامیک روشن |
| پیچگوشتی خیلی کوچک (برای تریمر) | ۱ | ناخنگیرِ بازشده هم جواب میدهد! |
| چسب دوطرفه یا پیچومهرهٔ کوچک | کمی | کش لاستیکی؛ فقط سنسورها نلرزند |
| OLED ترم ۲ (اختیاری) | ۱ | بدون OLED هم فصل کامل است — با print |
| کامپیوتر با Thonny + کابل USB | ۱ | — |
۱. راز سیاه و سفید: نور نامرئی#
اول بفهمیم این سنسور اصلاً چطور سیاه و سفید را میفهمد. یک آزمایش فکری: چرا تابستان تیشرت مشکی داغتر از تیشرت سفید میشود؟ چون رنگ سفید نور را بازتاب میدهد و رنگ سیاه نور را جذب میکند — میبلعد و به گرما تبدیل میکند. همین! کل راز سنسور خط همین جملهٔ سادهٔ فیزیک است.
سنسور TCRT5000 دو قطعهٔ کوچک کنار هم دارد، هر دو رو به پایین: یک چراغقوهٔ مینیاتوری و یک چشم مینیاتوری. چراغقوه نور میتاباند به زمین. اگر زمین سفید باشد، نور برمیگردد و چشم میگوید: «روشنایی آمد! زیر من سفید است.» اگر نوار مشکی باشد، نور جذب میشود، چیزی برنمیگردد و چشم میگوید: «تاریکی! زیر من سیاه است.»
یک نکتهٔ باحال: نور این چراغقوه مادون قرمز یا Infrared است — نوری که چشم آدم نمیبیند! همان نوری که کنترل تلویزیون با آن کار میکند. چرا نامرئی؟ چون سنسور نمیخواهد با نور چراغ اتاق قاطی شود. ولی یک راه مخفی برای دیدنش هست — خودت امتحان کن:
- دوربین گوشی را باز کن.
- کنترل تلویزیون را جلوی دوربین بگیر و یک دکمه را نگه دار — یک نور بنفشِ چشمکزن میبینی که با چشم خالی نیست!
- حالا همان ترفند را روی LED شفاف سنسورِ روشنشده امتحان کن — همان نور بنفش کمجان.
💡 نکته: اگر با دوربین اصلی چیزی ندیدی، دوربین سلفی را امتحان کن — بعضی دوربینهای اصلی فیلتر مادون قرمز قویتری دارند. و این ترفند را نگه دار: از این به بعد هر وقت سنسور خط «کار نمیکند»، اولین ابزار کشفت دوربین گوشی است — ببین اصلاً چراغش روشن هست یا نه!
چالش: خط سفید روی زمین سیاه
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. تور ماژول و سیمکشی: بالاخره نوبت پایههای ۳۴ تا ۳۶#
ماژول را از نزدیک ببین. غیر از آن جفتِ چراغقوه/چشم (قطعهٔ شفاف نورافکن است، قطعهٔ مشکی چشم)، چند چیز دیگر هم روی برد هست: دو LED ریز — یکی نشانگر تغذیه، یکی نشانگر خروجی — یک پیچ تنظیم کوچک به اسم تریمر که چند بخش دیگر ستارهٔ فصل میشود، و یک قطعهٔ مقایسهگر که کار قشنگی میکند: میزان نورِ برگشتی را با یک آستانه مقایسه میکند — همان آستانهای که ترم ۲، فصل ۴ با کد میساختی، اینجا روی سختافزار است و با پیچ تنظیم میشود! — و جواب نهایی را دیجیتال تحویل میدهد: صفر یا یک. نه عدد آنالوگ، نه محاسبه؛ یک جواب رک: سیاه یا سفید.
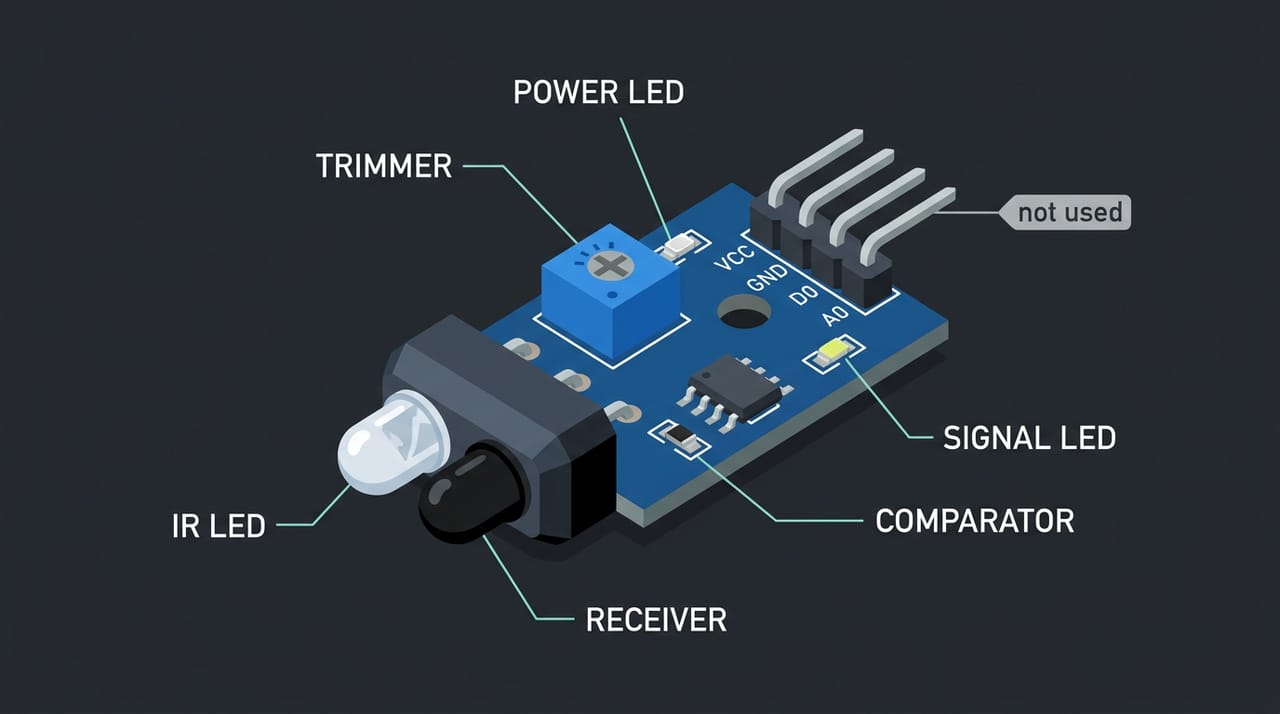
پایههای ماژول: VCC و GND برای تغذیه، و D0 برای همان جواب دیجیتال. اگر ماژول تو پایهٔ چهارمی به اسم A0 دارد، خالی میماند — آن خروجی آنالوگ است و امروز لازمش نداریم.
حالا سیمکشی. یادت هست از ترم ۱ گفتیم پایههای ۳۴ تا ۳۹ فقط-ورودیاند و pull-up داخلی هم ندارند؟ تا امروز این پایهها بیشتر مهمان بودند — پتانسیومتر و LDR ترم ۲ رویشان مینشست. حالا وقتش است شغل دائمیشان روی ربات را بگیرند: سه چشم خط. چرا برای سنسور عالیاند؟ چون سنسور فقط «میگوید» و ما فقط «میشنویم» — ورودی خالص! و نگران pull-up نداشتنشان هم نباش: ماژول روی بردِ خودش همهٔ قطعات لازم را دارد و یک خروجی محکم و تمیز تحویل میدهد.
یک خبر خوب هم درِ گوشی: یادت هست برای ECHO سنسور فاصله مقسم ولتاژ ساختیم چون با ۵ ولت جواب میداد؟ اینجا لازم نیست! چون سنسورهای خط را از پایهٔ 3.3V خود ESP32 تغذیه میکنیم؛ وقتی تغذیه ۳٫۳ ولت باشد، جوابشان هم حداکثر ۳٫۳ ولت است — از سرچشمه امن.
⚠️ مواظب باش: داریم به سیمهای ربات دست میزنیم — قانون فصل ۱: موقع سیمکشی، باتری جدا!
جدول سیمکشی (تصویرش در بخش «در این فصل چه میسازی»):
| Module | Module pin | Connects to | Note |
|---|---|---|---|
| Left sensor | VCC | ESP32 3V3 | 3.3V power = safe output level, no divider |
| Left sensor | GND | common GND | same GND as ESP32 + L298N + battery |
| Left sensor | D0 | ESP32 GPIO 34 | input-only pin |
| Middle sensor | VCC / GND | ESP32 3V3 / common GND | — |
| Middle sensor | D0 | ESP32 GPIO 35 | input-only pin |
| Right sensor | VCC / GND | ESP32 3V3 / common GND | — |
| Right sensor | D0 | ESP32 GPIO 36 | input-only pin |
| (A0 pin, if present) | A0 | not connected | analog output, unused today |
قانون طلایی همیشگی هم سر جایش: GND مشترک — سنسورها، ESP32، درایور، باتری، همه یک زمین.
🔧 اگر کار نکرد: با وصل شدن سنسورها برد ریست میشود یا پیام
Brownout detector was triggeredمیآید؟ اتصالی در سیمکشی VCC/GND یا باتری ضعیف — با باتری جدا سیمکشی را مرور کن، باتری پر بگذار، و تغذیهٔ سنسورها فقط از 3V3 باشد.
چالش: چرا این بار مقسم نداریم؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. نصب و اولین تست — و دو خطای آموزنده#
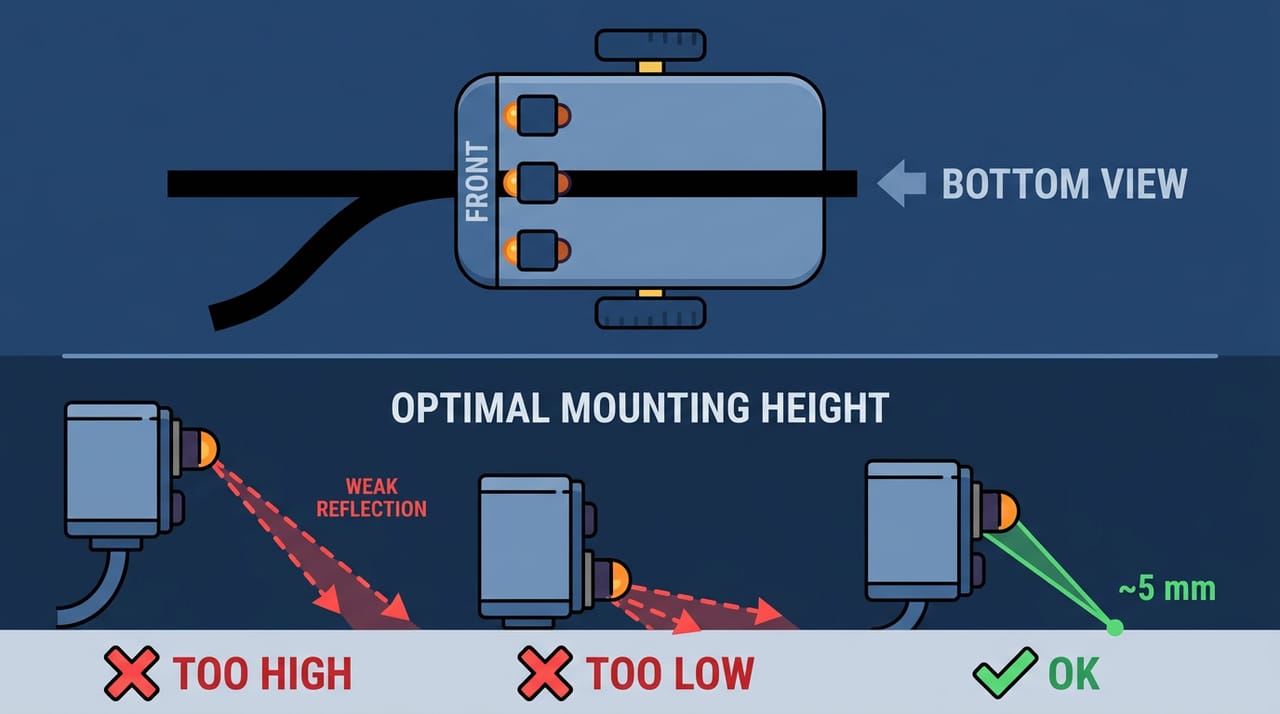
جای نصب مهم است. سه قانون، شبیه قوانین سنسور فاصلهٔ فصل ۵ ولی برای زمین:
- جلوی ربات، جلوتر از چرخها — هرچه چشم جلوتر باشد، ربات پیچ را زودتر میبیند؛ مثل رانندهٔ خوب که دور را نگاه میکند.
- در یک ردیف، عمود بر مسیر حرکت — چپ، وسط، راست، با فاصلهٔ کمی بیشتر از پهنای نوار؛ میخواهیم وقتی وسطی روی خط است، دوتای کناری روی زمینِ روشن باشند.
- نزدیک زمین ولی نه چسبیده — حدود نصف سانتیمتر، و هر سه همارتفاع و محکم. سنسورِ لق، مثل عینکِ کج — همهچیز را دوتا میبیند!
سیمها بسته، ربات روی جعبه (قانون همیشگی!). قبل از سنسور، یک شیطنت آموزنده: از ترم ۱ گفتیم پایههای ۳۴ به بالا «فقط ورودی»اند. یعنی چه؟ اگر بخواهیم خروجیشان کنیم چه میشود؟ در REPL بنویس test = Pin(34, Pin.OUT):
Traceback (most recent call last):
  File "<stdin>", line 1, in <module>
ValueError: pin can only be input
چه پیام صادقی: «این پایه فقط میتواند ورودی باشد.» MicroPython اجازه نمیدهد و همان لحظه جلویت را میگیرد. این از آن خطاهای مهربان است — بلند و واضح. پس این سه پایه هرگز نمیتوانند LED روشن کنند یا موتور بچرخانند؛ فقط گوش میدهند.
حالا تست واقعی — قانون مهندسی فصل ۵: هر قطعهٔ تازه را جدا تست کن. اول فقط سنسور وسط؛ و بگذار مثل روزهای واقعی، تند تایپ کنیم:
from machine import Pin
import time

s_mid = Pin(35, Pin.IN)

while True:
    print(f"sensor-e vasat: {s_mid.vlaue()}")
    time.sleep(0.2)
Run:
Traceback (most recent call last):
  File "<stdin>", line 7, in <module>
AttributeError: 'Pin' object has no attribute 'vlaue'
آخ! AttributeError — این را خوب میشناسی: «چیزی به این اسم توی این جعبه نیست.» تند تایپ کردیم و value شد vlaue. حروف را مرتب کن: s_mid.value(). نسخهٔ درست:
# Term 3 - Session 07 - test-e yek sensor-e khat (TCRT5000)
# D0-e sensor-e vasat -> GPIO 35 (pin-haye 34/35/36 faghat-vorudi hastand)
from machine import Pin
import time

s_mid = Pin(35, Pin.IN)

while True:
    print(f"sensor-e vasat: {s_mid.value()}")
    time.sleep(0.2)
تکهٔ نوار چسب مشکی را روی مقوای سفید بچسبان؛ ربات را با دست بلند کن و بگیر روی مقوای سفید، بعد روی نوار مشکی، و دوباره.
✅ چک کن: روی سفید یک عدد، روی مشکی عدد دیگر — روی ماژول من: سفید 0، مشکی 1. چشم کار میکند!
💡 نکته: روی ماژول من سیاه یعنی
1و سفید یعنی0— ولی ماژولها یکجور نیستند! بعضیها دقیقاً برعکس جواب میدهند. کدام درست است؟ هر دو! مهم این است که خودت تستش کنی و بدانی. برای همین در همهٔ کدهای این فصل و فصلهای بعد، یک ثابت به اسمBLACKبالای فایل میگذاریم؛ اگر ماژول تو برعکس بود، فقط همین یک عدد را عوض کن و تمام — بقیهٔ کد دست نمیخورد. این هم یک کالیبراسیون است، از جنس نرمافزار!
🔧 اگر کار نکرد: هر سه سنسور همیشه
0(یا همیشه1) میدهند و با سطح عوض نمیشوند؟ اول LED تغذیهٔ ماژول را چک کن — روشن نیست یعنی VCC یا GND قطع است؛ بعد زنجیرهٔ GND مشترک را دنبال کن.
چالش: پایهٔ لجباز
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. کالیبراسیون: پیچی که مرز سیاه و سفید را جابهجا میکند#
حالا ستارهٔ فصل: تریمر، همان پیچ کوچک روی ماژول. اول مشکل را ببین: سنسور وسط را بگیر روی مقوای سفید: 0. روی نوار مشکی ببر و... باز هم 0! سنسور خراب است؟ نه — کالیبره نیست. آن قطعهٔ مقایسهگر، نور برگشتی را با یک آستانه مقایسه میکند و این پیچ، همان آستانه را بالا و پایین میبرد. اگر آستانه خیلی دور از تنظیم باشد، سیاه و سفید هر دو یک طرفِ مرز میافتند و سنسور عملاً کور است.
راه تنظیم، ساده و قشنگ است و LED نشانگرِ خودِ ماژول کمکمان میکند — حتی بدون کامپیوتر. ربات را طوری نگه دار (یا روی جعبهای بگذار) که سنسور در همان ارتفاع واقعیاش — حدود نیم سانتیمتر — بالای سطح باشد. حالا:
- سنسور روی سفید — LED نشانگر باید یک حالت داشته باشد (روی ماژول من: روشن).
- سنسور روی مشکی — LED باید حالتش عوض شود (خاموش).
- اگر عوض نشد، پیچ را ذرهذره بچرخان — با پیچگوشتی ریز و چرخشهای کوچک، نه یکضرب! — تا جایی برسی که روی سفید یک حالت و روی مشکی حالت دیگر باشد، و کمی هم که سنسور را جابهجا میکنی، جوابش نلرزد.
همین کار را برای هر سه سنسور تکرار کن. حوصله میخواهد ولی یک بار است؛ بعدش ماژول تنظیمش را نگه میدارد.
و سه دشمنِ کالیبراسیون را بشناس:
- ارتفاع — سنسوری که خیلی بالا نصب شده، نورِ برگشتیاش ضعیف است و همهجا را سیاه میبیند؛ سنسور چسبیده به زمین هم گاهی حتی روی مشکی بازتاب میگیرد.
- نور محیط — آفتاب مستقیم پر از مادون قرمز است؛ سنسوری که کنار پنجرهٔ آفتابی کالیبره کنی، شب گیج میشود! زمین بازی را دور از آفتاب مستقیم بینداز.
- جنس زمین — کف براق و سرامیک آینهای، نور را کجوکوله برمیگرداند؛ مقوای مات بهترین دوست توست.
🔧 اگر کار نکرد: اعداد سنسور بیدلیل میپرند؟ یا آفتاب مستقیم روی زمین است (مادون قرمز محیط) یا سطح براق است — زمین تست را از پنجره دور کن و سطح مات استفاده کن.
چالش: سنسور همهچیزسیاهبین
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. چاپگر وضعیت: زبان الگوها#
سه چشم داریم که تکتک کار میکنند؛ حالا بیا مثل یک تیم گزارش بدهند. برنامهای مینویسیم که هر لحظه وضعیت سه سنسور را به شکل یک الگوی سهحرفی چاپ کند: # یعنی «این چشم خط را میبیند» و . یعنی «زمین روشن». مثلاً .#. یعنی خط دقیقاً زیر چشم وسط — ربات وسط خط است! برنامهٔ کامل:
# Term 3 - Session 07 - chapgar-e vaziat: 3 sensor-e khat
# chap = GPIO 34, vasat = GPIO 35, rast = GPIO 36 (faghat-vorudi)
from machine import Pin
import time

s_left = Pin(34, Pin.IN)
s_mid = Pin(35, Pin.IN)
s_right = Pin(36, Pin.IN)

# rooye module-e man: siyah = 1, sefid = 0
# agar module-e to barax bud, faghat hamin adad ra 0 kon
BLACK = 1

def is_black(v):
    # v khoruji-ye kham-e sensor ast (0 ya 1)
    return v == BLACK

def pattern_text(l, m, r):
    # az 3 javab-e True/False yek olgu-ye sade misazad: # yani khat, . yani zamin
    text = ""
    for sees in [l, m, r]:
        if sees:
            text = text + "#"
        else:
            text = text + "."
    return text

while True:
    l = is_black(s_left.value())
    m = is_black(s_mid.value())
    r = is_black(s_right.value())
    print(pattern_text(l, m, r))
    time.sleep(0.2)
دو تکهٔ آشنا اینجا دست به دست هم دادهاند: تابع is_black جواب خام سنسور را به یک True/False تمیز تبدیل میکند — دیگر هیچجای برنامه لازم نیست یادمان باشد سیاهِ ماژولِ ما 1 بود یا 0. و pattern_text با یک حلقه روی لیست — همان لیستهای ترم ۲ — سه جواب را به یک رشتهٔ سهحرفی میچسباند.
Run بزن، و حالا لحظهٔ قشنگ فصل: ربات را با دست، آرام، عرضی روی خط سُر بده — از چپ به راست — و به Shell نگاه کن:
#..
#..
.#.
.#.
..#
..#
...
✅ چک کن: #.. یعنی خط زیر چشم چپ بود؛ .#. یعنی رسید وسط؛ ..# یعنی رفت سمت راست؛ ... یعنی از روی خط رد شدیم و دیگر هیچکس خط را نمیبیند.
این هفت-هشت الگوی ساده، زبان مادری دنبالکنندهٔ خط است. فصل بعد، ربات دقیقاً از روی همین الگوها تصمیم میگیرد: خط رفت چپ؟ بپیچ چپ. رفت راست؟ بپیچ راست. امروز که این زبان را روان بخوانی، فصل بعد فقط چند if تا حرکت فاصله داری!
🔧 اگر کار نکرد: یکی از سنسورها برعکس آن دوتاست — روی سیاه
0میدهد و روی سفید1؟ ماژولها از دو تولیدکنندهٔ متفاوتاند. با تست دستی جهت هر کدام را پیدا کن؛ اگر میشود هر سه از یک نوع باشند، و اگر نه، در فصل بعد برای آن یکی جداگانه حساب باز کن.
چالش: الگو بخوان
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۶. نمایشگر وضعیت روی OLED (اختیاری)#
یک مشکل کوچک عملی: وقتی ربات وسط اتاق است و لپتاپ روی میز، Shell را از دور نمیبینی. حیف نیست ربات خودش وضعیتش را نشان ندهد؟ اگر OLED ترم ۲ را داری، چهار سیمش کن — همان SDA=21 و SCL=22 همیشگی؛ این دو پایه روی ربات ما بیکارند — و بهجای چاپ، سه جعبهٔ بزرگ روی نمایشگر بکش: جعبهٔ توپُر یعنی «خط را میبینم»، جعبهٔ توخالی یعنی «زمین روشن». با همان fill_rect ترم ۲، فصل ۷، و یک ترفند کوچک برای جعبهٔ توخالی: اول یک مستطیل پُر بکش، بعد داخلش را با رنگ سیاه پُر کن — قاب میماند:
def draw_box(x, sees):
    # jabe-ye por = khat dide shod, jabe-ye khali = zamin-e roshan
    oled.fill_rect(x, 20, 30, 30, 1)
    if not sees:
        oled.fill_rect(x + 2, 22, 26, 26, 0)
برنامهٔ کامل (همین کد در 03_oled_status.py هم کنار درس هست — کتابخانهٔ ssd1306 از ترم ۲ باید روی برد باشد):
# Term 3 - Session 07 - namayesh-e vaziat-e 3 sensor rooye OLED (ekhtiyari)
# OLED: SDA=21, SCL=22 (Term 2 - S7) | sensor-ha: 34/35/36
from machine import Pin, I2C
import ssd1306
import time

i2c = I2C(0, scl=Pin(22), sda=Pin(21))
oled = ssd1306.SSD1306_I2C(128, 64, i2c)

s_left = Pin(34, Pin.IN)
s_mid = Pin(35, Pin.IN)
s_right = Pin(36, Pin.IN)

BLACK = 1

def is_black(v):
    return v == BLACK

def draw_box(x, sees):
    # jabe-ye por = khat dide shod, jabe-ye khali = zamin-e roshan
    oled.fill_rect(x, 20, 30, 30, 1)
    if not sees:
        oled.fill_rect(x + 2, 22, 26, 26, 0)

while True:
    l = is_black(s_left.value())
    m = is_black(s_mid.value())
    r = is_black(s_right.value())
    oled.fill(0)
    oled.text("LINE STATUS", 20, 5)
    draw_box(10, l)
    draw_box(49, m)
    draw_box(88, r)
    oled.show()
    time.sleep(0.1)
✅ چک کن: ربات را روی خط سُر بده و از بالا نگاه کن — جعبهها مثل چراغهای رقصنور دنبال خط جابهجا میشوند!
اگر OLED نداری، هیچ غصهای نیست: چاپگر وضعیتِ Shell همهٔ کار امروز و فصل بعد را راه میاندازد. OLED فقط راحتی است، نه نیاز.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Infrared (IR) | اینفرارِد | نور نامرئی «زیر قرمز» — نور کار سنسور ما و کنترل تلویزیون |
| Reflective sensor | رِفلِکتیو سِنسور | سنسور بازتابی؛ نور میتاباند و برگشتش را میسنجد |
| Trimmer | تریمِر | پیچ تنظیم ریز روی ماژول — آستانه را جابهجا میکند |
| Threshold | تِرِشولد | آستانه؛ مرز تصمیم بین «سیاه» و «سفید» (آشنای ترم ۲!) |
| Input-only | اینپوت اونلی | پایهٔ فقط-ورودی؛ فقط میشنود، هرگز خروجی نمیشود |
| Pattern | پَتِرن | الگو؛ ترکیب جواب سه سنسور مثل .#. |
| Module | ماجول | برد کوچک آماده که قطعه + مدارهای کمکیاش یکجا رویش است |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
چشمها میخوانند، موتورها میچرخند — فصل بعد این دو را به هم گره میزنیم: با نوار چسب یک پیست مسابقهٔ خانگی میسازیم و رباتت برای اولین بار خودش روی خط میراند.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.