در این فصل چه میسازی#
فصل قبل ربات تو کالیبره شد، صاف رفت، مربع رفت و حتی رقصید. ولی یک آزمایش بیرحمانه مانده: همان رقص را اجرا کن و یک جعبه وسط مسیر بگذار... بوم! نهتنها میکوبد، بلکه با افتخار به هل دادن جعبه ادامه میدهد. چون ربات تو تا این لحظه کور است. در این فصل سنسور فاصلهٔ HC-SR04 — همانی که ترم ۲ با آن کار کردی — میرود روی صورت ربات و میشود چشمش. پروژهٔ فصل: رباتی که با سرعت به سمت دیوار میرود و درست سرِ فاصلهٔ ایمن، خودش ترمز میکند — مثل ترمز خودکار ماشینهای جدید، ساختهشده روی زمین اتاق تو. سیمکشی چشم روی ربات این است:

آخر این فصل میتوانی:
- سنسور را درست (صاف، رو به جلو، محکم) روی ربات نصب و با مقسم ولتاژ سیمکشی کنی.
- حلقهٔ sense-act را توضیح بدهی: در هر دور، خواندن فاصله ← تصمیم ← فرمان به موتورها — دهها بار در ثانیه.
- ترمز خودکار با فاصلهٔ ایمن بسازی و بدانی چرا ربات کمی بعد از «دیدن» مانع میایستد.
- خواندنهای نویزی حین حرکت را با میانگینگیری پایدار کنی و خواندنِ خراب (
-1) را درست مدیریت کنی.
قبل از شروع: چکلیست پیشنیاز#
قبل از ادامه، این سه تا را چک کن — اگر یکیشان لنگ میزند، اول برگرد همان فصل:
- از فصل ۴: ماژول
robot.pyکالیبرهشده باforwardوstopو دوستانش، روی برد ذخیره است — بدون هیچ تغییری همان را استفاده میکنیم. - از ترم ۲، فصل ۹: سنسور HC-SR04، تابع
read_distance_cmباtime_pulse_us، و مقسم ولتاژ برای ECHO — همان تابع را کلمهبهکلمه میآوریم. - از ترم ۲، فصل ۵: لیست،
appendو میانگینگیری دادهٔ سنسور — برای آرام کردن نویز. (قانون GND مشترک و ایمنی تغذیهٔ فصل ۱ هم امروز دوباره سر کار است.)
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ربات کالیبرهشدهٔ فصل ۴ | ۱ | — |
| HC-SR04 (ترجیحاً HC-SR04P) | ۱ | همان سنسور ترم ۲ — از پروژهٔ هواشناسی جدا کن |
| مقاومت 10k (اگر HC-SR04 معمولی داری) | ۳ | HC-SR04P با تغذیهٔ 3.3V مقسم لازم ندارد |
| سیم جامپر مادگی-مادگی | ۴ | سیم معمولی + نوار چسب برق |
| چسب دوطرفه یا پایهٔ سنسور | کمی | کش لاستیکی هم جواب میدهد؛ فقط سنسور صاف بماند |
| جعبهٔ مقوایی (مانع تست) | ۱-۲ | کتاب کلفت، پاکت پفک! |
| کامپیوتر با Thonny + کابل USB | ۱ | — |
۱. ربات کور#
یادت هست فصل اولِ دوره چه گفتیم؟ ربات یعنی Sense، Think، Act — حس کن، فکر کن، عمل کن (ترم ۱، فصل ۱). حالا کارنامهٔ ربات ما را ببین: در ترم ۲ حس میکرد ولی حرکت نمیکرد؛ الان حرکت میکند ولی حس نمیکند! هر بار فقط دو تکه از سه تکه.
در این فصل این دایره بالاخره بسته میشود: چشم (سنسور فاصله)، مغز (تصمیم if) و پا (موتورها) در یک حلقه به هم وصل میشوند. و نتیجهاش چیزی است که در ماشینهای واقعی جان آدمها را نجات میدهد: ترمز خودکار. برویم سراغ نصب چشم.
۲. نصب چشم: جا، سیمکشی، تغذیه#
اول جای سنسور. سه قانون دارد:
- جلوی ربات — چون ربات رو به جلو حرکت میکند.
- صاف و رو به افق — این مهمترینش است. سنسور با صدا کار میکند: موج میفرستد و به هرچه بخورد برمیگردد. اگر کمی رو به پایین کج باشد، موج به زمین میخورد و ربات فکر میکند همیشه یک مانع در بیست سانتیاش هست! اگر رو به بالا باشد، جعبهٔ کوتاه را اصلاً نمیبیند و به آن میکوبد.
- محکم — رباتِ در حال حرکت تکان میخورد؛ سنسور شل، هر لحظه به یک طرف نگاه میکند. با چسب دوطرفه به جلوی شاسی بچسبانش، دو «چشمش» رو به جلو — مثل صورت ربات!
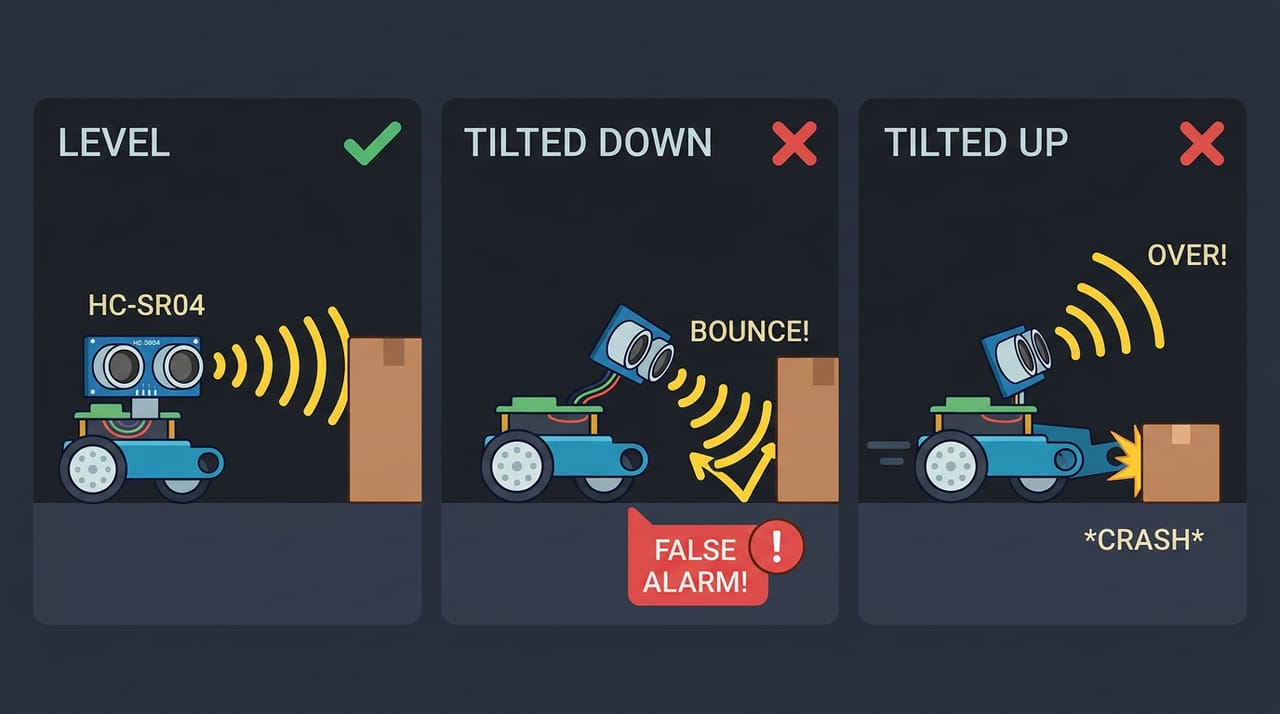
⚠️ مواظب باش: قانون ایمنی فصل ۱ — موقع سیمکشی، باتری جدا!
حالا سیمکشی. چهار سیم دارد و همهچیز را از ترم ۲ بلدی؛ فقط این بار روی ربات وصل میکنیم، نه روی میز:
| HC-SR04 pin | Connects to | Note |
|---|---|---|
| VCC | ESP32 VIN pin (the 5V that comes in over USB) | classic HC-SR04 needs 5V — same as term 2. Not the L298N 5V pin |
| GND | common GND (ESP32 + L298N + battery) | one shared ground! |
| TRIG | ESP32 GPIO 5 | direct wire |
| ECHO | 10k resistor -> ESP32 GPIO 18; from GPIO 18 node: two 10k in series (20k) -> GND | voltage divider: 5V -> 3.3V |
سه نکتهٔ حیاتی. اول تغذیه: HC-SR04 کلاسیک ۵ ولت میخواهد و ما دقیقاً همانجایی میبندیمش که ترم ۲، فصل ۹ بست — پایهٔ VIN برد ESP32، که ۵ ولتِ کابل USB را بیرون میدهد. سراغ پایهٔ 5V درایور L298N نرو: فصل ۲ گفتیم آن پایه خروجیِ رگولاتور خود درایور است و دستنخورده میماند، و با جاباتری ششولتی ما آن خروجی اصلاً پنج ولتِ کامل نیست. قانون تغذیهٔ این ترم هم عوض نشده: موتور از باتری، مغز و سنسور از USB، فقط GND مشترک.
دوم: پایهٔ ECHO با ۵ ولت جواب میدهد و پایههای ESP32 فقط ۳٫۳ ولت تحمل میکنند — پس همان مقسم ولتاژ ترم ۲، فصل ۹ سر جایش است: یک مقاومت 10k در مسیر ECHO تا پایهٔ ۱۸، و از پایهٔ ۱۸ دو مقاومت 10k پشت سر هم — یعنی 20k — به GND. اگر HC-SR04P داری، خوش به حالت: به 3V3 وصلش کن و ECHO مستقیم، بدون مقسم.
سوم: GND مشترک — قانون طلایی فصل ۱. حالا سه مدار روی این ربات هست (برد، درایور، باتری) و سنسور هم به آنها اضافه شده؛ اگر GND همه به هم وصل نباشد، اعداد بیمعنی میگیری یا هیچچیز نمیگیری.
چالش: سنسور کجِ رو به پایین
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. اول چشم را جدا تست کن#
قانون مهندسی: هر قطعهٔ تازهوصلشده را جدا تست کن، قبل از اینکه واردِ سیستم بزرگ کنی. پس قبل از هر حرفی از موتور، فقط سنسور را تست میکنیم. تابعش را ترم ۲ نوشتیم و صدها بار کار کرد — read_distance_cm. حالا بگذار با عجله — مثل خیلی از روزهای واقعی — اول حلقهٔ تست را بنویسم و بگویم «تابع را بعداً پایینش اضافه میکنم»:
from machine import Pin
import machine
import time

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

while True:
    d = read_distance_cm()
    print(f"fasele: {d} cm")
    time.sleep(0.2)
Run بزن:
Traceback (most recent call last):
  File "<stdin>", line 9, in <module>
NameError: name 'read_distance_cm' isn't defined
خطای قرمز — و چه خطای آشنایی! NameError یعنی «اسمی را صدا زدی که نمیشناسم». معلوم است که نمیشناسد: حلقه را نوشتیم ولی خودِ تابع را هنوز اضافه نکرده بودیم! Python از بالا به پایین میخواند؛ وقتی به read_distance_cm() میرسد، این اسم باید قبلاً تعریف شده باشد. عجله کار شیطان است — تابع را بالای حلقه اضافه کن، همان نسخهٔ ترم ۲:
def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1  # timeout: chizi dar borde nist ya sim-keshi eshkal darad
    return t // 58

while True:
    d = read_distance_cm()
    print(f"fasele: {d} cm")
    time.sleep(0.2)
یادآوری یکخطی برای هر خطش: پالس کوتاه روی TRIG، موج صوتی میرود و برمیگردد، time_pulse_us مدت رفتوبرگشت را به میکروثانیه میدهد، تقسیم بر ۵۸ یعنی سانتیمتر، و اگر جوابی نیاید -1 برمیگردد — علامتِ «خواندن خراب». Run بزن و ربات خاموش را با دست به سمت دیوار هل بده.
✅ چک کن: اعداد باید با نزدیک شدن کم شوند و با عقب کشیدن زیاد: ۷۰... ۵۵... ۴۱... ۲۸... ۱۵... و برگشت. چشم ربات کار میکند — دقیقاً مثل ترم ۲، فقط حالا سوار بر ربات.
🔧 اگر کار نکرد: همهٔ خواندنها
-1است؟ جابهجایی TRIG و ECHO، مقسم ولتاژ غلط، یا VCC قطع — جدول سیمکشی را دوباره چک کن و اول با ربات خاموش و تست دستی مطمئن شو. و اگر روی زمینِ خالی هم عدد کوچک میگیری، سنسور رو به پایین کج است — همسطح افقش کن.
چالش: منفیِ یک یعنی چه؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. حلقهٔ sense-act: ترمز خودکار#
حالا لحظهٔ بزرگ: چشم و پا به هم وصل میشوند. الگویش سادهتر از آن است که فکر میکنی و اسمش حلقهٔ sense-act است: یک while True که در هر دورش دو کار میکند — بخوان، تصمیم بگیر و عمل کن. همین!
منطق تصمیم: یک فاصلهٔ ایمن تعریف میکنیم، مثلاً ۲۵ سانتیمتر. هر دور حلقه: اگر فاصله از ۲۵ کمتر بود، stop؛ وگرنه forward. برنامهٔ کامل — دقت کن robot.py کالیبرهٔ فصل ۴ باید روی برد باشد:
# Term 3 - Session 05 - tormoz-e khodkar: halghe-ye sense-act
# HC-SR04: TRIG=5, ECHO=18 (ba maghsame voltage!) - robot.py az jalase 4
from machine import Pin
import machine
import robot
import time

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

SPEED = 650      # sorat-e harekat
SAFE_CM = 25     # fasele-ye imen: nazdiktar az in -> tormoz!

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1  # timeout: chizi dar borde nist ya sim-keshi eshkal darad
    return t // 58

while True:
    d = read_distance_cm()
    if d >= 0 and d < SAFE_CM:
        robot.stop()
        print(f"TORMOZ! mane dar {d} cm")
    else:
        robot.forward(SPEED)
    time.sleep(0.05)   # 20 tasmim dar sanie
خط تصمیم را کالبدشکافی کنیم: if d >= 0 and d < SAFE_CM — چرا دو شرط؟ چون -1 هم از ۲۵ کوچکتر است! اگر فقط d < SAFE_CM مینوشتیم، هر خواندن خراب، ربات را بیدلیل میخکوب میکرد. با and — که از ترم ۱ میشناسی — میگوییم: فقط وقتی ترمز کن که خواندن سالم است و فاصله واقعاً کم است. و آن time.sleep(0.05) آخر یعنی هر پنجصدم ثانیه یک دور — ربات تو بیست بار در ثانیه به دنیا نگاه میکند و تصمیم میگیرد. از هر رانندهای هوشیارتر!
⚠️ مواظب باش: قانون همیشگی این ترم — هر کد جدید، اول رباتِ روی جعبه با چرخهای آزاد. اگر منطق غلط باشد، رباتِ روی جعبه فقط چرخ میزند؛ رباتِ روی زمین از میز میپرد!
Run بزن (روی جعبه): چرخها میچرخند؛ دست جلوی سنسور — ایست؛ دست کنار — دوباره میچرخند. منطق درست است. حالا زمین: ربات را دو متری دیوار بگذار و اجرا کن.
✅ چک کن: ربات میرود... میرود... و ترمز! خودش ایستاد. این لحظه را قاب کن — رباتت برای اولین بار خودش تصمیم گرفت.
یک نکتهٔ ریز: SAFE_CM را ۲۵ گذاشتیم ولی ربات احتمالاً حدود ۲۰ سانتیمتری میایستد. چرا؟ چون بین «دیدن» و «ایستادن» زمان میگذرد — حداکثر پنجصدم ثانیه تا نوبت تصمیم برسد، و کمی هم سُرخوردن چرخها. در این فاصله ربات همچنان جلو میرود. اسمش مسافت ترمز است؛ ماشین واقعی هم دقیقاً همین را دارد — برای همین میگویند با سرعت زیاد، فاصله بگیر!
حالا یک خرابکاری آموزنده. پرانتزهای stop را بردار:
    if d >= 0 and d < SAFE_CM:
        robot.stop
اجرا کن... ربات میرود... و صاف میکوبد به جعبه و رد میشود! ولی هیچ خطای قرمزی هم در کار نیست! این خطرناکترین نوع باگ است: باگ بیصدا. چرا؟ robot.stop بدون پرانتز یعنی «خودِ تابع» — مثل اینکه اسم آشپز را روی کاغذ بنویسی و انتظار داشته باشی غذا پخته شود! تابع فقط وقتی اجرا میشود که پرانتز داشته باشد: robot.stop(). پرانتزها را برگردان و این درس بزرگ را نگه دار: نبودِ پیام خطا یعنی «کد از نظر Python معنیدار است»، نه اینکه «کارِ درست را میکند».
🔧 اگر کار نکرد: ربات اصلاً ترمز نمیکند و هیچ خطایی هم نمیدهد؟ اول پرانتزهای
robot.stop()را چک کن؛ برای اطمینان، داخل شاخهٔ ترمز یکBrownout detector was triggered— موتورها و سنسور دارند ولتاژ را پایین میکشند: باتریِ پر بگذار، تغذیه از مسیر L298N باشد و هیچوقت موتور را فقط با USB نچرخان.
چالش: تصمیم یکثانیهای
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. نویز حرکت — و میانگینگیری#
ترمز کار میکند، ولی دقیقتر نگاه کنیم. این برنامه فقط موقع ترمز چاپ میکند. پس درست بعد از خط d = read_distance_cm() این خط را اضافه کن: print(f"fasele: {d} cm"). حالا ربات را روی زمینِ ناهموار — مثلاً موکت — اجرا کن و به فاصلهها در Shell دقت کن:
fasele: 74 cm
fasele: 71 cm
fasele: 183 cm
fasele: 66 cm
fasele: -1 cm
fasele: 62 cm
آن ۱۸۳ و آن -1 وسط چه میکنند؟! ربات که از دیوار دور نشد! این همان نویز است — و روی رباتِ در حال حرکت خیلی بیشتر از میز کارِ ترم ۲ است. چرا؟ ارتعاش: موتورها کل شاسی و سنسور را میلرزانند و سنسورِ لرزان هر لحظه به نقطهٔ متفاوتی نگاه میکند. زمین ناصاف سرِ سنسور را بالا و پایین میاندازد؛ گاهی موج بهجای دیوار به لبهٔ فرش میخورد یا کج برمیگردد و اصلاً نمیرسد — همان -1. نتیجه؟ اگر شانس بد بیاوریم، یک ۱۸۳ی قلابی درست لحظهای بیاید که ربات کنار دیوار است و ربات با خیال راحت گاز بدهد!
راهحل را از ترم ۲، فصل ۵ کامل بلدی: میانگینگیری. سه بار میخوانیم، خواندنهای خراب را دور میریزیم و میانگین سالمها را برمیداریم:
def read_distance_stable():
    # 3 bar mikhanim, khandan-haye kharab (-1) ra kenar migozarim
    good = []
    for i in range(3):
        d = read_distance_cm()
        if d >= 0:
            good.append(d)
        time.sleep_ms(10)
    if len(good) == 0:
        return -1  # hame khandan-ha kharab budand
    total = 0
    for d in good:
        total = total + d
    return total // len(good)
خطبهخط، چون این تابع قلب همهٔ فصلهای بعدی است: لیست خالی good میسازیم، سه بار میخوانیم و فقط خواندنهای سالم (d >= 0) را append میکنیم. اگر هر سه خراب بودند، صادقانه -1 میدهیم — دروغ نمیسازیم! وگرنه جمع تقسیم بر تعداد؛ و چون سانتیمترِ صحیح کافی است، از // استفاده میکنیم.
یک سؤال هوشمندانه: چرا ۳ بار و نه ۵ بار مثل ترم ۲؟ چون رباتِ ما در حال حرکت است! هر خواندن زمان میبرد و ربات در این مدت جلو میرود؛ ۵ خواندن یعنی تصمیمِ دیرتر یعنی ترمزِ دیرتر. عدد ۳ تعادلِ خوبی است بین «آرام» و «سریع». مهندسی همیشه همین است: معامله بین دو چیز خوب.
در حلقهٔ اصلی فقط یک کلمه عوض میشود: read_distance_stable() بهجای read_distance_cm().برنامهٔ کامل:
# Term 3 - Session 05 - tormoz-e paydar: miangin-giri baraye hazf-e noise (Term 2 - S5)
from machine import Pin
import machine
import robot
import time

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

SPEED = 650
SAFE_CM = 25

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1
    return t // 58

def read_distance_stable():
    # 3 bar mikhanim, khandan-haye kharab (-1) ra kenar migozarim
    good = []
    for i in range(3):
        d = read_distance_cm()
        if d >= 0:
            good.append(d)
        time.sleep_ms(10)
    if len(good) == 0:
        return -1  # hame khandan-ha kharab budand
    total = 0
    for d in good:
        total = total + d
    return total // len(good)

while True:
    d = read_distance_stable()
    if d >= 0 and d < SAFE_CM:
        robot.stop()
        print(f"TORMOZ! mane dar {d} cm")
    else:
        robot.forward(SPEED)
    time.sleep(0.05)
✅ چک کن: همان خط print را اینبار بعد از d = read_distance_stable() بگذار. اعداد Shell آرامتر شدند — پرشها خیلی کوچک شدهاند و -1 فقط وقتی میآید که هر سه خواندن خراب باشند — و ترمز نرم و قاطع شد.
چالش: دو خراب و یک سالم
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۶. ترمز دو منطقهای: مثل رانندهٔ واقعی#
رانندهٔ خوب چطور پشت چراغ میایستد؟ از صد متری ترمز نمیزند، ولی نزدیک که شد آرام میکند و بعد میایستد. ربات ما فعلاً فقط دو حالت دارد: گاز یا ترمز. بیا یک منطقهٔ وسط اضافه کنیم — سه منطقه: سبز (دورتر از ۵۰ سانت): تخت گاز. زرد (بین ۲۵ تا ۵۰): آهسته. قرمز (زیر ۲۵): ایست.
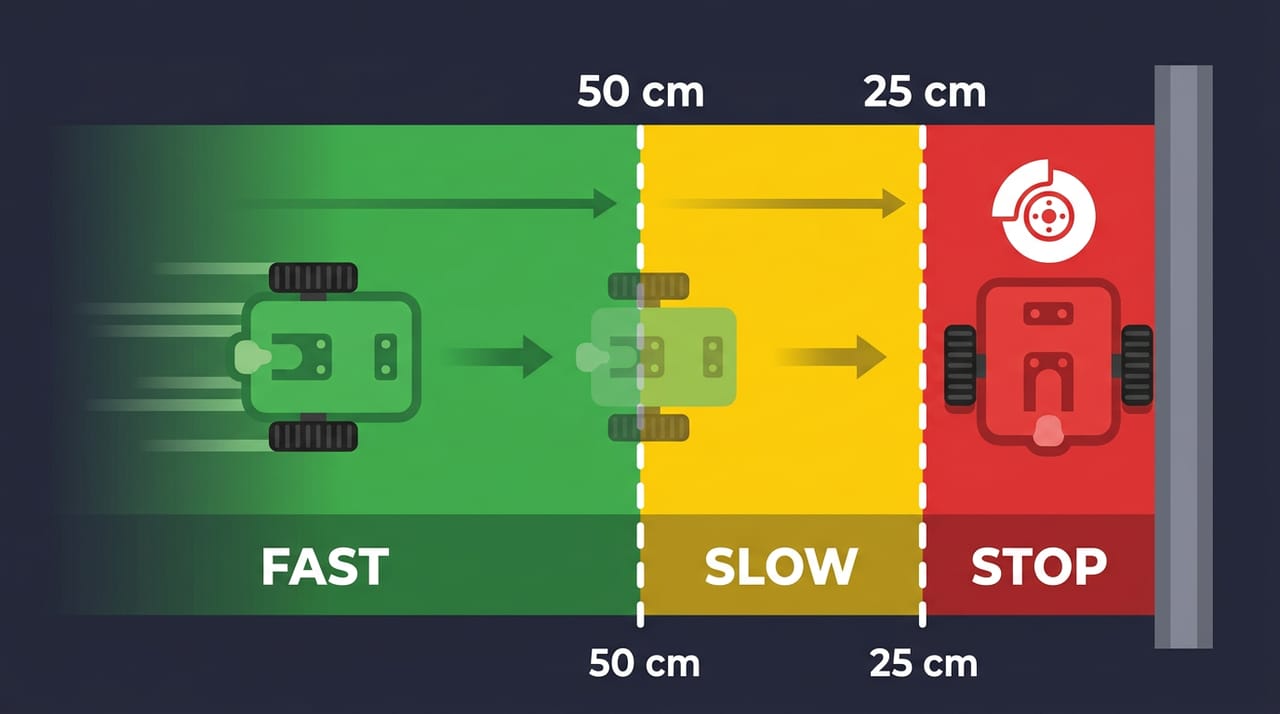
این کار با elif — رفیق قدیمی ترم ۱ — دو خط بیشتر نمیخواهد. برنامهٔ کامل:
# Term 3 - Session 05 - tormoz-e do mantaghe-i: aheste dar nazdiki, tavaghof dar khatar
from machine import Pin
import machine
import robot
import time

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

FAST = 700       # sorat dar rah-e baz
SLOW = 450       # sorat dar mantaghe-ye zard
STOP_CM = 25     # mantaghe-ye ghermez: tavaghof
SLOW_CM = 50     # mantaghe-ye zard: aheste

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1
    return t // 58

def read_distance_stable():
    good = []
    for i in range(3):
        d = read_distance_cm()
        if d >= 0:
            good.append(d)
        time.sleep_ms(10)
    if len(good) == 0:
        return -1
    total = 0
    for d in good:
        total = total + d
    return total // len(good)

while True:
    d = read_distance_stable()
    if d >= 0 and d < STOP_CM:
        robot.stop()
        print(f"TAVAGHOF: {d} cm")
    elif d >= 0 and d < SLOW_CM:
        robot.forward(SLOW)
        print(f"aheste... {d} cm")
    else:
        robot.forward(FAST)
    time.sleep(0.05)
ترتیب شرطها مهم است: اول قرمز، بعد زرد، بعد بقیه. اگر برعکس مینوشتیم، فاصلهٔ ۱۰ سانتی در شرطِ «زیر ۵۰» گیر میکرد و هیچوقت به «ایست» نمیرسید — elif فقط وقتی چک میشود که شرطهای قبلی رد شده باشند.
✅ چک کن: ربات از دور تخت گاز میآید، نیم متری دیوار محسوس آرام میشود و حدود ۲۵ سانتی نرم میایستد. یک فایدهٔ پنهان هم دارد: چون در منطقهٔ زرد سرعت کم شده، مسافتِ ترمز هم کوتاهتر میشود و ربات دقیقتر سرِ خط میایستد.
🔧 اگر کار نکرد: ربات دیر ترمز میکند و به مانع میرسد؟
SAFE_CM(یاSTOP_CM) را بزرگتر کن، سرعت را کم کن، و بدان که کف براق و لغزنده چرخ را سُر میدهد — روی فرش تست کن. و یک صداقت مهندسی: مانعِ کوتاهتر از خط دید سنسور (مثل کتاب خوابیده) اصلاً دیده نمیشود؛ یا سنسور را پایینتر نصب کن یا مانع تست را بلندتر بگیر — این محدودیت واقعی سنسور است.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Sense | سِنس | حسکردن؛ خواندن دنیای بیرون با سنسور |
| Act | اَکت | عملکردن؛ فرماندادن به موتورها |
| Brake | برِیک | ترمز؛ توقف حرکت |
| Obstacle | آبستِکِل | مانع؛ هر چیزی که سر راه ربات است |
| Noise | نویز | دادههای قلابی و پرشی که وسط دادههای واقعی میآیند |
| Vibration | وایبرِیشِن | ارتعاش و لرزش — دشمن سنسورِ سوار بر ربات |
| Mount | مونت | نصبکردن قطعه روی بدنه |
| Silent bug | سایلِنت باگ | باگ بیصدا؛ اشتباهی که خطا نمیدهد ولی کار را خراب میکند |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
ربات ما جلوی مانع میایستد و... تا ابد همانجا میماند! فصل بعد از «ترمزکار» به «دوریگزین» ارتقایش میدهیم: مانع را ببین، عقب بکش، بچرخ و برو — و رباتی که خودش شیر-یا-خط میاندازد.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.