در این فصل چه میسازی#
روز جایزهٔ ترم ۳ رسید! در این فصل «ربات ماموریت» را میسازی: رباتی که در منطقهٔ شروع منتظر میماند، با شمارش معکوس راه میافتد، خط را دنبال میکند، وسط راه به یک مانع میرسد — و بهجای اینکه گیر کند، مؤدبانه دورش میزند، خودش خط را دوباره پیدا میکند، تا پایانه ادامه میدهد و دقیقاً داخل منطقهٔ تحویل میایستد. این دقیقاً همان الگویی است که در مسابقات جهانی رباتیک مثل WRO RoboMission میبینی: زمینِ مشخص، ماموریتِ مشخص، و رباتی که باید بدون دخالت آدم از پسش بربیاید.
و بهترین خبر: در این فصل حتی یک مفهوم جدید هم نیست! دنبالکردن خط؟ فصل ۸. دیدن مانع؟ فصل ۵. مانور زمانبندیشده؟ فصل ۴. ماشین حالت؟ فصل ۶. چیزی که تمرین میکنیم همان مهارتی است که ترم پیش اسمش را گذاشتیم integration (ترم ۲، فصل ۱۰): سوارکردن قطعههای بلد کنار هم، مرحلهبهمرحله، با تست بعد از هر مرحله. سه Stage داریم: A خط و پایانه، B مانع، C ماموریت کامل. این هم زمینی که میسازی:

آخر این فصل میتوانی:
- یک زمین بازی خانگی به سبک مسابقات بسازی: منطقهٔ شروع، مسیر خط با قوس، منطقهٔ مانع و پایانهٔ تحویل.
- سه مهارت بزرگ ترم را در یک برنامه ترکیب کنی: دنبالکردن خط، تشخیص مانع با HC-SR04 و مانور دورزدن.
- پایان ماموریت را با نوار عرضی تشخیص بدهی و قانون طلایی فصل ۸ را از حفظ بگویی: در if/elif، ترتیب یعنی اولویت.
- کل ماموریت را با یک ماشین حالت سهحالته سازمان بدهی و ربات را standalone — بدون کامپیوتر — اجرا کنی.
- مرحلهبهمرحله بسازی و تست کنی: Stage به Stage، مثل مهندسها.
قبل از شروع: چکلیست پیشنیاز#
این فصل هیچ مفهوم جدیدی ندارد — همهچیز ترکیب ساختههای خودت است؛ برای همین این چکلیست از همیشه مهمتر است:
- از فصل ۷ و ۸: دنبالکنندهٔ on-off با سه سنسور (چپ ۳۴، وسط ۳۵، راست ۳۶)، قرارداد
BLACK، نوار پایان و قانون طلایی «حالت خاص قبل از حالت عمومی». - از فصل ۶: ماشین حالت با متغیر
stateو ترفند timeout با شمارنده. - از فصل ۵: تابع
read_distance_cmو مدیریت ۱- — چشم ربات. - از فصل ۴:
robot.pyکالیبره، حرکتهای زمانبندیشده و عددTURN_90رباتِ خودت — کل مانور روی شانهٔ این فصل است. رقص ربات هم برمیگردد! - از فصل ۳: ماژول
robot.pyروی برد — و در این فصل میبینیم اگر روی برد نباشد چه خطایی میگیریم. - از ترم ۱، فصل ۵ و ۷: ذخیرهٔ
main.pyو حلقهٔforوrange؛ و گام منفی درrange(برای شمارش معکوس) از ترم ۲، فصل ۲.
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ربات کامل فصل ۹ (L298N + HC-SR04 + سه سنسور خط) | ۱ | — |
| نوار چسب برق مشکی | ۱ حلقه (حدود ۱۰ متر) | چسب پارچهای تیره؛ کنتراست با کف مهم است |
| کف صاف و روشن حدود ۲ در ۱٫۵ متر | ۱ | سرامیک یا پارکت روشن؛ یا چند مقوای بزرگ سفید چسبیده به هم |
| جعبهٔ مانع (پهنتر از ربات، بلندتر از دید سنسور) | ۱-۲ | جعبهٔ کفش، پاکت شیرِ خالی و سنگینشده |
| باتری پر | ۱ دست + ۱ دست ذخیره | چرخشهای کالیبره با باتری ضعیف خراب میشوند |
| متر یا خطکش بلند | ۱ | نخ و مداد برای کشیدن قوسها |
| کامپیوتر با Thonny + کابل USB | ۱ | — |
۱. زمین بازی: استادیوم خانگی تو#
قبل از کد، زمین — مسابقه بدون زمین معنا ندارد! زمین ما چهار عضو دارد؛ با نقشهٔ بخش قبل جلوی چشمت، قدمبهقدم بساز:
- منطقهٔ شروع: یک مربع نوارچسبی حدود ۳۰ در ۳۰ سانتیمتر که ابتدای خط از داخلش بیرون میآید. ربات هر بار از همینجا شروع میکند؛ مسابقه یعنی شرایط مساوی.
- مسیر خط: حدود سه متر نوار چسب برق مشکی روی کف روشن، با حداقل دو قوسِ باز — نرم و پیوسته، نه گوشهٔ تیز؛ همان قانون فصل ۸: دنبالکنندهٔ ما در پیچ تند خط را گم میکند و این ضعف را صادقانه میشناسیم. ترفند قوس تمیز: یک سر نخ را نگه دار، سر دیگر مداد، یک کمان بکش و نوار را تکهتکه رویش بچسبان.
- منطقهٔ مانع: یک بخش صاف و مستقیم در نیمهٔ دوم مسیر که جعبه دقیقاً روی خط مینشیند. دو قانون طلایی: مانع هرگز روی قوس نباشد، و سمتِ چپ مانع حداقل نیم متر فضای خالی بماند — چون ربات ما از چپ دور میزند.
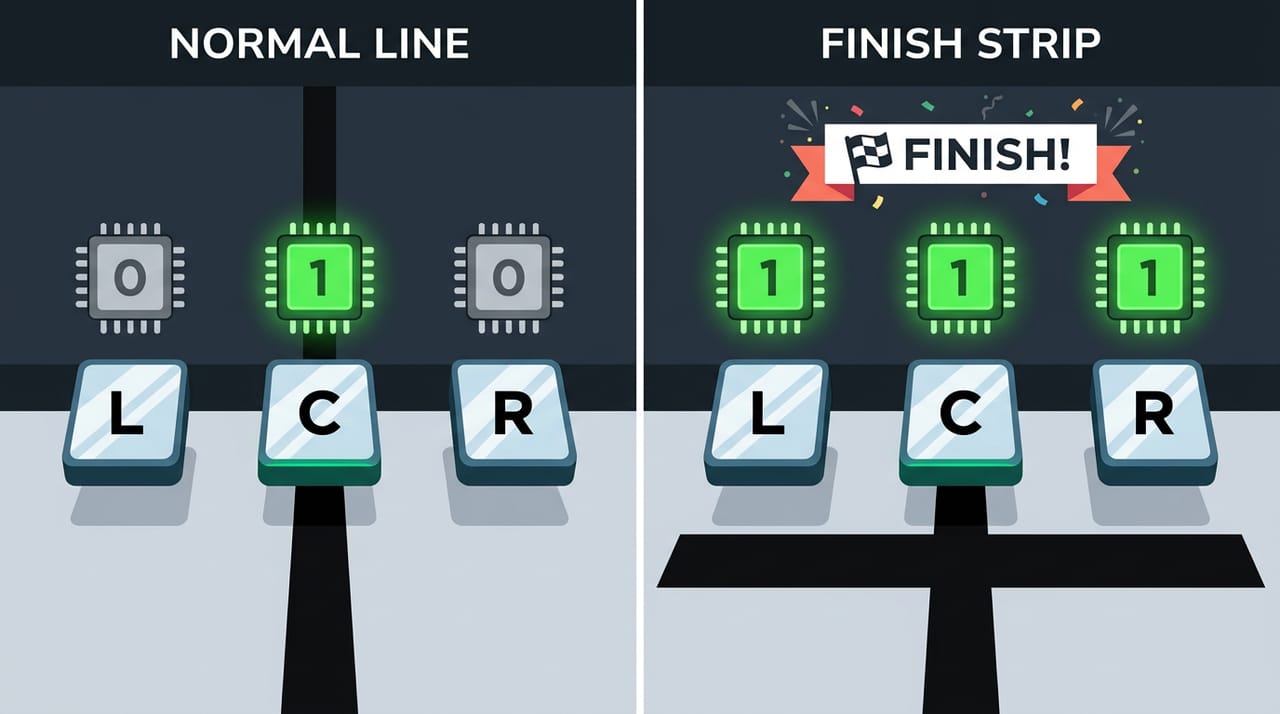
- پایانهٔ تحویل: انتهای خط، یک نوار عرضی به طول حدود ۲۵ سانتیمتر عمود بر مسیر بچسبان و پشتش مربع منطقهٔ تحویل را بکش.
ربات از کجا بفهمد به پایانه رسیده؟ این را فصل ۸ ساختهای: روی خطِ معمولی معمولاً فقط سنسور وسط سیاه میبیند و در قوسها یکی از کناریها؛ ولی روی نوار عرضی هر سه سنسور همزمان سیاه میبینند — امضای ۱-۱-۱، الگویی که روی خط عادی تقریباً هیچوقت پیش نمیآید، پس یعنی «رسیدی»:
✅ چک کن: زمین آماده است: مربع شروع، خط با دو قوسِ باز، جعبه روی بخشِ مستقیم با نیم متر فضای چپ، و نوار عرضی + مربع تحویل در انتها. لبههای نوار را هم محکم فشار بده — لبهٔ بلندشده، سنسور را پتپت میاندازد.
چالش: چرا مانع نباید روی قوس باشد؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. Stage A: خط + پایانه — و امتحانی از حافظه#
زمین آماده است؛ برویم سراغ کد. Stage A چیز جدیدی نیست — همان دنبالکنندهٔ فصل ۸ است بهعلاوهٔ یک رقص پیروزی. ولی بهجای باز کردن فایل قدیمی، بیا از حافظه بازنویسیاش کنیم؛ هم دوره میشود، هم — راستش را بخواهی — میخواهم عمداً در دامی بیفتیم که بعد از دو هفته فاصله، خیلیها میافتند. سنسورها را مثل فصل ۷ میخوانیم، با همان قرارداد BLACK = 1 (ماژول تو برعکس بود؟ همان یک عدد را صفر کن). زنجیرهٔ تصمیم را بنویس و شرط پایان را هم آخرش اضافه کن — جایی که به نظر «طبیعی» میآید:
    if l:
        robot.turn_left(TURN_SPEED)
    elif r:
        robot.turn_right(TURN_SPEED)
    elif m:
        robot.forward(SPEED)
    elif l and m and r:
        robot.stop()
        print("FINISH!")
اجرا. ربات خط را قشنگ دنبال میکند، به نوار عرضی میرسد و... بهجای ایستادن، ناگهان به چپ میپیچد و از مسیر بیرون میزند! نه خطای قرمزی، نه پیامی — یک باگ بیصدای دیگر. چند لحظه صبر کن و خودت خطبهخط بخوان: روی نوار عرضی هر سه متغیر True هستند و Python از بالای زنجیره شروع میکند — if l:؟ بله! چرخش به چپ اجرا میشود و بقیهٔ زنجیره اصلاً خوانده نمیشود؛ شرط پایانه هیچوقت نوبتش نمیرسد، چون یک شرطِ عامتر بالاتر ایستاده و همه را میقاپد. صدای فصل ۸ در گوشمان زنگ میزند — قانون طلایی: حالت خاص قبل از حالتهای عمومی؛ در if/elif ترتیب یعنی اولویت. دو هفته گذشت و در اولین بازنویسی از حافظه، همین قانون از دستمان در رفت. برای همین مهندسها به حافظه اعتماد نمیکنند و یادداشت دارند — دفترچهٔ مهندسی دقیقاً برای همین روزهاست!
شرط سهتایی را ببر اول زنجیره. برنامهٔ کامل (فایل 01_follow_stop.py):
# Term 3 - Session 10 - Stage A: donbal-konande-ye jalase 8 + raghs-e piroozi
# payane = navar-e arzi (###): ghanun-e tala-yi jalase 8 - halat-e khas AVAL!
from machine import Pin
import robot
import time

s_left = Pin(34, Pin.IN)    # sensor-e khat - chap (jalase 7)
s_mid = Pin(35, Pin.IN)     # sensor-e khat - vasat
s_right = Pin(36, Pin.IN)   # sensor-e khat - rast

BLACK = 1          # kalibrasion-e jalase 7: agar module-at barax bud 0 kon
SPEED = 500        # sorat rooye khat (masir-e ghos-dar -> aramtar)
TURN_SPEED = 600   # sorat-e charkhesh baraye bargasht be khat

running = True

while running:
    l = s_left.value() == BLACK
    m = s_mid.value() == BLACK
    r = s_right.value() == BLACK

    if l and m and r:
        # emzaye payane: shart-e khas GHABL az shart-haye omumi (jalase 8)
        robot.stop()
        print("FINISH! be payane residim")
        running = False
    elif l:
        robot.turn_left(TURN_SPEED)
    elif r:
        robot.turn_right(TURN_SPEED)
    elif m:
        robot.forward(SPEED)
    else:
        robot.stop()   # hich sensori khat nemibinad (jalase 8)
    time.sleep(0.02)

# raghs-e piroozi - hamun harekat-haye zaman-bandi-shode-ye jalase 4!
time.sleep(0.5)
robot.turn_left_time(600, 0.15)
robot.turn_right_time(600, 0.3)
robot.turn_left_time(600, 0.15)
print("Stage A pass shod: khat + payane")
✅ چک کن: ربات روی نوار عرضی ترمز میکند، پیام FINISH در Shell میآید و بعدش آن تکانِ بامزه — turn_left_time و turn_right_time فصل ۴، این بار در نقش رقص پیروزی. Stage A پاس شد؛ اولین save point!
🔧 اگر کار نکرد: ربات روی نوار عرضی بهجای ایستادن میپیچد یا رد میشود؟ اول ترتیب زنجیره را چک کن — شرط
l and m and rباید اول باشد. اگر ترتیب درست است و باز هم رد میشود، نوار عرضی را پهنتر کن یاSPEEDرا کم کن: ربات باید فرصت کند بین دو خواندنِ سنسور، روی نوار باشد.
چالش: نوار عرضی باریک + ربات تند = چه خطری؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. Stage B: مانع سر راه و مانور جعبهای#
حالا مهمان سختگیر ماموریت: جعبه، دقیقاً روی خط. سنسورهای خط فقط زمین را میبینند و از وجود جعبه بیخبرند — این کارِ چشمِ جلوست: همان HC-SR04 فصل ۵ با تابع read_distance_cm که کلمهبهکلمه میآوریم، با همان گارد ۱-. هر دور حلقه اول فاصله را میپرسیم؛ اگر مانع نزدیکتر از SAFE_CM بود، دنبالکردن خط را قطع میکنیم و میرویم توی مانور.
مانور دورزدن را اول روی کاغذ طراحی میکنیم — عادت مهندسها: اول نقشه، بعد کد. هشت قدم، همه از جعبهابزار فصل ۴:
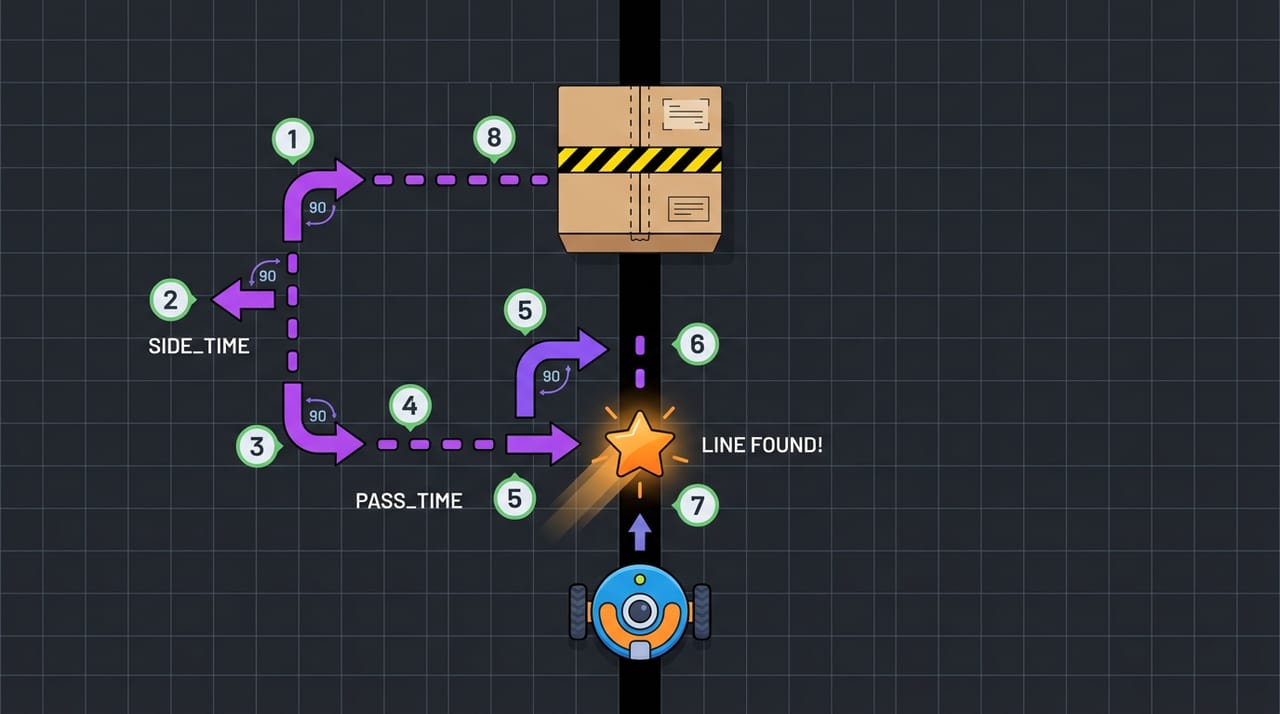
- ۹۰ درجه به چپ بچرخ؛ حالا پشتت به خط است.
- کمی جلو برو تا از خط فاصله بگیری (
SIDE_TIME). - ۹۰ درجه به راست؛ حالا موازی خط ایستادهای، کنار جعبه.
- جلو برو تا از طول جعبه رد شوی (
PASS_TIME). - دوباره ۹۰ درجه به راست؛ حالا رو به خط هستی.
- جلو برو — ولی نه با تایمر؛ این بار تا وقتی یکی از سنسورها سیاه ببیند: خودِ خط میگوید کی رسیدی!
- یک ذره جلوتر، تا محور چرخها روی خط بنشیند.
- ۹۰ درجه به چپ، همجهت با مسیر — و دنبالکردن ادامه پیدا میکند.
قدم شش را دوباره نگاه کن: قشنگترین لحظهٔ این مانور است — جایی که حرکتِ کورِ زمانبندیشده تمام میشود و سنسور دوباره فرمان را میگیرد. فقط یک سؤال ترسناک مانده: اگر ربات کج رفت و خط را پیدا نکرد چه؟ تا ابد جلو برود و از زمین بیرون بزند؟ نه — چارهاش را فصل ۶ ساختهایم: timeout با شمارنده. اگر بعد از حدود سه ثانیه خبری از خط نشد، بایست و صادقانه بگو «گم شدم». همهٔ اینها در یک تابع تمیز به اسم bypass_obstacle جمع میشود که ۱ برمیگرداند اگر به خط برگشتیم و ۰ اگر گم شدیم — همان الگوی return ترم ۲، فصل ۱. برنامهٔ کامل (فایل 02_follow_avoid.py):
# Term 3 - Session 10 - Stage B: khat + door zadan-e mane (manovr-e jabe-i)
# HC-SR04 jelo-ye robot (jalase 5) + harekat-haye zaman-bandi-shode (jalase 4)
from machine import Pin
import machine
import robot
import time

s_left = Pin(34, Pin.IN)    # sensor-e khat - chap
s_mid = Pin(35, Pin.IN)     # sensor-e khat - vasat
s_right = Pin(36, Pin.IN)   # sensor-e khat - rast
trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

# ---------- pich-haye tanzim ----------
BLACK = 1          # kalibrasion-e jalase 7
SPEED = 500        # sorat rooye khat
TURN_SPEED = 600   # sorat-e charkhesh
TURN_90 = 0.45     # zaman-e charkhesh-e 90 daraje-ye robot-e KHODET (jalase 4)
SAFE_CM = 20       # mane nazdiktar az in -> manovr
SIDE_TIME = 0.8    # zaman-e kenar raftan az khat
PASS_TIME = 1.2    # zaman-e rad shodan az kenar-e mane
LOST_LIMIT = 300   # timeout-e peyda kardan-e khat (~3 sanie, jalase 6)

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1
    return t // 58

def line_seen():
    # aya alan hade-aghal yek sensor khat ra mibinad? (1 = bale, 0 = na)
    l = s_left.value() == BLACK
    m = s_mid.value() == BLACK
    r = s_right.value() == BLACK
    if l or m or r:
        return 1
    return 0

def bypass_obstacle():
    # manovr-e jabe-i: az samt-e chap door bezan va be khat bargard
    # 1 barmigardanad agar be khat residim, 0 agar gom shodim
    robot.stop()
    time.sleep(0.3)
    robot.turn_left_time(TURN_SPEED, TURN_90)    # 1) roo be chap
    robot.forward_time(SPEED, SIDE_TIME)         # 2) az khat kenar boro
    robot.turn_right_time(TURN_SPEED, TURN_90)   # 3) dobare roo be jelo
    robot.forward_time(SPEED, PASS_TIME)         # 4) az kenar-e mane rad sho
    robot.turn_right_time(TURN_SPEED, TURN_90)   # 5) roo be khat
    count = 0
    robot.forward(SPEED)                         # 6) boro ta khat ra bebini
    while line_seen() == 0:
        count = count + 1
        if count > LOST_LIMIT:
            robot.stop()
            print("khat peyda nashod! adad-haye manovr ra tanzim kon")
            return 0
        time.sleep(0.01)
    robot.forward_time(SPEED, 0.15)              # 7) kami jelotar, ta vasat-e khat
    robot.turn_left_time(TURN_SPEED, TURN_90)    # 8) dobare ham-jahat-e masir
    print("be khat bargashtim!")
    return 1

running = True

while running:
    d = read_distance_cm()
    if d >= 0 and d < SAFE_CM:
        print(f"mane dar {d} cm -> manovr-e jabe-i")
        ok = bypass_obstacle()
        if ok == 0:
            running = False   # gom shodim -> tavaghof-e amn

    l = s_left.value() == BLACK
    m = s_mid.value() == BLACK
    r = s_right.value() == BLACK

    if l and m and r:
        # emzaye payane: shart-e khas aval! (ghanun-e tala-yi jalase 8)
        robot.stop()
        print("FINISH! Stage B kamel shod")
        running = False
    elif l:
        robot.turn_left(TURN_SPEED)
    elif r:
        robot.turn_right(TURN_SPEED)
    elif m:
        robot.forward(SPEED)
    else:
        robot.stop()
    time.sleep(0.02)
✅ چک کن: ربات به جعبه میرسد، میایستد، مانور هشتقدمی را اجرا میکند، سرِ خط برمیگردد و ادامه میدهد — و Shell قدمبهقدم روایت میکند. Stage B هم پاس شد؛ save point دوم!
🔧 اگر کار نکرد: ربات موقع مانور به جعبه میمالد یا به پشتش میخورد؟ سه پیچ تنظیم داری:
SIDE_TIMEاگر موقع رد شدن به جعبه میمالد،PASS_TIMEاگر زود میپیچد و به پشت جعبه میخورد — و بعد از هر تغییر فقط یک عدد را عوض کن تا بفهمی کدام اثر داشت. پیامkhat peyda nashod!میگیری؟ چرخشهای ۹۰ درجه دقیق نیستند —TURN_90را با باتری پر دوباره کالیبره کن (فصل ۴) — یا مانع را نزدیک قوس گذاشتهای؛ فقط روی بخش مستقیم. سنسور خط برعکس میخواند؟ با پیچ تنظیم ماژول و تست فصل ۷ کالیبره کن و اگر ماژولت ذاتاً برعکس است، فقط ثابتBLACKرا صفر کن.
چالش: چرا قدمهای ۱ تا ۵ زمانبندیاند و قدم ۶ سنسوری؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. Stage C: ماشین حالت ماموریت#
قطعهها آمادهاند؛ حالا مغز نهایی. فصل ۶ قولی داده بودیم: ماشین حالت را میسازیم تا بعدها اضافهکردن رفتار جدید، جراحی نخواهد. امروز روز وصول آن قول است! ماموریت ما سه حالت دارد: FOLLOW — بچسب به خط و حواست به مانع باشد؛ AVOID — مانور جعبهای را اجرا کن؛ FINISH — بایست، گزارش بده، برقص. روی کاغذ فلشها را بکش: از FOLLOW با دیدن مانع به AVOID؛ از AVOID با پیدا کردن خط برگرد به FOLLOW؛ و از FOLLOW با امضای ۱-۱-۱ به FINISH.
دو چیز کوچک هم به شروع و پایان اضافه میکنیم که بوی مسابقهٔ واقعی بدهد. اول شمارش معکوس: در مسابقه، بعد از گذاشتن ربات باید دستت را بکشی کنار! یک حلقهٔ for با گام منفی — range(5, 0, -1)، همان گام منفیِ ترم ۲، فصل ۲ — پنج ثانیه فرصت میدهد. دوم شمارندهٔ obstacles: هر مانوری که موفق تمام شود یکی اضافه میشود و در پایان، ربات گزارش ماموریتش را چاپ میکند — گزارشگر مسابقه! برنامهٔ کامل، ستارهٔ این فصل (فایل 03_mission_full.py):
# Term 3 - Session 10 - mamooriat-e kamel: khat + mane + payane (mashin-e halat)
# baraye ejraye standalone hamin file ra ba esm-e main.py rooye board zakhire kon
# robot.py ham BAYAD rooye board bashad! (jalase 3)
from machine import Pin
import machine
import robot
import time

s_left = Pin(34, Pin.IN)    # sensor-e khat - chap
s_mid = Pin(35, Pin.IN)     # sensor-e khat - vasat
s_right = Pin(36, Pin.IN)   # sensor-e khat - rast
trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

# ---------- pich-haye tanzim ----------
BLACK = 1          # kalibrasion-e jalase 7
SPEED = 500        # sorat rooye khat
TURN_SPEED = 600   # sorat-e charkhesh
TURN_90 = 0.45     # zaman-e charkhesh-e 90 daraje-ye robot-e KHODET (jalase 4)
SAFE_CM = 20       # mane nazdiktar az in -> manovr
SIDE_TIME = 0.8    # zaman-e kenar raftan az khat
PASS_TIME = 1.2    # zaman-e rad shodan az kenar-e mane
LOST_LIMIT = 300   # timeout-e peyda kardan-e khat (~3 sanie, jalase 6)

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1
    return t // 58

def line_seen():
    # aya alan hade-aghal yek sensor khat ra mibinad? (1 = bale, 0 = na)
    l = s_left.value() == BLACK
    m = s_mid.value() == BLACK
    r = s_right.value() == BLACK
    if l or m or r:
        return 1
    return 0

def bypass_obstacle():
    # manovr-e jabe-i: az samt-e chap door bezan va be khat bargard
    robot.stop()
    time.sleep(0.3)
    robot.turn_left_time(TURN_SPEED, TURN_90)    # 1) roo be chap
    robot.forward_time(SPEED, SIDE_TIME)         # 2) az khat kenar boro
    robot.turn_right_time(TURN_SPEED, TURN_90)   # 3) dobare roo be jelo
    robot.forward_time(SPEED, PASS_TIME)         # 4) az kenar-e mane rad sho
    robot.turn_right_time(TURN_SPEED, TURN_90)   # 5) roo be khat
    count = 0
    robot.forward(SPEED)                         # 6) boro ta khat ra bebini
    while line_seen() == 0:
        count = count + 1
        if count > LOST_LIMIT:
            robot.stop()
            print("khat peyda nashod! adad-haye manovr ra tanzim kon")
            return 0
        time.sleep(0.01)
    robot.forward_time(SPEED, 0.15)              # 7) kami jelotar, ta vasat-e khat
    robot.turn_left_time(TURN_SPEED, TURN_90)    # 8) dobare ham-jahat-e masir
    print("be khat bargashtim!")
    return 1

def victory_dance():
    # raghs-e piroozi (jalase 4)
    time.sleep(0.5)
    robot.turn_left_time(600, 0.15)
    robot.turn_right_time(600, 0.3)
    robot.turn_left_time(600, 0.15)

# ---------- shomaresh-e makoos-e shoroo ----------
print("robot ra dar manteghe-ye shoroo bogzar va dastat ra bekesh kenar...")
for n in range(5, 0, -1):
    print(n)
    time.sleep(1)
print("GO!")

# ---------- mashin-e halat-e mamooriat (jalase 6) ----------
running = True
state = "FOLLOW"
obstacles = 0   # shomarande: chand mane door zadim?

while running:
    if state == "FOLLOW":
        d = read_distance_cm()
        if d >= 0 and d < SAFE_CM:
            print(f"mane dar {d} cm -> AVOID")
            state = "AVOID"
        else:
            l = s_left.value() == BLACK
            m = s_mid.value() == BLACK
            r = s_right.value() == BLACK
            if l and m and r:
                # emzaye payane: shart-e khas aval! (ghanun-e tala-yi jalase 8)
                state = "FINISH"
            elif l:
                robot.turn_left(TURN_SPEED)
            elif r:
                robot.turn_right(TURN_SPEED)
            elif m:
                robot.forward(SPEED)
            else:
                robot.stop()

    elif state == "AVOID":
        ok = bypass_obstacle()
        if ok == 1:
            obstacles = obstacles + 1
            state = "FOLLOW"
        else:
            print("mamooriat natamam: khat gom shod")
            running = False

    elif state == "FINISH":
        robot.stop()
        print("FINISH! robot dar payane istad")
        print(f"gozaresh-e mamooriat: {obstacles} mane door zadim")
        victory_dance()
        running = False

    time.sleep(0.02)
تایپ که تمام شد، به ساختارش یک نگاه از بالا بینداز: بالای فایل پیچهای تنظیم، وسط توابع، پایین ماشین حالت — همان نظم سهطبقهای که از پروژهٔ ترم ۲ یاد گرفتی.
✅ چک کن: اجرای کامل از روی Thonny: شمارش معکوس... GO!... دنبالکردن خط... mane dar 18 cm -> AVOID... مانور... be khat bargashtim!... و در پایانه: FINISH! با گزارش تعداد مانعها و رقص پیروزی. Stage C پاس شد!
چالش: اگر روی مسیر دو جعبه بگذاریم چه میشود؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. لحظهٔ استقلال: standalone و یک ImportError آموزنده#
یک چیز این وسط ناجور است: ربات ما هنوز با کابل USB به کامپیوتر بسته است — مثل دوندهای که با بند کفشش به نیمکت گره خورده! در مسابقهٔ واقعی، ربات باید تنها برود. راهحل را از ترم ۱، فصل ۵ داری:
- منوی File، بعد Save as.
- مقصد: MicroPython device — نه This computer.
- اسم فایل، دقیقاً:
main.py. - کابل را جدا کن، ربات را در منطقهٔ شروع بگذار و کلید باتری را بزن.
اگر شانسِ ما را داشته باشی... هیچ! ربات مثل مجسمه ایستاده. رباتِ ساکت هم یک پیام است — وصلش کن به Thonny ببینیم دردش چیست:
Traceback (most recent call last):
  File "main.py", line 6, in <module>
ImportError: no module named 'robot'
آهان — ImportError یعنی «فایلی به این اسم برای import پیدا نکردم». برنامهٔ ما میگوید import robot و MicroPython فقط روی حافظهٔ خود برد دنبالش میگردد — نه روی کامپیوتر تو. یعنی robot.py از روی برد پاک شده یا اصلاً هیچوقت آنجا نبوده (مثلاً موقع مرتبکردن فایلها پریده!). قانونش را یک بار برای همیشه بنویس: خانهٔ robot.py روی برد است؛ بعد از هر تغییر — مثلاً کالیبراسیون تازه — نسخهٔ روی برد را بهروز کن. فایل robot.py را با Save as روی MicroPython device ذخیره کن و این بار: کلید باتری...
✅ چک کن: شمارش معکوس، حرکت، دورزدن جعبه، ایست در پایانه، رقص پیروزی — از شروع تا تحویل، بدون کامپیوتر، بدون دستِ آدم. این دیگر یک تمرین نیست؛ یک ربات مسابقه است. جشن بگیر!
🔧 اگر کار نکرد: با USB کار میکند ولی با کلید باتری هیچ اتفاقی نمیافتد؟ یا
main.pyبا اسم دیگری ذخیره شده، یا روی کامپیوتر ذخیره شده نه روی برد — دوباره Save as با مقصد MicroPython device. وسط ماموریت برد ریست میشود یا پیامBrownout detector was triggeredدیدی؟ شروعِ ناگهانی موتورها با باتری ضعیف است یا تغذیهٔ موتور از USB مانده — موتورها فقط از باتریِ پر از راه L298N و GND مشترک را چک کن. در نور آفتابِ مستقیم سنسورهای خط دیوانه میشوند؟ نور مادون قرمز خورشید سنسور بازتابی را کور میکند — زمین را دور از آفتاب بچین و تست فصل ۷ را در همان نورِ مسابقه انجام بده.
۶. آیین تنظیم: زمینِ تو، عددهای تو#
بالای فایل هشت ثابت نشسته است. BLACK و LOST_LIMIT و TURN_SPEED معمولاً دست نمیخورند، ولی زمینِ خانهٔ تو برای این پنجتا عدد خودش را میخواهد:
-
SPEEDرا آنقدر پایین بیاور که قوسها را گم نکند. -
SAFE_CMرا با مسافت ترمز رباتت هماهنگ کن. -
SIDE_TIMEوPASS_TIMEرا با اندازهٔ جعبهٔ خودت. -
TURN_90را با باتریِ پر کالیبره کن — و همان باتری را برای اجراهای مهم نگه دار؛ چرخش با باتری خالی کوچک میشود.
💡 نکته: هر تغییری که دادی، همان لحظه در دفترچهٔ مهندسی بنویس: عدد قبلی، عدد جدید، چرا. فصل بعد — روز مسابقه — این یادداشتها طلا میشوند.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Mission | میشِن | ماموریت؛ کاری مشخص که ربات باید بدون کمک تمامش کند |
| Field | فیلد | زمین بازی؛ محیط استاندارد مسابقه |
| Bypass | بایپَس | دورزدن؛ مانور رد شدن از کنار مانع |
| Priority | پرایوریتی | اولویت — در if/elif شرط بالاتر زودتر بررسی میشود |
| Countdown | کانتداون | شمارش معکوس قبل از شروع |
| Standalone | اِستَنداِلون | مستقل؛ اجرای ربات بدون کامپیوتر (main.py) |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
فصل بعد روز مسابقه است: قواعد رسمی مسابقهٔ خانگی، جدول امتیازدهی، سه اجرای رسمی با داور، مستندسازی و ویدیوی «پروژهٔ من». تا آن موقع تمرین کن — قهرمانها بین فصلها ساخته میشوند!
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.