در این فصل چه میسازی#
فصل قبل ربات تو سه چشم زمینی گرفت و زبان الگوها را یاد گرفت: #.. یعنی خط سمت چپ است، .#. یعنی وسط، ..# یعنی راست. ربات میخواند ولی هنوز از خواندههایش استفاده نمیکند — مثل کسی که تابلوهای جاده را بلندبلند میخواند ولی فرمان را نمیچرخاند! در این فصل چشم به فرمان وصل میشود و رباتت برای اولین بار خودش روی خط میراند. اول با نوار چسب و کمی سلیقه، یک پیست مسابقهٔ خانگی وسط خانه میسازی — با پیچ و قوس و خط پایان — بعد سه الگو را به سه فرمان گره میزنی: چپ، مستقیم، راست. همین! باور نمیکنی دنبالکنندهٔ خط همینقدر ساده باشد — و آخر فصل هم صادقانه میبینیم این سادگی چه هزینهای دارد. نقشهٔ پیست این است:

آخر این فصل میتوانی:
- یک زمین بازی خانگی استاندارد بسازی: نوار چسب مشکی روی سطح روشنِ مات، با رعایت حداقل شعاع پیچ و نوار عرضی پایان.
- منطق on-off دنبال کردن خط با دو یا سه سنسور را با جدول تصمیم توضیح بدهی و به کد تبدیل کنی.
- ترتیب شرطها را درست بچینی تا حالت خاص (نوار پایان) قبل از حالتهای عمومی چک شود.
- توضیح بدهی چرا دنبالکنندهٔ on-off ذاتاً زیگزاگ میرود — و چرا این اشکالِ کد تو نیست.
قبل از شروع: چکلیست پیشنیاز#
قبل از ادامه، این سه تا را چک کن — اگر یکیشان لنگ میزند، اول برگرد همان فصل:
- از فصل ۷: سه سنسور خط کالیبره روی پایههای ۳۴/۳۵/۳۶، ثابت
BLACKماژول خودت، و زبان الگوها — امروز این الگوها فرمان میشوند. - از فصل ۳ و ۴: ماژول
robot.pyکالیبره باforward/turn_left/turn_right/stop، روی برد — موتورِ ماجرا! (اسکلت حلقهٔ sense-act فصل ۵ هم همان است، این بار با چشمهای زمینی.) - از ترم ۱، فصل ۸ و ۹: if/elif/else و ترتیب شرطها، و تفاوت
=با==— امروز دوباره سراغمان میآید!
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ربات فصل ۷ (سنسورهای خط کالیبره) | ۱ | — |
| نوار چسب برق مشکی | ۱-۲ حلقه | نوار پارچهای مشکی؛ ماژیک مشکی پهن (فقط روی مقوا) |
| سطح روشن بزرگ | حدود ۱٫۵×۲ متر | کف سرامیک/پارکت روشن؛ ۴-۶ مقوای سفید که از پشت به هم چسبیدهاند |
| الگوی پیچ (درِ قابلمهٔ بزرگ، سطل، بشقاب بزرگ) | ۱ | هر دایرهٔ با قطر حدود نیم متر |
| قیچی | ۱ | کاتر با کمک بزرگتر |
| باتری پر | ۱ دست | چرخش با باتری ضعیف کجوکوله میشود |
| کامپیوتر با Thonny + کابل USB | ۱ | — |
۱. کارگاه پیستسازی#
زمین خوب نصف موفقیت است؛ سنسورِ کالیبره روی زمینِ بد باز هم دروغ میگوید. سه انتخاب داری: کف روشن و ماتِ خود خانه (سرامیک مات، پارکت روشن — عالی)، یا چند مقوای سفید که از پشت با چسب به هم وصل میکنی تا یک صفحهٔ بزرگ شود (درزها را از پشت بچسبان که جلو صاف بماند)، یا یک تکه MDF یا فومبورد روشن. از هرچه براق است فرار کن — سطح آینهای نور سنسور را کج برمیگرداند و فصل قبل دیدیم چه دردسری میشود. جای زمین هم مهم است: دور از آفتاب مستقیم پنجره.
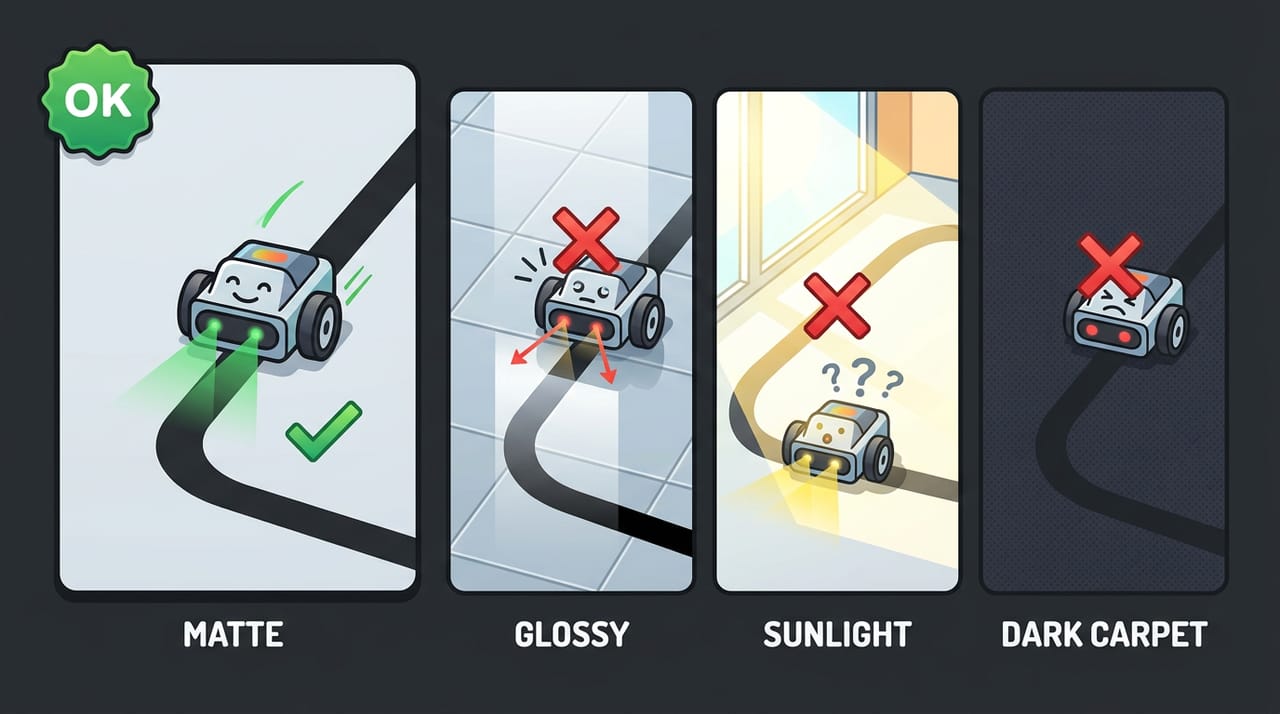
حالا طراحی پیست. با نوار چسب مشکی یک مسیر بکش: یک نقطهٔ START، چند خم نرم، یک قوس بزرگ، و در انتها خط پایان. سه قانون طلایی پیستسازی:
- پیچ تنگ ممنوع! ربات ما با آن سه چشمِ نزدیک به هم، پیچ تند را مثل دیوار میبیند: خط ناگهان از زیر هر سه سنسور فرار میکند. قانون سرانگشتی: هیچ قوسی تنگتر از لبهٔ یک دایره به قطر حدود نیم متر نباشد. الگو هم که داری — درِ قابلمهٔ بزرگ را روی زمین بگذار و نوار را دور لبهاش بچسبان. نوار روی قوس تا نمیخورد؟ راز حرفهایها: قوس را از تکههای کوتاهِ نوار بساز که هر کدام کمی چرخیدهاند، نه یک نوار بلند.
- پیوستگی: خط هیچجا قطع یا باریک نشود؛ محل اتصال تکهها روی هم بیفتد. خطِ بریده یعنی الگوی
...وسط مسیر و رباتِ سرگردان. - خط پایان: در انتهای مسیر، یک نوار عرضی بچسبان — عمود بر مسیر، آنقدر پهن و بلند که هر سه سنسور همزمان رویش بیفتند (دو لایه نوار کنار هم، حدود چهار سانت پهنا، و از هر طرفِ خط چند سانت بیرون بزند). این همان الگوی
###است که فصل قبل در تمرین ستارهدار دیدی: تنها جایی در پیست که هر سه چشم با هم سیاه میبینند. این میشود «ایستگاه آخرِ» قطار ما.
چالش: چرا پیچ تنگ بد است؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. منطق on-off: سه الگو، سه فرمان#
قبل از کد، منطق را مثل مهندسها روی کاغذ ببندیم. اسم این روش کنترل on-off است: هر فرمان یا کاملاً فعال است یا کاملاً خاموش — بدون حد وسط. جدول تصمیم ما:
| L | M | R | Pattern | Meaning | Action |
|---|---|---|---|---|---|
| 0 | 1 | 0 | .#. |
line under center | forward |
| 1 | 0 | 0 | #.. |
line escaped to the left | turn left |
| 1 | 1 | 0 | ##. |
line drifting left | turn left |
| 0 | 0 | 1 | ..# |
line escaped to the right | turn right |
| 0 | 1 | 1 | .## |
line drifting right | turn right |
| 0 | 0 | 0 | ... |
line lost | stop |
| 1 | 1 | 1 | ### |
finish bar | stop — mission done! |
منطقش را بلند بخوان: خط زیر چشم وسط؟ مستقیم برو. خط به سمت چپ فرار کرد؟ بپیچ چپ تا دوباره بیفتد وسط. راست؟ بپیچ راست. هیچکس خط را نمیبیند؟ بایست — رفتن به ناکجا ممنوع. و هر سه با هم سیاه؟ فقط یکجا ممکن است: خط پایان!
یک نکته برای کسانی که کیتشان فقط دو سنسور دارد (یا یک سنسورشان وسط کار خراب شد): همین منطق با دو چشم هم کار میکند! دو سنسور را دو طرف خط بگذار — کمی بازتر از پهنای نوار — طوری که در حالت عادی هیچکدام خط را نبینند. حالا: هر دو سفید؟ یعنی خط بین دو چشم است، مستقیم برو. چشم چپ سیاه شد؟ یعنی ربات به راست منحرف شده و خط رفته زیر چشم چپ — بپیچ چپ. برعکسش هم همینطور. تنها چیزی که از دست میدهی، تشخیص راحتِ خط پایان است.
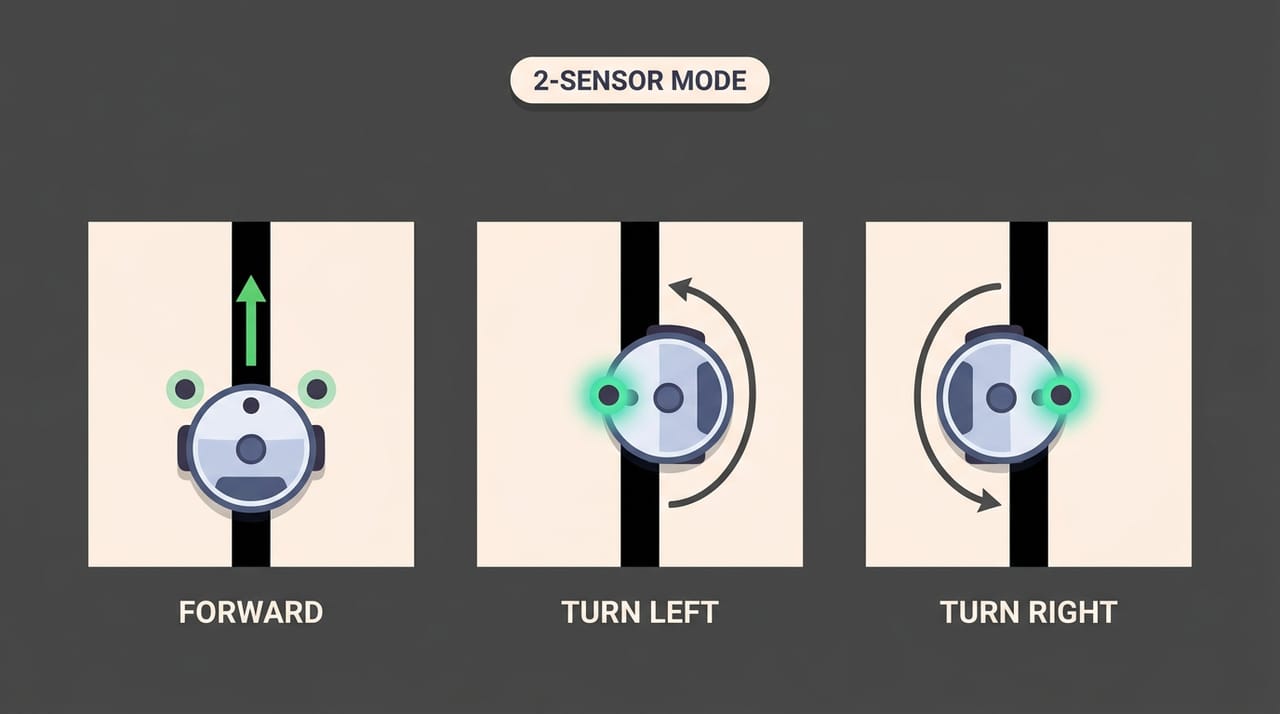
ادامهٔ فصل را با سه سنسور میرویم — در تمرین ستارهدار، نسخهٔ دوسنسوره منتظرت است.
چالش: دو الگو، یک فرمان
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. کد: چشم به فرمان وصل میشود#
اسکلت برنامه را میشناسی — همان حلقهٔ sense-act فصل ۵: بخوان، تصمیم بگیر، فرمان بده، تکرار. شروع کنیم به نوشتن؛ و شرط اول را با عجله اینطور تایپ میکنم:
    if s_left.value() = BLACK:
        robot.turn_left(TURN_SPEED)
Run:
Traceback (most recent call last):
  File "<stdin>", line 14
SyntaxError: invalid syntax
آشناترین دام دنیای Python، از ترم ۱: = یعنی «بگذار توی متغیر» و == یعنی «آیا مساوی است؟». داخل if همیشه سؤال میپرسیم، پس همیشه ==. خوبیِ این خطا این است که بلند و فوری است — Python اصلاً اجازهٔ اجرا نمیدهد و شمارهٔ خط را هم میگوید.
درستش کن و همینجا یک تصمیم قشنگتر: بهجای اینکه همهجا s_left.value() == BLACK بنویسیم، اول حلقه هر سه را یک بار میخوانیم و در سه متغیر True/False میگذاریم — کد تمیزتر میشود و هر سنسور در هر دور فقط یک بار خوانده میشود. برنامهٔ کامل:
# Term 3 - Session 08 - donbal-konande-ye khat - mantegh-e on-off ba 3 sensor
# sensor-ha: chap=34, vasat=35, rast=36 | robot.py-ye jalase 4 rooye board bashad
from machine import Pin
import robot
import time

s_left = Pin(34, Pin.IN)
s_mid = Pin(35, Pin.IN)
s_right = Pin(36, Pin.IN)

BLACK = 1        # kalibrasion-e jalase 7: agar module-at barax bud 0 kon
SPEED = 500      # sorat-e mostaghim: aheste shoroo kon!
TURN_SPEED = 600 # sorat-e charkhesh

while True:
    l = s_left.value() == BLACK
    m = s_mid.value() == BLACK
    r = s_right.value() == BLACK

    if l:
        robot.turn_left(TURN_SPEED)    # khat raft chap -> bepich chap
    elif r:
        robot.turn_right(TURN_SPEED)   # khat raft rast -> bepich rast
    elif m:
        robot.forward(SPEED)           # khat zir-e cheshm-e vasat -> mostaghim
    else:
        robot.stop()                   # hich kas khat ra nemibinad -> bayst
    time.sleep(0.02)                   # 50 tasmim dar sanie!
چند تصمیم مهندسی اینجا هست که باید بلند بگوییم:
SPEEDرا ۵۰۰ گذاشتیم — کمتر از ترمزِ فصلهای قبل. دنبال کردن خط، رانندگی در کوچهٔ باریک است نه اتوبان؛ اول یاد بگیر، بعد گاز بده.time.sleep(0.02)یعنی پنجاه تصمیم در ثانیه — تندتر از حلقهٔ ترمز. چرا؟ خطِ دو سانتی با سرعت ربات در کسری از ثانیه از زیر سنسور رد میشود؛ چشمی که دیر نگاه کند، خط را اصلاً نمیبیند.- ترتیب
ifها — چپ و راست قبل از مستقیم آمدهاند تا وقتی الگوی##.پیش میآید (هم چپ هم وسط سیاه)، شاخهٔ چرخش برنده شود، نه شاخهٔ مستقیم — دقیقاً همان جدول تصمیم.
⚠️ مواظب باش: قانون جعبه — اول ربات روی جعبه، تست منطق با دست: انگشت زیر هر سنسور بگیر و چرخها را نگاه کن؛ فرمانها درستاند؟ حالا زمین.
ربات روی START، دماغش روی خط. بزن بریم!
✅ چک کن: راه افتاد، خط را گرفت، پیچ اول را با تکانهای چپوراست رد کرد و ادامه داد. رباتت الان دارد کاری را میکند که تیمهای مسابقات با آن قهرمان میشوند — البته نسخهٔ کلاس اولش!
فقط یک چیز... به انتهای مسیر که رسید، از روی خط پایان رد شد و رفت! چرا نایستاد؟ چون هنوز یادش ندادهایم. برویم سراغش.
🔧 اگر کار نکرد: ربات برعکس عمل میکند و از خط فرار میکند؟ یا ثابت
BLACKبرعکس ماژول توست، یا سیم چپ/راست جابهجاست — با چاپگر وضعیت فصل ۷ جهتها وBLACKرا دوباره چک کن، قبل از اینکه سراغ کد بروی.
چالش: چرا این حلقه تندتر است؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. ایستگاه آخر — و یک باگ بیصدای کلاسیک#
الگوی خط پایان را داریم: ###. خب، سرراستترین کار: یک شاخهٔ دیگر تهِ زنجیره اضافه کنیم دیگر، نه؟ بیا عمداً همین کار «سرراست» را بکنیم — تهِ زنجیره، قبل از else: اگر l and m and r بود، بایست. اجرا کن... ربات مسیر را میرود، به خط پایان میرسد و... بهجای ایستادن، روی خط پایان میپیچد به چپ و از پیست خارج میشود!
هیچ خطای قرمزی هم در کار نیست — یک باگ بیصدای دیگر، از خانوادهٔ همان robot.stop بدون پرانتز! فکر کن ببین چه شد: روی نوار پایان، هر سه سنسور سیاه میبینند، پس l هم True است. Python زنجیرهٔ if/elif را از بالا چک میکند: اولین شرط if l: — برقرار! بپیچ چپ. تمام. اصلاً به شاخهٔ آخر نمیرسد؛ آن شاخه هیچوقت نوبتش نمیشود، چون حالت ### همیشه قبلش به تور if l: میخورد.
یادت هست فصل ۵ گفتیم ترتیب شرطها مهم است — اول قرمز، بعد زرد؟ این همان قانون است با یک جملهٔ دقیقتر: حالت خاص را قبل از حالتهای عمومی چک کن. الگوی ### خاصترین حالت ماست، پس باید اولین سؤال باشد:
    if l and m and r:
        robot.stop()
        print("payan-e khat! be maghsad residim.")
        running = False
    elif l:
        robot.turn_left(TURN_SPEED)
و آن running = False چیست؟ میخواهیم بعد از خط پایان، برنامه واقعاً تمام شود، نه اینکه در حلقه بماند. پس حلقه را از while True به while running: عوض میکنیم — یک قدم کوچک جلوتر از همان while True ترم ۱: این بار بهجای True، یک متغیرِ پرچم مینشیند. تا وقتی running درست است، بچرخ؛ False که شد، حلقه تمام و برنامه با احترام خارج میشود. برنامهٔ کامل:
# Term 3 - Session 08 - donbal-konande + tavaghof rooye navar-e payan (###)
# ghanun-e tala-yi: halat-e khas (###) GHABL az halat-haye omumi check mishavad
from machine import Pin
import robot
import time

s_left = Pin(34, Pin.IN)
s_mid = Pin(35, Pin.IN)
s_right = Pin(36, Pin.IN)

BLACK = 1
SPEED = 500
TURN_SPEED = 600

running = True

while running:
    l = s_left.value() == BLACK
    m = s_mid.value() == BLACK
    r = s_right.value() == BLACK

    if l and m and r:
        # navar-e arzi-ye payan: har 3 cheshm siyah -> istgah-e akhar!
        robot.stop()
        print("payan-e khat! be maghsad residim.")
        running = False
    elif l:
        robot.turn_left(TURN_SPEED)
    elif r:
        robot.turn_right(TURN_SPEED)
    elif m:
        robot.forward(SPEED)
    else:
        robot.stop()
        print("khat gom shod!")
    time.sleep(0.02)

print("barname tamam shod. baraye door-e badi: Run.")
✅ چک کن: ربات مسیر را میرود، پیچها را رد میکند، به نوار عرضی میرسد و — ایست! پیام payan-e khat! در Shell. قطار ما به ایستگاه رسید و مسافرها پیاده شدند.
چالش: چرا ### باید اول باشد؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. صادقانه: این زیگزاگ چیست؟#
حالا قول همیشگی: صداقت مهندسی. به حرکت ربات دقت کن — حتی روی خطِ صاف: چپ... راست... چپ... راست... مثل ماری که تب دارد! چرا صاف نمیرود؟
کالبدشکافی کنیم. ربات ما فقط سه فرمان بلد است: تمامچپ، مستقیم، تمامراست. وقتی خط یک ذره — فقط یک ذره — به چپ میرود، ربات چه میکند؟ تمامچپ! بعد خط میافتد وسط، ربات مستقیم میشود، ولی تا بجنبد از آن طرف رد شده — تمامراست! و همینطور تا ابد. به این میگویند بیشجبرانی: جواب دادنِ گنده به مشکلِ کوچک.
مثال زندگیاش را حتماً تجربه کردهای: دوش حمامی که فقط دو حالت دارد — آب یخ و آب جوش. سردت میشود، شیر را تا ته گرم میکنی؛ میسوزی، تا ته سرد؛ یخ میزنی، تا ته گرم... هیچوقت به آن دمای دلچسب نمیرسی، چون ابزارت فقط «تا ته» بلد است. کنترل on-off یعنی همین.
و دقت کن: این باگ نیست! کدِ ما دقیقاً همان جدول تصمیم را اجرا میکند. محدودیت، مالِ خودِ روش است: با سه فرمانِ خشک، نرمتر از این نمیشود راند. راهحلش چیست؟ فکرش را بکن: رانندهٔ واقعی برای انحراف کوچک، فرمان را کم میچرخاند و برای انحراف بزرگ، زیاد — جواب باید به اندازهٔ مشکل باشد. برای این کار ربات باید بداند خط «چقدر» منحرف شده، نه فقط «به کدام طرف». فصل بعد دقیقاً همین را میسازیم — و اسمش از حالا یادت باشد: کنترل P. امروز فقط این را داشته باش: زیگزاگِ رباتت نشانهٔ خرابی نیست؛ نشانهٔ این است که جای پیشرفت هست!
چالش: زیگزاگ روی خط صاف
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۶. تست میدانی و تنظیم اعداد#
مثل فصل قبل، ربات خوب با تنظیم خوب ساخته میشود. سه چیز داری:
SPEED— اگر ربات در پیچها از خط پرت میشود، اولین مظنون سرعتِ زیاد است؛ کمش کن تا پایدار شود، بعد ذرهذره بالا ببر.TURN_SPEED— اگر چرخشها جان ندارند و ربات دیر برمیگردد روی خط، کمی بیشترش کن؛ اگر آنقدر تندند که ربات از آنورِ خط میپرد، کمش کن.- ارتفاع و کالیبراسیون سنسورها — بعد از هر برخورد و دستکاری، با چاپگر وضعیت فصل ۷ دوباره چک کن. سنسوری که در تصادف کج شده، کل منطق را خراب میکند و تو دنبال باگِ کدی میگردی که وجود ندارد!
چکلیست پیش از پرواز این فصل:
- باتری پر؟ (چرخشِ ضعیف = اولین علامت باتری خالی.)
- سنسورها کالیبره و همارتفاع؟
- زمین تمیز و دور از آفتاب مستقیم؟
- و یک مورد جدید: نوار تمیز؟ جای پای کفش روی نوار، خاک و پرز، یا تکهنواری که لبهاش بلند شده — همهٔ اینها برای سنسور «تغییر رنگ» حساب میشوند. گاهی با دستمال نمدار نوار را تمیز کن.
بعد از تنظیم، آزمون نهایی: سه دور کامل پشت سر هم، بدون گم کردن خط و با توقف درست روی خط پایان. قبول شدی؟ تبریک — دفترچهٔ مهندسی را باز کن و اعداد نهایی رباتت را با تاریخ بنویس؛ فصل بعد با همین اعداد شروع میکنیم.
🔧 اگر کار نکرد: وسط مسیر الگوی
...و توقف بیدلیل؟ نوار بریده یا کثیف است، درز مقواها باز شده، یا سنسور بعد از برخورد کج شده — نوار را پیوسته و تمیز کن و کالیبراسیون را دوباره چک کن. رفتار ربات هر روز فرق میکند؟ نور محیط عوض شده (روز/شب، آفتاب) — در همان نوری که «مسابقه» میدهی کالیبره کن. و اگر وسط حرکت برد ریست میشود یاBrownout detector was triggeredدیدی: باتری پر، تغذیه از مسیر L298N، GND مشترک — و موتور با USBِ تنها هرگز.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Line follower | لاین فالوئِر | ربات دنبالکنندهٔ خط |
| On-off control | آن-آف کنترل | کنترلی که فقط دو حالت دارد: تمام یا هیچ |
| Track | تِرَک | پیست؛ زمین بازی و مسیر مسابقه |
| Curve | کِرو | قوس، پیچ مسیر |
| Radius | رِیدیِس | شعاع — اندازهٔ بازبودن پیچ |
| Finish bar | فینیش بار | نوار عرضی پایان مسیر (الگوی ###) |
| Priority | پرایوریتی | اولویت؛ ترتیب چکشدن شرطها |
| Overcorrection | اُوِرکارِکشِن | بیشجبرانی؛ جواب گنده به مشکل کوچک — دلیل زیگزاگ |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
یکی از قشنگترین ایدههای کل دوره: بهجای «خط کدام طرف است؟» میپرسیم «خط چقدر آنطرف است؟» و به همان اندازه فرمان میدهیم — اسمش کنترل P است و همین ربات، همین پیست، با چند خط کدِ متفاوت، ناگهان نرم و سریع میراند.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.