در این فصل چه میسازی#
فصل قبل ربات تو صاحب چشم شد و یاد گرفت سرِ فاصلهٔ ایمن ترمز کند. ولی رک باشیم: ایستاد و... تمام! تا آخر دنیا همانجا میماند. مؤدب هست، ولی هیچ جا نمیرود. جاروبرقی رباتیک را تصور کن: به پایهٔ مبل میرسد، میایستد، ولی بعد دور میزند و به نظافت ادامه میدهد — تمام روز، بدون آدم! در این فصل رباتت را به همان سطح میرسانی: ربات دوریگزین — مانع را ببین، عقب بکش، بچرخ و برو. سر راه دو ابزار جدی برنامهنویسی یاد میگیری: ماشین حالت که مغز اکثر رباتهای واقعی است، و ماژول random که به ربات قدرت شیر-یا-خط میدهد. و آخر فصل، مثل مهندسهای واقعی، صادقانه میبینی این ربات کجا کم میآورد — و برایش چاره میگذاری. نقشهٔ کار این است:

آخر این فصل میتوانی:
- الگوریتم دورزدن مانع را اول به زبان آدمیزاد و بعد به کد بنویسی.
- یک ماشین حالت با متغیر
stateبسازی و بگویی در هر حالت چه میکنیم و کی به حالت بعدی میرویم. - با
random.choiceجهت چرخش را از یک لیست، تصادفی انتخاب کنی. - صادقانه توضیح بدهی چرا ربات در گوشهها گیر میکند — و برایش راهحل timeout با شمارنده بسازی.
قبل از شروع: چکلیست پیشنیاز#
قبل از ادامه، این سه تا را چک کن — اگر یکیشان لنگ میزند، اول برگرد همان فصل:
- از فصل ۵: حلقهٔ sense-act، ترمز خودکار، تابع
read_distance_cmو مدیریت-1— نقطهٔ شروع امروز دقیقاً کد همان فصل است. - از فصل ۴:
robot.pyکالیبره + توابع زمانبندیشده (backward_time،turn_right_timeو بقیه) و عددTURN_90رباتت — گفتم یادداشتش کن! - از ترم ۱، فصل ۹: متغیر وضعیت (state) — همان ایده، امروز ستون فقرات مغز ربات میشود. (لیست ترم ۲، فصل ۵ هم برای
random.choiceلازم است.)
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ربات فصل ۵ (با سنسور HC-SR04 نصبشده) | ۱ | — |
| مانع تست (جعبه، کتاب ایستاده) | ۳-۴ | هر چیز پهن و بلندتر از خط دید سنسور |
| زمین باز | حدود ۲×۲ متر | اتاقی که وسطش خالی باشد؛ راهرو |
| باتری پر | ۱ دست | چرخشها با باتری ضعیف کجوکوله میشوند |
| کامپیوتر با Thonny + کابل USB | ۱ | — |
۱. الگوریتم دورزدن — نسخهٔ «همیشه راست»#
قبل از کد، الگوریتم را به زبان آدمیزاد بنویسیم — عادت خوب مهندسها: «جلو برو. اگر مانع نزدیکتر از حد ایمن بود: بایست، کمی عقب بکش، بچرخ، و دوباره جلو برو.»
چرا عقب کشیدن؟ چون وقتی ترمز میکنیم، دماغ ربات تقریباً چسبیده به مانع است و اگر همانجا بچرخد، گوشهٔ شاسی به مانع گیر میکند. اول کمی فاصله، بعد چرخش — مثل ماشینی که از پارکِ تنگ درمیآید.
خبر خوب: همهٔ قطعات این الگوریتم را داری! ترمز از فصل ۵، backward_time و turn_right_time از فصل ۴. فقط باید به هم وصلشان کنیم — شاخهٔ ترمز فصل قبل اینطور عوض میشود:
while True:
    d = read_distance_cm()
    if d >= 0 and d < SAFE_CM:
        # mane! aghab bekesh, becharkh, edame bede
        robot.stop()
        time.sleep(0.2)
        robot.backward_time(SPEED, 0.4)
        robot.turn_right_time(SPEED, TURN_90)
    else:
        robot.forward(SPEED)
    time.sleep(0.05)
بخوانیمش: مانع دیدیم ← ایست و دو دهم ثانیه نفس ← چهار دهم ثانیه عقب ← چرخش ۹۰ درجه به راست — همان TURN_90 کالیبرهٔ فصل ۴ — و چون بعدش حلقه دوباره میچرخد، forward خودش از سر گرفته میشود. برنامهٔ کامل:
# Term 3 - Session 06 - door zadan-e mane - noskhe-ye sade (hamishe be rast)
from machine import Pin
import machine
import robot
import time

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

SPEED = 650
SAFE_CM = 25
TURN_90 = 0.45   # zaman-e charkhesh-e 90 daraje-ye robot-e khodet (jalase 4)

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1
    return t // 58

while True:
    d = read_distance_cm()
    if d >= 0 and d < SAFE_CM:
        # mane! aghab bekesh, becharkh, edame bede
        robot.stop()
        time.sleep(0.2)
        robot.backward_time(SPEED, 0.4)
        robot.turn_right_time(SPEED, TURN_90)
    else:
        robot.forward(SPEED)
    time.sleep(0.05)
⚠️ مواظب باش: قانون جعبه، این فصل جدیتر از همیشه — ربات عقبگرد هم میکند! هر کد جدید اول روی جعبه با چرخهای آزاد، بعد زمین.
Run بزن (اول جعبه، بعد زمین با چند مانع).
✅ چک کن: ربات به جعبه میرسد، عقب میکشد، ۹۰ درجه میپیچد و از کنارش رد میشود — مانع پشت مانع.
ولی چند دقیقه تماشایش کن... یک چیز مشکوک هست: همیشه به راست میپیچد. نتیجه؟ در بعضی چیدمانها، ربات دور خودش یک مدار بسته میسازد: مانع، راست، مانع، راست... و هی همان مسیر قبلی! قابل پیشبینی بودن برای ربات اکتشافگر ضعف است. یادداشتش کن — چند بخش دیگر با random حلش میکنیم.
چالش: چرا اول عقب؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. ماشین حالت: مغزی که گم نمیشود#
کد بالا کار میکند، ولی یک مشکل پنهان دارد: همهٔ منطق توی یک if چپانده شده. الان چهار خط است؛ فصلهای بعد که «دنبال خط بگرد» و «مأموریت انجام بده» هم اضافه شود، این if هیولا میشود — و تو وسط هیولا گم میشوی. برنامهنویسهای ربات ابزار تمیزی برای این دارند: ماشین حالت یا State Machine.
ایده را از ترم ۱، فصل ۹ میشناسی: با یک متغیر state، چراغمان «حالت» داشت. حالا همان ایده، رسمیتر: ربات ما در هر لحظه دقیقاً در یکی از این سه حالت است: FORWARD (دارد جلو میرود)، BACK (دارد عقب میکشد)، TURN (دارد میچرخد). برنامه میشود جواب دو سؤال برای هر حالت: «در این حالت چه کار کن؟» و «کی برو به حالت بعد؟»
همان رفتار قبلی، بازنویسیشده با ماشین حالت:
state = "FORWARD"   # halat-e shoroo: boro jelo

while True:
    d = read_distance_cm()

    if state == "FORWARD":
        robot.forward(SPEED)
        if d >= 0 and d < SAFE_CM:
            robot.stop()
            print(f"mane dar {d} cm -> BACK")
            state = "BACK"

    elif state == "BACK":
        robot.backward_time(SPEED, 0.4)
        print("-> TURN")
        state = "TURN"

    elif state == "TURN":
        robot.turn_right_time(SPEED, TURN_90)
        print("-> FORWARD")
        state = "FORWARD"

    time.sleep(0.05)
ساختار را ببین: متغیر state یک رشته است که اسم حالت فعلی را نگه میدارد. هر دورِ حلقه، زنجیرهٔ if/elif میپرسد «الان در کدام حالتیم؟» و فقط بلوک همان حالت اجرا میشود. عوض شدن حالت هم فقط یک جمله است: state = "BACK". آن printها هم راوی مغز رباتاند — در Shell زنده میبینی ربات دارد به چه فکر میکند!
حالا بگذار یک بلای آموزنده سرش بیاوریم. در حالت BACK، خط آخر را عمداً غلط بنویس: state = "TRUN" — دقت کن، R و U جابهجا. اجرا کن... ربات جلو میرود، مانع میبیند، عقب میکشد و... خشکش میزند! نه خطایی، نه حرکتی. چرا؟ حالتش شده "TRUN" — و هیچ شاخهای برای "TRUN" وجود ندارد! هر دور حلقه هر سه شرط رد میشوند و هیچ اتفاقی نمیافتد، تا ابد. این هم یک باگ بیصدای دیگر — از خانوادهٔ همان stop بدون پرانتز فصل ۵. Python رشتهها را حرفبهحرف مقایسه میکند؛ "TRUN" و "TURN" برایش دو دنیای متفاوتاند.
راه کشفش؟ همان راویها: آخرین print میگوید -> TURN، چون متن آن خط را دست نزدهایم، ولی بعدش چرخشی نمیآید و پیام -> FORWARD هیچوقت چاپ نمیشود. یعنی در حالتی گیر کردهایم که وجود ندارد. غلط را درست کن و یک قانون بنویس: اسم حالتها را یک بار بالای فایل بنویس و همیشه از همانجا کپی کن — دوباره تایپ نکن.
🔧 اگر کار نکرد: ربات بیحرکت مانده و هیچ خطایی نمیدهد؟ یک
print(state)اول حلقه بگذار و ببین در چه حالتی گیر کرده — اگر اسمی دیدی که شاخه ندارد، غلط تایپی پیدا شده.
برنامهٔ کامل:
# Term 3 - Session 06 - hamoon raftar, in bar ba mashin-e halat (state machine)
from machine import Pin
import machine
import robot
import time

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

SPEED = 650
SAFE_CM = 25
TURN_90 = 0.45

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1
    return t // 58

state = "FORWARD"   # halat-e shoroo: boro jelo

while True:
    d = read_distance_cm()

    if state == "FORWARD":
        robot.forward(SPEED)
        if d >= 0 and d < SAFE_CM:
            robot.stop()
            print(f"mane dar {d} cm -> BACK")
            state = "BACK"

    elif state == "BACK":
        robot.backward_time(SPEED, 0.4)
        print("-> TURN")
        state = "TURN"

    elif state == "TURN":
        robot.turn_right_time(SPEED, TURN_90)
        print("-> FORWARD")
        state = "FORWARD"

    time.sleep(0.05)
✅ چک کن: رفتار ربات عین قبل است. پس چرا زحمت کشیدیم؟ چون حالا اضافه کردن رفتار جدید یعنی فقط یک elif جدید، نه جراحی کل کد. همین حالا ثابت میکنیم!
چالش: حالت FORWARD و خواندن خراب
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. random: شیر یا خط برای ربات#
برگردیم به مشکل «همیشه راست». راهحل انسانیاش چیست؟ وقتی نمیدانی چپ بهتر است یا راست، سکه میاندازی! Python برای سکه انداختن یک جعبهابزار کامل دارد: ماژول random. مثل machine و time همراه MicroPython هست؛ فقط import میخواهد. از داخلش امروز فقط یک ابزار لازم داریم: random.choice — یک لیست بهش میدهی، یکی از عضوها را شانسی برمیدارد. لیست را هم که از ترم ۲ خوب میشناسی. اول در Shell بازی کن:
>>> import random
>>> random.choice(["chap", "rast"])
'rast'
>>> random.choice(["chap", "rast"])
'rast'
>>> random.choice(["chap", "rast"])
'chap'
هر بار یکی را برمیدارد — و دو بار پشت هم rast هم کاملاً طبیعی است؛ سکهٔ واقعی هم گاهی دو بار پشت هم خط میآید!
💡 نکته: اگر روزی شک کردی
random«خراب» است چون چند بار پشت هم یک جهت داده، در Shell ده بارrandom.choiceرا صدا بزن و نتیجهها را ببین. تصادفی یعنی همین — بینظمیِ واقعی گاهی تکراری به نظر میرسد.
حالا در حالت TURN، بهجای چرخشِ همیشه-راست، اول سکه میاندازیم. با هیجان تایپ میکنم:
    elif state == "TURN":
        direction = random.chioce(["chap", "rast"])
و اجرا:
Traceback (most recent call last):
  File "<stdin>", line 44, in <module>
AttributeError: 'module' object has no attribute 'chioce'
خطای قرمز — و این را فصل ۴ هم دیدی! AttributeError یعنی «توی این ماژول، چیزی به این اسم نیست». ماژول random چیزی به اسم chioce ندارد، چون choice غلط تایپ شده — i و o جابهجا. این خطا شریفتر از باگ بیصداست: حداقل بلند داد میزند و شمارهٔ خط میدهد! املا را درست کن و شاخهٔ کامل را بنویس:
    elif state == "TURN":
        direction = random.choice(["chap", "rast"])
        print(f"jahat-e tasadofi: {direction}")
        if direction == "chap":
            robot.turn_left_time(SPEED, TURN_90)
        else:
            robot.turn_right_time(SPEED, TURN_90)
        state = "FORWARD"
سکه میاندازیم، نتیجه را چاپ میکنیم — راوی یادت نرود! — و بسته به جواب، چپ یا راست میچرخیم.
✅ چک کن: ربات روی زمین با چند مانع: یک بار چپ میپیچد، یک بار راست — دیگر قابل پیشبینی نیست و مسیرش هر بار نو است. رباتِ اکتشافگرِ واقعی!
چالش: سکهٔ سهرو
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. نسخهٔ کامل — و تلهٔ گوشه#
بیا همه را سر هم کنیم: ماشین حالت + سکهٔ random + سنسور و ترمز فصل ۵ — بهاضافهٔ چند خط که چند لحظه دیگر رازشان باز میشود. برنامهٔ اصلی این فصل:
# Term 3 - Session 06 - robat-e doori-gozin - noskhe-ye kamel
# state machine + entekhab-e tasadofi-ye jahat (random.choice) + farar az gooshe
from machine import Pin
import machine
import robot
import random
import time

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

SPEED = 650
SAFE_CM = 25
TURN_90 = 0.45   # zaman-e charkhesh-e 90 daraje-ye robot-e khodet

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1
    return t // 58

state = "FORWARD"
turn_count = 0    # chand mane posht-e-sar-e-ham didim?
clear_count = 0   # chand dor ast rah baz ast?

while True:
    d = read_distance_cm()

    if state == "FORWARD":
        robot.forward(SPEED)
        if d >= 0 and d < SAFE_CM:
            robot.stop()
            clear_count = 0
            print(f"mane dar {d} cm -> BACK")
            state = "BACK"
        else:
            clear_count = clear_count + 1
            if clear_count > 20:
                # ~1 sanie rah-e baz -> digar gir nistim, shomarande sefr
                turn_count = 0

    elif state == "BACK":
        robot.backward_time(SPEED, 0.4)
        state = "TURN"

    elif state == "TURN":
        direction = random.choice(["chap", "rast"])
        print(f"jahat-e tasadofi: {direction}")
        if direction == "chap":
            robot.turn_left_time(SPEED, TURN_90)
        else:
            robot.turn_right_time(SPEED, TURN_90)
        turn_count = turn_count + 1
        if turn_count >= 3:
            # 3 mane posht-e-sar-e-ham -> ehtemalan gooshe! manovr-e farar
            print("gir kardim! farar...")
            robot.backward_time(SPEED, 0.6)
            robot.turn_right_time(SPEED, TURN_90 * 2)   # taghriban 180 daraje
            turn_count = 0
        state = "FORWARD"

    time.sleep(0.05)
✅ چک کن: دو دقیقهٔ تمام، بدون دست زدن: ربات بین موانع میگردد، دور میزند، جهت عوض میکند — و Shell راویِ مغزش است: mane dar 22 cm -> BACK، jahat-e tasadofi: chap... همین معماری — حالتها، سنسور، کمی شانس — دقیقاً چیزی است که داخل جاروبرقی رباتیک واقعی هم هست؛ فقط آنها چند سنسور و چند حالتِ بیشتر دارند.
و حالا قول صداقت. ربات را جای سخت ببر: گوشهٔ اتاق، جایی که دو دیوار به هم میرسند. تماشا کن: به دیوار اول میرسد، سکه میگوید چپ — دیوار دوم! سکه میگوید راست — باز دیوار اول! چپ، راست، چپ... مثل توپ پینگپنگ بین دو دیوار.
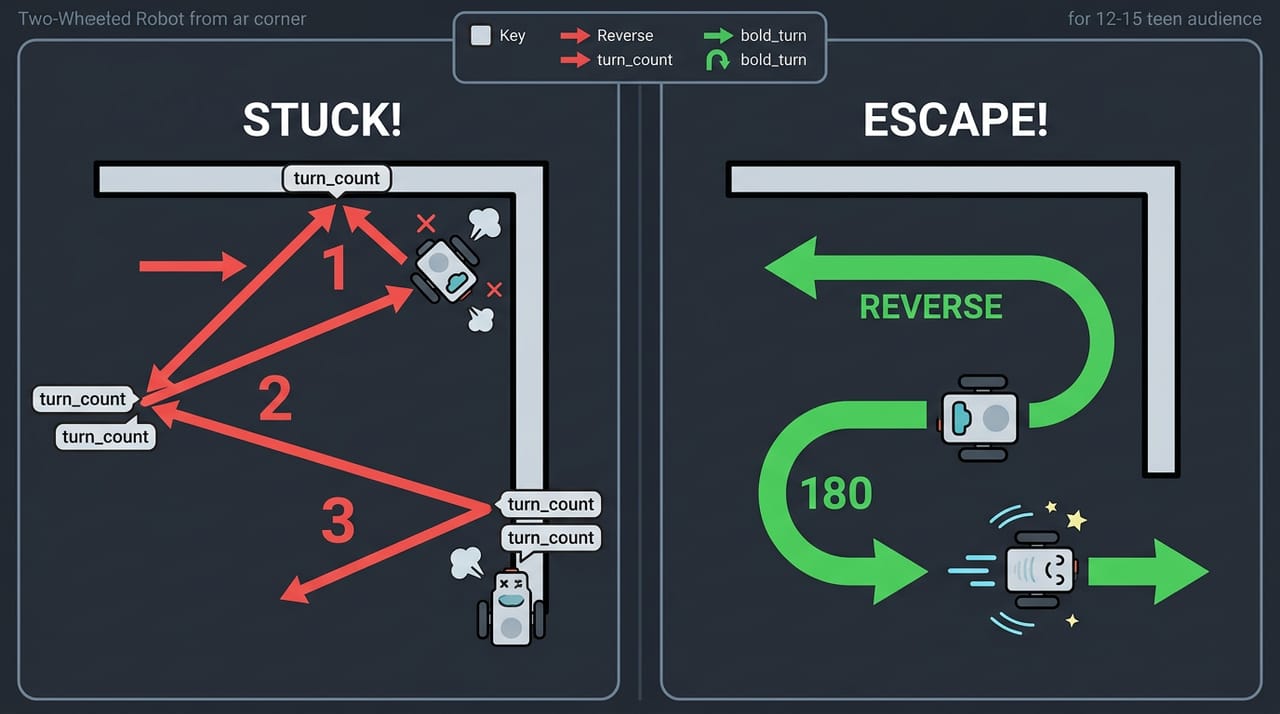
چرا؟ چون در گوشه، چرخشِ ۹۰ درجه به سمت گوشه باز هم ربات را رو به دیوار میکند، و سکه فقط نیمی از بار راه خروج را میگوید. الگوریتم ما برای «مانعِ تکی» طراحی شده بود و گوشه، دو مانعِ جفتشده است. این ضعف واقعی است و پنهانش نمیکنیم — هر الگوریتم سادهای نقطهٔ کوری دارد؛ مهندس خوب نقطهٔ کور را میشناسد و برایش چاره میگذارد.
چارهٔ ما همان چند خط اضافهٔ نسخهٔ کامل بود — دو شمارنده، همان شمارندههای ترم ۱: turn_count میشمارد چند مانع پشت سر هم دیدهایم، و clear_count میشمارد چند دورِ حلقه راه باز بوده. منطق: هر مانع، turn_count را یکی بالا میبرد. به ۳ که رسید — سه مانع پشت سر هم، بدون پیشرفت — نتیجه میگیریم «گیر افتادهایم!» و بهجای سکهٔ دوباره، مانور فرار میزنیم: عقبنشینی بلندتر و چرخش TURN_90 * 2 — تقریباً ۱۸۰ درجه، کلاً پشت به گوشه! ریاضی کالیبراسیون فصل ۴ هنوز کار میکند: دو تا ۹۰، یعنی ۱۸۰. و اگر در حالت FORWARD بیش از ۲۰ دور (حدود یک ثانیه) راه باز بود، یعنی نجات پیدا کردهایم و turn_count صفر میشود.
این الگو یک اسم حرفهای دارد: timeout — «اگر فلانقدر گذشت و اوضاع درست نشد، نقشه را عوض کن». دقیقاً کاری که خودت وقتی کلید توی قفل نمیچرخد میکنی: چند بار تلاش، بعد یک راه دیگر!
✅ چک کن: ربات در گوشه: مانع، چپ، مانع، راست، مانع — پیام gir kardim! farar... — عقبنشینی بلند، چرخش ۱۸۰ و خروج از گوشه. یک... دو... سه — و فرار!
هنوز هم قول نمیدهیم هیچوقت گیر نکند — فضای خیلی تنگِ سهطرفبسته همچنان سخت است — ولی ربات ما حالا برای رایجترین تله چاره دارد. رباتیکِ واقعی همین است: نه جادو، بلکه «خوب کار کردن در بیشترِ مواقع، و گیر نکردنِ ابدی در بقیهٔ مواقع».
🔧 اگر کار نکرد: در گوشهها هنوز پینگپنگ میکند و بیرون نمیآید؟ مطمئن شو نسخهٔ کامل (
03_avoid_full.py) را اجرا میکنی؛ اگر باز گیر کرد، آستانه را برای اتاق خودت کم کن:turn_count >= 3را بکن>= 2.
چالش: شمارندهٔ راه باز
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. تست میدانی و تنظیم اعداد#
کد تمام است، ولی ربات خوب با تنظیم خوب ساخته میشود. چهار عدد قابل تنظیم داری و هر خانهای اعداد خودش را میخواهد:
SPEED— روی فرش بالاتر، روی سرامیک پایینتر؛ کف براق چرخ را سُر میدهد و هم ترمز و هم چرخش را خراب میکند.SAFE_CM— با سرعت بالاتر، فاصلهٔ بیشتر (مسافت ترمز فصل ۵!).TURN_90— با باتریِ نیمهخالی چرخش کندتر میشود؛ اگر دیدی چرخشها کم شدهاند، اول باتری را چک کن، بعد عدد را.- زمان عقبنشینی — در اتاق تنگ کوتاهترش کن (مثلاً ۰٫۳) تا موقع عقب رفتن به چیزی نخورد. یادت باشد ربات ما پشت سرش را نمیبیند — این محدودیت طراحی ماست و صادقانه میگوییمش.
یک آیین تست میدانی هم داشته باش، مثل خلبانها. قبل از هر «پرواز»:
- باتری پر است؟ (چرخش ضعیف = اولین علامت باتری خالی.)
- سنسور صاف و محکم است؟ بعد از هر گیر کردن و برخورد ممکن است کج شده باشد — و سنسور کج، دادهٔ دروغ میدهد (فصل ۵!).
- زمین از موانع ریزِ نامرئی — کابل، جوراب، دمپایی — خالی است؟
بعد اجرا کن، دو دقیقه فقط تماشا کن و در دفترچهٔ مهندسی بنویس: کجاها خوب بود، کجا مشکوک زد. این چرخهٔ «تست، مشاهده، تنظیم» همان کاری است که تیمهای مسابقات رباتیک ساعتها انجام میدهند.
🔧 اگر کار نکرد: چرخشها هر بار یک اندازه نیستند — گاهی ۹۰ درجه، گاهی ۶۰؟ لغزش چرخ روی کف براق + افت ولتاژ باتری؛ روی فرش تست کن، باتری را تازه کن و در صورت نیاز
TURN_90را دوباره کالیبره کن. برد وسط کار ریست میشود یا پیامBrownout detector was triggeredمیبینی؟ موتورها فقط از باتریِ پر و از راه L298N تغذیه شوند؛ GND مشترک را چک کن؛ USB یا پاوربانک فقط مغز و سنسور را تغذیه میکند.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| State | استِیت | حالت؛ وضعیتی که ربات الان در آن است |
| State Machine | استِیت مَشین | ماشین حالت؛ برنامهای که همیشه در یکی از چند حالت مشخص است |
| Random | رَندوم | تصادفی؛ شانسی |
| Choice | چویس | انتخاب — random.choice یعنی «یکی را شانسی بردار» |
| Timeout | تایماوت | «اگر فلانقدر گذشت و نشد، نقشه را عوض کن» |
| Stuck | استاک | گیرکرده؛ وقتی ربات پیشرفت نمیکند |
| Escape | اِسکِیپ | فرار؛ مانور خروج از تله |
| Explore | اِکسپلور | اکتشاف؛ گشتن آزادانه در محیط |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
«آزاد گشتن» با «مأموریت داشتن» فرق دارد — فصل بعد قطعهٔ جدید جعبهات باز میشود: سنسور خط، چشمی که بهجای روبهرو، زمین را نگاه میکند و راه را برای ربات مسیررو باز میکند.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.