در این فصل چه میسازی#
دو فصل است داری زمینه میچینی: بدن ربات را شناختی، ایمنی باتری را جدی گرفتی، و فصل قبل کدِ تو یک موتور را جلو و عقب چرخاند. امروز همهٔ تکهها به هم میرسند — امروز روز تولد ربات توست. پیچگوشتی را آماده کن: تا آخر این فصل، یک ربات کامل و سرحال داری که با دستور robot.forward(800) روی زمین راه میافتد. سه پرده داریم: مکانیک (مونتاژ شاسی)، برق (سیمکشی دو موتور) و نرمافزار — که آنجا یک مفهوم تازه و خیلی شیک یاد میگیری: ساختن ماژول خودت. نقشهٔ پردهٔ اول:

آخر این فصل میتوانی:
- شاسی 2WD را کامل مونتاژ کنی: موتورها، چرخها، هرزگرد، جاباتری، درایور و ESP32 — با مدیریت تمیز سیمها.
- هر دو موتور را به L298N وصل کنی و جهت هر موتور را جداگانه تست و اصلاح کنی.
- توضیح بدهی «ماژول» چیست، توابع حرکت را در فایل جداگانهٔ
robot.pyبنویسی و روی خود ESP32 ذخیرهاش کنی. - در هر برنامهای با
import robotتوابعforwardوbackwardوturn_leftوturn_rightوstopرا صدا بزنی. - خطای
ImportError: no module named 'robot'را تشخیص بدهی و رفع کنی.
قبل از شروع: چکلیست پیشنیاز#
قبل از ادامه، این چهار تا را چک کن — هر کدام لنگ میزند، اول برگرد همان فصل:
- از فصل ۱: آناتومی ربات، ایمنی باتری و GND مشترک — امروز همه سوار شاسی میشوند.
- از فصل ۲: L298N، جهت با IN1/IN2، سرعت با PWM روی ENA — امروز همین الگو برای موتور دوم کپی میشود. مدار فصل ۲ باید سالم کار کرده باشد.
- از ترم ۲، فصل ۱: توابع (def و پارامتر) — توابع حرکت امروز با همین ساخته میشوند.
- از ترم ۲، فصل ۶: import کتابخانه (dht) — امروز یک قدم جلوتر: کتابخانهای که خودمان مینویسیم!
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| کیت شاسی 2WD کامل (شاسی، ۲ موتور TT، ۲ چرخ، هرزگرد، پیچها) | ۱ | هر کیت ژنریک؛ ترتیب مونتاژ ممکن است کمی فرق کند |
| درایور L298N + جاباتری کلیددار + باتری | ۱ | همان مدار سالم فصل ۲ |
| ESP32 + Breadboard کوچک + کابل USB دیتا | ۱ | Breadboard نصفسایز برای نصب روی شاسی عالی است |
| سیم جامپر نری-مادگی | حدود ۱۰ | — |
| پیچگوشتی چهارسو کوچک | ۱ | — |
| چسب دوطرفهٔ فومی یا بست کمری (Cable Tie) | چند عدد | کش یا نخ محکم برای مهار سیمها |
۱. پردهٔ اول: مونتاژ مکانیکی#
اول یک جملهٔ آرامشبخش: کیتهای 2WD دهها مدل دارند و شاید مال تو با تصویرها میلیمتربهمیلیمتر یکی نباشد. مهم نیست! اصول مونتاژ همهشان یکی است؛ دفترچهٔ کیت خودت را هم کنارت باز بگذار. و بله — حالا وقتش است: ورق محافظ شاسی را بکَن و لذتش را ببر! تمام شد؟ کلید جاباتری خاموش و هیچچیز به برق وصل نیست — قانون همیشگی. برویم:
- موتورها: هر موتور TT با دو پیچ بلند و (در بیشتر کیتها) یک نگهدارندهٔ پلاستیکی به شاسی بسته میشود. دو نکتهٔ طلایی: سیمهای موتور رو به داخل شاسی باشند تا مسیرشان به درایور کوتاه بماند؛ و پیچها را «سفتِ نرم» ببند — محکم، ولی نه آنقدر که پلاستیک ترک بخورد. هر دو موتور را قرینهٔ هم ببند.
- چرخها: چرخ فقط در یک جهت روی شفت جا میرود — با فشار مستقیم و آرام جا بزن؛ نچرخانش، چون شیار داخل چرخ هرز میشود. تا ته برود.
- چرخ هرزگرد: با چهار پیچ کوتاه (و در بعضی کیتها پایهٔ فاصلهانداز) به سر دیگر شاسی. اینجا قراردادی میگذاریم که تا آخر دوره پایش میمانیم: سمت موتورها «جلو»ی ربات است و سمت هرزگرد «عقب». هرزگرد مثل دنبالهٔ ربات، دنبالش کشیده میشود.
- طبقهبندی ساکنین: جاباتری وسط شاسی — سنگینترین قطعه نزدیک مرکز، تعادل بهتر — و کلیدش رو به بالا که همیشه در دسترس باشد. درایور L298N با پیچ یا چسب فومی یک طرف، و ESP32 روی Breadboard کوچک طرف دیگر (زیر Breadboard چسب دارد و راحت میچسبد).
- مدیریت سیم: حرفهایها را از مبتدیها با همین میشناسند! سیمهای موتور را از سوراخهای شاسی رد کن و اضافهها را با بست کمری یا کش جمع کن. قانون: هیچ سیمی نباید به چرخ برسد.
یک نکته برای بعضی کیتها: اگر سیم به موتورهایت لحیم نشده بود، از یک بزرگتر برای لحیمکاری کمک بگیر؛ راه بدونلحیم هم هست — سیم را از سوراخ زبانهٔ موتور رد کن، محکم بپیچ و رویش چسب برق بزن. لق نباشد، همین.
✅ چک کن: چرخها را با دست بچرخان: هر دو باید آزاد بچرخند و هیچ سیمی جایی گیر نکند. ربات را تکان بده — هیچ قطعهای نباید لق بزند.
چالش: جای جاباتری
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. پردهٔ دوم: سیمکشی دو موتور#
سیمکشی امروز، همان مدار فصل قبل است بهعلاوهٔ یک موتور: موتور چپ به OUT1/OUT2 — همان موتور A با ENA=32 و IN1=26 و IN2=27 — و موتور راست به OUT3/OUT4 — موتور B، با سه سیم فرمان جدید: ENB به GPIO 33، IN3 به GPIO 14 و IN4 به GPIO 25. راستی جامپر ENB را هم مثل ENA بردار و کنار خواهرش نگه دار!
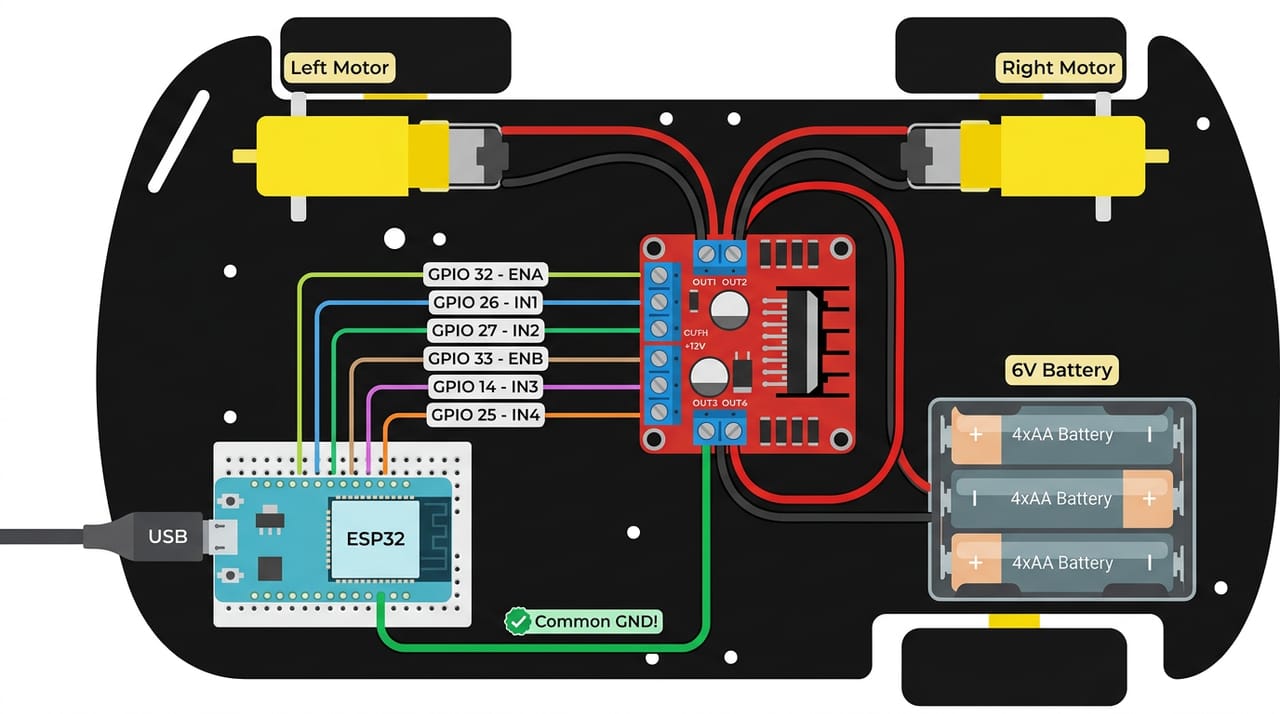
یک نکتهٔ مهم دربارهٔ «چپ» و «راست»: از دید خود ربات میگوییم — وقتی از پشتِ ربات به جهت حرکتش نگاه میکنی، مثل رانندهای که پشت فرمان نشسته. یک برچسب کوچک R و L روی موتورها بزن؛ باور کن جلوی کلی گیجشدن را میگیرد. جدول کامل:
| From | To | Note |
|---|---|---|
| Left motor wires | L298N OUT1 / OUT2 | motor A |
| Right motor wires | L298N OUT3 / OUT4 | motor B |
| Battery pack + (red) | L298N +12V terminal | switch OFF while wiring |
| Battery pack - (black) | L298N GND terminal | — |
| L298N GND terminal | ESP32 GND pin | common ground — golden rule |
| L298N ENA pin | ESP32 GPIO 32 | ENA jumper removed (chapter 2) |
| L298N IN1 pin | ESP32 GPIO 26 | left motor direction 1 |
| L298N IN2 pin | ESP32 GPIO 27 | left motor direction 2 |
| L298N ENB pin | ESP32 GPIO 33 | remove the ENB jumper too! |
| L298N IN3 pin | ESP32 GPIO 14 | right motor direction 1 |
| L298N IN4 pin | ESP32 GPIO 25 | right motor direction 2 |
| L298N 5V terminal | (nothing) | 5V jumper stays ON; never feed battery into it |
✅ چک کن: پیچ پایانهها سفت و تست کشیدنِ آرام انجام شده؛ سیم GND مشترک سر جایش است؛ و با روشن کردن کلید باتری، چراغ L298N روشن میشود. برق تمام — برویم سراغ کد.
۳. تست تکتک موتورها (و یک غافلگیری آشنا)#
قبل از نوشتن توابع قشنگ، باید مطمئن شویم هر دو موتور «جلو» را یکجور میفهمند. اول یک قانون مهم: ربات را روی یک جعبه یا لیوان بگذار طوری که چرخها در هوا آزاد بچرخند. از این به بعد اسمش «تستِ روی پایه» است — هر کد جدید، اول روی پایه، بعد روی زمین. این برنامهٔ کوتاه هر موتور را جدا جلو میچرخاند (فایل motor_check.py):
# motor_check.py — jalase 3 term 3
# test-e jahat-e har motor, joda joda — robot rooye paye bashad!
# chap: ENA=32, IN1=26, IN2=27 | rast: ENB=33, IN3=14, IN4=25

import machine
import time

ena = machine.Pin(32, machine.Pin.OUT)
in1 = machine.Pin(26, machine.Pin.OUT)
in2 = machine.Pin(27, machine.Pin.OUT)

enb = machine.Pin(33, machine.Pin.OUT)
in3 = machine.Pin(14, machine.Pin.OUT)
in4 = machine.Pin(25, machine.Pin.OUT)

ena.value(1)       # har do darvazeh baz
enb.value(1)

print("motor CHAP bayad JELO becharkhad...")
in1.value(1)
in2.value(0)
time.sleep(2)
in1.value(0)
in2.value(0)
time.sleep(1)

print("motor RAST bayad JELO becharkhad...")
in3.value(1)
in4.value(0)
time.sleep(2)
in3.value(0)
in4.value(0)

ena.value(0)
enb.value(0)
print("tamam! agar motori AGHAB charkhid: do sim-e OUT hamaan motor ra jabeja kon.")
هیچچیز جدیدی در این کد نیست — همان الگوی فصل قبل، دو بار. اجرا کن و به چرخها نگاه کن. چرخ چپ: جلو. قشنگ. چرخ راست... شاید هم مثل خیلیها: عقب! Shell با اطمینان گفت «motor RAST bayad JELO becharkhad» ولی چرخ برعکس رفت. ترسیدی؟ نباید! این همان دردسر آشنای فصل قبل است و میدانی تقصیر کد نیست: سیمهای آن موتور در OUT برعکسِ قرارداد نشستهاند. کلید باتری خاموش، دو سیم همان موتور را جابهجا کن، روشن، دوباره اجرا.
✅ چک کن: حالا هر دو چرخ با فرمانِ «جلو»، جلو میچرخند. این تستِ کوتاه همین الان یک ساعت سردرگمی آیندهات را خرید! اگر مستقیم سراغ توابع میرفتیم، ربات بهجای جلو رفتن دور خودش میچرخید و شاید ساعتها دنبال اشکال در کد میگشتیم — در حالی که اشکال، دو سیم بود.
چالش: کد یا سیم؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. پردهٔ سوم: ماژول robot.py — کتابخانهای که خودت مینویسی#
حالا میتوانیم برای هر حرکت ربات همین ده-پانزده خط را بنویسیم... در هر برنامه... هر بار... نه! ترم ۲ برای فرار از تکرار، توابع را ساختیم. ولی امروز یک قدم بزرگتر برمیداریم. به این فکر کن: وقتی مینویسی import machine یا import dht، داری جعبهابزاری را باز میکنی که یک نفر دیگر نوشته و یکجا بستهبندی کرده. اسم این جعبهابزارها ماژول است. سؤال هیجانانگیز امروز: چه کسی گفته فقط دیگران بلدند ماژول بنویسند؟
قرار است فایلی بسازیم به اسم robot.py که همهٔ دانش حرکتی ربات — پایهها، جهتها، توابع — یکجا داخلش باشد. از آن به بعد، هر برنامهای در هر فصلی فقط مینویسد import robot و تمام: robot.forward(800). مغزِ حرکت یک بار نوشته میشود، صد بار استفاده میشود.
ساختار فایل را با هم بفهمیم، بعد نسخهٔ کامل را ببین:
- سرِ ماژول: همان شش پایهٔ فرمان — فقط اینبار ENA و ENB را از روز اول PWM تعریف میکنیم، چون سرعت جزو شخصیت ربات است.
- اولین تابع،
stop: شاید تعجب کنی که با «ایست» شروع میکنیم نه با «برو». دلیلش را یک مهندس واقعی خوب میفهمد: قبل از اینکه چیزی را به حرکت درآوری، باید مطمئن باشی میتوانی متوقفش کنی! forwardوbackward: هر کدام یک پارامترspeed(۰ تا ۱۰۲۳، همان duty آشنا)؛ کارشان فقط چیدن جهتها و باز کردن دروازههاست.- جادوی ربات دوچرخ — پیچیدن: فصل ۱ گفتیم فرمانِ ما نرمافزار است؛ این همان لحظه است. برای
turn_right، چرخ چپ جلو میرود و چرخ راست عقب — ربات مثل تانک، سر جایش به راست میچرخد.turn_leftبرعکس. - خط آخر فایل،
stop(): یعنی هر بار که ماژول import میشود، اولین کارش خاموش کردن همهچیز است — بیمهٔ ایمنی ما.
نسخهٔ کامل (فایل robot.py):
# robot.py — jalase 3 term 3
# module-ye harekat-e robot-e 2 charkh — IN FILE RA ROOYE KHODE ESP32 ZAKHIRE KON!
# motor chap (A): ENA=32, IN1=26, IN2=27
# motor rast (B): ENB=33, IN3=14, IN4=25
# speed: 0 ta 1023 (haman duty-e PWM)

import machine

ena = machine.PWM(machine.Pin(32))
ena.freq(1000)
in1 = machine.Pin(26, machine.Pin.OUT)
in2 = machine.Pin(27, machine.Pin.OUT)

enb = machine.PWM(machine.Pin(33))
enb.freq(1000)
in3 = machine.Pin(14, machine.Pin.OUT)
in4 = machine.Pin(25, machine.Pin.OUT)

def stop():
    ena.duty(0)        # ghodrat-e har do motor: sefr
    enb.duty(0)
    in1.value(0)
    in2.value(0)
    in3.value(0)
    in4.value(0)

def forward(speed):
    in1.value(1)       # chap: jelo
    in2.value(0)
    in3.value(1)       # rast: jelo
    in4.value(0)
    ena.duty(speed)
    enb.duty(speed)

def backward(speed):
    in1.value(0)       # chap: aghab
    in2.value(1)
    in3.value(0)       # rast: aghab
    in4.value(1)
    ena.duty(speed)
    enb.duty(speed)

def turn_right(speed):
    in1.value(1)       # chap: jelo
    in2.value(0)
    in3.value(0)       # rast: aghab
    in4.value(1)
    ena.duty(speed)
    enb.duty(speed)

def turn_left(speed):
    in1.value(0)       # chap: aghab
    in2.value(1)
    in3.value(1)       # rast: jelo
    in4.value(0)
    ena.duty(speed)
    enb.duty(speed)

stop()                 # dar shoroo hame chiz khamoosh — imeni!
حالا لحظهٔ حقیقت — و یک خرابکاری عمدی که همه یک بار انجامش میدهند: فایل را روی کامپیوترت با نام robot.py ذخیره کن و در Shell بنویس import robot:
Traceback (most recent call last):
  File "<stdin>", line 1, in <module>
ImportError: no module named 'robot'
«ماژولی به اسم robot پیدا نکردم»! چطور؟ همین الان نوشتیمش! نفس عمیق و فکر کن: import کجا دنبال فایل میگردد؟ روی همان دستگاهی که کد را اجرا میکند — یعنی ESP32. و فایل کجا ذخیره شد؟ روی کامپیوتر! برد از فایلهای لپتاپ تو خبر ندارد. این رایجترین خطای کار با ماژول شخصی است و رفعش ساده: در Thonny از منوی File گزینهٔ Save as را بزن و اینبار MicroPython device را انتخاب کن، با نام دقیق robot.py.
✅ چک کن: دوباره import robot... بیصدا و بیخطا. سکوتِ Shell اینجا یعنی پیروزی! حتی همینجا میتوانی بنویسی robot.forward(700) و چرخها — روی پایه — راه میافتند؛ بعد robot.stop(). چه حس خوبی دارد وقتی کتابخانه، مال خودت است!
🔧 اگر کار نکرد:
robot.pyرا عوض کردی ولی رفتار ربات همان قبلی است؟ ماژول از قبل در حافظهٔ برد مانده؛ import دوباره، فایل را از نو نمیخواند — اول دکمهٔ Stop/Restart در Thonny را بزن (شروع تازهٔ برد)، بعد اجرا کن.
چالش: خانهٔ ماژول
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. test_drive: اولین قدمهای ربات#
حالا برنامهٔ اصلی — و ببین چقدر تمیز شده (فایل test_drive.py کنار درس؛ این را هم روی برد ذخیره کن):
# test_drive.py — jalase 3 term 3
# avalin harekat-e robot! aval rooye paye, bad rooye zamin.

import time
import robot

print("test dar 3 sanie shoroo mishavad...")
time.sleep(3)

print("jelo")
robot.forward(800)
time.sleep(2)
robot.stop()
time.sleep(1)

print("aghab")
robot.backward(800)
time.sleep(2)
robot.stop()
time.sleep(1)

print("gardesh be rast")
robot.turn_right(700)
time.sleep(1)
robot.stop()
time.sleep(1)

print("gardesh be chap")
robot.turn_left(700)
time.sleep(1)
robot.stop()

print("tamam shod!")
robot.forward(800) — انگار فارسی حرف میزنیم! آن سه ثانیهٔ اولِ انتظار هم عمدی است: وقت داری دستت را از ربات دور کنی. اول روی پایه اجرا کن: چرخها جلو، عقب، چرخشِ ناهمجهت (این همان turn است — روی پایه فقط میبینی چرخها برعکس هم میچرخند)، تمام. الگوها درست است؟ حالا لحظهای که سه فصل منتظرش بودی.
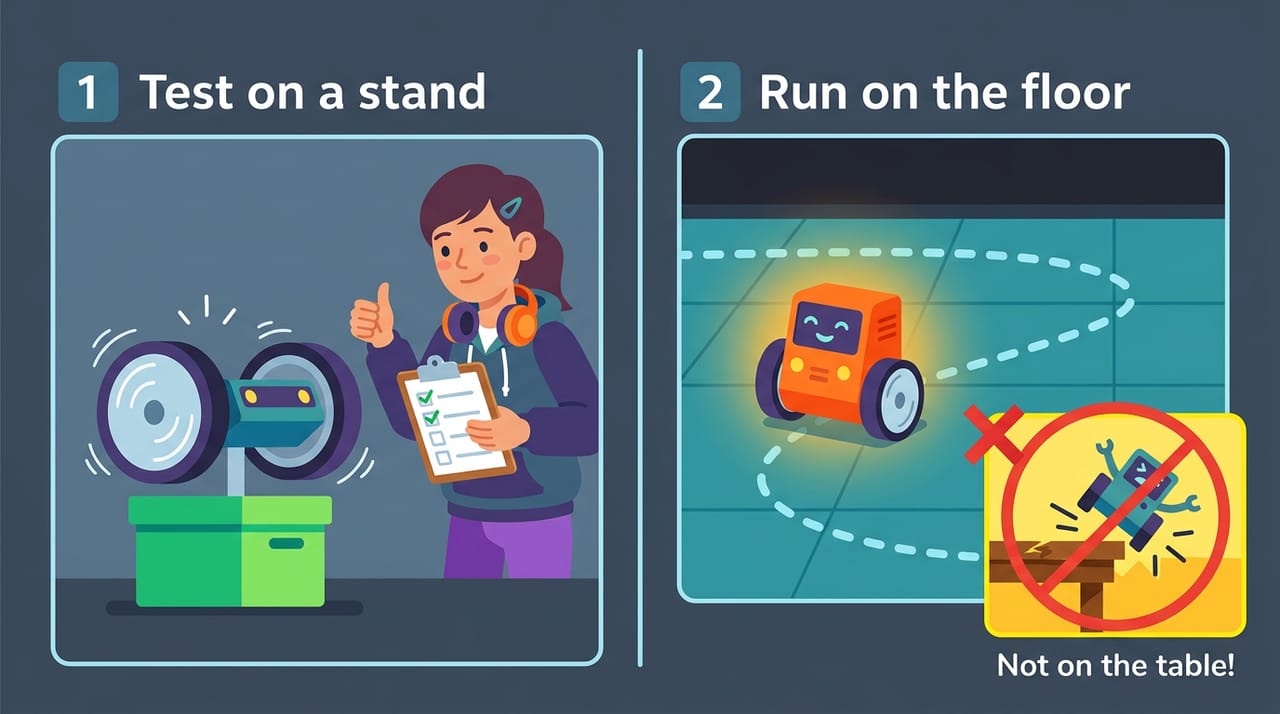
ربات را روی زمین بگذار — نه روی میز! ربات لبه و پرتگاه نمیفهمد و سقوط از میز، رایجترین حادثهٔ این ترم است. کابل USB را چه کنیم؟ فعلاً برای اجرا به Thonny وصلیم؛ کابل را مثل بندِ بادبادک شل نگه دار که دنبال ربات برود. (راه بیسیمش را حتماً میخواهی: مثل ترم ۱، کافی است test_drive.py را با نام main.py روی برد ذخیره کنی تا با هر روشن شدن خودش اجرا شود — فقط حواست باشد اول چرخها را از زمین جدا کنی و بعداً که خواستی، از Thonny پاکش کنی.) اجرا!
✅ چک کن: دو ثانیه جلو... برگشت... چرخش درجا به راست، به چپ... و ایست. تولدش مبارک! چیزی که الان روی زمین اتاق توست، دیگر «چند قطعه سیم و پلاستیک» نیست — یک ربات متحرک واقعی است که با ماژولی که خودت نوشتی حرکت میکند.
شاید دقت کرده باشی صافصاف هم نمیرود؛ کمی به یک سمت میکشد. نگرانش نباش — چرا و درمانش، داستان فصل بعد است.
🔧 اگر کار نکرد: با
forwardربات عقب میرود؟ هر دو موتور برعکس بسته شدهاند یا «جلو»ی تو سمت هرزگرد است — قرارداد دوره: سمت موتورها جلوست؛ سیم هر دو موتور را جابهجا کن.Brownout detector was triggeredوسط حرکت؟ با دو موتور، قلپ جریان دو برابر فصل قبل است — موتورها فقط از باتری، ESP32 از USB یا پاوربانک، GND مشترک، باتری نو. یکی از چرخها اصلاً نمیچرخد؟ اتصالهای همان موتور را از پایانه تا GPIO دنبال کن و مطمئن شو جامپر ENB برداشته شده و سیم GPIO 33 جایش نشسته. چرخ حین حرکت لق میزند یا به شاسی میساید؟ چرخ را تا ته جا بزن و پیچهای موتور را سفت کن.
راستی، حالا که رباتت راه میرود:
قطعه نداری؟ مسیر شبیهساز#
اگر هنوز کیت شاسی به دستت نرسیده، درسِ اصلی این فصل را از دست نمیدهی. آزمایشگاه را باز کن، ترم ۳ و بعد این فصل را انتخاب کن و «اجرا ▶» را بزن. شش LED میبینی، هر کدام روی یکی از شش سیم فرمان: دو سبز برای فرمانهای جلو (IN1 روی GPIO 26 و IN3 روی GPIO 14)، دو قرمز برای فرمانهای عقب (IN2 روی GPIO 27 و IN4 روی GPIO 25)، و دو آبی برای ENA و ENB که روشناییشان همان سرعت است.
و خبر خوب برای درسِ امروز: لازم نیست ماژول را باز کنی و بالای کد بچسبانی. برد مجازی هم robot.py را بهعنوان یک فایل جدا کنارِ برنامه دارد، پس import robot و robot.forward(800) همانجا هم عیناً کار میکنند — یعنی همان دو فایلِ جدا، همانطور که روی برد واقعی ذخیرهشان میکنی.
انتظار: هنگام forward هر دو سبز روشن؛ هنگام backward هر دو قرمز؛ هنگام turn_right سبزِ چپ + قرمزِ راست؛ و هنگام stop همه خاموش. اگر این الگو درست بود، منطق ماژولت سالم است.
💡 نکته: و صادقانه: شبیهساز نه موتور دارد، نه چرخ، نه زمین — پس نه کجرفتن هست، نه اندازهٔ چرخش، نه مسافت. چیزی که میبینی فرمانهاست، نه حرکت؛ راه رفتن ربات فقط روی زمین واقعی اتفاق میافتد. برای همین است که ضریب تصحیح و
TURN_90فصل بعد را هیچجز روی رباتِ خودت نمیشود پیدا کرد.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Module | ماجول | فایل پایتونی که مثل جعبهابزار import میشود — امروز مال خودمان را ساختیم |
| Import | ایمپورت | آوردن یک ماژول به داخل برنامه |
| Assembly | اَسِمبلی | مونتاژ؛ سوار کردن قطعات روی هم |
| Forward | فوروارد | جلو؛ نام تابع حرکت مستقیم ما |
| Backward | بکوِرد | عقب؛ حرکت معکوس |
| Turn | تِرن | چرخش؛ در ربات دوچرخ با ناهمجهت چرخیدن چرخها |
| Cable Tie | کِیبل تای | بست کمری برای مهار سیمها |
| Test Drive | تست درایو | آزمایش حرکت — اول روی پایه، بعد روی زمین |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
چرا ربات صاف نمیرود؟ چون هیچ دو موتوری در دنیا دقیقاً یکسان نیستند. فصل بعد با «ضریب تصحیح» کالیبرهاش میکنیم، به ربات مسیر مربعی یاد میدهیم و — قسمت خوشمزهاش — برایش رقص طراحی میکنیم؛ همیار AI هم برمیگردد.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.