در این فصل چه میسازی#
فصل قبل ربات تو دنبالکنندهٔ خط شد — و صادقانه دیدیم که مثل یک رانندهٔ عصبی میراند: فرمان یا تا ته چپ، یا تا ته راست. زیگزاگ، زیگزاگ، زیگزاگ. در این فصل به ربات راز رانندگی نرم را یاد میدهی: جواب باید هماندازهٔ مشکل باشد. اسم رسمی این ایده کنترل P است — و شوخی نیست: همین ایده الان داخل خودروها، پهپادها و بازوهای صنعتی کار میکند. با همان سه سنسور و چند خط MicroPython، اول یک «خطکشِ انحراف» میسازی که میگوید خط چقدر و کدامطرف است، بعد ماژول robot.py خودت را با دو تابع تازه ارتقا میدهی، و آخرش رباتت خط را مثل اسکیتباز دنبال میکند — روی مستقیم صاف مثل تیر، در پیچها با قوس نرم. کل مغز فصل در یک نگاه:

آخر این فصل میتوانی:
- مفهوم خطا (error) را تعریف کنی: عددی که میگوید خط «چقدر و به کدام سمت» از مرکز ربات منحرف شده — از ۲- تا ۲+.
- کنترل P را پیاده کنی:
diff = KP * errorو تقسیم آن روی سرعت دو چرخ. - ضریب
KPرا با آزمایش زنده تنظیم کنی و علامتهای «خیلی کم» (گمکردن پیچ) و «خیلی زیاد» (نوسان) را بشناسی. - با دستور سهقسمتی از AI کمکِ debug بگیری — و جواب گمراهکنندهاش را با آزمایش رد کنی.
قبل از شروع: چکلیست پیشنیاز#
- از فصل ۸: دنبالکنندهٔ on-off، پیست خانگی با نوار پایان، و زیگزاگِ معروف — نقطهٔ شروع این فصل دقیقاً همانجاست.
- از فصل ۷: سه سنسور کالیبره روی پایههای ۳۴/۳۵/۳۶ و قرارداد
BLACK. - از فصل ۴: ماژول
robot.py، ضریب تصحیحFACTORو دستور سهقسمتی Debug با AI — هر سه در این فصل برمیگردند! - از ترم ۲، فصل ۱: تابع و پارامتر — به ماژول خودمان تابع جدید اضافه میکنیم.
- از ترم ۱، فصل ۶: متغیر و حساب — ضرب یک عدد منفی در یک ضریب، قلب کنترل P است.
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ربات + پیست فصل ۸ | ۱ | — |
| باتری پر | ۱ دست | نوسان با باتری ضعیف قابل تنظیم نیست |
| کرنومتر (گوشی) | ۱ | شمارش ثانیه با ساعت دیواری |
| دفترچهٔ مهندسی | ۱ | هر دفتر — جدول تنظیم Kp را مینویسیم |
| دسترسی به یک chatbot رایگان | ۱ | ChatGPT / Gemini / Claude — نسخهٔ رایگان کافی است |
| کامپیوتر با Thonny + کابل USB | ۱ | — |
۱. راز رانندگی نرم#
یک رانندهٔ حرفهای را تصور کن — یا خودت روی دوچرخه. وقتی دوچرخه یک ذره به چپ کج میشود، چه میکنی؟ یک ذره فرمان به راست. اگر خیلی کج شد؟ فرمانِ بیشتر. هیچ دوچرخهسواری برای یک انحراف کوچک فرمان را تا ته نمیچرخاند — وگرنه پرت میشود وسط جوی آب! راز در یک جمله است: جواب باید هماندازهٔ مشکل باشد.
ربات فصل ۸ دقیقاً همین را بلد نبود. فقط میدانست خط «کدام طرف» است — چپ یا راست — و جوابش همیشه یکجور بود: فرمان تا ته. برای رانندگی نرم باید بداند «چقدر»: یک انحراف ذرهای، یا یک فرار کامل؟ به روشی که این را بلد است میگویند کنترل P — حرف اول Proportional، یعنی «متناسب». و خبر خوب: همان سه سنسورِ همیشگی، همین اطلاعات را هم دارند. فقط باید الگوها را دقیقتر بخوانیم.
۲. error: خط «چقدر» آنطرف است؟#
به پنج حالت سنسورها نگاه کن — از چپ به راست. اگر فقط چشم چپ سیاه میبیند، خط کاملاً چپ است. اگر چپ و وسط با هم سیاهاند، خط بین این دوتاست — انحرافِ کمتر. فقط وسط؟ دقیقاً مرکز — بهشت! وسط و راست؟ کمی راست. فقط راست؟ کاملاً راست. پنج پله، از «خیلی چپ» تا «خیلی راست». و حالا شاهکار اصلی: به هر پله یک عدد میدهیم. اسم این عدد را بگذار error — خطا: فاصلهٔ وضعیت فعلی تا وضعیت دلخواه. وضعیت دلخواهِ ما خطِ وسط است، پس:
| Pattern | Where is the line? | error |
|---|---|---|
#.. |
far left | -2 |
##. |
slightly left | -1 |
.#. |
perfect center | 0 |
.## |
slightly right | +1 |
..# |
far right | +2 |
... |
line lost | special code 99 |
قراردادِ علامت را ببین: منفی یعنی خط سمت چپ، مثبت یعنی راست، صفر یعنی عالی. و برای حالت «هیچکس نمیبیند» یک کد مخصوص میگذاریم: ۹۹ — همان ترفندِ ۱- سنسور فاصله (ترم ۲، فصل ۹)، فقط این بار چون ۱- خودش یک errorِ واقعی است، عددی را انتخاب کردیم که هیچوقت error واقعی نمیشود.
این جدول با یک تابع به کد تبدیل میشود — read_error — که چند بخش پایینتر متن کاملش را در فایل اصلی میبینی. ولی قانون همیشگی: قبل از هر موتوری، اول سنسور را تست کن! ربات را روی جعبه بگذار (چرخها در هوا)، تابع را بنویس و زیرش فقط یک حلقهٔ چاپ:
while True:
    print(f"error: {read_error()}")
    time.sleep(0.2)
حالا مثل فصل ۷، ربات را با دست، آرام و عرضی روی خط سُر بده و به Shell نگاه کن.
✅ چک کن: باید ببینی: -2... -1... 0... 1... 2... و بیرون خط 99. یک خطکشِ زنده! ربات حالا انحرافش را اندازه میگیرد، نه فقط جهتش را.
چالش: وقتی فقط سنسور چپ خط را میبیند، error چند است؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. فرمول جادویی و ارتقای ماژول خودمان#
حالا که «اندازهٔ مشکل» را داریم، «جوابِ هماندازه» یک ضرب ساده است. دو چیز تعریف میکنیم: BASE — سرعت پایهٔ هر دو چرخ وقتی همهچیز عالی است — و KP — ضریبی که میگوید به ازای هر پله error چقدر واکنش نشان بدهیم. بعد:
diff = KP * error
robot.tank(BASE + diff, BASE - diff)
بیا با عدد حسش کنیم — BASE = 550 و KP = 60:
- خط کمی راست است، error برابر ۱+: میشود
diff = 60. چرخ چپ ۶۱۰، چرخ راست ۴۹۰ — چپ کمی تندتر و ربات نرم به راست سُر میخورد سمت خط. - فرار کامل، error برابر ۲+: چپ ۶۷۰، راست ۴۳۰ — پیچِ جدیتر، باز هم بدون توقف.
- و شاهکار: error صفر یعنی
diff = 0یعنی هر دو چرخ ۵۵۰ — مستقیمِ تمامسرعت، بدون ذرهای تکان.
مشکلِ کوچک، جوابِ کوچک؛ مشکلِ بزرگ، جوابِ بزرگ؛ بدون مشکل، بدون جواب. این یعنی Proportional! (نمودار کامل این جریان را در تصویر بخش «در این فصل چه میسازی» ببین.)
فقط یک چیز کم داریم: robot.py ما تابعی برای «دو چرخ با دو سرعت متفاوت» ندارد — forward هر دو را یکاندازه میچرخاند. عیبی ندارد: ماژول مال خودمان است، ارتقایش میدهیم! اسم تابع جدید را میگذاریم tank — مثل تانک که با اختلاف سرعت شنیهایش میپیچد. هر دو موتور رو به جلو، هر کدام با سرعت خودش. در robot.py این را اضافه کن — و ضریبهای تصحیح فصل ۴ را هم اعمال کن؛ کالیبراسیون نباید اینجا گم شود:
def tank(left, right):
    in1.value(1)
    in2.value(0)
    in3.value(1)
    in4.value(0)
    ena.duty(left * FACTOR_LEFT)
    enb.duty(right * FACTOR_RIGHT)
ذخیره کن و Stop را بزن تا برد از نو شروع کند. حالا در Shell اول import robot را بنویس و بعد صدایش بزن — robot.tank(610, 490) — و اجرا:
Traceback (most recent call last):
  File "<stdin>", line 1, in <module>
  File "robot.py", line 92, in tank
TypeError: can't convert float to int
خطای قرمز — ولی یک چیز تازه دارد: دو خط File! این traceback دارد قصهٔ کامل را میگوید: خطا از فرمانی که در Shell زدیم شروع شد، ولی محلِ جرم داخل robot.py، توی تابع tank است. traceback را همیشه از پایین بخوان: «نمیتوانم عدد اعشاری را صحیح کنم.» آهان! 610 * 0.94 میشود ۵۷۳٫۴ — اعشاری! و duty فقط عدد صحیح قبول میکند. فصل ۴ خودمان رویش کامنت گذاشتیم — «duty faghat adad-e sahih ghabul mikonad» — و یادمان رفت! پس int() لازم است.
و حالا که اینجاییم، یک محافظ هوشمندانهٔ دیگر: duty فقط ۰ تا ۱۰۲۳ را میپذیرد. اگر روزی KP * error آنقدر بزرگ شود که سرعت از ۱۰۲۳ بزند بالا یا زیر صفر برود چه؟ یک تابع کوچک به اسم clamp مینویسیم — «گیره» — که هر عدد را در بازهٔ مجاز نگه میدارد. نسخهٔ نهایی که آخرِ robot.py مینشیند (فایل کامل در robot.py):
# --- jadid dar jalase 9: control-e P do sorat-e motafavet mikhahad ---

def clamp(value, low, high):
    # adad ra dar baze-ye mojaz negah midarad (duty faghat 0 ta 1023!)
    if value < low:
        return low
    if value > high:
        return high
    return value

def tank(left, right):
    # har do charkh be jelo, vali har kodam ba sorat-e khodash
    # yek taraf tondtar az digari -> robot narm va peyvaste mipichad
    in1.value(1)
    in2.value(0)
    in3.value(1)
    in4.value(0)
    ena.duty(clamp(int(left * FACTOR_LEFT), 0, 1023))
    enb.duty(clamp(int(right * FACTOR_RIGHT), 0, 1023))
✅ چک کن: ربات روی جعبه: robot.tank(610, 490) — چرخ چپ آشکارا تندتر میچرخد. robot.tank(430, 670) — برعکس. ابزارمان آماده است.
🔧 اگر کار نکرد:
AttributeError: 'module' object has no attribute 'tank'گرفتی؟ نسخهٔ قدیمیrobot.pyروی برد مانده — قانون فصل ۳ یادت هست: خانهٔrobot.pyروی برد است؛ نسخهٔ جدید را با Save as روی MicroPython device ذخیره کن. و اگر همان TypeError برگشت، جاییint()را جا انداختهای — traceback خط و فایل مقصر را میگوید.
چالش: با error منفی، کدام چرخ تندتر میشود؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. اولین اجرا... و باگی که بیصدا فرار میکند#
حلقهٔ اصلی را سر هم کنیم — و بگذار عمداً همان اشتباهی را بکنیم که سرِ خیلیها میآید. این دو خط را دقیقاً همینطور — با جای برعکسِ + و − — بنویس:
    diff = KP * error
    robot.tank(BASE - diff, BASE + diff)
ربات روی START. اجرا... خط را میگیرد، به اولین انحراف که میرسد — ووووش! با یک قوس تمیز از خط فرار میکند و میرود سراغ فرش! نه خطایی، نه پیامی — باز هم یک باگ بیصدا. بیا با تست دستی کشفش کنیم:
- ربات را روی جعبه بگذار و برنامه را اجرا کن.
- خط (یا یک تکه نوار چسب) را با دست زیر سنسور راست بگیر — یعنی error برابر ۲+، یعنی ربات باید به راست بپیچد، یعنی چرخ چپ باید تندتر شود.
- به چرخها نگاه کن: کدام تندتر میچرخد؟
چرخ راست! فرمول برعکس است: نوشتهایم BASE - diff برای چپ و BASE + diff برای راست. نتیجه: ربات بهجای اصلاحِ انحراف، تقویتش میکند — هر چه خط بیشتر فرار کند، ربات با اشتیاق بیشتری در همان جهت میپیچد! یک جابهجایی کوچکِ دو علامت، و ربات دقیقاً برعکسِ هدف عمل میکند. جای + و − را درست کن: چپ BASE + diff، راست BASE - diff؛ و دوباره تست دستی: خط زیر سنسور راست ← چرخ چپ تندتر. درست شد. برنامهٔ کامل (فایل 01_p_follower.py):
# Term 3 - Session 09 - donbal-konande-ye khat ba control-e P
# formul: diff = KP * error | chap = BASE + diff | rast = BASE - diff
# robot.py-ye JADID (ba tank va clamp) bayad rooye board bashad!
from machine import Pin
import robot
import time

s_left = Pin(34, Pin.IN)
s_mid = Pin(35, Pin.IN)
s_right = Pin(36, Pin.IN)

BLACK = 1        # kalibrasion-e jalase 7: agar module-at barax bud 0 kon
BASE = 550       # sorat-e paye-ye har do charkh
KP = 60          # zarib-e P - ba azmayesh baraye robot-e KHODET tanzim kon!
LOST = 99        # code-e makhsoos: khat gom shod (mesl-e -1 baraye HC-SR04)

def read_error():
    # khat kojast? manfi = samt-e chap, 0 = markaz, mosbat = samt-e rast
    l = s_left.value() == BLACK
    m = s_mid.value() == BLACK
    r = s_right.value() == BLACK
    if l and m:
        return -1    # kami chap
    if r and m:
        return 1     # kami rast
    if l:
        return -2    # kamelan chap
    if r:
        return 2     # kamelan rast
    if m:
        return 0     # daghighan markaz
    return LOST      # hich sensori khat ra nemibinad

while True:
    error = read_error()
    if error == LOST:
        robot.stop()
    else:
        diff = KP * error
        robot.tank(BASE + diff, BASE - diff)
    time.sleep(0.02)
ربات روی START، اجرا.
✅ چک کن: کجاست آن زیگزاگ دیوانهوار؟! روی مستقیمها صاف مثل تیر، در پیچها با قوس نرم. همان ربات، همان پیست، همان سنسورها — فقط ریاضیِ تصمیم عوض شد. این قدرت یک ایدهٔ خوب است.
🔧 اگر کار نکرد: ربات با اولین انحراف از خط فرار میکند؟ همان باگِ + و − است — تست دستی: خط زیر سنسور راست، چرخ چپ باید تندتر شود؛ علامتها را برگردان. حتی روی مستقیم، یک طرف همیشه تندتر است؟ کالیبراسیون
FACTORفصل ۴ کهنه شده — تست خط راست را دوباره اجرا و ضریبها را بهروز کن. وسط حرکت برد ریست میشود یا پیامBrownout detector was triggeredمیبینی؟ باتری ضعیف است یا موتورها از USB تغذیه میشوند — باتری پر، تغذیه از مسیر L298N و زنجیرهٔ GND مشترک را چک کن.
چالش: تست دستیِ باگ علامت را قدمبهقدم بگو
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. تنظیم زندهٔ Kp: کم، خوب، زیاد#
خب KP = 60 برای ربات و پیستِ ما خوب بود — ولی از کجا آمد؟ صادقانه: از آزمایش! رباتِ تو عدد خودش را میخواهد. KP را عوض کن، اجرا کن، رفتار را بخوان — سه سناریو:
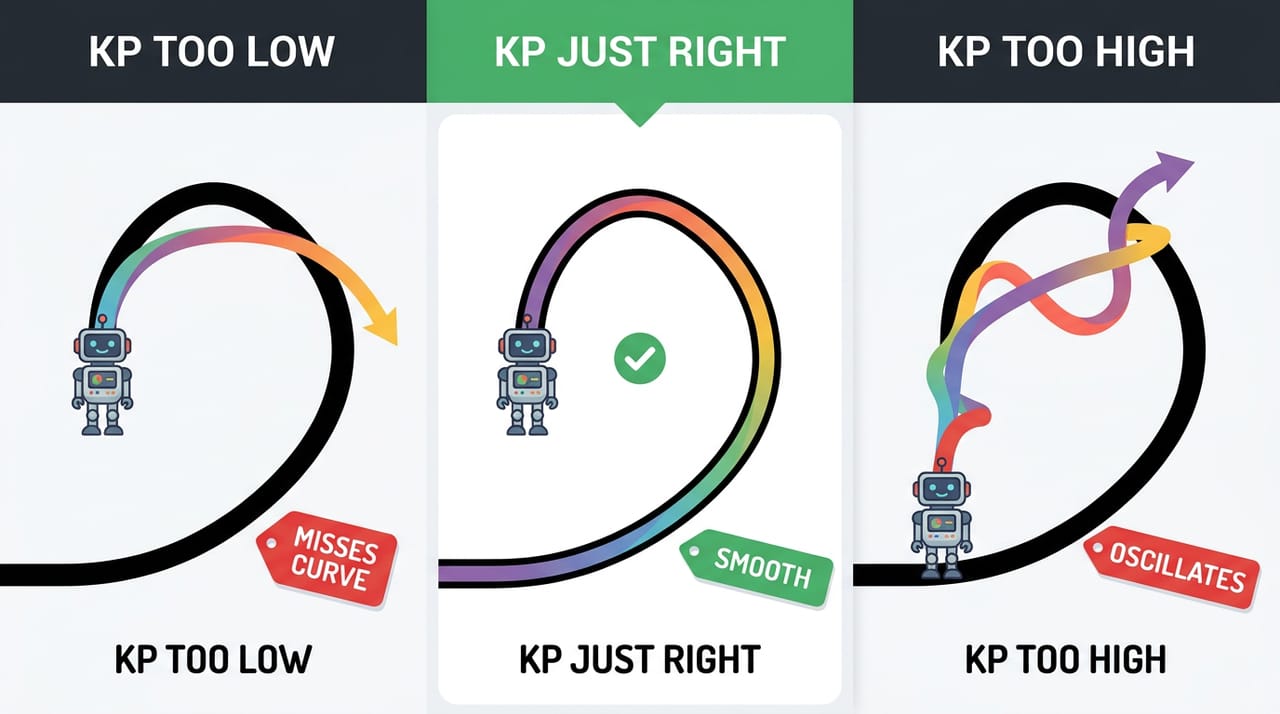
- Kp خیلی کم (مثلاً ۱۵): روی مستقیم خوب است، ولی به پیچ که میرسد واکنشش آنقدر ضعیف است که قوس را نمیپیچد و از خط بیرون میزند. مثل رانندهای خوابآلود: میبیند، ولی دیر و کم میپیچد. علامتِ «Kp کم»: گمکردن پیچها.
- Kp مناسب (برای ما ۶۰): مستقیمِ آرام، پیچِ نرم.
- Kp خیلی زیاد (مثلاً ۲۰۰): روی خطِ صاف هم چپراست-چپراست — لرزشی که هر لحظه بزرگتر میشود تا کلاً از خط میپرد. چرا؟ جوابِ خیلی بزرگ به مشکلِ کوچک: error فقط ۱+ بود ولی diff شد ۲۰۰ — ربات آنقدر محکم پیچید که از آنور خط درآمد؛ حالا error شد ۲-، جوابِ گندهتر... آشنا نیست؟ این همان زیگزاگ فصل ۸ است! Kp خیلی زیاد، کنترل P را دوباره به on-off تبدیل میکند. اسم علمیاش را هم یاد بگیر: نوسان (oscillation).
پس دستورالعمل تنظیم — در دفترچهٔ مهندسی بنویس:
- از عدد کوچک شروع کن (مثلاً ۲۰).
- اگر پیچها را گم میکند، Kp را پلهپله زیاد کن — هر بار حدود پنجاه درصد.
- اولین جایی که روی مستقیم لرزش دیدی، رد شدهای — یک پله برگرد. عددِ خوب بین این دو مرز است.
- هر اجرا را در جدول دفترچه ثبت کن: KP، BASE، رفتار، زمان.
💡 نکته: دو دشمنِ پنهان تنظیم: باتریِ ضعیف رفتار را عوض میکند — اول باتری پر، بعد تنظیم! و اگر
BASEرا بالا ببری، معمولاً Kp هم تنظیمِ دوباره میخواهد — سرعتِ بیشتر یعنی در همان زمان، انحرافِ بیشتر.
چالش: رفتار Kp خیلی زیاد شبیه کدام روش آشناست؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۶. مسابقهٔ دو روش و نسخهٔ کامل#
بیا ادعایمان را بسنجیم — مهندس بدون اندازهگیری، فقط ادعا دارد! کرنومتر گوشی را دربیاور: سه دورِ کامل با کد فصل ۸ (on-off)، سه دور با کنترل P، هر دو با همان باتری؛ زمانها را در دفترچه بنویس. نتیجهٔ ما: on-off هر دور را با کلی دستانداز رفت؛ P هم سریعتر بود هم آرامتر — و یک چیز نامرئی: چون کمتر ترمز-فرمان-ترمز میکند، باتری هم کمتر خالی میشود. عددهای تو ممکن است فرق کند — مهم این است که خودت اندازه بگیری.
و آخرین قطعه: نسخهٔ کامل با هوشِ فصل ۸ — توقف روی نوار پایان (هر سه سنسور سیاه؛ حالتِ خاص اول!) — بهعلاوهٔ یک ارتقای شیرین: فصل قبل وقتی خط گم میشد فقط میایستادیم. حالا که error داریم، چیز بهتری بلدیم: متغیر last_error همیشه آخرین error دیدهشده را نگه میدارد؛ اگر خط گم شد، به سمتی که آخرین بار خط آنجا بود میچرخیم تا پیدایش کنیم — مثل وقتی گوشیات را گم میکنی و از آخرین جایی که یادت هست شروع میکنی! برنامهٔ کامل (فایل 02_p_follower_full.py):
# Term 3 - Session 09 - noskhe-ye kamel: control-e P + payan-e khat + jostojoo
# agar khat gom shod: be samt-e akharin error becharkh ta peydayash koni
from machine import Pin
import robot
import time

s_left = Pin(34, Pin.IN)
s_mid = Pin(35, Pin.IN)
s_right = Pin(36, Pin.IN)

BLACK = 1
BASE = 550
KP = 60
SEARCH_SPEED = 450   # sorat-e charkhesh hangam-e jostojoo-ye khat

def error_from(l, m, r):
    # faghat vaghti seda mishavad ke hadeaghal yek sensor khat ra mibinad
    if l and m:
        return -1
    if r and m:
        return 1
    if l:
        return -2
    if r:
        return 2
    return 0    # faghat vasat

last_error = 0   # akharin ja-yi ke khat dide shod - baraye jostojoo
running = True

while running:
    l = s_left.value() == BLACK
    m = s_mid.value() == BLACK
    r = s_right.value() == BLACK

    if l and m and r:
        # navar-e arzi-ye payan (jalase 8): halat-e khas avval!
        robot.stop()
        print("payan-e khat! zaman ra sabt kon.")
        running = False
    elif not l and not m and not r:
        # khat gom shod: be samti bepich ke akharin bar khat anja bud
        if last_error > 0:
            robot.turn_right(SEARCH_SPEED)
        else:
            robot.turn_left(SEARCH_SPEED)
    else:
        error = error_from(l, m, r)
        last_error = error
        diff = KP * error
        robot.tank(BASE + diff, BASE - diff)
    time.sleep(0.02)

print("barname tamam shod.")
✅ چک کن: حتی وقتی در پیچِ تند خط از زیر سنسورها میپرد، ربات میچرخد، پیدایش میکند و ادامه میدهد. و روی نوار پایان: ایست.
و حالا سختترین میدان برای مهارت AI این ترم — Debug با کمک AI. سناریو: فرض کن رباتت با KP = 120 نوسان میکند و علتش را نمیدانی:
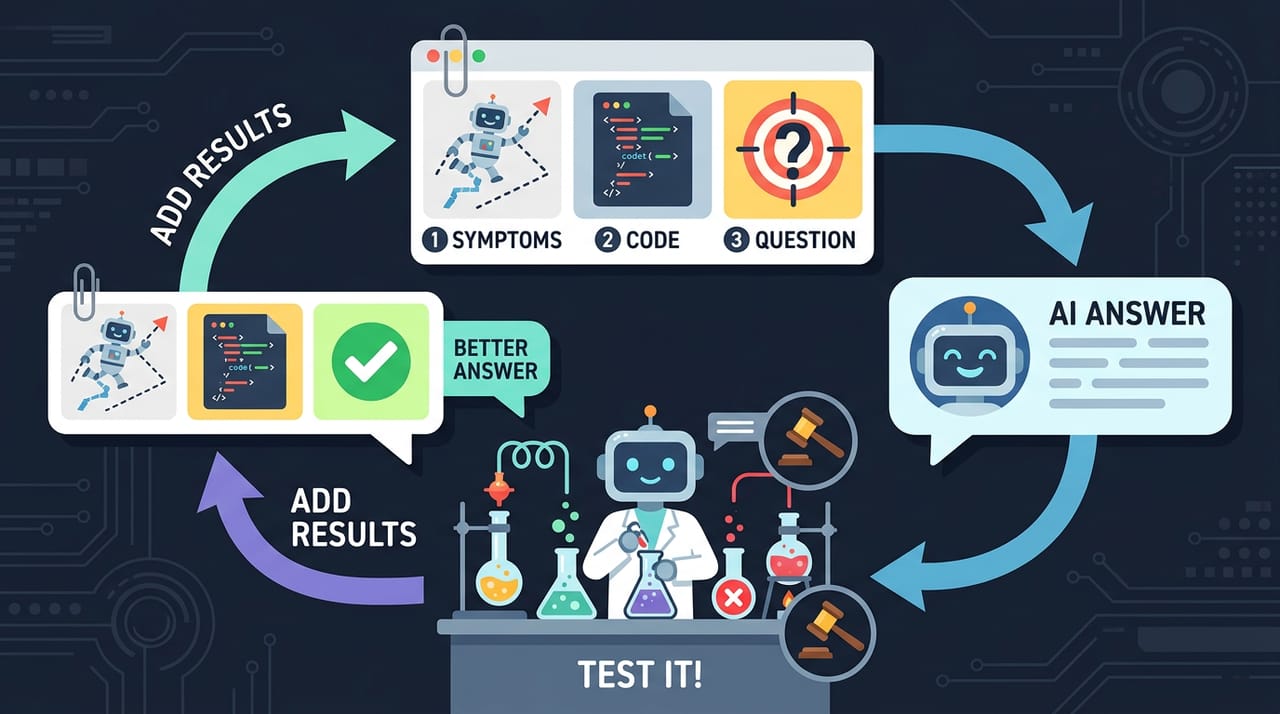
🤖 با AI: دستور سهقسمتی فصل ۴ را اجرا کن — شرح دقیق علائم + کد + سؤال دقیق — ولی اول قانون «اول خودت، بعد AI»: حدس خودت را در دفترچه بنویس. بعد پیامی مثل این بفرست: «ربات دنبالکنندهٔ خط من با کنترل P روی خطِ صاف هم مدام چپوراست میزند و نوسانش هر لحظه بزرگتر میشود تا از خط میپرد. سنسورها سالماند و با کد on-off همین ربات درست کار میکرد. کدم را میفرستم. کدام عدد را باید تغییر بدهم و چرا؟» جوابِ AI شاید روان و مطمئن باشد: «ربات دیر واکنش نشان میدهد؛ KP را از ۱۲۰ به ۳۰۰ افزایش بده تا سریعتر اصلاح کند.» قانعکننده است، نه؟ ولی قانون «AI هم اشتباه میکند» میگوید قاضیِ نهایی آزمایش است:
KP = 300را امتحان کن — نوسان دو برابر میشود! تو خودت در بخش ۵ دیدی: نوسان یعنی Kp زیاد است، نه کم. حالا حرفهایبازی: بهجای قهر، نتیجهٔ آزمایش را به گفتگو اضافه کن — «با KP=300 نوسان شدیدتر شد و با KP=60 تقریباً از بین رفت؛ با این مشاهده، مشکل واقعی چه بود؟» — و جواب AI عوض میشود و درست میشود. AI با اطلاعاتِ بهتر، جوابِ بهتر میدهد: آزمایشِ تو بخشی از سؤال است. و اگر از کدی که پیشنهاد داد سر درنیاوردی، قانون «خط به خط»: بخواه تکتک خطها را توضیح بدهد — کدی که نمیفهمی، توی ربات تو جایی ندارد.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Error | اِرور | خطا؛ فاصلهٔ وضعیت فعلی تا وضعیت دلخواه — با علامت! |
| Proportional | پروپورشِنال | متناسب؛ جوابِ هماندازه با مشکل — همان P |
| Gain | گِین | بهره؛ ضریب تقویت واکنش — همان KP ما |
| Base speed | بِیس اسپید | سرعت پایه؛ سرعت دو چرخ وقتی error صفر است |
| Oscillation | آسیلِیشِن | نوسان؛ چپوراستزدنِ پیدرپی — علامت Kp زیاد |
| Tuning | تیونینگ | تنظیم؛ پیدا کردن عدد درست با آزمایش |
| Clamp | کلَمپ | گیره؛ نگهداشتن عدد داخل بازهٔ مجاز |
| PID | پیآیدی | نسخهٔ کامل خانوادهٔ این کنترلر — P را امروز یاد گرفتی؛ I و D در ترم ۵! |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
فصل بعد چیز جدیدی «یاد نمیگیریم» — بهتر از آن است: پروژهٔ ترم شروع میشود! رباتِ ماموریت: پیستی که فقط خط نیست — خط هست، مانع هست، پایانه هست — و رباتی که باید همه را پشت سر هم انجام بدهد، مثل مسابقات واقعی رباتیک.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.