در این فصل چه میسازی#
فصل قبل سه چیز را قاب گرفتیم: جهت موتور DC با جهت جریان عوض میشود؛ GPIO نیِ نوشابه است و موتور شلنگ آتشنشانی، پس بینشان درایور مینشیند؛ و هر جا دو منبع تغذیه هست، GNDها به هم وصل میشوند. در این فصل هر سه از حرف به عمل میرسند: تا آخر فصل، کدی که خودت تایپ کردهای یک موتور واقعی را جلو میچرخاند، نگه میدارد، عقب میچرخاند و سرعتش را مثل ولوم کم و زیاد میکند. این هم مداری که میبندی:

فقط یک موتور؟ بله، عمداً. امروز تمام تمرکز روی این است که رابطهٔ مغز و درایور و موتور را عمیق بفهمی. فصل بعد که موتور دوم اضافه شود، فقط کپیِ همین دانش است.
آخر این فصل میتوانی:
- ایدهٔ H-Bridge را با مدل «چهار کلید» توضیح بدهی و بگویی جهت جریان چطور عوض میشود.
- درایور L298N را با باتری و موتور و ESP32 درست سیمکشی کنی: قطبیت باتری، جامپر ENA، جامپر 5V و قانون GND مشترک.
- با دو پایهٔ IN1/IN2 موتور را جلو، عقب و متوقف کنی و جدول حالتهایش را از حفظ بگویی.
- سرعت موتور را با PWM روی ENA کنترل کنی و توضیح بدهی چرا موتور در duty کم فقط «ویز» میکند.
- علائم Brownout را بشناسی و بگویی راهحلش تغذیهٔ جدا با GND مشترک است.
قبل از شروع: چکلیست پیشنیاز#
قبل از ادامه، این چهار تا را چک کن — هر کدام لنگ میزند، اول برگرد همان فصل:
- از فصل ۱: چرا GPIO مستقیم موتور نمیچرخاند، ایمنی باتری و قانون GND مشترک — امروز همه اجرا میشوند.
- از ترم ۲، فصل ۲: PWM و duty cycle در بازهٔ ۰ تا ۱۰۲۳ — سرعت موتور دقیقاً همان بازی با روشنایی LED است.
- از ترم ۲، فصل ۵: لیست و حلقه روی لیست — نردبان سرعت آخر فصل با همین ساخته میشود.
- از ترم ۱، فصل ۵: خروجی دیجیتال و
value()— پایههای IN1/IN2 با همین کنترل میشوند.
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ESP32 DevKit (سیپین) + کابل USB دیتا | ۱ | مسیر شبیهساز آخر فصل (منطق کد، با LED بهجای موتور) |
| درایور موتور L298N | ۱ | ماژولهای کوچکتر (مثل MX1508) هم کار میکنند ولی نام پایههایشان فرق دارد؛ این کتاب با L298N کلاسیک است |
| موتور گیربکسی TT (از کیت شاسی) | ۱ | امروز فقط یک موتور؛ موتور دوم فصل بعد |
| جاباتری کلیددار ۴×AA + باتری آلکالاین | ۱ | جاباتری ۲×۱۸۶۵۰ با سلول محافظدار (با نظارت والدین) |
| سیم جامپر (ترجیحاً نری-مادگی) | حدود ۶ | سیم نری-نری + Breadboard هم میشود |
| پیچگوشتی کوچک تخت یا چهارسو | ۱ | برای پایانههای پیچی L298N |
| یک تکه چسب کاغذی (پرچم روی شفت موتور) | ۱ | هر برچسب کوچکی |
۱. H-Bridge: چهار کلید جادویی#
فصل قبل دیدی برای برعکس چرخاندن موتور کافی است دو سیمش را جابهجا کنی. ولی ربات که وسط حرکت نمیتواند دست داشته باشد که سیم جابهجا کند! باید مداری باشد که جهت جریان را با فرمان الکتریکی برگرداند. آن مدار یک اسم دارد: H-Bridge.
تصویرش را در ذهنت بساز: موتور وسط نشسته و چهار کلید دورش — دو تا بالا، دو تا پایین. شکل مدار شبیه حرف H انگلیسی است؛ موتور همان خط وسطِ H است. حالا بازی شروع میشود:
- کلید بالا-چپ و پایین-راست بسته شوند ← جریان از چپِ موتور وارد و از راست خارج میشود — موتور جلو میچرخد.
- آن دو باز شوند و بالا-راست و پایین-چپ بسته شوند ← جریان از راست وارد میشود — دقیقاً همان «جابهجایی سیم»، ولی بدون دست!
- هیچ کلیدی بسته نباشد ← جریانی نیست و موتور آزاد میایستد.
خب، ما که نمیخواهیم چهار کلید را خودمان مدیریت کنیم. تراشهٔ L298N این کار را برایمان میکند: دو H-Bridge کامل داخلش دارد — یکی برای هر موتور — و بهجای چهار کلید، از ما فقط دو سیگنال ساده میخواهد.
چالش: بازی کلیدها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. تور برد L298N#
برد قرمز را زیر ذرهبین ببریم:
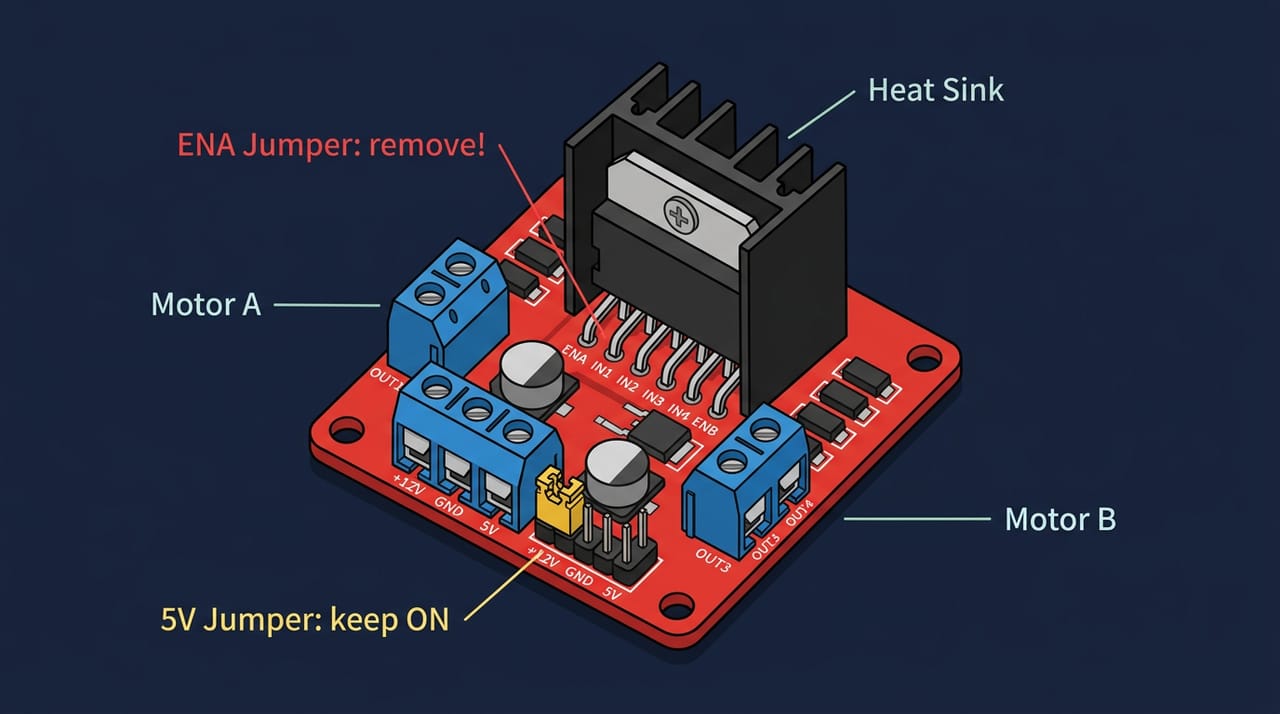
- پایانههای پیچی آبی کنار برد:
OUT1وOUT2— خروجی موتور A؛ دو سیم موتور به اینجا. آنطرف بردOUT3وOUT4برای موتور B است؛ امروز خالی میماند. - پایانهٔ سهتایی تغذیه: پایهای که رویش نوشته
+12V— اسمش نترساندت! فقط یعنی «ورودی باتری موتور»؛ برای ما همان شش ولتِ جاباتری است. کنارشGND، و کنار آن پایهٔ5V. - پینهای فرمان: ردیف
ENA،IN1،IN2،IN3،IN4،ENB. دوتایIN1/IN2فرمان جهت موتور A هستند وENAدروازهٔ قدرت آن: Enable یعنی «فعالساز». رویENAوENBاز کارخانه جامپر گذاشتهاند (جامپر یعنی اتصالدهندهٔ کوچک جداشدنی) که یعنی «همیشه فعال، تمامسرعت». چون میخواهیم سرعت را خودمان با PWM کنترل کنیم، جامپر ENA را برمیداریم و در کیف قطعات نگه میداریم — گمش نکن! - خنککنندهٔ آلومینیومی: تراشه هنگام کار گرم میشود؛ این شاخکِ فلزی گرما را میپراکند. طبیعی است که ولرم شود.
⚠️ مواظب باش: دربارهٔ آن پایهٔ
5Vیک هشدار مهم: تا وقتی جامپر 5V سر جایش است، برد از باتریِ خودت برای خودش برق پنج ولتی میسازد و آن پایه یک خروجی است، نه ورودی! اشتباه کلاسیک مبتدیها: باتری را به5Vوصل میکنند و برد جواب نمیدهد یا آسیب میبیند. قانون ما: باتری فقط به+12VوGND؛ جامپر 5V سر جایش میماند؛ به پایهٔ5Vفعلاً دست نمیزنیم.
۳. سیمکشی: سه مدار، یک زبان مشترک#
طبق قانون فصل قبل: کلید جاباتری خاموش و کابل USB هم جدا. حالا قدمبهقدم:
- دو سیم موتور را به پایانههای OUT1 و OUT2 ببند: پیچ را کمی باز کن، سیم لخت را تا ته داخل ببر، سفت کن — بعد یک کشیدنِ آرام؛ اگر بیرون آمد، دوباره. نیمی از مشکلات این ترم اتصال شل است!
- سیم قرمز جاباتری به پایانهٔ +12V و سیم مشکی به پایانهٔ GND درایور.
- قهرمان بیصدای فصل قبل: یک سیم از همان پایانهٔ GND درایور به پایهٔ GND برد ESP32 — GND مشترک. بدون این سیم، فرمانهای GPIO برای درایور فقط اعداد بیمعنیاند.
- جامپر ENA را بردار و سه سیم فرمانِ نازک بکش: ENA به GPIO 32، IN1 به GPIO 26، IN2 به GPIO 27 — دقیقاً طبق نقشهٔ پین استاندارد دوره.
- پرچم چسبی را روی شفت موتور بچسبان تا چرخشش را واضح ببینی. موتور فعلاً روی میز آزاد است؛ هنوز چرخ و شاسی در کار نیست.
- کلید باتری را روشن کن و بعد USB را وصل کن.
جدول کامل اتصالات:
| From | To | Note |
|---|---|---|
| Motor wire 1 | L298N OUT1 | either wire is fine for now |
| Motor wire 2 | L298N OUT2 | if direction ends up reversed, swap these two |
| Battery pack + (red) | L298N +12V terminal | our pack is 6V; the terminal name is just a label |
| Battery pack - (black) | L298N GND terminal | switch stays OFF while wiring |
| L298N GND terminal | ESP32 GND pin | common ground — the golden rule! |
| L298N ENA pin | ESP32 GPIO 32 | remove the small ENA jumper first, keep it safe |
| L298N IN1 pin | ESP32 GPIO 26 | direction command 1 |
| L298N IN2 pin | ESP32 GPIO 27 | direction command 2 |
| L298N 5V terminal | (nothing) | 5V jumper stays ON; this pin is an OUTPUT — never feed the battery into it |
✅ چک کن: با روشن شدن کلید باتری، چراغ کوچک روی L298N باید روشن شود — یعنی درایور تغذیه دارد. دو مدار، یک زبان مشترک. آمادهایم.
چالش: سیم فراموششده
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. کد جهت: IN1 و IN2#
بالاخره کد! فایل جدید در Thonny. ولی بگذار اول یک خرابکاری واقعی را ببینی که در هیجانِ عجله زیاد پیش میآید — این را تایپ کن و Run بزن:
import mashine
import time

ena = mashine.Pin(32, mashine.Pin.OUT)
Traceback (most recent call last):
  File "<stdin>", line 1, in <module>
ImportError: no module named 'mashine'
اوپس! پایتون میگوید «ماژولی به اسم mashine نداریم» — و راست میگوید: اسم ماژول machine است و جای دو حرف عوض شده. این خطا را از ترم ۱ میشناسی: هر وقت ImportError دیدی، اولین مظنون غلط تایپی در اسمِ ماژول است. هر سه جا را درست کن.
حالا قرارداد جهت در L298N — ساده است: IN1=1 و IN2=0 یعنی جریان از یک طرف — بگوییم «جلو». برعکسش، عقب. هر دو صفر؟ جریانی از موتور رد نمیشود — توقف:
| IN1 | IN2 | Motor A |
|---|---|---|
| 1 | 0 | forward |
| 0 | 1 | backward |
| 0 | 0 | stop |
| 1 | 1 | stop — we will not use this one |
وقتی ENA روشن است، صفر-صفر و یک-یک هر دو ترمز الکتریکیاند: دو سر موتور به یک نقطه وصل میشوند و موتور زود میایستد. توقف آزاد، همان حالت «هر چهار کلید باز»، وقتی است که خودِ ENA صفر باشد. در این دوره حالت یک-یک را لازم نداریم — توقف ما همیشه «صفر-صفر» است. و ena.value(1) یعنی دروازهٔ قدرت کامل باز — فعلاً سادهاش میکنیم؛ بخش بعد همین دروازه هوشمند میشود. برنامهٔ کامل: دو ثانیه جلو، توقف، دو ثانیه عقب، توقف (فایل motor_direction.py):
# motor_direction.py — jalase 2 term 3
# jahat-e motor ba IN1/IN2 (L298N) — ENA felan digital (full)
# ENA=32, IN1=26, IN2=27 — GND moshtarak yadet nare!

import machine
import time

ena = machine.Pin(32, machine.Pin.OUT)
in1 = machine.Pin(26, machine.Pin.OUT)
in2 = machine.Pin(27, machine.Pin.OUT)

ena.value(1)       # darvazeh-ye ghodrat: kamel baz

print("jelo...")
in1.value(1)       # IN1=1, IN2=0 -> jelo
in2.value(0)
time.sleep(2)

print("stop")
in1.value(0)       # IN1=0, IN2=0 -> stop
in2.value(0)
time.sleep(1)

print("aghab...")
in1.value(0)       # IN1=0, IN2=1 -> aghab
in2.value(1)
time.sleep(2)

print("stop")
in1.value(0)
in2.value(0)
ena.value(0)       # darvazeh baste
print("tamam!")
قبل از اجرا، پیشبینی — عادت مهندسها: پرچم دو ثانیه به یک سمت میچرخد، یک ثانیه میایستد، دو ثانیه برعکس، و تمام. اجرا!
✅ چک کن: جلو... ایست... عقب... ایست. این لحظه را جدی بگیر: تو الان با دو خط value جهت جریان را در یک H-Bridge واقعی برگرداندی — همان کاری که فصل قبل با دستِ خودت و جابهجایی سیم میکردی.
🔧 اگر کار نکرد: هیچ اتفاقی نمیافتد، نه صدا نه حرکت؟ سه مظنون به ترتیب: کلید جاباتری خاموش است (چراغ L298N را ببین)، پیچ پایانهای شل است (تست کشیدن آرام)، یا سیم GND مشترک وصل نیست — دنبالش کن. چراغ L298N اصلاً روشن نمیشود؟ قطبیت باتری برعکس است، باتری خالی است، یا باتری اشتباهی به پایانهٔ 5V رفته — باتری فقط به +12V و GND.
۵. سرعت با PWM روی ENA#
جهت را داریم؛ حالا سرعت. ترم ۲ روشنایی LED را چطور کم و زیاد کردیم؟ PWM: روشن-خاموشِ خیلی سریع، و duty میگفت چند درصدِ زمان «روشن» باشیم — از ۰ تا ۱۰۲۳. برای موتور دقیقاً همان است: بهجای «چند درصد نور»، «چند درصد قدرت». و کجا اعمالش کنیم؟ روی همان دروازهٔ قدرت: ENA. فایل جدید را اینطور شروع کن:
import machine
import time

ena = machine.PWM(machine.Pin(32))
ena.freq(1000)     # frekans-e PWM
ena.duty(0)        # aval sefr — motor khamoosh

in1 = machine.Pin(26, machine.Pin.OUT)
in2 = machine.Pin(27, machine.Pin.OUT)

in1.value(1)       # jahat: jelo
in2.value(0)
اینبار ena دیگر Pin ساده نیست؛ PWM است — همان ابزار ترم ۲. فرکانس هزار هرتز و duty فعلاً صفر، که موتور بیهوا راه نیفتد. حالا آرام شروع کنیم؛ در Shell بنویس: ena.duty(300) — حدود سی درصد قدرت — و خوب گوش کن...
اِ؟! یک صدای ویزِ ریز میآید، مثل پشهای پشت شیشه — ولی پرچم میلیمتری هم تکان نمیخورد! موتور برق دارد، صدا دارد، اما نمیچرخد. خراب شده؟ نه — این یکی از مهمترین درسهای دنیای واقعی است: موتور برای شروعِ حرکت به یک حداقل قدرت نیاز دارد. باید اصطکاک ایستاییِ دندههای گیربکس و سنگینی خودش را شکست بدهد؛ در duty کم، زور PWM به این «هل اولیه» نمیرسد. آن صدای ویز چیست؟ سیمپیچهای موتور با همان ضربان هزار هرتزیِ PWM میلرزند بدون اینکه بچرخند — موتور عملاً یک بلندگوی خیلی بد شده که نُتِ فرکانس PWM ما را میخواند! Buzzer ترم ۱ یادت هست؟ همان فیزیک. پس یادت بماند: ویزِ بدون چرخش یعنی «duty را ببر بالا».
حالا ena.duty(500)... راه افتاد! آرام و سنگین، ولی میچرخد. عدد دقیقِ «آستانهٔ راهافتادن» برای هر موتور فرق دارد — مال تو شاید ۴۵۰ باشد، شاید ۶۰۰؛ پیدا کردنش جزو تمرین امروز توست. حالا ena.duty(800)... تندتر! و ena.duty(1023)... تمامقدرت!
💡 نکته: ترفند حرفهای «هلِ استارت»: اگر خواستی موتور آرام بچرخد، اول یک لحظه duty بالا بده که راه بیفتد، بعد بیاور پایین — موتورِ در حال چرخش با duty کمتری زنده میماند تا موتورِ ایستاده.
چالش: ویز بدون چرخش
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۶. دو دردسر دنیای واقعی#
قبل از پروژهٔ آخر، بیا دو دردسر کلاسیک را عمداً تجربه کنیم تا وقتی سر خودت آمد، بشناسیشان.
دردسر یک: موتور برعکس میچرخد. کلید باتری را خاموش کن، دو سیم موتور را در پایانههای OUT1 و OUT2 عمداً جابهجا کن، روشن کن و motor_direction.py را دوباره اجرا کن. Shell با اطمینان میگوید jelo... ولی پرچم برعکس میچرخد! کد غلط است؟ نه — کد هیچ تقصیری ندارد. «جلو» و «عقب» برای موتور DC فقط قرارداد است و به این بستگی دارد که کدام سیم به کدام پایانه بسته باشد. وقتی روی ربات واقعی هم موتوری برعکسِ انتظار چرخید، راهحلِ تمیز همین است: دو سیم همان موتور را جابهجا کن، نه کد را. کد باید «جلو یعنی جلو» بماند. سیمها را برگردان.
دردسر دو: مغز از حال میرود. بعضیها این را خواهند دید: لحظهای که موتور استارت میزند، Shell ناگهان شلوغ میشود، برنامه میمیرد و این پیام ظاهر میشود:
Brownout detector was triggered
و ESP32 از اول بوت میشود! اسمش Brownout است — «افت برق». استارتِ موتور یک قلپِ بزرگ جریان میخواهد؛ اگر موتور و ESP32 از یک منبع تغذیه شوند (یا باتریها ضعیف باشند)، آن قلپ ولتاژ را یک لحظه پایین میکشد، و ESP32 نگهبانی دارد که با افت ولتاژ، برای محافظت، کل تراشه را ریاستارت میکند. حالا میفهمی چرا از فصل ۱ گفتیم: موتور از باتری، مغز از USB، و فقط GND مشترک. اگر با وجود تغذیهٔ جدا باز هم دیدی: باتری نو بگذار، اتصالهای پیچی را سفت کن و سیمهای قدرت را کوتاه نگه دار.
۷. پروژه: نردبان سرعت#
جمعبندی عملی فصل: برنامهای که موتور را از سرعت کم تا تمامقدرت، پلهپله بالا ببرد — با لیست و حلقهٔ ترم ۲. برنامهٔ کامل (فایل motor_speed.py):
# motor_speed.py — jalase 2 term 3
# sorat-e motor ba PWM rooye ENA
# ENA=32 (PWM 1000Hz), IN1=26, IN2=27

import machine
import time

ena = machine.PWM(machine.Pin(32))
ena.freq(1000)     # frekans-e PWM
ena.duty(0)        # aval sefr — motor khamoosh

in1 = machine.Pin(26, machine.Pin.OUT)
in2 = machine.Pin(27, machine.Pin.OUT)

in1.value(1)       # jahat: jelo
in2.value(0)

speeds = [500, 700, 900, 1023]   # nardeban-e sorat

for s in speeds:
    print(f"duty = {s}")
    ena.duty(s)
    time.sleep(2)

print("stop")
ena.duty(0)
in1.value(0)
in2.value(0)
print("tamam!")
آشناست، نه؟ لیست speeds چهار پله دارد؛ حلقهٔ for روی آن میچرخد، هر پله را با f-string چاپ میکند، duty را میگذارد و دو ثانیه صبر میکند. پلهٔ اول ۵۰۰ است — بالای آستانهٔ راهافتادن موتورِ نمونهٔ ما؛ تو عدد خودت را بگذار.
✅ چک کن: duty = 500... راه افتاد. duty = 700... duty = 900... duty = 1023... تمامقدرت! و ایست. یک نردبان صدای قشنگ هم دارد — سرعت را میشود شنید: صدای موتور با هر پله زیرتر و قویتر میشود.
🔧 اگر کار نکرد: duty را عوض میکنی ولی سرعت همیشه تمامقدرت است؟ جامپر ENA هنوز روی برد است و ENA را به پنج ولت چسبانده — جامپر را بردار و سیم GPIO 32 را جایش وصل کن. موتور میچرخد ولی گاهی قطعووصل میشود؟ اتصال شل در پایانهٔ پیچی یا سیم جامپر لق — همه را دوباره سفت کن و سیمهای کوتاهتر و سالمتر بگذار.
حالا که مدارت سالم کار میکند، همینطور نگهش دار — فصل بعد به همین مدار کارکرده نیاز داریم!
قطعه نداری؟ مسیر شبیهساز#
اگر هنوز درایور یا موتور نداری، لازم نیست چیزی بسازی: مدار همین فصل در آزمایشگاه چیده و آماده است. کافی است آزمایشگاه را باز کنی، ترم ۳ و بعد این فصل را انتخاب کنی و «اجرا ▶» را بزنی. سه LED میبینی که دقیقاً جای سه سیم فرمان نشستهاند: LED سبز روی GPIO 26 یعنی فرمانِ جلو (IN1)، LED قرمز روی GPIO 27 یعنی فرمانِ عقب (IN2)، و LED آبیِ ENA روی GPIO 32 که روشناییاش همان duty است — چون شبیهساز جریان واقعیِ عبوری از LED را حساب میکند. هر دو کد فصل بدون یک حرف تغییر اجرا میشوند: در motor_direction.py باید سبز دو ثانیه روشن شود، بعد هیچکدام، بعد قرمز — و در motor_speed.py آبی پلهپله پرنورتر شود. اگر این الگو را دیدی، منطق برنامهات سالم است و روی سختافزار واقعی همین فرمانها موتور را میچرخانند.
💡 نکته: و صادقانه بگوییم شبیهساز چه چیزی را ندارد: خودِ موتور و درایور L298N. آنچه میبینی «فرمانها»ست، نه حرکت — نه چرخشی هست، نه آستانهٔ راهافتادن، نه آن صدای ویز، نه Brownout. این سهتا را فقط روی میز واقعی تجربه میکنی. برچسب خودِ قطعهها هم همین را میگوید: «LED بهجای موتور؛ روشنایی = سرعت».
| Lab part | Part pin | Connects to |
|---|---|---|
| LED (green) — stands for IN1 "forward" | anode | 220 ohm resistor -> ESP32 GPIO 26 |
| LED (green) | cathode | ESP32 GND |
| LED (red) — stands for IN2 "backward" | anode | 220 ohm resistor -> ESP32 GPIO 27 |
| LED (red) | cathode | ESP32 GND |
| LED (yellow) — stands for ENA "speed" | anode | 220 ohm resistor -> ESP32 GPIO 32 |
| LED (yellow) | cathode | ESP32 GND |
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| H-Bridge | اِیچ-بریج | مدار چهار کلیدی که جهت جریان موتور را برمیگرداند |
| Enable (ENA) | اینِیبل | «فعالساز»؛ دروازهٔ قدرت موتور — PWM سرعت را همینجا کنترل میکند |
| Input (IN1/IN2) | اینپوت | پینهای فرمان جهت روی درایور |
| Jumper | جامپِر | اتصالدهندهٔ کوچک جداشدنی روی پینهای برد |
| Terminal | تِرمینال | پایانهٔ پیچیِ اتصال سیم روی برد |
| Heat Sink | هیت سینک | خنککنندهٔ فلزی؛ گرمای تراشه را میپراکند |
| Duty Cycle | دیوتی سایکِل | درصد زمانِ روشن در PWM (اینجا: درصد قدرت موتور) |
| Brownout | براوناوت | افت لحظهای ولتاژ که باعث ریاستارت ESP32 میشود |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
بزرگترین روز این ترم: روز تولد ربات. پیچگوشتی میآوریم، شاسی را مونتاژ میکنیم، موتور دوم را وصل میکنیم و برای اولین بار توابع forward و turn_left خودمان را در فایلی جداگانه به اسم robot.py مینویسیم — ماژولی که تا آخر دوره همراهمان است.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.