در این فصل چه میسازی#
سه صحنه را تصور کن: رباتِ پیشخدمتی که بعد از ایستگاه، گاهی گیج به سفیدی میرود؛ داشبوردی که بعد از چند دقیقه دیگر جواب نمیدهد؛ رباتِ مسابقهای که وسطِ دور بیدلیل خشکش میزند. اینها کابوسِ شبِ نمایشاند: پروژهای که دیروز کار میکرد و امروز «گاهی» کار میکند.
ترسناکترین کلمهٔ این جمله همان «گاهی» است. باگی که همیشه رخ میدهد دوستِ توست — جلوی چشمت میایستد تا حلش کنی. باگی که گاهی رخ میدهد، قایمباشکباز است. خبرِ خوب: مهندسها برای همین قایمباشک یک روشِ سیستماتیک دارند که امروز یاد میگیری — اسمش را میگذاریم «نصفش کن!».
مثلِ دو فصلِ قبل، این فصل هم سه مسیرِ موازی دارد و تو فقط بخشِ مسیر خودت را دنبال میکنی — ولی بخشِ اولِ فصل، روشِ «نصفش کن»، برای هر سه مسیر واجب است. امروز اول این روش، بعد در هر مسیر یک شکارِ واقعی، بعد به پروژهات failsafe اضافه میکنی، و آخرش چکلیستِ پایداری و تمرینِ کاملِ نمایش — همان قدمِ آخری که پروژه را از «کار میکند» به «همیشه کار میکند» میرساند.
آخر این فصل میتوانی:
- روشِ تقسیم دودویی («نصفش کن!») را با سه ابزارش توضیح بدهی و یک باگِ واقعی را در پروژهات شکار کنی.
- چکلیستِ پایداری را قبل از هر اجرا کامل کنی و معیارِ «سه اجرای موفقِ پشت سر هم» را پاس کنی.
- به پروژهات failsafe اضافه کنی: رفتارِ امن وقتی چیزی غیرمنتظره خراب میشود.
- یک تمرینِ کاملِ نمایش (dress rehearsal) با زمانگیری اجرا کنی و milestone سه را تحویل بدهی.
قبل از شروع: چکلیست پیشنیاز#
- از فصل ۹: پروژه با قابلیتهای کامل (M2) — نسخهٔ امروز روی همان فایل ساخته میشود.
- از فصل ۷: سند طراحی و معیارِ داوری — ردیفِ «پایداری» امروز تسویه میشود.
- از ترم ۳، فصل ۱۱: «چکلیستِ پایداری» — همان بازبینیِ قبل از هر اجرا، مثلِ خلبانها قبل از پرواز — بهعلاوهٔ مفهومِ Reliability و «سه اجرای موفقِ پشت سر هم». امروز نسخهٔ پروژهٔ نهاییاش را میسازیم.
- از ترم ۳، فصل ۱ و ۶: ایمنیِ باتری و timeout با شمارنده؛ از ترم ۴، فصل ۹ و ۱۰:
gc.collectو تمیزکاریِ پاسخِ AI (مسیر B).
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین ارزان یا در دسترس |
|---|---|---|
| پروژهٔ کاملِ فصل ۹ مسیر خودت | ۱ | — |
| باتریِ تازه/پرشارژ + دستِ ذخیره (مسیر A و C) | ۲ دست | معیارِ پایداری با باتریِ ضعیف قابل سنجش نیست |
| گوشی با کرونومتر + دفترچهٔ مهندسی | ۱ | — |
| زمینِ بازیِ مرتب (A و C): لبهٔ نوارها چسبیده، کف تمیز | ۱ | مرورِ دستورِ ترم ۳ |
| مسیر B: اینترنتِ پایدار + مرورگرِ گوشی | — | — |
| یک تماشاچیِ تمرینی از خانواده | ۱ | دوربینِ گوشی هم تماشاچیِ خوبی است |
۱. نصفش کن! تقسیمِ دودویی مشکل#
فرض کن پلیلیستی با شصتوچهار آهنگ داری و یکیشان خرابِ دانلود شده — کدام؟ راهِ اول: یکییکی گوش بدهی؛ در بدترین حالت شصتوچهار تست. راهِ دوم، راهِ شکارچی: نصفش کن! سیودو تای اول را رد کن، از وسط پخش کن. خراب در نیمهٔ اول بود؟ حالا فقط سیودو مظنون داری. دوباره نصف: شانزده... هشت... چهار... دو... یک. شش تست بهجای شصتوچهار! این جادوی تقسیم دودویی است: هر تست، نیمی از مظنونها را یکجا تبرئه میکند.
حالا همین را روی پروژه پیاده کن. هر سیستمِ تو یک زنجیره است — مثلاً سنسور ← مغز ← موتور، یا سنسور ← سرور ← اینترنت ← AI. وقتی «گاهی» خراب میشود، وسطِ زنجیره را پیدا کن و یک سؤال بپرس: «تا اینجا سالم است؟» جوابش نیمی از زنجیره را تبرئه میکند.
برای پرسیدنِ این سؤال سه ابزار داری:
- کاوشگرِ print: وسطِ زنجیره یک چاپِ موقت بگذار — اگر عددِ چاپشده سالم بود، نیمهٔ قبلی تبرئه است. همان راویِ print که از ترم ۱ میشناسی، این بار در نقشِ کارآگاه.
- قطعِ نیمه: نیمی از سختافزار را جدا کن و ببین مشکل میماند یا میرود.
- کامنتِ نیمه: نیمی از کد را موقتاً کامنت کن؛ اگر مشکل رفت، مقصر همان نیمه بود.

و دو قانونِ شکار: اول، هر بار فقط یک چیز را عوض کن (همان قانونِ یکییکی — وگرنه نمیفهمی کدام تغییر اثر کرد)؛ دوم، هر تست و نتیجهاش را همان لحظه در دفترچه بنویس — شکارچیِ بیدفترچه، دورِ خودش میچرخد.
💡 نکته: همیارِ همیشگیات را هم فراموش نکن — میتوانی کدت را به AI بدهی و نظرش را دربارهٔ مظنونها بپرسی. با همان سه قانونِ همیشگی: «اول خودت، بعد AI»، «خطبهخط بخوان»، و «AI هم اشتباه میکند». پیشنهادهای AI مظنونهای خوبی میسازند، ولی حکمِ نهایی را فقط آزمایشِ خودت صادر میکند.
چالش: ۱۲۸ آهنگ چند تست میخواهد؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
مسیر A — پروندهٔ ایستگاهِ دوم#
پرونده: پیشخدمتِ من ایستگاهِ اول را تمیز تحویل میدهد، ولی بعد از آن گاهی بهجای گرفتنِ خط، همانجا شروع میکند دورِ خودش چرخیدن و دیگر هیچوقت خط را پیدا نمیکند.
پس نصفش کن. زنجیره: دنیا/سنسور ← مغزِ PID ← موتور. مرزِ دو نیمه یعنی ورودیِ مغز. یک کاوشگرِ print موقت اولِ pidStep میگذاری که سه سنسور را خام چاپ کند (این چاپ موقتی است و در نسخهٔ نهایی نیست):
  Serial.print(l);
  Serial.print(m);
  Serial.println(r);   // KAVOSHGAR-e movaghat - bad az shekar hazf mishavad
اجرای خراب را تکرار میکنی و به چاپها نگاه میکنی: درست بعد از عبورِ کور از نوار، پشتسرهم 000 — سفیدِ مطلق. پس مغز و موتور تبرئهاند: چرخیدنِ دورِ خود، دقیقاً همان رفتارِ درستِ «جستوجوی خطِ گمشده» فصل ۴ است؛ مغز دارد کارش را عالی انجام میدهد، فقط دنیا چیزی برای دیدن به او نمیدهد! سؤالِ واقعی این است: چرا ربات آنجا از خط بیرون است؟ متر میآوری: نوارِ ایستگاهِ دومِ من نزدیکِ قوس است و عبورِ کورِ BLIND_MS میلیثانیهای، ربات را از قوس رد میکند — مقصر پیدا شد، با سه تست بهجای دهها تستِ کورکورانه. دو درمان: نوارِ ایستگاه را جای صافتری ببر (قانونِ ترم ۳: نوارِ عرضی روی قوس ممنوع!) یا BLIND_MS را کم کن. هر دو را در دفترچه ثبت کن.
حالا پایداری. سه ارتقای milestone سه:
- softStart: راهافتادنِ ناگهانی لیوان را میپراند؛ حلقهای که با
tankسرعت را پلهپله از ۱۵۰ تا نزدیکِBASEبالا میبرد — در استارت و بعد از هر ایستگاه. - failsafe گمشدنِ خط: اگر جستوجوی فصل ۴ حدود سه ثانیه نتیجه نداد، حالتِ SAFE — توقفِ امن با سینیِ تراز؛ همان الگوی timeout با شمارندهٔ ترم ۳، چون رباتِ گمشده با لیوان نباید تا ابد دورِ خودش برقصد.
- گزارشِ پایانِ شیفت با کرنومترِ millis فصل ۳ — عددی نمایشپسند که داور دوستش دارد.
برنامهٔ کامل — همان فایلِ فصل ۹ بهعلاوهٔ پایداریِ امروز (فایل path-a/waiter_final.ino). کاوشگرهای print موقت، طبقِ قانونِ شکار بعد از حلِ پرونده حذف شدهاند:
// Term 5 - Session 10 - Path A: Milestone 3 - payedari (noskheye nahayi-e nemayesh)
// jadid nesbat be jalase 9: softStart (livan ja nakhorad), failsafe-e gom shodan-e
// khat (tavaghof-e amn bad az jostojoo-ye natije-nadade), gozaresh-e payan-e shift
// adad-haye pich-haye tanzim ra ba jadval-e daftarche-ye KHODET yeki kon!

// ---------- pin-ha ----------
const int ENA = 32;       // sorat-e motor-e chap (PWM)
const int IN1 = 26;       // motor-e chap - jolo
const int IN2 = 27;       // motor-e chap - aghab
const int IN3 = 14;       // motor-e rast - jolo
const int IN4 = 25;       // motor-e rast - aghab
const int ENB = 33;       // sorat-e motor-e rast (PWM)
const int S_LEFT = 34;    // sensor-e khat - chap
const int S_MID = 35;     // sensor-e khat - vasat
const int S_RIGHT = 36;   // sensor-e khat - rast
const int SERVO_PIN = 13; // bazoo-ye servo SG90

const int BLACK = 1;      // gharardad-e term 3

// ---------- pich-haye tanzim (nahayi - az daftarche!) ----------
float KP = 120.0;             // adad-haye nahayi-e khodet!
float KD = 500.0;
float KI = 0.3;
const float MAX_I = 150.0;    // gire-ye kise-ye integral (j4)
const int BASE = 420;         // sorat-e paye ba livan
const int SEARCH_SPEED = 400; // jostojoo-ye khat-e gomshode (j4)
const int STATIONS = 2;       // tedad-e istgah-haye tahvil
const int BLIND_MS = 450;     // obur-e koor az navar bad az tahvil
const int LOOP_MS = 10;       // zarban-e sabet-e halghe (j4)
const int LOST_LIMIT = 300;   // ~3 sanie jostojoo (door-haye 10ms) -> tavaghof-e amn

int stationsDone = 0;
float integral = 0.0;
float lastError = 0.0;
int lostCount = 0;            // chand door ast hich sensori khat nemibinad?
unsigned long startMs = 0;    // shoroo-e shift (kernometr-e j3)
String state = "FOLLOW";      // FOLLOW / STATION / SAFE / DONE

// --- kalibrasion-e motor-ha (adad-haye term 3 jalase 4-e KHODET) ---
const float FACTOR_LEFT = 0.94;
const float FACTOR_RIGHT = 1.0;

// ---------- servo / bazoo ----------
void servoWrite(int angle) {
  // 0..180 daraje -> duty-e 16-bit: 1638 (0.5ms) ta 7864 (2.4ms), hamun baze-ye T2 j8
  int duty = 1638 + angle * (7864 - 1638) / 180;
  ledcWrite(SERVO_PIN, duty);
}

void armCarry() {
  servoWrite(90);   // halat-e haml: sini terazoo
}

void armServe() {
  // harekat-e NARAM: pele-pele, livan nariz!
  for (int a = 90; a >= 25; a = a - 2) {
    servoWrite(a);
    delay(25);
  }
  delay(1500);   // "befarmaid!"
  for (int a = 26; a <= 90; a = a + 2) {
    servoWrite(a);
    delay(25);
  }
}

// ---------- motor-ha (block-e jalase 4) ----------
float clampF(float value, float low, float high) {
  if (value < low) {
    return low;
  }
  if (value > high) {
    return high;
  }
  return value;
}

void tank(float left, float right) {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
  ledcWrite(ENA, clampF(left * FACTOR_LEFT, 0, 1023));
  ledcWrite(ENB, clampF(right * FACTOR_RIGHT, 0, 1023));
}

void turnLeft(int speed) {
  digitalWrite(IN1, LOW);    // chap aghab
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, HIGH);   // rast jelo
  digitalWrite(IN4, LOW);
  ledcWrite(ENA, clampF(speed * FACTOR_LEFT, 0, 1023));
  ledcWrite(ENB, clampF(speed * FACTOR_RIGHT, 0, 1023));
}

void turnRight(int speed) {
  digitalWrite(IN1, HIGH);   // chap jelo
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);    // rast aghab
  digitalWrite(IN4, HIGH);
  ledcWrite(ENA, clampF(speed * FACTOR_LEFT, 0, 1023));
  ledcWrite(ENB, clampF(speed * FACTOR_RIGHT, 0, 1023));
}

void stopMotors() {
  ledcWrite(ENA, 0);
  ledcWrite(ENB, 0);
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, LOW);
}

void softStart() {
  // narm rah bioft - livan ja nakhorad! (payedari-e j10)
  for (int s = 150; s <= BASE; s = s + 50) {
    tank(s, s);
    delay(40);
  }
}

// ---------- maghz-e khat (PID - block-e jalase 4) ----------
int errorFrom(bool l, bool m, bool r) {
  if (l && m) {
    return -1;
  }
  if (r && m) {
    return 1;
  }
  if (l) {
    return -2;
  }
  if (r) {
    return 2;
  }
  return 0;
}

void pidStep() {
  bool l = (digitalRead(S_LEFT) == BLACK);
  bool m = (digitalRead(S_MID) == BLACK);
  bool r = (digitalRead(S_RIGHT) == BLACK);

  if (!l && !m && !r) {
    // khat gom shod: kise khali + charkhesh be samt-e akharin khata (j4)
    integral = 0.0;
    if (lastError > 0) {
      turnRight(SEARCH_SPEED);
    } else {
      turnLeft(SEARCH_SPEED);
    }
    return;
  }

  float error = errorFrom(l, m, r);
  integral = clampF(integral + error, -MAX_I, MAX_I);
  float derivative = error - lastError;
  lastError = error;
  float diff = KP * error + KI * integral + KD * derivative;
  tank(BASE + diff, BASE - diff);
}

bool lineSeen() {
  // aya alan hade-aghal yek sensor khat ra mibinad?
  bool l = digitalRead(S_LEFT) == BLACK;
  bool m = digitalRead(S_MID) == BLACK;
  bool r = digitalRead(S_RIGHT) == BLACK;
  return l || m || r;
}

bool atStation() {
  // emzaye 1-1-1: har se sensor siah = istgah
  bool l = digitalRead(S_LEFT) == BLACK;
  bool m = digitalRead(S_MID) == BLACK;
  bool r = digitalRead(S_RIGHT) == BLACK;
  return l && m && r;
}

void setup() {
  Serial.begin(115200);

  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);
  ledcAttach(ENA, 1000, 10);
  ledcAttach(ENB, 1000, 10);
  ledcAttach(SERVO_PIN, 50, 16);

  pinMode(S_LEFT, INPUT);
  pinMode(S_MID, INPUT);
  pinMode(S_RIGHT, INPUT);

  stopMotors();
  armCarry();

  Serial.println("check-list: battery? sini terazoo? khat tamiz? livan rooye sini?");
  for (int n = 5; n >= 1; n = n - 1) {
    Serial.println(n);
    delay(1000);
  }
  Serial.println("GO! shift-e pishkhedmat shoroo shod");
  startMs = millis();
  softStart();   // narm rah bioft
}

void loop() {
  if (state == "FOLLOW") {
    if (atStation()) {
      state = "STATION";
    } else {
      if (lineSeen()) {
        lostCount = 0;
      } else {
        lostCount = lostCount + 1;   // pidStep dar in halat khodesh migardad (j4)
      }
      if (lostCount > LOST_LIMIT) {
        state = "SAFE";              // failsafe: jostojoo natije nadad
      } else {
        pidStep();
      }
    }
  }
  else if (state == "STATION") {
    stopMotors();
    stationsDone = stationsDone + 1;
    Serial.print("istgah-e ");
    Serial.print(stationsDone);
    Serial.println(" -> tahvil-e livan");
    armServe();
    if (stationsDone >= STATIONS) {
      state = "DONE";
    } else {
      softStart();             // narm rah bioft (livan!)
      tank(BASE, BASE);        // KOOR az navar rad sho
      delay(BLIND_MS);
      integral = 0.0;
      lastError = 0.0;
      lostCount = 0;
      state = "FOLLOW";
    }
  }
  else if (state == "SAFE") {
    stopMotors();
    armCarry();
    Serial.println("khat gom shod - tavaghof-e amn. zamin va adad-haye tanzim ra check kon");
    while (true) {
      delay(1000);   // montazer-e reset - livan hanuz salem ast!
    }
  }
  else if (state == "DONE") {
    stopMotors();
    Serial.println("shift tamam! hame-ye istgah-ha service shodand");
    Serial.print("zaman-e shift: ");
    Serial.print((millis() - startMs) / 1000);
    Serial.println(" sanie");
    while (true) {
      delay(1000);
    }
  }
  delay(LOOP_MS);
}
✅ چک کن: ربات نرم راه میافتد (لیوان جا نمیخورد)، دو ایستگاه را تمیز سرویس میدهد، و اگر خط را گم کرد بهجای رقصیدنِ بیپایان، بعد از حدود سه ثانیه SAFE میشود و میایستد. آخرِ شیفت، زمانِ کلِ کار در Serial چاپ میشود.
🔧 اگر کار نکرد: حالتِ SAFE الکی فعال میشود؟
LOST_LIMITبرای قوسهای تندِ تو کوتاه است یا لبهٔ نوار کنده — لبهها را بچسبان وLOST_LIMITرا کمی زیاد کن، ولی نه آنقدر که رباتِ گمشده تا تهِ اتاق برود. کاوشگرِ ما پشتسرهم000نشان داد؛ اگر بهجایش پشتسرهم111میدیدی، مظنونِ اصلی این بود که ربات هنوز روی نوارِ عرضی مانده — یعنی عبورِ کور کوتاه است.
💡 نکته: برای تمرینِ «نصفش کن» یک کپی از پروژهات بساز، یک باگِ عمدی در آن بکار و با کاوشگرِ print شکارش کن — چون خودت باگ را گذاشتهای، جوابِ درست را میدانی و فقط روش را تمرین میکنی.
failsafeرا هم تست کن: هر سه سنسورِ خط را روی سفید نگه دار و ورود به SAFE را ببین.
چالش مسیر A: اگر کاوشگر 111 نشان میداد؟#
کاوشگرِ ما 000های پشتسرهم نشان داد و مقصر، جای نوارِ ایستگاه بود. اگر بهجایش 111های پشتسرهم میدیدی، مظنونِ اصلی چه میشد؟
جواب: 111 یعنی هر سه سنسور سیاه میبینند — ربات هنوز روی نوارِ عرضی مانده و از آن رد نشده. پس مظنون این است که عبورِ کورِ BLIND_MS کوتاه بوده و ربات کاملاً از نوار عبور نکرده؛ ماشینِ حالت مدام آن را ایستگاه میبیند و در STATION گیر میکند. درمانش زیاد کردنِ BLIND_MS است تا ربات مطمئناً از نوارِ عریض بگذرد — درست برعکسِ پروندهٔ 000 که مشکلش جای نوار روی قوس بود.
مسیر B — پروندهٔ داشبوردِ یخزده#
پرونده: داشبوردِ من عالی کار میکند... تا وقتی چند بار گزارشِ AI میگیرم؛ بعد از آن کلِ سایت یخ میزند — نه داشبورد، نه گزارش.
زنجیره: سنسور ← سرور ← اینترنت/AI. نصفش کن با ابزارِ سوم — کامنتِ نیمه: خطِ تماسِ AI را موقتاً کامنت میکنی و بهجایش یک متنِ ثابت برمیگردانی. ده دقیقه، بیست رفرش، پنجاه رفرش... یخ نمیزند! پس نیمهٔ سنسور و سرورِ پایه تبرئه؛ مقصر در مسیرِ گزارشِ AI است. کامنت را برمیداری و این بار موقعِ خرابی به Shell نگاه میکنی:
Traceback (most recent call last):
  File "<stdin>", line 162, in <module>
OSError: [Errno 104] ECONNRESET
ECONNRESET یعنی «آنطرف، وسطِ حرفم قطع کرد» — گوشیِ من وسطِ بارگیریِ گزارشِ کندِ AI از صفحه بیرون رفته و برنامهٔ من درست همانجا، وسطِ send، ترکیده. حلقهٔ while True هیچ try/except ای ندارد، پس با همین یک خطا کلِ برنامه میایستد و سروری نمیماند که جواب بدهد — یخزدگی! و اگر خطا را فقط با try بگیری، تلهٔ بعدی منتظر است: چون بعد از خطا به conn.close() نمیرسی، آن ارتباط باز میماند و چند بار که تکرار شود، سرور دیگر جا برای ارتباطِ تازه ندارد. این باگِ کلاسیک اسم هم دارد: نشتیِ socket.
درمانِ milestone سه:
- کلِ رسیدگی به درخواست داخلِ try/except، و
conn.close()بیرونِ آن که در هر حالتی اجرا شود — قانونِ قابکردنیِ امروز: دری را که باز کردی در هر حالتی ببند. safe_report: کمربندِ ایمنی دورِ تماسِ AI — اینترنت قطع؟ جوابِ عجیب؟ حافظه پر؟ کاربر همیشه یک جملهٔ محترمانه میبیند، نه صفحهٔ مرده؛ و تمیزکاریِreplaceترم ۴ هم ستارههای Markdown را از جواب میروبد.- هشدارِ همیشهبیدار: تا امروز قلبِ هشدار فقط با درخواستِ مرورگر میتپید — edge case: مرورگر بسته، اتاق داغ، هشدار خواب! درمانش
settimeoutروی سرور است: بهacceptمیگوییم حداکثر دو ثانیه منتظر بمان — دقیقاً همان کاری کهtime_pulse_usترم ۲ با مهلتش میکرد. نیامد؟ خطای مهلتش را میگیریم و میرویم سراغِ سنسورها و هشدارها، و باز برمیگردیم. wifi_check: اگر WiFi افتاد، خودش برمیگردد — خوددرمانی.
برنامهٔ کامل — نسخهٔ نهاییِ نمایش (فایل path-b/assistant_final.py):
# Term 5 - Session 10 - Path B: Milestone 3 - payedari (noskheye nahayi-e nemayesh)
# jadid nesbat be jalase 9: hoshdar-e HAMISHE-bidar (timeout rooye accept),
# gozaresh-e AI ba kamarband-e imeni, bastan-e zemanat-shode-ye ertebat-ha,
# va khod-darmani-e WiFi
import network
import socket
import time
import dht
import machine
import urequests
import json
import gc
from machine import Pin, ADC

from secrets import WIFI_SSID, WIFI_PASS, GEMINI_API_KEY

# ---------- pin-ha (pin-map-e sabet) ----------
sensor_dht = dht.DHT11(Pin(16))
ldr = ADC(Pin(35))
ldr.atten(ADC.ATTN_11DB)
trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)
buzzer = machine.PWM(Pin(4), freq=1000, duty=0)
led_alert = Pin(25, Pin.OUT)

# ---------- pich-haye tanzim (nahayi - az daftarche!) ----------
AI_MODEL = "gemini-flash-latest"   # esm-e model dar jadval-e jozve: dar zaman-e zabt check shavad
TEMP_ON = 31
TEMP_OFF = 29
VISIT_CM = 40

alarm_on = False
visitors = 0
someone_there = False

# ---------- sensor-ha (term 2) ----------
def read_temp_hum():
    try:
        sensor_dht.measure()
        return (sensor_dht.temperature(), sensor_dht.humidity())
    except OSError:
        return (-1, -1)   # -1 yani "in bar nashod"

def read_light():
    return ldr.read()

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1
    return t // 58

def beep(times):
    for i in range(times):
        buzzer.duty(512)
        time.sleep(0.12)
        buzzer.duty(0)
        time.sleep(0.08)

def check_alerts(temp, dist):
    # hoshdar ba hysteresis (term 2 j4) + shomarande-ye raft-o-amad
    global alarm_on, visitors, someone_there
    if alarm_on == False and temp >= TEMP_ON:
        alarm_on = True
        beep(3)
        print("HOSHDAR: otagh kheyli garm ast!")
    if alarm_on == True and temp >= 0 and temp <= TEMP_OFF:
        alarm_on = False
        print("hoshdar tamam: dama bargasht be mahdude-ye khoob")
    if alarm_on:
        led_alert.value(1)
    else:
        led_alert.value(0)

    if dist > 0 and dist < VISIT_CM and someone_there == False:
        someone_there = True
        visitors = visitors + 1
    if (dist < 0 or dist >= VISIT_CM) and someone_there == True:
        someone_there = False

# ---------- AI (olgu-ye term 4 j9) ----------
def ask_ai(question):
    gc.collect()
    url = "https://generativelanguage.googleapis.com/v1beta/models/" + AI_MODEL + ":generateContent"
    body = {"contents": [{"parts": [{"text": question}]}]}
    headers = {"Content-Type": "application/json", "x-goog-api-key": GEMINI_API_KEY}
    r = urequests.post(url, headers=headers, data=json.dumps(body))
    data = r.json()
    r.close()
    answer = data["candidates"][0]["content"]["parts"][0]["text"]
    return answer

def build_report_prompt(temp, hum, light, dist):
    p = "You are a friendly room assistant for a teenager."
    p = p + " Room data: temperature=" + str(temp) + " C, humidity=" + str(hum) + " %,"
    p = p + " light=" + str(light) + " (0=dark, 4095=bright),"
    p = p + " visitors so far=" + str(visitors) + "."
    p = p + " Write a short warm report in PERSIAN (2-3 sentences) with one tip."
    return p

def safe_report(temp, hum, light, dist):
    # gozaresh-e AI ba kamarband-e imeni (payedari-e j10)
    try:
        answer = ask_ai(build_report_prompt(temp, hum, light, dist))
        answer = answer.replace("*", "")   # tamizkari-e javab (term 4 j10)
        return answer
    except OSError:
        return "gozaresh dar dastres nist - internet ya server-e AI moshkel darad"
    except:
        gc.collect()
        return "yek moshkel-e gheyre-montazere pish amad - dobare talash kon"

# ---------- safhe-ha ----------
def build_page(temp, hum, light, dist):
    html = f"""<!DOCTYPE html>
<html><head><meta charset="utf-8"><title>AIRO</title>
<meta http-equiv="refresh" content="5"></head>
<body style="font-family:sans-serif;text-align:center;background:#111;color:#eee">
<h1>Dastyar-e otagh</h1>
<p>Dama: {temp} C | Rotubat: {hum} %</p>
<p>Noor: {light} / 4095</p>
<p>Fasele: {dist} cm | Raft-o-amad: {visitors}</p>
<p>Hoshdar-e garma: {alarm_on}</p>
<p><a href="/report">gozaresh-e AI begir</a></p>
</body></html>"""
    return html

def report_page(text):
    html = f"""<!DOCTYPE html>
<html><head><meta charset="utf-8"><title>AIRO report</title></head>
<body style="font-family:sans-serif;text-align:center;background:#111;color:#eee">
<h1>Gozaresh-e AI</h1>
<p dir="rtl" style="font-size:1.2em;max-width:600px;margin:auto">{text}</p>
<p><a href="/">bargasht be dashboard</a></p>
</body></html>"""
    return html

# ---------- WiFi ----------
wlan = network.WLAN(network.STA_IF)
wlan.active(True)
wlan.connect(WIFI_SSID, WIFI_PASS)
print("dar hal-e vasl shodan be WiFi...")
while not wlan.isconnected():
    time.sleep(0.5)
print("vasl shod! IP:", wlan.ifconfig()[0])

def wifi_check():
    # khod-darmani: agar WiFi oftad, khodemun bargardim (edge case - j10)
    if wlan.isconnected():
        return
    print("WiFi ghat shod - talash baraye ettesal-e dobare...")
    wlan.connect(WIFI_SSID, WIFI_PASS)
    count = 0
    while not wlan.isconnected() and count < 20:
        time.sleep(0.5)
        count = count + 1

# ---------- server-e paydar ----------
addr = socket.getaddrinfo("0.0.0.0", 80)[0][-1]
server = socket.socket()
server.bind(addr)
server.listen(1)
server.settimeout(2)   # hadaksar 2 sanie montazer bemani (mesl-e timeout-e time_pulse_us!)
print("dastyar-e PAYDAR amade ast - dashboard ra baz kon")

while True:
    wifi_check()
    temp, hum = read_temp_hum()
    light = read_light()
    dist = read_distance_cm()
    check_alerts(temp, dist)   # ghalb-e hoshdar HAMISHE mizanad - hata bi-morurgar!

    try:
        conn, client = server.accept()
    except OSError:
        continue   # kasi nayamad - bargard bala: sensor-ha va hoshdar-ha

    try:
        request = str(conn.recv(1024))
        if "GET /report" in request:
            page = report_page(safe_report(temp, hum, light, dist))
        else:
            page = build_page(temp, hum, light, dist)
        conn.send("HTTP/1.1 200 OK\r\nContent-Type: text/html; charset=utf-8\r\n\r\n")
        conn.send(page)
    except OSError:
        print("yek darkhast kharab shod - server zende mimanad")
    conn.close()   # HATMAN bebandim - dars-e bozorg-e emrooz! (neshti-e socket)
    gc.collect()
🔧 یک استثنای کوچک: خطای نادرِ
Exception: checksum errorکه در ترم ۲ دیدی از خانوادهٔOSErrorنیست وread_temp_humآن را نمیگیرد، پس برنامه در آن حالت هنوز میتواند بایستد. سیم را محکم کن و دوباره اجرا کن.
✅ چک کن: گوشی را وسطِ بارگیریِ گزارش ببند — سرور نمیمیرد و داشبورد باز هم جواب میدهد. مرورگر را کاملاً ببند و اتاق را داغ کن — آژیر باز هم میتپد و پیامِ هشدار در Shell چاپ میشود. WiFi را قطع و وصل کن — خودش برمیگردد.
🔧 اگر کار نکرد: باز
ECONNRESETدر Shell میبینی؟ طبیعی است که مرورگر وسطِ جواب برود؛ نسخهٔ نهایی همین را با try/except وconn.close()تضمینی میبلعد و سرور زنده میماند. هشدار با مرورگرِ بسته نمیتپد؟ نسخهٔ قدیمیِ بدونِsettimeoutهنوز روی برد است — نسخهٔ نهایی را ذخیره کن و با Shell چک کن که پیامِ هشدار حتی بدونِ هیچ درخواستی چاپ میشود.
💡 نکته: پایداریِ مسیر B را فقط روی سختافزارِ واقعی میشود کامل سنجید، چون قلبِ ماجرا اینترنت و تماسِ زندهٔ AI است. شبیهساز اینجا کمکی نمیکند؛ بهجایش با گوشیِ واقعی «مرورگر را وسطِ کار ببند» را چند بار تکرار کن و ببین سرور سالم میماند.
چالش مسیر B: چرا کامنتِ نیمه بهتر بود؟#
چرا کامنتکردنِ نیمهٔ AI، تستِ بهتری بود تا اینکه از اول Shell را تماشا کنیم؟
جواب: چون خطا «گاهی» میآمد. اگر فقط Shell را تماشا میکردیم، باید مدتِ طولانی منتظر میماندیم تا شاید خطا یک بار رخ بدهد — و حتی آنوقت هم فقط جای ترکیدن را میدیدیم، نه اینکه کدام نیمه مقصر است. با کامنتکردنِ نیمهٔ AI و دیدنِ اینکه بدونِ آن ده دقیقه و پنجاه رفرش هیچ یخی نمیزند، در یک تست کلِ نیمهٔ سنسور و سرور را یکجا تبرئه کردیم و مطمئن شدیم مقصر در مسیرِ گزارشِ AI است.
مسیر C — پروندهٔ ایستِ مرموز#
پرونده: وسطِ مسابقه، رباتِ من گاهی بیهوا خشکش میزند؛ دو ثانیه بعد بوق میزند و دوباره فرمان میگیرد، انگار نه انگار.
زنجیرهٔ مظنونها این بار دو شاخهٔ موازی است: سیستمِ رادیو (گوشی/BLE) و سیستمِ تغذیه (باتری/موتور). نصفش کن با ابزارِ دوم — قطعِ نیمه: رادیو را از معادله حذف میکنی؛ ربات را به حالتِ خودران میفرستی (که به گوشی نیاز ندارد) و روی خط میدوانی... و همانجا، وسطِ یک پیچِ تند: خشک شد! پس رادیو تبرئه است — مشکل در نیمهٔ تغذیه است. حالا کاوشگر: به Serial Monitor وصل میمانی و لحظهٔ خرابی این را میبینی:
Brownout detector was triggered

ets Jun  8 2016 00:22:57
rst:0xc (SW_CPU_RESET),boot:0x13 (SPI_FAST_FLASH_BOOT)
آشنای قدیمیِ ترم ۳! Brownout یعنی ولتاژ یک لحظه آنقدر افتاد که برد از ترس ریست کرد — پیچِ تند + موتوری که PID تا نزدیکِ حداکثر میراندش + باتریهای خسته = افتِ ولتاژ. برد بعد از ریست از اول setup شروع میکند، پس حالت به MANUAL برمیگردد، گوشی باید دوباره وصل شود و خودران را باید دوباره بزنی. «گاهی» بودنش هم حل شد: فقط در پیچهای تندِ پرمصرف رخ میداد. درمان: باتریِ تازه برای اجراهای مهم (قانونِ ترم ۳) و در دفترچه: «دندهٔ ۳ فقط با باتریِ پر».
حالا پایداریِ milestone سه:
- کلیدِ مردِ مرده: اسمِ واقعیاش در قطارها همین است — ربات در حالتِ دستی فقط تا دو ثانیه بعد از آخرین فرمان میتازد؛ فرمانِ تازهای نیامد (چون BLE قطع شده، اپ بسته شده یا گوشی خوابیده) خودش میایستد. رباتِ بیراننده حق تاختن ندارد. (خودران عمداً مستثناست: رانندهاش را با خودش دارد.) برای تاختِ پیوسته، فرمانِ F را هر یکیدو ثانیه تازه کن.
- خروجِ امن از خودران: اگر خط حدود دو ثانیه گم ماند، بهجای رقصیدنِ بیپایانِ جستوجو، توقف و پیامِ «dasti bebar!» به گوشی.
- کرنومترِ دور: نوارِ عرضی ۱-۱-۱ میشود خطِ شروع/پایان؛ هر عبور در خودران، زمانِ دور را با millis میگیرد و به گوشی میفرستد؛ عبورهای پشتسرهم تا سه ثانیه یکی حساب میشوند که یک نوار دو بار شمرده نشود.
برنامهٔ کامل — نسخهٔ نهاییِ مسابقه (فایل path-c/racer_final.ino):
// Term 5 - Session 10 - Path C: Milestone 3 - payedari (noskheye nahayi-e nemayesh)
// jadid nesbat be jalase 9: failsafe-e "kelide marde morde" (farman naresid = ist),
// khorooj-e amn az khodran vaghti khat gom shod, va kernometr-e dor-e mosabeghe
// adad-haye pich-haye tanzim ra ba jadval-e daftarche-ye KHODET yeki kon!

#include <BLEDevice.h>
#include <BLEServer.h>
#include <BLE2902.h>
#include <Wire.h>
#include <MPU6050_light.h>

// --- UUID-haye standard-e "Nordic UART" (jalase 6) ---
#define SERVICE_UUID "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
#define RX_UUID      "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
#define TX_UUID      "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"

BLECharacteristic *rxChar;   // keshoo-ye farman-haye gooshi (jalase 6)
BLECharacteristic *txChar;   // keshoo-ye javab-haye ma

MPU6050 mpu(Wire);           // ketabkhane-ye MPU6050_light (jalase 5)

// ---------- pin-ha (pin-map-e sabet) ----------
const int ENA = 32;     // sorat-e motor-e chap (PWM)
const int IN1 = 26;     // motor-e chap - jolo
const int IN2 = 27;     // motor-e chap - aghab
const int IN3 = 14;     // motor-e rast - jolo
const int IN4 = 25;     // motor-e rast - aghab
const int ENB = 33;     // sorat-e motor-e rast (PWM)
const int S_LEFT = 34;  // sensor-e khat - chap
const int S_MID = 35;   // sensor-e khat - vasat
const int S_RIGHT = 36; // sensor-e khat - rast
const int BUZZER = 4;   // boogh-e hoshdar (tanzim-e jalase 5)

const int BLACK = 1;    // gharardad-e term 3

// ---------- pich-haye tanzim (nahayi - az daftarche!) ----------
int speeds[] = {400, 600, 850};   // dande-haye 1 / 2 / 3
int gear = 1;
float KP = 150.0;                 // adad-haye nahayi-e khodet!
float KD = 600.0;
float KI = 0.4;
const float MAX_I = 150.0;        // gire-ye kise-ye integral (j4)
const int BASE = 550;             // sorat-e paye-ye khodran (j4)
const int SEARCH_SPEED = 450;     // jostojoo-ye khat-e gomshode (j4)
const float TILT_LIMIT = 35.0;    // daraje
const int LOST_LIMIT = 200;       // ~2 sanie (door-haye 10ms): khodran khamush
const int FAILSAFE_MS = 2000;     // kelide marde morde: farman naresid -> ist

String mode = "MANUAL";           // MANUAL / AUTO / TILT
float integral = 0.0;
float lastError = 0.0;
int lostCount = 0;
bool driving = false;             // aya alan ba farman-e dasti dar harekat-im?
unsigned long lastCmdMs = 0;      // akharin farman-e reside (kernometr-e j3)
unsigned long lastTiltCheck = 0;
unsigned long lapStart = 0;       // kernometr-e dor
unsigned long lastLap = 0;        // akharin obur az khat-e payan
int laps = 0;

// --- kalibrasion-e motor-ha (adad-haye term 3 jalase 4-e KHODET) ---
const float FACTOR_LEFT = 0.94;
const float FACTOR_RIGHT = 1.0;

// ---------- block-e BLE (copy az jalase 6) ----------
void bleSetup() {
  BLEDevice::init("AIRO-RACER");
  BLEServer *server = BLEDevice::createServer();
  BLEService *service = server->createService(SERVICE_UUID);
  rxChar = service->createCharacteristic(RX_UUID, BLECharacteristic::PROPERTY_WRITE);
  txChar = service->createCharacteristic(TX_UUID, BLECharacteristic::PROPERTY_NOTIFY);
  txChar->addDescriptor(new BLE2902());
  service->start();
  server->getAdvertising()->start();
}

char bleRead() {
  String v = rxChar->getValue();
  if (v.length() > 0) {
    rxChar->setValue("");
    return v.charAt(0);
  }
  return 0;
}

void bleSend(String msg) {
  txChar->setValue(msg);
  txChar->notify();
}

// ---------- block-e MPU6050 (copy az jalase 5) ----------
void mpuSetup() {
  Wire.begin();   // SDA=21 SCL=22
  int status = mpu.begin();
  Serial.print("vaziat-e MPU (0 yani OK): ");
  Serial.println(status);
  while (status != 0) {
  }
  Serial.println("tekan nade... sefr-giri (robot SAF bashad!)");
  delay(1000);
  mpu.calcOffsets();
}

// ---------- motor-ha (block-e jalase 4 + aghab az jalase 6) ----------
float clampF(float value, float low, float high) {
  if (value < low) {
    return low;
  }
  if (value > high) {
    return high;
  }
  return value;
}

void tank(float left, float right) {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
  ledcWrite(ENA, clampF(left * FACTOR_LEFT, 0, 1023));
  ledcWrite(ENB, clampF(right * FACTOR_RIGHT, 0, 1023));
}

void back(int speed) {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, HIGH);
  ledcWrite(ENA, clampF(speed * FACTOR_LEFT, 0, 1023));
  ledcWrite(ENB, clampF(speed * FACTOR_RIGHT, 0, 1023));
}

void turnLeft(int speed) {
  digitalWrite(IN1, LOW);    // chap aghab
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, HIGH);   // rast jelo
  digitalWrite(IN4, LOW);
  ledcWrite(ENA, clampF(speed * FACTOR_LEFT, 0, 1023));
  ledcWrite(ENB, clampF(speed * FACTOR_RIGHT, 0, 1023));
}

void turnRight(int speed) {
  digitalWrite(IN1, HIGH);   // chap jelo
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);    // rast aghab
  digitalWrite(IN4, HIGH);
  ledcWrite(ENA, clampF(speed * FACTOR_LEFT, 0, 1023));
  ledcWrite(ENB, clampF(speed * FACTOR_RIGHT, 0, 1023));
}

void stopMotors() {
  ledcWrite(ENA, 0);
  ledcWrite(ENB, 0);
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, LOW);
}

// ---------- maghz-e khat (PID - block-e jalase 4) ----------
int errorFrom(bool l, bool m, bool r) {
  if (l && m) {
    return -1;
  }
  if (r && m) {
    return 1;
  }
  if (l) {
    return -2;
  }
  if (r) {
    return 2;
  }
  return 0;
}

void pidStep() {
  bool l = (digitalRead(S_LEFT) == BLACK);
  bool m = (digitalRead(S_MID) == BLACK);
  bool r = (digitalRead(S_RIGHT) == BLACK);

  if (!l && !m && !r) {
    integral = 0.0;
    if (lastError > 0) {
      turnRight(SEARCH_SPEED);
    } else {
      turnLeft(SEARCH_SPEED);
    }
    return;
  }

  float error = errorFrom(l, m, r);
  integral = clampF(integral + error, -MAX_I, MAX_I);
  float derivative = error - lastError;
  lastError = error;
  float diff = KP * error + KI * integral + KD * derivative;
  tank(BASE + diff, BASE - diff);
}

bool lineSeen() {
  bool l = digitalRead(S_LEFT) == BLACK;
  bool m = digitalRead(S_MID) == BLACK;
  bool r = digitalRead(S_RIGHT) == BLACK;
  return l || m || r;
}

bool atFinishLine() {
  // emzaye 1-1-1: navar-e arzi = khat-e shoroo/payan-e dor
  bool l = digitalRead(S_LEFT) == BLACK;
  bool m = digitalRead(S_MID) == BLACK;
  bool r = digitalRead(S_RIGHT) == BLACK;
  return l && m && r;
}

// ---------- boogh (tanzim-e jalase 5) ----------
void beep(int times) {
  for (int i = 0; i < times; i = i + 1) {
    ledcWriteTone(BUZZER, 988);
    delay(120);
    ledcWriteTone(BUZZER, 0);
    delay(80);
  }
}

// ---------- protocol-e farman (jalase 6) ----------
void handleCommand(char c) {
  lastCmdMs = millis();   // kelide marde morde: neshane-ye "ranande zende ast"
  if (mode == "TILT" && c != 'S' && c != 's') {
    bleSend("aval robot ra saf kon, bad S bezan!\n");
    return;
  }
  int spd = speeds[gear];
  if (c == 'F' || c == 'f') { mode = "MANUAL"; driving = true; tank(spd, spd); }
  else if (c == 'B' || c == 'b') { mode = "MANUAL"; driving = true; back(spd); }
  else if (c == 'L' || c == 'l') { mode = "MANUAL"; driving = true; turnLeft(spd); }
  else if (c == 'R' || c == 'r') { mode = "MANUAL"; driving = true; turnRight(spd); }
  else if (c == 'S' || c == 's') {
    stopMotors();
    mode = "MANUAL";
    driving = false;
    bleSend("stop\n");
  }
  else if (c == '1') { gear = 0; bleSend("dande 1\n"); }
  else if (c == '2') { gear = 1; bleSend("dande 2\n"); }
  else if (c == '3') { gear = 2; bleSend("dande 3\n"); }
  else if (c == 'A' || c == 'a') {
    integral = 0.0;
    lastError = 0.0;
    lostCount = 0;
    laps = 0;   // kernometr-e dor az no
    driving = false;
    mode = "AUTO";
    bleSend("khodran ON - PID donbal-e khat\n");
  }
  else if (c == 'M' || c == 'm') {
    stopMotors();
    mode = "MANUAL";
    driving = false;
    bleSend("dasti ON\n");
  }
}

// ---------- alarm-e taadol (block-e jalase 5) ----------
void checkTilt() {
  float ax = mpu.getAngleX();
  float ay = mpu.getAngleY();
  if (abs(ax) > TILT_LIMIT || abs(ay) > TILT_LIMIT) {
    stopMotors();
    mode = "TILT";
    driving = false;
    Serial.println("KHATAR! kaj shodam");
    bleSend("KHATAR: kaj shodam! saf kon va S bezan\n");
    beep(3);
  }
}

// ---------- kernometr-e dor (jadid dar j10) ----------
void checkLapTimer() {
  // faghat dar khodran; obur-haye poshte-sar-ham ta 3 sanie yeki hesab mishavand
  if (atFinishLine() && millis() - lastLap > 3000) {
    lastLap = millis();
    if (laps == 0) {
      lapStart = millis();
      laps = 1;
      beep(1);
      bleSend("start-e dor!\n");
    } else {
      unsigned long t = millis() - lapStart;
      lapStart = millis();
      laps = laps + 1;
      beep(1);
      bleSend(String("dor tamam! zaman(ms): ") + String(t) + "\n");
    }
  }
}

void setup() {
  Serial.begin(115200);

  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);
  ledcAttach(ENA, 1000, 10);
  ledcAttach(ENB, 1000, 10);
  ledcAttach(BUZZER, 880, 10);
  ledcWriteTone(BUZZER, 0);

  pinMode(S_LEFT, INPUT);
  pinMode(S_MID, INPUT);
  pinMode(S_RIGHT, INPUT);

  stopMotors();
  mpuSetup();
  bleSetup();
  beep(2);
  Serial.println("Path C final: paydar va amade-ye mosabeghe!");
}

void loop() {
  mpu.update();   // ghalb-e ketabkhane-ye MPU: har door (jalase 5)

  if (Serial.available() > 0) {
    handleCommand(Serial.read());
  }
  char c = bleRead();
  if (c != 0) {
    handleCommand(c);
  }

  // failsafe-e j10 - kelide marde morde: agar ranande sokut kard, gaz nade!
  if (mode == "MANUAL" && driving && millis() - lastCmdMs > FAILSAFE_MS) {
    stopMotors();
    driving = false;
    bleSend("failsafe: farman naresid - istadam\n");
  }

  if (mode == "AUTO") {
    if (lineSeen()) {
      lostCount = 0;
    } else {
      lostCount = lostCount + 1;
    }
    if (lostCount > LOST_LIMIT) {
      stopMotors();
      mode = "MANUAL";
      lostCount = 0;
      bleSend("khat gom shod - khodran khamush, dasti bebar!\n");
    } else {
      pidStep();
      checkLapTimer();
    }
  }

  if (millis() - lastTiltCheck > 100) {
    lastTiltCheck = millis();
    checkTilt();
  }

  delay(10);
}
✅ چک کن: وسطِ راندنِ دستی، گوشی را قطع کن — ربات بعد از دو ثانیه خودش میایستد. در خودران، ربات را از روی خط بردار — بهجای رقصِ بیپایان میایستد و «dasti bebar!» میفرستد. و در خودران، هر عبور از نوارِ عرضی زمانِ دور را به گوشی میفرستد.
🔧 اگر کار نکرد: باز
Brownout detector was triggeredو ریست؟ باتریِ ضعیف + دندهٔ بالا + پیچِ تند مقصرند: باتریِ تازه برای اجرای مهم، و اگر ادامه داشت دندهٔ ۳ را فقط برای مسابقههای کوتاه نگه دار. کرنومترِ دور دو بار پشتسرهم میزند؟ نوارِ عرضی پهن است — فاصلهٔ سهثانیهایِlastLapدر کد هست؛ اگر باز تکرار شد، نوار را باریکتر یا سرعت را بیشتر کن.
💡 نکته: خروجِ امن از خودران را روی میز تست کن: رباتت را روی سطحِ سفید بگذار تا هر سه سنسورِ خط سفید ببینند و بشمار (در هوا بلندش نکن: بیشتر ماژولها بازتابی نمیگیرند و مثلِ مشکی ۱ میدهند) — بعد از
LOST_LIMITدور باید خودران خاموش شود. صادقانه: باتریِ خسته و افتِ ولتاژِ Brownout را هیچ شبیهسازی نشان نمیدهد؛ اینها فقط با سختافزارِ واقعی و باتریِ واقعی دیده میشوند.
چالش مسیر C: چرا خودران بهترین آزمایش بود؟#
چرا برای تبرئهٔ رادیو، حالتِ خودران بهترین آزمایش بود؟ و اگر ربات در تستِ خودران خشک نمیشد، قدمِ بعدیِ شکار چه بود؟
جواب: چون حالتِ خودران کلاً به گوشی و BLE نیازی ندارد؛ با فرستادنِ ربات به خودران، شاخهٔ رادیو را کامل از معادله بیرون کشیدیم. وقتی ربات باز هم خشک شد، معلوم شد رادیو بیگناه است و مقصر در نیمهٔ تغذیه است. و اگر در خودران خشک نمیشد، یعنی مشکل واقعاً در شاخهٔ رادیو بود — قدمِ بعدی این میشد که نیمهٔ رادیو را نصف کنیم: مثلاً چک کنیم BLE پایدار وصل میماند یا اپِ گوشی وسطِ کار فرمان را قطع میکند.
چکلیست پایداری: از «کار میکند» تا «همیشه کار میکند»#
شکارها تمام؛ حالا ضدگلولهکردن. چکلیستِ پایداریِ پروژهٔ نهایی سه ستون دارد و قبل از هر اجرای مهم، کامل تیک میخورد.
- ستونِ تغذیه: باتریِ تازه (A و C: تستِ چرخشِ ۹۰ درجهٔ ترم ۳)، کلید خاموش هنگام حمل و سیمکشی، و USB فقط برای برنامهریزی؛ مسیر B: تغذیهٔ USBِ مطمئن و WiFiِ پایدار.
- ستونِ اتصالات: هر سیم را یک بار با انگشت نرم بکش — سیمِ نیمهشل، دشمنِ «گاهی» است؛ پیچِ هورنِ سروو، چسبِ MPU، لبهٔ نوارهای زمین.
- ستونِ edge caseها (موقعیتهای لبِ مرز که هیچکس تمرینشان نمیکند): A: لیوانِ خالی و لیوانِ پر، استارت از دو نقطهٔ مختلف؛ B: مرورگرِ بسته (هشدار باید بتپد!)، اینترنتِ قطع وسطِ گزارش، سنسورِ قهر؛ C: قطعِ عمدیِ BLE وسطِ راندن، برداشتنِ ربات از روی خط وسطِ خودران، شیبِ واقعی برای آلارم.
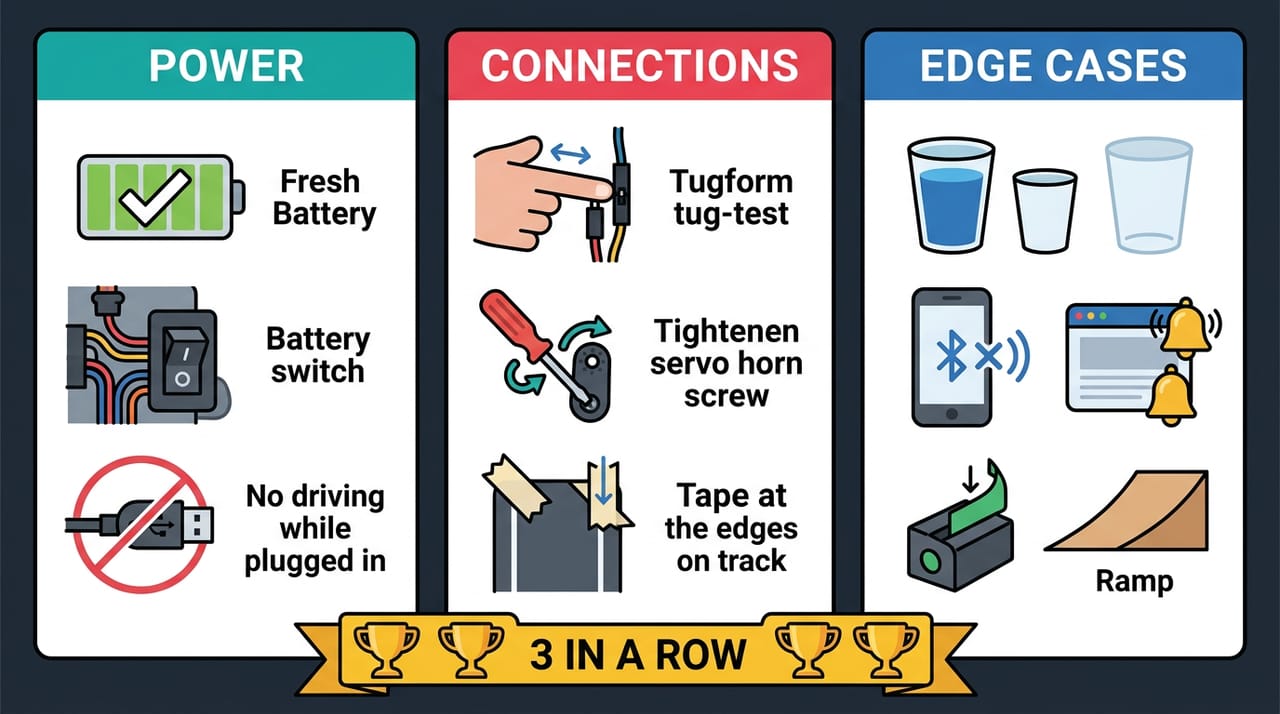
و بعد از چکلیست، معیارِ طلایی که از ترم ۳ میشناسی: سه اجرای کاملِ موفقِ پشت سر هم، بدونِ دستزدن. دو تا از سه؟ هنوز پایدار نیست — چیزی برای تنظیم پیدا کردهای؛ برگرد به دفترچه و پیچها.
✅ چک کن: سه ستونِ چکلیست کامل تیک خورده و سه اجرای موفقِ پشت سر هم را در دفترچه (شماره اجرا، زمان، موفق/ناموفق، یادداشت) ثبت کردهای.
تمرینِ کاملِ نمایش
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
واژههای تازهٔ این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Bisection | بایسِکشِن | تقسیمِ دودویی؛ نصفکردنِ فضای مظنونها در هر تست |
| Probe | پروب | کاوشگر؛ چاپ/سنجشِ موقتِ وسطِ زنجیره برای دیدنِ حالِ سیستم |
| Edge case | اِج کِیس | حالتِ لبِ مرزی که بهندرت رخ میدهد ولی خراب میکند |
| Failsafe | فِیلسِیف | رفتارِ امنِ از-پیش-طراحیشده برای وقتی چیزی خراب شد |
| Reproduce | ریپروديوس | بازتولید؛ خرابکردنِ عمدی و تکرارپذیر برای شکارِ باگ |
| Rehearsal | ریهِرسِل | تمرینِ کاملِ نمایش، دقیقاً مثلِ اجرای اصلی |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
پروژهات دیگر «همیشه کار میکند» — و این یعنی کارِ ساختن تمام شد. فصلِ بعد، آخرین فصلِ دوره است: فارغالتحصیلی! نه کدِ تازهای، نه باگِ تازهای — فقط بستنِ رسمیِ پروندهٔ پروژه، نمایشش به دنیا، گرفتنِ گواهیِ پایانِ دوره، و باز کردنِ نقشهٔ راهِ بعد از AIRO. دستمالِ کاغذی یادت نرود — میبینمت!
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.