در این فصل چه میسازی#
یادت هست آخرِ ترم ۳، وقتی ربات با کنترل P نرم و تمیز خط را دنبال کرد، چه گفتیم؟ گفتیم: «مهندسها به نسخهی کاملِ این ایده میگویند PID. حرف P را بلدی؛ I و D دو دستیارِ باهوشاند که در ترم ۵ به تیم اضافه میشوند.» خب... امروز همان روز است! این فصل مغز ربات را به C++ میبریم تا حسابهایش تقریباً مجانی شود، دو حرف I و D را استخدام میکنیم، و مثل مهندسهای واقعی با یک پروتکل گامبهگام تنظیمش میکنیم — تا آخر فصل یک پیچ سنجاقیِ تند را با سرعت رد کنیم.

آخر این فصل میتوانی:
- توضیح بدهی چرا کنترل P تنها در پیچ تند کم میآورد: یک ضریب، دو مشکل مخالف.
- نقش I (جبران خطای انباشتهی گذشته) و D (ترمز پیشبینانه بر اساس سرعت تغییر) را با مثال ملموس توضیح بدهی و هر دو را در C++ پیاده کنی.
- پروتکل تنظیم گامبهگام را اجرا کنی: اول
KP، بعدKDکوچک، بعدKIخیلی کوچک. - علائم زیادهروی هر حرف را تشخیص بدهی: تابِ بزرگ، رعشهی ریز، تابِ آهستهی کشدار.
- بگویی چرا حافظهای که باید بین ضربانهای
loopزنده بماند، باید بیرون ازloopتعریف شود.
قبل از شروع: چکلیست پیشنیاز#
- از فصلهای ۱ تا ۳: جعبهابزار C++ — نصب Arduino IDE و upload،
setup/loop، type ها و سمیکالن و آکولاد،Serial.println، تعریف تابع با type، آرایه، کرنومترِmillisو PWM باledcAttach/ledcWrite. - از ترم ۳، فصل ۹: کنترل P، جدول error (از ۲- تا ۲+)، تابع
tankوclamp. امروز همه به C++ مهاجرت میکنند. - از ترم ۳، فصل ۸: پیست خانگی، نوار عرضیِ پایان، منطق خط گمشده.
- از ترم ۳، فصل ۷: سه سنسور خط کالیبره روی پایههای 34/35/36 و ثابت
BLACK. - از ترم ۳، فصل ۴: ضریبهای تصحیح
FACTOR— در فرمولهای امروز هم حضور دارند.
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ربات کامل ترم ۳ (شاسی + L298N + سه سنسور خط) | ۱ | — |
| پیست فصل ۸ ترم ۳ + نوار چسب برای یک پیچ سنجاقی جدید | ۱ | هر کف روشن + نوار برق مشکی |
| باتری پر | ۱ دست | تنظیم PID با باتری ضعیف بیمعنی است |
| کامپیوتر با Arduino IDE (فصل ۱) + کابل USB | ۱ | — |
| کرنومتر (گوشی) و دفترچه مهندسی | ۱ | ساعت + هر دفتری |
۱. اسکلت C++: ماژول ترم ۳ مهاجرت میکند#
سه فصل است C++ مینویسیم، ولی همیشه روی Breadboard. امروز اولین بار است که C++ سوار ربات میشود. چیزی را که لازم داریم از قبل داریم — فقط به زبان دیگر: robot.py ترم ۳ با tank و clamp. بیا ترجمهاش کنیم؛ به تفاوتها دقت کن:
const int ENA = 32;
const int IN1 = 26;
const int IN2 = 27;
const int IN3 = 14;
const int IN4 = 25;
const int ENB = 33;

const float FACTOR_LEFT = 0.94;
const float FACTOR_RIGHT = 1.0;

float clampF(float value, float low, float high) {
  if (value < low) {
    return low;
  }
  if (value > high) {
    return high;
  }
  return value;
}

void tank(float left, float right) {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
  ledcWrite(ENA, clampF(left * FACTOR_LEFT, 0, 1023));
  ledcWrite(ENB, clampF(right * FACTOR_RIGHT, 0, 1023));
}
همان پینمپ همیشگی: ENA=32، IN1=26، IN2=27، IN3=14، IN4=25، ENB=33. کلمهی const جلوی متغیر یعنی «قول میدهم عوضش نکنم» — برای پینها و عددهای تنظیم عالی است. در setup هم دو خط ledcAttach(ENA, 1000, 10) و ledcAttach(ENB, 1000, 10) میگذاریم — همان PWM آشنای فصل قبل، و دقت کن: رزولوشن را ۱۰ بیت گرفتیم، یعنی duty از 0 تا 1023 — دقیقاً همان بازهی ترم ۳! همهی عددهای قدیمیات — BASE = 550، ضریبها — بدون تغییر معتبرند.
یک نکتهی شیرین هم همینجاست: ترم ۳ یادت هست duty با عدد اعشاری چه خطایی میداد؟ TypeError: can't convert float to int. C++ اینجا اصلاً غر نمیزند — float را بیسروصدا به عدد صحیح تبدیل میکند و رد میشود. راحت است، ولی حواسجمعی میخواهد: خطایی که گرفته نشود، بیصدا هم میتواند نیش بزند. تابع errorFrom را هم عین جدول ترم ۳ مینویسیم — پنج حالت، از ۲- تا ۲+. فقط دو واژهی ترجمهایِ جدید لازم دارد: andِ پایتون در C++ میشود && و not میشود ! — همان منطق ترم ۱، با لباس جدید.
چالش: رزولوشن ۱۰ بیت چه میدهد؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. بنبست P: یک ولوم، دو مشکل مخالف#
حلقهی P را مثل ترم ۳ سر هم میکنیم — diff = KP * error و tank(BASE + diff, BASE - diff) — و با KP = 60 که عدد خوبِ ترم ۳ بود، روی پیست جدید اجرا میکنیم: مستقیم عالی... پیچ سنجاقی: بیرون! خب، نسخهی قدیمی درس را بلدیم: KP را زیاد کن. با KP = 150 این بار پیچ سنجاقی را میگیرد! جشن؟ نه — به مستقیم که میرسد نگاه کن: چپراست، چپراست، تابِ بزرگ... همان نوسانِ آشنا (تصویر ابتدای فصل را ببین).
این را در دفترچهات بنویس چون قلب امروز است: یک ولوم داریم و دو مشکلِ مخالف. ولوم کم: پیچ تند گم میشود. ولوم زیاد: مستقیم میلرزد. هرچه بچرخانی، فقط جای درد را عوض میکنی. چرا؟ چون P فقط الان را میبیند: همین لحظه error چند است، ضربدر ضریب، تمام. نه یادش هست چند ثانیه است که یکوری میرود (گذشته)، نه میفهمد error با چه سرعتی دارد عوض میشود (آیندهی نزدیک). دو دستیار جدید دقیقاً همین دو تکهی زمان را به تیم میآورند: D نگهبانِ آینده است و I حسابدارِ گذشته. اول سراغ D میرویم، چون دردِ فوریمان — نوسان — را او درمان میکند.
چالش: چرا هیچکدام کافی نبود؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. D: ترمز پیشبینانه#
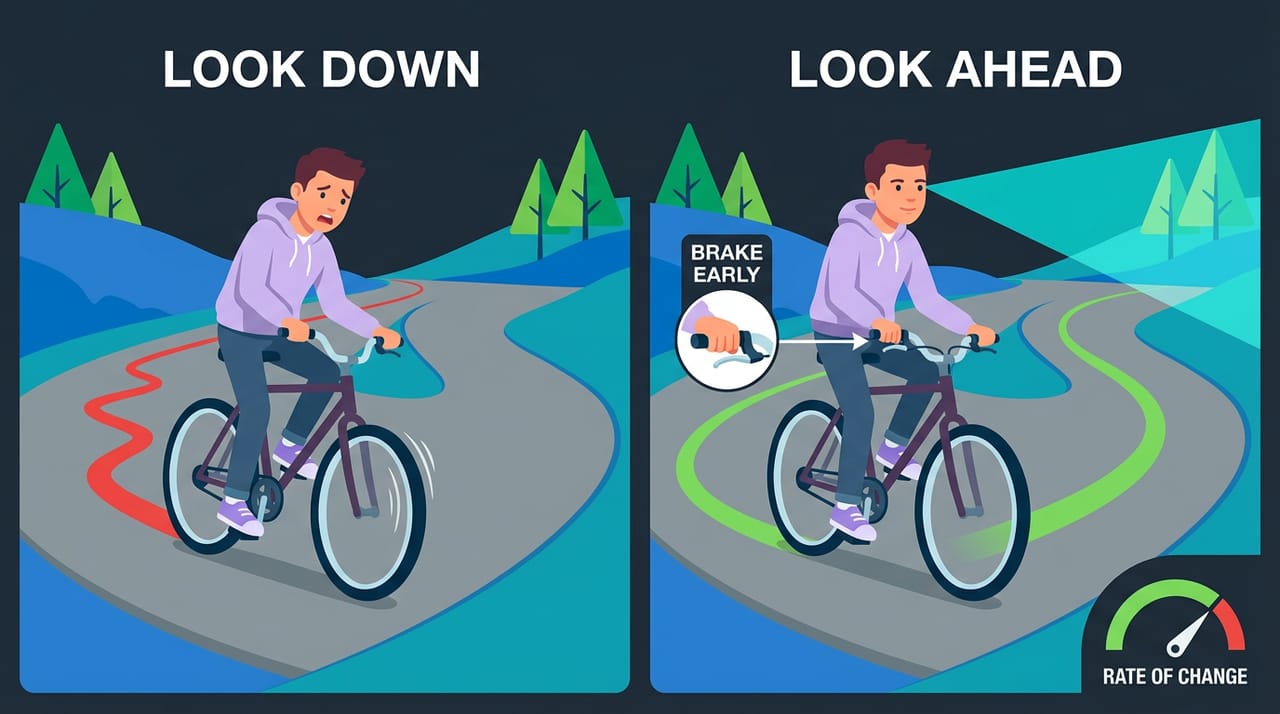
تصور کن با دوچرخه در جادهای — چشمت کجاست؟ به جلوی جاده، نه به زیر چرخ! وقتی میبینی داری «سریع» به سمت لبهی جاده میروی، قبل از رسیدن فرمان را برمیگردانی؛ و وقتی داری به وسط برمیگردی، فرمان را شل میکنی که از آنطرف نزنی بیرون. تو به «جای فعلی» واکنش نشان نمیدهی — به «سرعتِ تغییر» واکنش نشان میدهی. این دقیقاً حرف D است — Derivative، یعنی مشتق، و نترس: برای ما فقط یک تفریق است!
float derivative = error - lastError;
errorِ الان منهای errorِ ضربانِ قبل. اگر error دارد بزرگ میشود (داریم فرار میکنیم)، derivative مثبت است و D به فرمانِ P اضافه میکند — واکنشِ زودتر. اگر error دارد کوچک میشود (داریم به خط برمیگردیم)، derivative منفی است و D از فرمان کم میکند — ترمز، قبل از ردشدن از خط! و اگر error ثابت است؟ derivative صفر — D ساکت. به همین دلیل بهش میگوییم «ترمز پیشبینانه».
فرمول کامل این میشود: float diff = KP * error + KD * derivative; و بعد tank(BASE + diff, BASE - diff);. تایپ میکنی، دکمهی تیکِ کامپایل... و اوپس:
error: expected ';' before 'float'
   57 |   lastError = error
      |                    ^
      |                    ;
   58 |   float diff = KP * error + KD * derivative;
      |   ~~~~~
آشنای این ترم: expected ';' یعنی یک سمیکالن جا مانده — و نکتهی طلایی: کلمهای که پیام میگوید (float در خط ۵۸) مال خط بعد از جرم است، چون کامپایلر تازه آنجا میفهمد جمله تمام نشده. کامپایلر با علامت ^ جای خالی را هم نشان میدهد: خط ۵۷، lastError = error بدون سمیکالن. اضافه میکنی، کامپایل سبز. و خوبیِ C++: همهی این خطاها قبل از اجرا گرفته میشوند، نه وسط پیست!
حالا lastError را کجا تعریف کنیم؟ مغزِ پایتونیات میگوید همان نزدیکی، داخل loop: float lastError = 0.0; و بعدش تفریق. upload، اجرا با KD = 600... و هیچ آرامشی در کار نیست — انگار D اصلاً استخدام نشده، حتی عصبیتر! خطایی هم در کار نیست: یک باگ بیصدا، از همانها که ترم ۳ یاد گرفتیم با چاپکردن شکارشان کنیم. Serial.println(derivative) میگذاری و نگاه میکنی: derivative هر بار دقیقاً مساوی خود error است، انگار lastError همیشه صفر است... و واقعاً هم همیشه صفر است!
متغیری که داخل loop تعریف شود، با هر ضربان از نو متولد میشود و ته همان ضربان میمیرد — مثل تختهسیاهی که آخر هر کلاس پاک میشود. loop هم یک تابع است و متغیرِ داخلِ تابع همین سرنوشت را دارد! حافظهای که باید بین ضربانها زنده بماند، باید بیرون از loop — بالای فایل — زندگی کند. float lastError = 0.0; را میبری بالا، کنار ثابتها. اجرا: حالا تابِ بزرگِ مستقیم... آرام شد. KP = 150 مانده و لرزش رفته — یعنی پیچ سنجاقی و مستقیمِ آرام، با هم!
چالش: derivative چند است؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. I: ماشینِ گیرکرده در گل#
یک آزمایش شیطانی: فرض کن یکی از موتورها خسته شده — شبیهسازیاش ساده است، FACTOR_RIGHT را عمداً از ۱٫۰ به ۰٫۸۵ خراب کن. اجرا: ربات نمیافتد، P هوایش را دارد... ولی زوم کن: دیگر وسط خط نیست — همیشه کمی یکوری میراند و داشبورد error بیشتر وقتها ۱- نشان میدهد. چرا P درستش نمیکند؟ چون P فقط وقتی زور میزند که error هست: اگر error صفر شود، فرمانِ اصلاح هم صفر میشود و موتورِ ضعیف دوباره ربات را کج میکند. سیستم در یک «کجیِ پایدار» به تعادل رسیده — اسم مهندسیاش را هم یاد بگیر: steady-state error، خطای ماندگار.
حالا تشبیهی که این را برای همیشه در ذهنت حک میکند: ماشینی در گل گیر کرده. راننده گاز میدهد — زورِ ثابت — چرخ میچرخد و ماشین همانجا میماند: این P است. دوستانش چه میکنند؟ هل میدهند، و هر ثانیه که ماشین درنیامده، محکمتر هل میدهند؛ زورشان جمع میشود و جمع میشود تا بالاخره — هوپ! — ماشین در میآید. این I است — Integral، یعنی جمعِ خطاهای گذشته:
integral = integral + error;
float diff = KP * error + KI * integral + KD * derivative;
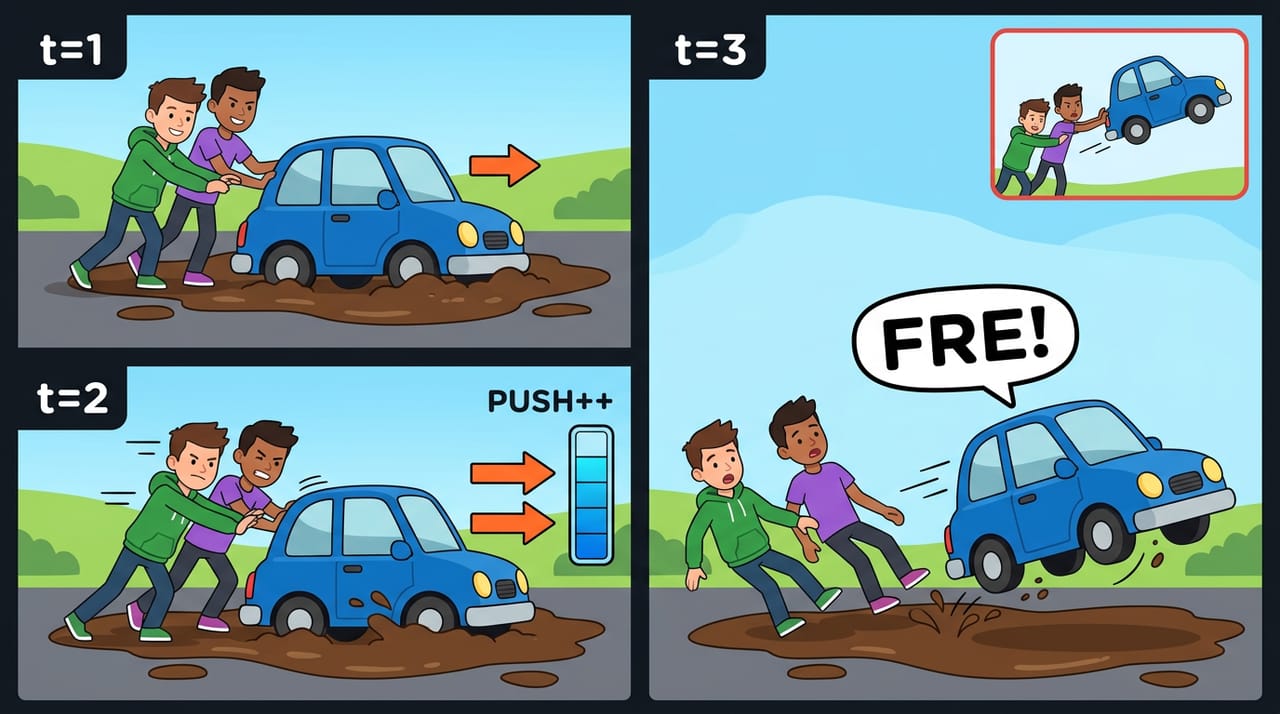
هر ضربان، error به «کیسهی خاطره» اضافه میشود. تا وقتی کجیِ کوچک ادامه دارد، کیسه سنگینتر و فرمانِ اصلاح قویتر میشود — و وقتی error صفر شد، کیسه دیگر سنگین نمیشود و همان زورِ ذخیرهشده، موتورِ ضعیف را جبران میکند. البته integral هم مثل lastError باید بیرون از loop زندگی کند — دیگر میدانیم چرا!
ولی صبر کن — تشبیه را تا ته برو: ماشین که از گل درآمد، اگر دوستانت هنوز با همان زورِ جمعشده هل بدهند چه میشود؟ ماشین پرت میشود جلو! این خطر واقعی I است و اسم دارد: windup — کیسه آنقدر پر شود که تخلیهاش کلی طول بکشد و ربات را به آنورِ خط پرت کند. دو محافظ میگذاریم:
- همان
clampخودمان روی کیسه:integral = clampF(integral + error, -MAX_I, MAX_I)— گیره که بیش از حد پر نشود. - هر وقت خط گم شد، کیسه را خالی میکنیم —
integral = 0.0— چون خاطرههای وضعیتِ قبلی برای وضعیت «گمشده» بیمعنیاند.
حالا KI چقدر؟ خیلی کم — من ۰٫۴ میگذارم. اجرا با همان موتورِ «خسته»: چند لحظه اول همان کجی... و بعد، آرامآرام، ربات میخزد وسط خط و همانجا میماند. error صفر، با موتور ناسالم! بعد FACTOR_RIGHT را به مقدار درستش برمیگردانم — I برای جبرانِ خرابیهای پیشبینینشده است، نه جایگزینِ کالیبراسیون.
چالش: چرا کیسه را خالی میکنیم؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
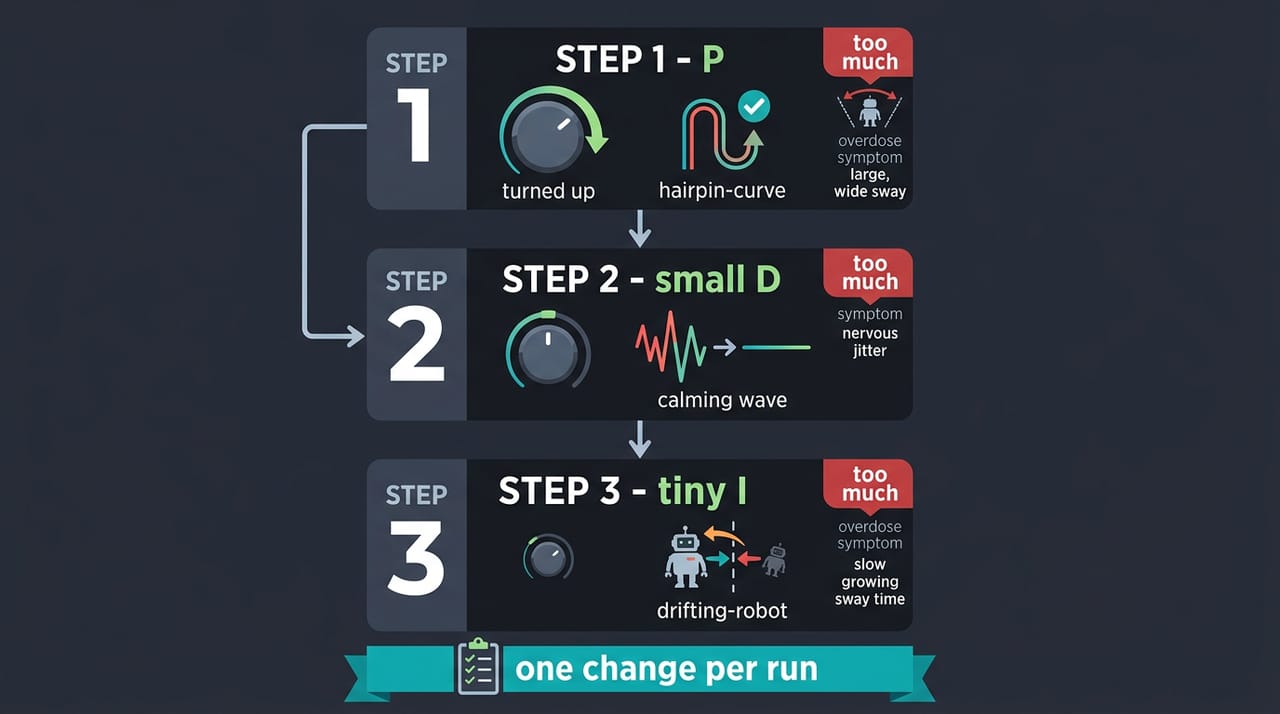
۵. پروتکل تنظیم: اول P، بعد D کوچک، بعد I خیلی کوچک#
سه ولوم داریم و بینهایت ترکیب — اگر شانسی بچرخانی، تا آخر هفته اینجایی! مهندسها پروتکل دارند و پروتکلِ ما سه گام دارد؛ در دفترچهی مهندسیات بنویس:
- فقط P: با
KD = 0وKI = 0شروع کن.KPرا پلهپله بالا ببر (هر بار حدود ۵۰٪) تا تندترین پیچِ پیستت را بگیرد — نوسانِ روی مستقیم را فعلاً تحمل کن؛ فقط اگر آنقدر شدید شد که ربات پرت شد، یک پله برگرد. - D کوچک:
KDرا از صفر پلهپله بالا ببر تا نوسانِ مستقیم آرام شود. علامتِ زیادهروی: رعشهی ریزِ عصبی — لرز تند و کوچک، فرقش با نوسانِ P (تابِ بزرگ) را با چشم میبینی. - I خیلی کوچک: فقط اگر ربات روی مستقیم یا قوس بلند «یکوری» میماند،
KIرا با عددهای خیلی کوچک اضافه کن. علامت زیادهروی: تابِ آهسته و کشدار که کمکم بدتر میشود.
قانون طلایی که بالای جدولت بنویس: هر بار فقط یک عدد را عوض کن، یک بار اجرا کن، یک ردیف ثبت کن. اگر دو عدد را با هم عوض کنی و بهتر شود، هیچوقت نمیفهمی کدام نجاتت داد. جدول علائم هم کنارش:
| حرف | خیلی کم | خیلی زیاد |
|---|---|---|
KP |
پیچ تند را گم میکند | تابِ بزرگ روی مستقیم |
KD |
نوسان P میماند | رعشهی ریز و عصبی |
KI |
کجیِ ماندگار میماند | تابِ آهستهی کشدار |
عددهای نهایی من: KP = 150، KD = 600، KI = 0.4. عددهای تو قطعاً فرق میکنند — موتور، باتری، پیست و حتی کف اتاقت در آنها سهم دارند. عدد مقدس نیست؛ پروتکل مقدس است.
چالش: کدام ولوم را میچرخانی؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۶. مسابقه: دیروز در برابر امروز، و دو زبان در برابر هم#
وقت داوری است — با کرنومتر، نه با احساس! سه دورِ کامل با بهترین P تنها (که مجبوری برای نیفتادن در سنجاقی سرعت را کم کنی)، سه دور با PID کامل. زمانها را در دفترچه بنویس. نتیجه: PID هم در هر دور سریعتر است، هم مسیرش تمیزتر — سنجاقی را با قوسِ نرم رد میکند و مستقیم را مثل تیر.
✅ چک کن: با PID کامل، ربات باید پیچ سنجاقی را با یک قوس نرم رد کند و روی مستقیم دیگر تابِ بزرگ نزند؛ و داشبورد در Serial Monitor باید «loop dar sanie» را نزدیک ۱۰۰ نشان بدهد.
🔧 اگر کار نکرد: چهار مشکلِ پرتکرار این فصل، بهترتیبِ شیوع: ۱) ربات با اولین انحراف فرار میکند (بهجای برگشتن، بدتر کج میشود): جای
+و-درtank(BASE + diff, BASE - diff)برعکس شده. همان تست دستی ترم ۳ را بکن — خط زیر سنسور راست، چرخ چپ باید تندتر شود. ۲) D انگار اصلاً کار نمیکند:lastErrorیاintegralداخلloopتعریف شده. یکSerial.println(derivative)بگذار؛ اگر همیشه مساویِ خودِ error بود، تعریفها را ببر بالای فایل. ۳) بعد از پیدا کردن دوبارهی خط، ربات شیرجهی محکم میرود: windup — گیرهیMAX_Iو خطِintegral = 0.0در شاخهی گمشدنِ خط را چک کن. ۴) وسط حرکت برد ریست میشود و پیامBrownout detector was triggeredمیآید: باتری ضعیف است. PID با duty بالا جریان بیشتری میکشد؛ باتری پر بگذار، تغذیه را از مسیر L298N بگیر و زنجیرهی GND مشترک را سفت کن. با باتری ضعیف اصلاً تنظیم نکن — عددهایی که به دست میآوری فردا بیمعنیاند.
و حالا سؤالی که از فصل اول این ترم منتظرش بودی: «همهی اینها با MicroPython هم میشد؟» جواب صادقانه: منطقش صددرصد — و برای اثبات، همین PID را در فایل pid_follower.py به MicroPython هم نوشتهایم؛ خطبهخط همین است، با robot.py ترم ۳. فرق کجاست؟ در هر دو نسخه یک «داشبورد ضربان» گذاشتهایم که هر ثانیه چاپ میکند loop چند بار زده — یادگارِ کرنومترِ فصل ۳. C++ ثابت و خونسرد نزدیک ۱۰۰ ضربان در ثانیه میزند (سقفش را خودمان با delay(10) گذاشتهایم و ریاضیِ PID تقریباً هیچچیزی از بودجهی ۱۰ میلیثانیهای نمیخورد). MicroPython همین منطق را با ضربانِ کمتر و ناهماهنگتر میزند — خواندن سنسورها و حساب اعشاری، تکهی محسوسی از بودجه را میجوَد. برای پیست سادهی ترم ۳، هر دو زبان قهرماناند؛ ولی سنجاقی + سرعت بالا + سه ولومِ حساس، یعنی هر میلیثانیه میارزد. درسِ مهندسی امروز: زبان را پروژه انتخاب میکند، نه مُد.
⚠️ مواظب باش: هر لحظه فقط یکی از Arduino IDE یا Thonny به برد وصل باشد — پورت USB یک صندلی دارد؛ اگر upload گیر کرد، اول چک کن برنامهی دیگر پورت را نگه نداشته باشد.
کد کامل C++ این فصل، فایل pid_follower.ino:
// Term 5 - Session 04 - donbal-konande-ye khat ba PID-e kamel
// P: javab be ALAN | I: jobran-e GOZASHTE | D: tormoz baraye AYANDE
// tartib-e tanzim: avval KP, bad KD-e kuchak, bad KI-e KHEYLI kuchak
// adad-ha male robot-e MAN hastand - adad-haye khodet ra ba protocol peyda kon!

// --- pin-ha: faghat az pin-map-e sabet-e dore ---
const int ENA = 32;   // sorat-e motor-e chap (PWM)
const int IN1 = 26;
const int IN2 = 27;
const int IN3 = 14;
const int IN4 = 25;
const int ENB = 33;   // sorat-e motor-e rast (PWM)

const int S_LEFT = 34;
const int S_MID = 35;
const int S_RIGHT = 36;

const int BLACK = 1;          // kalibrasion-e term 3: agar module-at barax bud 0 kon

// --- se voloom-e control ---
float KP = 150.0;             // ghadam-e 1: anghadr bala ke pich-e sanjaghi ra begirad
float KD = 600.0;             // ghadam-e 2: anghadr ke navasan-e mostaghim aram shavad
float KI = 0.4;               // ghadam-e 3: faghat agar robot yek-vari mimanad
const float MAX_I = 150.0;    // gire-ye kise-ye integral (zedd-e windup)

const int BASE = 550;         // sorat-e paye (0 ta 1023 - hamun range-ye term 3)
const int SEARCH_SPEED = 450; // charkhesh hangam-e jostojoo-ye khat-e gomshode
const int LOOP_MS = 10;       // zarban-e sabet: 100 bar dar sanie

// --- kalibrasion-e motor-ha (adad-haye term 3 jalase 4-e khodet) ---
const float FACTOR_LEFT = 0.94;
const float FACTOR_RIGHT = 1.0;

// --- hafeze-ye PID: bayad beyn-e zarban-haye loop zende bemanad -> birun az loop! ---
float integral = 0.0;
float lastError = 0.0;
bool finished = false;

// --- dashboard ---
long loopCount = 0;
unsigned long lastReport = 0;

void setup() {
  Serial.begin(115200);
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);
  ledcAttach(ENA, 1000, 10);   // 10 bit -> duty az 0 ta 1023, mesl-e term 3
  ledcAttach(ENB, 1000, 10);
  pinMode(S_LEFT, INPUT);      // pin-haye 34/35/36 faghat-vorudi hastand
  pinMode(S_MID, INPUT);
  pinMode(S_RIGHT, INPUT);
  stopMotors();
  delay(2000);                 // 2 sanie vaght ke robot ra rooye khat bogzari
}

void loop() {
  if (finished) {
    return;                    // masir tamam shode - kari nadarim
  }

  bool l = (digitalRead(S_LEFT) == BLACK);
  bool m = (digitalRead(S_MID) == BLACK);
  bool r = (digitalRead(S_RIGHT) == BLACK);

  if (l && m && r) {
    // navar-e arzi-ye payan (term 3 jalase 8): halat-e khas avval!
    stopMotors();
    Serial.println("payan-e khat! zaman ra sabt kon.");
    finished = true;
    return;
  }

  if (!l && !m && !r) {
    // khat gom shod: kise-ye integral ra khali kon (windup!) va donbalash begard
    integral = 0.0;
    if (lastError > 0) {
      turnRight(SEARCH_SPEED);
    } else {
      turnLeft(SEARCH_SPEED);
    }
    delay(LOOP_MS);
    return;
  }

  float error = errorFrom(l, m, r);

  // --- ghalb-e PID: se harf, se hokm ---
  integral = clampF(integral + error, -MAX_I, MAX_I);  // I: kise-ye khatereh (ba gire)
  float derivative = error - lastError;                // D: sorat-e taghir-e khata
  lastError = error;

  float diff = KP * error + KI * integral + KD * derivative;
  tank(BASE + diff, BASE - diff);

  // --- dashboard: har sanie yek gozaresh ---
  loopCount = loopCount + 1;
  if (millis() - lastReport >= 1000) {
    Serial.print("error: ");
    Serial.print(error);
    Serial.print(" | loop dar sanie: ");
    Serial.println(loopCount);
    loopCount = 0;
    lastReport = millis();
  }

  delay(LOOP_MS);
}

int errorFrom(bool l, bool m, bool r) {
  // hamun jadval-e term 3 jalase 9: manfi = chap, mosbat = rast
  if (l && m) {
    return -1;
  }
  if (r && m) {
    return 1;
  }
  if (l) {
    return -2;
  }
  if (r) {
    return 2;
  }
  return 0;
}

float clampF(float value, float low, float high) {
  // hamun clamp-e term 3 - in bar ba type-haye C++
  if (value < low) {
    return low;
  }
  if (value > high) {
    return high;
  }
  return value;
}

void tank(float left, float right) {
  // har do charkh be jelo, har kodam ba sorat-e khodash
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
  ledcWrite(ENA, clampF(left * FACTOR_LEFT, 0, 1023));
  ledcWrite(ENB, clampF(right * FACTOR_RIGHT, 0, 1023));
}

void turnLeft(int speed) {
  digitalWrite(IN1, LOW);    // chap aghab
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, HIGH);   // rast jelo
  digitalWrite(IN4, LOW);
  ledcWrite(ENA, clampF(speed * FACTOR_LEFT, 0, 1023));
  ledcWrite(ENB, clampF(speed * FACTOR_RIGHT, 0, 1023));
}

void turnRight(int speed) {
  digitalWrite(IN1, HIGH);   // chap jelo
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);    // rast aghab
  digitalWrite(IN4, HIGH);
  ledcWrite(ENA, clampF(speed * FACTOR_LEFT, 0, 1023));
  ledcWrite(ENB, clampF(speed * FACTOR_RIGHT, 0, 1023));
}

void stopMotors() {
  ledcWrite(ENA, 0);
  ledcWrite(ENB, 0);
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, LOW);
}
و همان منطق در MicroPython — فایل pid_follower.py — برای مقایسهی زندهی دو زبان (نسخهی robot.py ترم ۳، فصل ۹ با tank و clamp باید روی برد باشد. برد الان آردوینویی است، پس اول فریمور MicroPython را مثل فصل ۱ برگردان و robot.py را دوباره روی برد ذخیره کن، چون فلشکردن فایلهای قبلی را پاک میکند):
# Term 5 - Session 04 - hamun PID dar MicroPython (baraye moghayese-ye do zaban)
# mantegh khat-be-khat hamun pid_follower.ino ast
# robot.py-e term 3 jalase 9 (ba tank va clamp) bayad rooye board bashad!
from machine import Pin
import robot
import time

s_left = Pin(34, Pin.IN)
s_mid = Pin(35, Pin.IN)
s_right = Pin(36, Pin.IN)

BLACK = 1          # kalibrasion-e term 3: agar module-at barax bud 0 kon

# --- se voloom-e control (adad-haye robot-e MAN) ---
KP = 150
KD = 600
KI = 0.4
MAX_I = 150        # gire-ye kise-ye integral (zedd-e windup)

BASE = 550         # sorat-e paye (0 ta 1023)
SEARCH_SPEED = 450
LOOP_MS = 10       # zarban-e hadaf: 100 bar dar sanie


def error_from(l, m, r):
    # hamun jadval-e term 3 jalase 9: manfi = chap, mosbat = rast
    if l and m:
        return -1
    if r and m:
        return 1
    if l:
        return -2
    if r:
        return 2
    return 0


def clamp(value, low, high):
    if value < low:
        return low
    if value > high:
        return high
    return value


# hafeze-ye PID: beyn-e zarban-ha zende mimanad
integral = 0
last_error = 0
running = True

# dashboard
loop_count = 0
last_report = time.ticks_ms()

while running:
    l = s_left.value() == BLACK
    m = s_mid.value() == BLACK
    r = s_right.value() == BLACK

    if l and m and r:
        # navar-e arzi-ye payan: halat-e khas avval!
        robot.stop()
        print("payan-e khat! zaman ra sabt kon.")
        running = False
    elif not l and not m and not r:
        # khat gom shod: kise-ye integral ra khali kon va donbalash begard
        integral = 0
        if last_error > 0:
            robot.turn_right(SEARCH_SPEED)
        else:
            robot.turn_left(SEARCH_SPEED)
    else:
        error = error_from(l, m, r)

        # ghalb-e PID: se harf, se hokm
        integral = clamp(integral + error, -MAX_I, MAX_I)
        derivative = error - last_error
        last_error = error

        diff = KP * error + KI * integral + KD * derivative
        robot.tank(BASE + diff, BASE - diff)

    # dashboard: har sanie yek gozaresh
    loop_count = loop_count + 1
    if time.ticks_diff(time.ticks_ms(), last_report) >= 1000:
        print("loop dar sanie:", loop_count)
        loop_count = 0
        last_report = time.ticks_ms()

    time.sleep_ms(LOOP_MS)

print("barname tamam shod.")
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| PID | پیآیدی | کنترل سهجزئی: Proportional + Integral + Derivative |
| Derivative | دِریوِیتیو | مشتق؛ سرعتِ تغییر error — نگهبانِ آینده و ترمز پیشبینانه |
| Integral | اینتِگرال | جمعِ خطاهای گذشته — کیسهی خاطره برای جبران کجیِ ماندگار |
| Steady-state error | استِدی استِیت اِرور | خطای ماندگار؛ کجیِ پایداری که P تنها نمیتواند صفرش کند |
| Windup | وایندآپ | پرشدنِ بیش از حد کیسهی integral و پرتشدن ربات — با گیره و تخلیه مهار میشود |
| Damping | دَمپینگ | میرا کردن؛ آرامکردن نوسان — کار اصلی D |
| Overshoot | اُوِرشوت | ردشدن از هدف و زدن به آنطرف خط |
| Tuning protocol | تیونینگ پروتُکُل | دستورِ گامبهگام تنظیم: اول P، بعد D کوچک، بعد I خیلی کوچک |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
قول ترم ۳ ادا شد — و چه ادایی! این PID که امروز ساختی شوخی نیست: همین سه حرف الان دارد دمای خانهات را با ترموستات، ارتفاع پهپادها را و سرعت خودروهای واقعی را کنترل میکند. ولی ربات ما هنوز یک حس مهم را ندارد: نمیداند صاف است یا کج، آرام است یا در حال سقوط! فصل بعد یک قطعهی جدید به کیت اضافه میشود — MPU6050، همان خانوادهای که در گوشیات صفحه را میچرخاند و در پهپادها بالها را صاف نگه میدارد. به ربات «حس تعادل» میدهیم و با آن یک آژیرِ ضد کجشدن میسازیم. دفترچهات را بیاور!
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.