در این فصل چه میسازی#
فصل قبل اولین برنامهی C++ عمرت را کامپایل کردی و LED با آن چشمک زد. حالا میخواهیم در این کشور جدید «شهروند» شویم — و شهروند شدن یعنی یاد گرفتن قوانین. وقتی به کشوری تازه سفر میکنی، بیشترِ چیزها همان است که بلدی؛ ولی چند قانونِ محلی فرق دارد — شاید آنجا از سمت دیگر خیابان رانندگی کنند! C++ هم برای تو همین است: متغیر و شرط و حلقه همان است که چهار ترم بلدی، ولی چند قانون محلی دارد که دو تایشان طوریاند که اگر با عادت Python جلو بروی، برنامهات بدون هیچ پیام خطایی، غلط کار میکند. آخر فصل، پروژهی دکمه و LED ترم ۱ را به C++ ترجمه میکنیم و برای اولین بار کدمان را میدهیم دست AI تا بازبینیاش کند.

آخر این فصل میتوانی:
- چهار type اصلی (
int،float،bool،String) را بشناسی و متغیر با type درست تعریف کنی. - با
Serial.beginوSerial.printlnاز برد پیام بگیری و آن را باprintمقایسه کنی. - دو دام بزرگ را با آزمایش نشان بدهی: تقسیم صحیحِ
1/2که در C++ واقعاً صفر است، و=بهجای==که کامپایلر همیشه جلویش را نمیگیرد. - پروژهی دکمه+LED ترم ۱ را با
INPUT_PULLUPوdigitalReadبه C++ ترجمه کنی. - از AI یک code review بگیری و پیشنهاد غلطش را با آزمایش رد کنی.
قبل از شروع: چکلیست پیشنیاز#
- از فصل ۱: Arduino IDE و هستهی ESP32 نصب است،
setup/loopو compile و upload را بلدی و با سمیکالن آشنا شدهای. - از ترم ۱، فصل ۶: متغیرها،
int/float/strدر Python. از ترم ۲، فصل ۳: تقسیم صحیح//. امروز نسخهی C++ همهشان میآید. - از ترم ۱، فصل ۸: دکمه با pull-up داخلی،
value()،if/elseو فرق=با==. همان پروژه را ترجمه میکنیم و همان دام برمیگردد. - از ترمهای قبل: کار با chatbot و سه قانون همیار AI. امروز مهارت آخر را اضافه میکنیم: code review.
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ESP32 DevKit + Breadboard + کابل USB | ۱ | — |
| LED قرمز + مقاومت ۲۲۰ اهم | ۱ | — |
| دکمه (Push button) | ۱ | دو سر سیم جامپر بهعنوان کلید لمسی |
| سیم جامپر | ۴ | — |
| کامپیوتر با Arduino IDE (فصل ۱) | ۱ | مسیر شبیهساز برای مقایسه |
| دسترسی به chatbot برای بخش با AI | ۱ | با نظارت والدین، طبق قوانین دوره |
۱. جعبههای قالبدار: type#
قانون اول کشور جدید. در Python متغیر مثل یک جعبهی جادویی بود: x = 5 میگذاشتی، بعد اگر میخواستی همان x را برابر «سلام» میکردی و Python غر نمیزد. در C++ جعبهها قالبدار هستند: موقع ساختن هر جعبه باید بگویی چه شکلی است — و از آن به بعد فقط همان جنس داخلش جا میشود. به این قالب میگویند type. چهار قالب اصلی امروز ما:
int age = 13;            // adad-e sahih (mesle int-e Python)
float temp = 21.5;       // adad-e ashari (mesle float)
bool ledOn = true;       // faghat dorost/ghalat - harf-e kuchak!
String name = "AIRO";    // matn (mesle str) - S bozorg!
intجعبهی عدد صحیح است — مثلintخودمان در Python.floatجعبهی عدد اعشاری است، مثل دما21.5.boolفقط دو حالت دارد:trueیاfalse.Stringجعبهی متن است.
دو دام کوچک همینجا کمین کردهاند: در Python مینوشتیم True با T بزرگ — اینجا true با حرف کوچک است. و «رشته» اینجا String است با S بزرگ. اگر اشتباه بنویسی، نترس — کامپایلر صدایت میزند.
🔧 اگر کار نکرد: سه خطای پرتکرارِ همین بخش، با متن واقعیشان:
error: 'True' was not declared in this scope— عادت Python است؛ در C++ بنویسtrueوfalseبا حرف کوچک.error: 'string' does not name a type— نوعِ متن در دنیای Arduino با S بزرگ است:String.error: invalid conversion from 'const char*' to 'int'— متن را داخل جعبهیintگذاشتهای (مثلint x = "salam";)؛ جنسِ جعبه و جنسِ مقدار باید یکی باشد.
۲. برد چطور حرف میزند: Serial#
این متغیرها را کجا ببینیم؟ در MicroPython عادت داشتیم print کنیم و در Shell ببینیم. در Arduino IDE، Shell نداریم ولی معادلش را داریم: Serial. برد از راه همان کابل USB با کامپیوتر حرف میزند و پنجرهای به اسم Serial Monitor حرفهایش را نشان میدهد. فقط یک قدم اضافه دارد: اول باید در setup بگویی گفتوگو را با چه سرعتی شروع کند — مثل دو بیسیمچی که اول توافق میکنند روی چه کانالی حرف بزنند:
Serial.begin(115200);              // shoroo-e goftogu ba sorat-e 115200
Serial.println("salam az ESP32!"); // print-e donyaye Arduino
Serial.println همان print خودمان است — آن ln آخرش یعنی «بعدش برو خط بعد». برادر دوقلویی هم دارد: Serial.print بدون ln، که در همان خط میماند — برای چسباندن چند چیز کنار هم. کد را upload کن، بعد از منوی Tools گزینهی Serial Monitor را باز کن.
⚠️ مواظب باش: گوشهی Serial Monitor یک لیست سرعت دارد — باید همان عددی باشد که در
Serial.beginنوشتی (115200)، وگرنه بهجای «salam» فقط خرچنگقورباغه میبینی!
چالش: کدام type را انتخاب میکنی؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. سمیکالن و آکولاد: نقطهگذاری زبان#
قانون دوم را فصل قبل دیدی؛ حالا کاملش کنیم. C++ به فاصله و خط جدید تقریباً بیاعتناست — چیزی که برایش مقدس است دو علامت است. سمیکالن ; نقطهی پایان جمله است: هر دستور باید با آن تمام شود. آکولاد { } دیوار جعبههاست: هر چیزی که در Python با تورفتگی نشان میدادیم — بدنهی if، بدنهی تابع — اینجا بین آکولادِ باز و بسته مینشیند. تورفتگی در C++ فقط برای چشم آدمهاست؛ کامپایلر فقط آکولاد را میبیند.
بیا یک خرابکاری عمدی بکنیم تا خطایش را بشناسی: آکولادِ بستهی آخر برنامه — همان که loop را میبندد — را پاک کن و compile بزن:
error: expected '}' at end of input
   14 | }
      | ^
«در انتهای ورودی انتظار یک } داشتم» — یعنی یک جعبه باز مانده و هیچوقت بسته نشده. قانون طلایی: آکولادها مثل درِ یخچالاند؛ هر که باز شد باید بسته شود.
💡 نکته: ترفند حرفهای در Arduino IDE: اگر کنار یک آکولاد کلیک کنی، جفتش برایت هایلایت میشود — بهترین دوستت برای پیدا کردن درِ باز مانده.
چالش: بدنهی if با چه چیزی؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. یک تقسیم، دو جواب#
حالا یکی از آن دو دام بزرگ. یک سؤال ساده: یک تقسیم بر دو چند میشود؟ نیم دیگر — همه میدانیم. در Python هم همین است: 1 / 2 میشود 0.5. حالا همین را از C++ بپرس — در setup بنویس:
Serial.println(1 / 2);      // hads-e to chand ast?
Serial.println(7 / 2);
قبل از upload، حدس بزن. جواب Python که 0.5 بود... upload کن و Serial Monitor را ببین:
0
3
صفر! و هفت تقسیم بر دو شد سه! نه خطایی، نه هشداری — فقط یک جواب دیگر. چه خبر است؟ قانون C++ این است: اگر دو طرفِ تقسیم هر دو عدد صحیح (int) باشند، جواب هم باید در جعبهی int جا شود — پس خردهها دور ریخته میشوند. آشنا نیست؟ این دقیقاً همان // ترم ۲ خودمان است — تقسیم صحیح! فقط فرقش این است: در Python تو انتخاب میکردی (/ برای اعشاری، // برای صحیح)؛ در C++ همین / معمولی، وقتی هر دو طرف int باشند، خودش تقسیم صحیح میشود — چه بخواهی چه نخواهی.
راه فرارش چیست؟ کافی است حداقل یکی از دو طرف اعشاری باشد تا جواب به جعبهی float برود:
Serial.println(1.0 / 2);    // 0.50
Serial.println(7.0 / 2);    // 3.50
این دام فقط یک بامزگی ریاضی نیست — در کد ربات واقعاً گاز میگیرد. تصور کن بخواهی میانگین دو سنسور خط را بگیری یا درصد را به سرعت تبدیل کنی: یک تقسیم int به int وسط فرمول باشد، و نتیجه بیسروصدا صفر شود — رباتت فلج میشود و هیچ پیام خطایی هم راهنماییات نمیکند. قانون عملی از امروز: هر جا تقسیم مینویسی، یک لحظه بایست و بپرس: دو طرفش چه type ای دارند؟
حالا کد کامل این آزمایشها — همان فایل types_division.ino که همهی type ها و Serial و تقسیم را یکجا دارد:
// Term 5 - Session 02 - type-ha, Serial va azmayesh-e taghsim
int age = 13;            // adad-e sahih (mesle int-e Python)
float temp = 21.5;       // adad-e ashari (mesle float)
bool ledOn = true;       // faghat dorost/ghalat - harf-e kuchak!
String name = "AIRO";    // matn (mesle str) - S bozorg!

void setup() {
  Serial.begin(115200);            // shoroo-e goftogu ba sorat-e 115200
  Serial.println("salam az ESP32!");
  Serial.println(age);
  Serial.println(temp);
  Serial.println(name);

  // azmayesh-e taghsim: int/int kholase mishavad! (mesle // dar Python)
  Serial.println(1 / 2);      // 0
  Serial.println(7 / 2);      // 3
  Serial.println(1.0 / 2);    // 0.50 - kafi ast yek taraf ashari bashad
  Serial.println(7.0 / 2);    // 3.50
}

void loop() {
  // emrooz hame-ye azmayesh-ha yekbar dar setup ejra mishavand
}
💡 نکته: چون همهی چاپها در
setupاست (که یک بار اجرا میشود)، اگر Serial Monitor را دیر باز کنی، ممکن است خالی ببینی. دکمهی ریست (EN) روی برد را بزن تاsetupدوباره از اول اجرا شود.
چالش: حاصل تقسیم چند است؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. دام بازگشته: = در برابر ==#
دام دوم را از ترم ۱ میشناسی، ولی اینجا خطرناکتر برگشته. یادت هست؟ = یعنی «بگذار»، == یعنی «آیا مساوی است؟». در Python اگر در شرط اشتباه مینوشتی if x = 5:، Python همان لحظه با SyntaxError جلویت را میگرفت — مثل یک دوستِ مواظب. حالا ببین C++ چه میکند:
int x = 3;

void setup() {
  Serial.begin(115200);
  if (x = 5) {                  // BUG-e amdi: yek mosavi kam!
    Serial.println("x panj ast");
  } else {
    Serial.println("x panj nist");
  }
}

void loop() {
}
x سه است، پس باید بنویسد «x panj nist». compile میزنی... بدون خطا! upload... و Serial Monitor میگوید:
x panj ast
برنامه دروغ میگوید و هیچکس هم جلویش را نگرفت! بیا کالبدشکافی کنیم. x = 5 داخل شرط یعنی «۵ را بگذار داخل x» — همان معنی همیشگیِ «بگذار». پس اولاً x بیچاره از ۳ به ۵ عوض شد! بعد C++ از خودش میپرسد این عبارت درست است یا غلط، و قانونش این است: هر عدد غیر صفر یعنی «درست». پس شرط برقرار شد و رفت داخل if. یک حرفِ جاافتاده، دو خرابکاری همزمان.
ولی یک خبر خوب هست. کامپایلر میتواند در این مورد هشدار بدهد — فقط باید ازش بخواهیم، چون این هشدارها بهصورت پیشفرض خاموشاند. برو به File بعد Preferences، گزینهی «Compiler warnings» را از None بگذار روی All. حالا دوباره compile:
warning: suggest parentheses around assignment used as truth value [-Wparentheses]
    5 |   if (x = 5) {
      |       ~~^~~
این warning است، نه error: برنامه ساخته و اجرا میشود، ولی کامپایلر با احتیاط میگوید «مطمئنی اینجا assignment میخواستی؟». از امروز دو قانون داری: warnings را همیشه روشن نگه دار و مثل error جدیاش بگیر؛ و در هر شرط، یک نگاه دوم به == بینداز.
چالش: error یا warning؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۶. پروژهی اصلی: ترجمهی دکمه+LED#
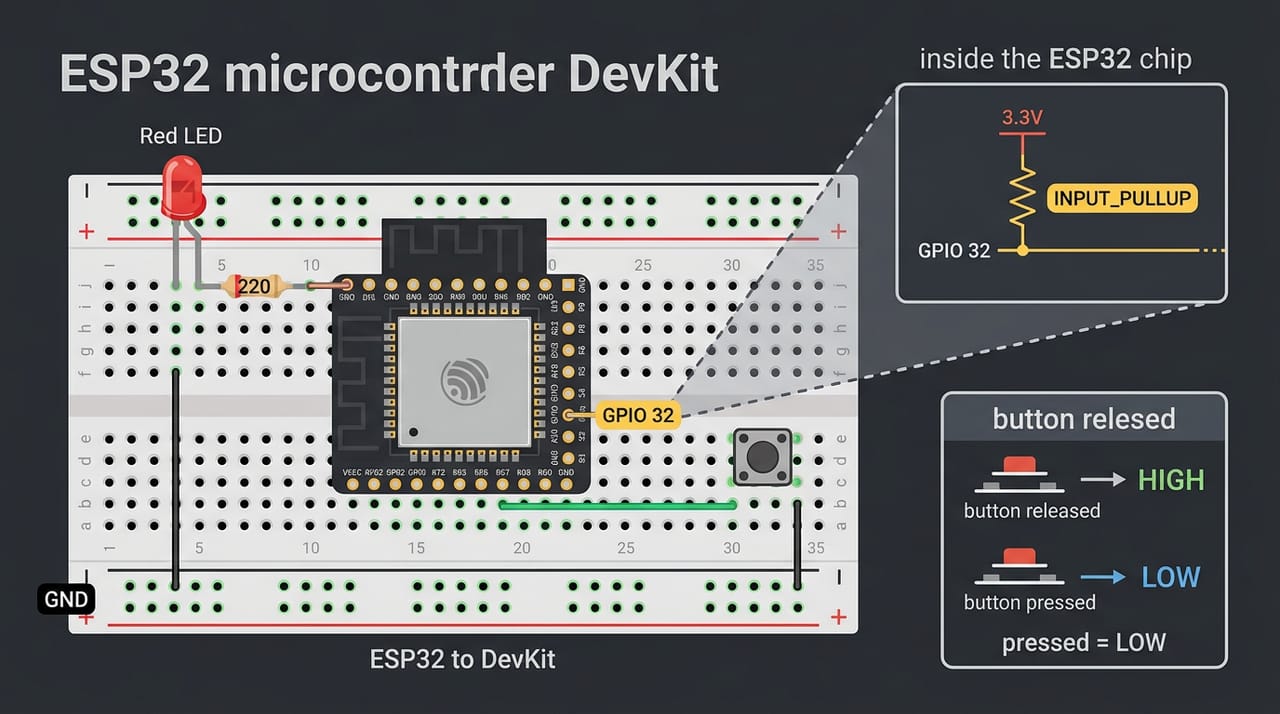
حالا همهی ابزار امروز را سوار یک پروژهی واقعی کنیم. مدار، همان مدار عزیز ترم ۱، فصل ۸ است: LED با مقاومت ۲۲۰ اهم به GPIO 25، دکمه بین GPIO 32 و GND — و pull-up را مثل همیشه از داخل تراشه میگیریم.
اول نسخهی MicroPython را ببین تا یادت بیاید چه میخواهیم بسازیم — همان فایل button_led_term1.py از ترم ۱:
# Term 1 - Session 08 - dokme + LED (baraye moghayese)
from machine import Pin

led = Pin(25, Pin.OUT)
button = Pin(32, Pin.IN, Pin.PULL_UP)

while True:
    if button.value() == 0:      # feshorde = 0 (pull-up)
        led.value(1)
    else:
        led.value(0)
حالا نسخهی C++ — همان فایل button_led_cpp.ino. کمی از این چیزی که در MicroPython بود بزرگتر است، چون یک ارتقای کوچک هم به آن اضافه کردهایم؛ اول کل کد را ببین، بعد باهم میشکافیمش:
// Term 5 - Session 02 - tarjome-ye dokme+LED-e term 1 be C++
// LED + moghavemat 220 -> GPIO 25 / dokme beyne GPIO 32 va GND
const int LED_PIN = 25;
const int BUTTON_PIN = 32;

bool lastPressed = false;     // hafeze: halat-e ghabli-ye dokme

void setup() {
  pinMode(LED_PIN, OUTPUT);
  pinMode(BUTTON_PIN, INPUT_PULLUP);   // mesle Pin.PULL_UP-e term 1
  Serial.begin(115200);
}

void loop() {
  bool pressed = (digitalRead(BUTTON_PIN) == LOW);   // feshorde = LOW

  if (pressed) {
    digitalWrite(LED_PIN, HIGH);
  } else {
    digitalWrite(LED_PIN, LOW);
  }

  if (pressed != lastPressed) {       // faghat vaghti halat avaz shod
    Serial.println(pressed);          // 1 = feshorde shod, 0 = raha shod
    lastPressed = pressed;
  }
}
چند نکتهی ترجمه:
const int: پینها را در متغیرهایintگذاشتیم و پشتشان نوشتیمconstیعنی «درِ این جعبه را قفل کن». شمارهی پین قرار نیست وسط برنامه عوض شود؛ باconstاگر سهواً کسی بخواهد عوضش کند، کامپایلر جلویش را میگیرد. عادتِ مهندسهاست.INPUT_PULLUP: همهی کارِPin.INوPin.PULL_UPرا یکجا میکند.digitalRead: همانvalue()ِ خواندنی است و منطقش عوض نشده. pull-up یعنی پایه در حالت عادی HIGH است و فشردنِ دکمه آن را به GND میچسباند — پس فشرده یعنی LOW. همان «فشرده یعنی صفر» ترم ۱، فقط با لباس جدید.
و آن ارتقای کوچک: میخواهیم هر بار وضعیت دکمه عوض شد، برد در Serial گزارش بدهد — نه اینکه هزار بار در ثانیه یک پیام تکراری چاپ کند. برای این کار مغز برنامه باید «حالت قبلی» را به خاطر بسپارد، همان ایدهی متغیر وضعیت که از ترم ۱ بلدی. ببین bool اینجا چه تمیز کار میکند: pressed یک جعبهی درست/غلط است که حاصل مقایسه مستقیم داخلش میرود.
upload کن... دکمه را نگه دار — روشن. ول کن — خاموش. و Serial Monitor فقط لحظههای تغییر را نشان میدهد: ۱... ۰... ۱... ۰.
✅ چک کن: با فشردن دکمه LED روشن میشود و با رها کردن خاموش، و در Serial Monitor فقط موقع تغییر حالت یک عدد چاپ میشود.
چالش: چرا فشرده یعنی LOW؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
با AI: بازبینی کد (code review)#
از ترم ۱ تا حالا از AI کمک گرفتهای: معنی خطا، توضیح کد، debug، ایدهپردازی. حالا مهارت پنجم و آخر: code review — همان کاری که مهندسهای حرفهای هر روز برای هم میکنند. کدت را نشان میدهی و میگویی «نظرت چیست؟ چه چیزی را بهتر کنم؟». حالا که تازهوارد کشور C++ هستی، یک بازبینِ باتجربه طلاست.
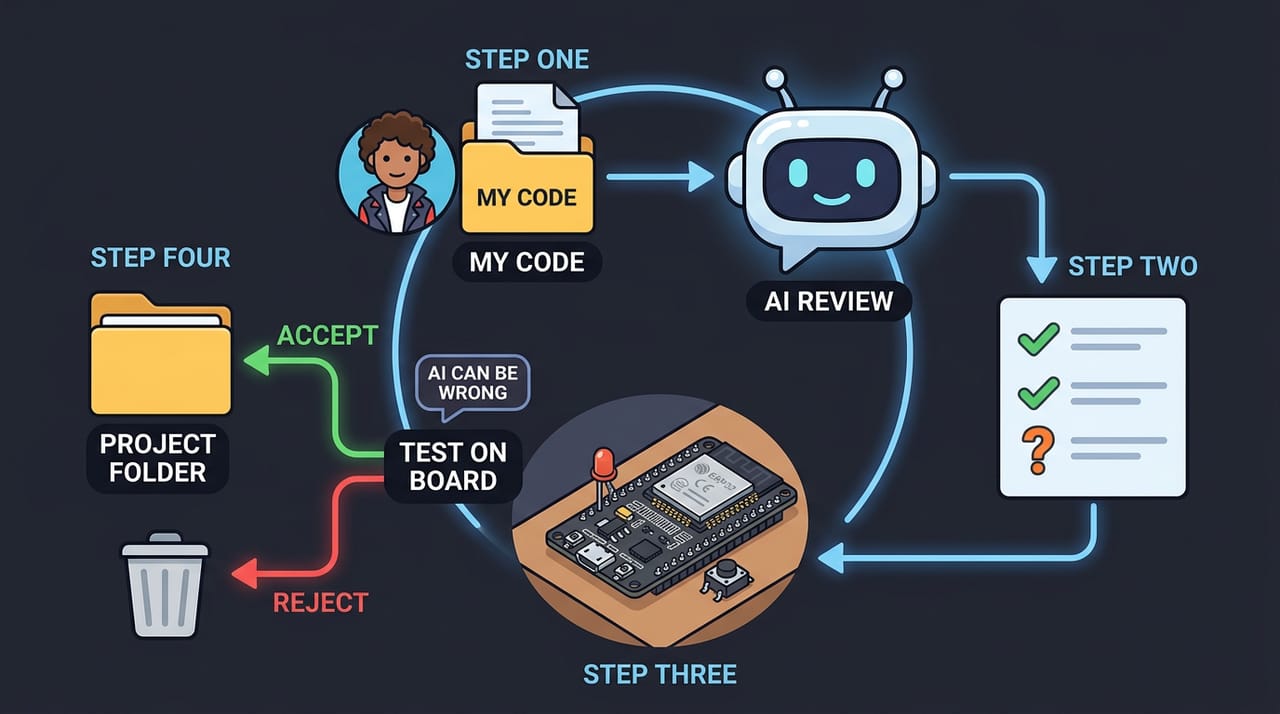
🤖 با AI: کد دکمه+LED را در chatbot بچسبان و بنویس: «این کد C++ برای ESP32 است. مثل یک مهندس باتجربه code review کن: چه چیزهایی خوب است و چه چیزهایی را بهتر کنم؟»
جواب میآید — و چند پیشنهادش واقعاً خوب است: اسمگذاری با حروف بزرگ برای const ها را تأیید میکند، پیشنهاد میدهد برای دکمه debounce بگذاری (که از ترم ۱ میشناسیمش)، و یادآوری میکند کامنتها را بهروز نگه داری. ولی وسط جواب، ممکن است جملهای مثل این هم باشد — دقت کن:
«چون از INPUT_PULLUP استفاده کردهاید، وقتی دکمه فشرده شود digitalRead مقدار HIGH برمیگرداند؛ شرط شما برعکس است و باید == HIGH باشد.»
هوم. با اعتمادبهنفس کامل هم گفته! قانون سوم یادت هست؟ «AI هم اشتباه میکند» — و راه تشخیصش نه بحث کردن است نه حس درونی: آزمایش. پیشنهاد را عیناً اجرا کن: شرط را بکن == HIGH و upload. نتیجه: LED وقتی روشن است که دکمه را ول کردهای و با فشردن خاموش میشود — دقیقاً برعکسِ چیزی که میخواستیم! خود مدار جواب داد: pull-up یعنی حالت عادی HIGH و فشرده LOW — همان که ترم ۱ با چشم دیدیم. شرط را به == LOW برگردان.
سه قانون همیشگیِ همیار AI را دوباره مرور کن:
- اول خودت، بعد AI: اول خودت کدت را یک دور بخوان، بعد نظر بخواه.
- خط به خط: هر پیشنهادی را که نمیفهمی، بخواه خطبهخط توضیح بدهد؛ کدِ نفهمیده داخل پروژه نمیرود.
- AI هم اشتباه میکند: هر پیشنهاد، اول روی برد آزمایش، بعد داخل پروژه. در دنیای C++ یک آزمایشگاه مجانی هم داری: کامپایلر. بعضی جوابهای غلط اصلاً compile نمیشوند — همانجا مچشان گرفته میشود؛ بقیه را مثل امروز، اجرا لو میدهد.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Type | تایپ | قالب جعبهی متغیر: چه جنسی داخلش جا میشود |
| int | اینت | عدد صحیح |
| float | فلوت | عدد اعشاری |
| bool | بول | فقط دو حالت: true یا false |
| String | استرینگ | متن — با S بزرگ |
| const | کانست | قفلِ جعبه: مقدارش دیگر عوض نمیشود |
| Serial Monitor | سریال مانیتور | پنجرهی گفتوگوی برد و کامپیوتر — Shell دنیای Arduino |
| Warning | وارنینگ | هشدار کامپایلر: برنامه ساخته میشود ولی جایی بوی خطر میدهد |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
شهروندی کشور C++ مبارک! فصل بعد جعبهابزار C++ کامل میشود: تابعهایی که type جواب دارند، آرایهها — فامیلِ سختگیرِ لیستهای Python — و حلقهی for به سبک C++. و بعد، پرهیجانترین لحظهی این ترم: مسابقهی سرعت. همین یک برد، یک بار با MicroPython و یک بار با C++، و میشماریم هر کدام در یک ثانیه چند دور حلقه میزنند. عددی را که میبینی باور نخواهی کرد. موتورهای ربات را هم آماده کن — به C++ هم میرسند.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.