در این فصل چه میسازی#
دو فصل است که در کشور C++ زندگی میکنیم: Blink را ترجمه کردی، type ها و Serial را یاد گرفتی. امروز دو اتفاق میافتد. اول، جعبهابزارت کامل میشود: حلقهی for به سبک C++، تابعهای type دار و آرایه — بعد از امروز هر برنامهای که در MicroPython بلدی، در C++ هم میتوانی. و دوم، چیزی که از فصل اول قولش را دادهام: مسابقهی سرعت بین دو زبان روی یک برد. آخر فصل هم برای اولین بار موتورهای ربات ترم ۳ با کد C++ میچرخند.

آخر این فصل میتوانی:
- حلقهی
forسهقسمتی وwhileرا در C++ بنویسی و باfor i in range(...)مقایسه کنی. - تابع C++ با type بازگشتی و پارامترهای type دار تعریف کنی و بگویی
voidیعنی چه. - آرایهی ساده تعریف و با حلقه بخوانی و سه فرقش با لیست Python را بگویی.
- با کرنومتر میلیثانیهای (
millis) آزمون سرعت زندهی دو زبان را روی یک برد اجرا و تفسیر کنی. - کنترل موتور ترم ۳ را با
ledcAttach/ledcWriteبه C++ ترجمه کنی و «پلههای سرعت» بسازی.
قبل از شروع: چکلیست پیشنیاز#
- از فصل ۱ و ۲: Arduino IDE و upload،
setup/loop، type ها، Serial، سمیکالن و آکولاد، و راه رفتوبرگشت فریمور. رفتوبرگشت فریمور امروز برای مسابقه لازم میشود. - از ترم ۲، فصل ۱: تعریف تابع با
def، پارامتر وreturn. امروز نسخهی type دارش میآید. - از ترم ۲، فصل ۲: PWM و duty (بازهی
0تا1023). معادل C++ اش امروز ساخته میشود. - از ترم ۲، فصل ۵: لیست و index — برای مقایسه با آرایه.
- از ترم ۳، فصل ۲ و ۳: L298N (جهت با IN1/IN2، سرعت با PWM روی ENA)، ایمنی باتری و GND مشترک. مدار امروز همان است.
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ESP32 DevKit + کابل USB | ۱ | — |
| ربات ترم ۳ (L298N + موتورها + باتری) | ۱ | فقط L298N + یک موتور TT روی میز |
| پایه/جعبه برای بالا نگهداشتن ربات (چرخها در هوا) | ۱ | یک لیوان محکم یا جعبهی کیت |
| کامپیوتر با Arduino IDE + Thonny | ۱ | — |
۱. حلقهی for: دستور سهقسمتی#
فصل اول دیدی که loop خودش یک «تکرارِ بیپایان» مجانی است. ولی تکرارِ شمرده چطور؟ در Python میگفتیم for i in range(5). در C++ همان حرف را با جزئیات بیشتری میزنیم:
for (int i = 1; i <= 5; i = i + 1) {
  Serial.println(i);
}
Serial.println("payan!");
داخل پرانتز سه قسمت هست که با سمیکالن جدا شدهاند — مثل یک دستور تمرین ورزشی:
- شروع (
int i = 1): یک شمارنده بساز و از ۱ شروع کن. - شرط ماندن (
i <= 5): تا وقتی این درست است، ادامه بده. - قدم (
i = i + 1): بعد از هر دور، یکی اضافه کن.
دقیقاً همان کاری که range برایت پنهانی میکرد، اینجا جلوی چشمت است — برای همین کنترلش هم بیشتر است: میتوانی دوتا دوتا بپری، از بالا به پایین بشماری، از هر عددی شروع کنی. یک نکتهی صادقانه هم بگویم چون در کدهای دنیا زیاد میبینیاش: بیشترِ برنامهنویسها بهجای i = i + 1 خلاصهاش را مینویسند: i++ — بخوان «آی پلاس پلاس»، یعنی «یکی بینداز رویش». از حالا هر دو شکل را بشناس. راستی حالا میدانی اسم C++ از کجا آمده: «C بهعلاوهی یک» — زبانی که یک قدم از زبان C جلوتر رفت!
while هم در C++ هست و چهرهاش آشناست: while (شرط) { } — همان while خودمان، فقط شرطش داخل پرانتز و بدنهاش داخل آکولاد. چند دقیقهی دیگر، while ستارهی مسابقهی ماست.
چالش: چند بار اجرا میشود؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. تابع با type بازگشتی: کارخانه با برچسب محصول#
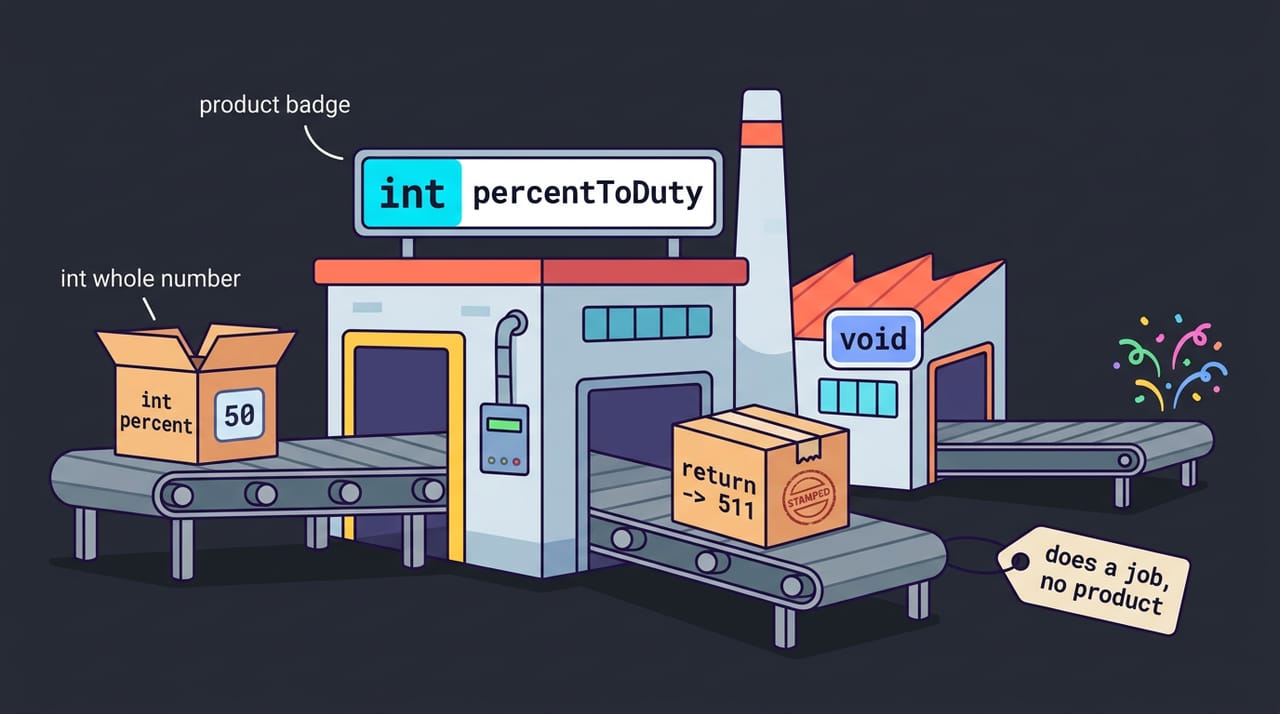
توابع را از ترم ۲ میشناسی: کارخانهی کوچکی که ورودی میگیرد و محصول تحویل میدهد. در C++ همان کارخانه است با یک قانون شفافسازی: باید روی درِ کارخانه بنویسی محصولت چه جنسی است. بیا یک تابع بهدردبخور بسازیم — مترجم درصد به duty. در ترم ۲ سرعت PWM را با duty بین 0 تا 1023 میدادیم، ولی آدم با «درصد» راحتتر فکر میکند:
// darsad (0..100) -> duty (0..1023)
int percentToDuty(int percent) {
  return percent * 1023 / 100;
}
بخوانیمش: آن int اولی میگوید محصول این کارخانه از جنس int است. percentToDuty اسمش است. داخل پرانتز، ورودی هم type خودش را دارد: int percent. و return همان return عزیز ترم ۲. در Python مینوشتیم def percent_to_duty(percent): و type ها را نمینوشتیم، چون مترجمِ همزمان سرِ اجرا خودش میفهمید. کامپایلر ولی قبل از اجرا میخواهد همهچیز را بداند — همین سختگیری هم سرعت میدهد هم خیلی از باگها را قبل از upload میگیرد.
یک نگاه دوم به داخل فرمول بینداز — دام فصل قبل همینجا کمین کرده! نوشتیم percent * 1023 / 100: اول ضرب، بعد تقسیم. اگر برعکس مینوشتیم — percent / 100 * 1023 — چون percent و 100 هر دو int اند، برای هر درصد زیر ۱۰۰ حاصل تقسیم میشد صفر، و کل تابع همیشه صفر میداد! تقسیم صحیح، بیصدا و بیخطا.
و راز فصل اول هم حل شد: تابعی که محصولی تحویل نمیدهد — فقط کاری انجام میدهد — روی درش مینویسند void یعنی «هیچ». setup و loop از روز اول توابع void بودند! حالا یک خرابکاری عمدی: type بازگشتی را از percentToDuty بردار و compile بزن:
error: ISO C++ forbids declaration of 'percentToDuty' with no type
    4 | percentToDuty(int percent) {
      | ^~~~~~~~~~~~~
پیام رک و راست است: «C++ اجازهی تعریف بدون type نمیدهد.» هر تابعی برچسب میخواهد: یا جنس محصول، یا void. برچسب را برگردان — سبز. تست هم بکن: Serial.println(percentToDuty(50)); باید بشود ۵۱۱ — نصف ۱۰۲۳، گرد شده به پایین.
چالش: کدام type بازگشتی؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. آرایه: قفسهی بتنی#
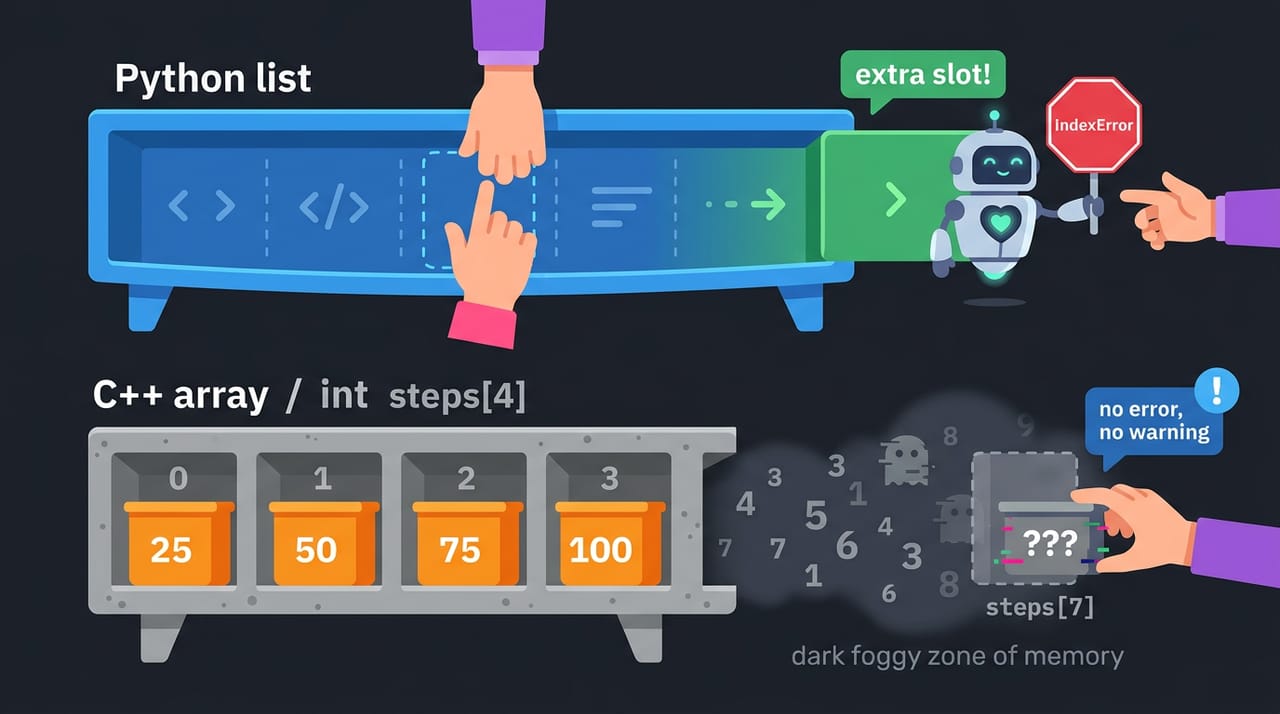
لیست Python یادت هست؟ قفسهای که هر وقت میخواستی با append خانهی جدید میساختی و هر جنسی هم تویش جا میشد. نسخهی C++ اش آرایه (Array) است — همان قفسه، ولی از بتن: تعداد خانهها را موقع ساختن اعلام میکنی و دیگر تغییری در کار نیست، و همهی خانهها هم باید یک جنس باشند:
int steps[4] = {25, 50, 75, 100};    // ghafase-ye 4 khane az jens-e int

for (int i = 0; i < 4; i++) {
  Serial.println(steps[i]);
}
شکل خواندنش عین Python است: steps[0] میشود ۲۵، steps[3] میشود ۱۰۰ — شمارهگذاری از صفر، همان قانون قدیمی. حلقهی for هم که تازه یاد گرفتی، جفتِ همیشگی آرایه است. تا اینجا آشناست. ولی حالا مهمترین فرقش — و این یکی را باید با چشم ببینی. در Python اگر از قفسهی چهارخانهای خانهی هشتم را میخواستی، چه میشد؟ IndexError — یک راهنمای مهربان که میگفت «چنین خانهای نیست». حالا همین را از C++ بخواه:
Serial.println(steps[7]); // khane-i ke vojood nadarad!
compile میزنی... ساخته میشود. اجرا... و Serial Monitor یک عدد چاپ میکند — یک عدد بیمعنی، شاید صفر و شاید خیلی بزرگ، که با هر تغییر برنامه هم میتواند فرق کند! چه خبر است؟ C++ بدون هیچ سؤالی رفت سراغ جایی از حافظه که «اگر خانهی هشتم وجود داشت آنجا بود» و هر آشغالی آنجا بود را برایت آورد. هیچچیز جلویش را نگرفت و برنامه لحظهی اجرا حتی مکث هم نکرد — سکوت. این خطرناکترین عادت C++ است و اسم رسمی هم دارد: خواندنِ خارج از محدوده. در بدترین حالت حتی میتواند برنامه را ریست کند.
یک نکتهی صادقانه هم بگویم: چون اینجا شمارهی خانه یک عددِ ثابت (7) است و کامپایلر اندازهی آرایه را میداند، اگر warnings را فصل قبل روی All گذاشته باشی ممکن است یک هشدار هم بگیری — چیزی شبیه array subscript 7 is above array bounds. هشدار، نه خطا: برنامه باز هم ساخته و اجرا میشود. و مهمتر: کافی است شمارهی خانه از یک متغیر بیاید (int j = 7; steps[j];) تا کامپایلر هم دیگر نتواند حدس بزند و سکوت کامل شود. باگهای واقعی هم دقیقاً از همین شکل دوم میآیند، نه از عدد ثابت.
⚠️ مواظب باش: قانونِ آهنیِ آرایه از امروز: شرط حلقه و اندازهی آرایه، همیشه با هم و همیشه همقد. هر وقت اندازهی آرایه را عوض کردی، همان لحظه شرط
forرا هم عوض کن.
حالا کد کامل نیمهی اول این فصل (حلقه، تابع، آرایه) در فایل cpp_toolbox.ino این است:
// Term 5 - Session 03 - jabe-abzar-e C++: for, tabe ba type, araye
// darsad (0..100) -> duty (0..1023)
int percentToDuty(int percent) {
  return percent * 1023 / 100;    // zarb aval, taghsim bad! (dam-e taghsim-e sahih)
}

int steps[4] = {25, 50, 75, 100};    // ghafase-ye 4 khane az jens-e int

void setup() {
  Serial.begin(115200);
  delay(2000);

  // 1) for-e se ghesmati
  for (int i = 1; i <= 5; i = i + 1) {
    Serial.println(i);
  }
  Serial.println("payan!");

  // 2) tabe ba type-e bazgashti
  Serial.println(percentToDuty(50));    // 511

  // 3) araye + for (joft-e hamishegi)
  for (int i = 0; i < 4; i++) {
    Serial.println(steps[i]);
  }
}

void loop() {
}
چالش: سه فرق آرایه با لیست
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. مسابقهی بزرگ: یک برد، دو زبان، یک ثانیه#
رسیدیم به لحظهی موعود. قانون مسابقه ساده و عادلانه است: هر زبان یک ثانیه وقت دارد و در این یک ثانیه فقط دو کار میکند — به کرنومتر نگاه میکند و میشمارد. هر که بیشتر شمرد، سریعتر است. برای این کار یک کرنومتر میلیثانیهای در هر دو زبان لازم داریم:
- در MicroPython:
time.ticks_ms()میگوید «الان چند میلیثانیه از روشن شدن برد گذشته»، وtime.ticks_diff(a, b)فاصلهی دو لحظه را حساب میکند. - در C++:
millis()— همان حرف، یک کلمه.
برد از فصل قبل آردوینویی است، ولی احترام قهرمان فعلی واجب است: اول MicroPython میدود. Thonny را باز کن و مثل ترم ۱، فصل ۴ فریمور MicroPython را فلش کن. حالا دوندهی اول (فایل speed_test.py):
# Term 5 - Session 03 - mosabeghe-ye sorat: davande-ye MicroPython
import time

count = 0
start = time.ticks_ms()      # kornometr ra bezan!
while time.ticks_diff(time.ticks_ms(), start) < 1000:
    count = count + 1        # yek dor-e dige

print(f"MicroPython: {count} dor dar 1 sanie")
اجرا کن — و عدد میآید. عدد دقیق را عمداً نمینویسم، چون نسخه به نسخه فرق میکند؛ ولی همینقدر بگویم: چند صد هزار دور. روی کاغذ یادداشتش کن. حالا دوندهی دوم — همان دو کار، همان یک ثانیه، فقط به C++. برگرد به Arduino IDE و این را upload کن (فایل speed_test.ino):
// Term 5 - Session 03 - mosabeghe-ye sorat: davande-ye C++
void setup() {
  Serial.begin(115200);
  delay(2000);                       // forsat bede Serial Monitor baz shavad

  long count = 0;                    // jabe-ye int-e bozorg - in adad ja mikhahad!
  unsigned long start = millis();    // kornometr ra bezan!
  while (millis() - start < 1000) {
    count = count + 1;               // yek dor-e dige
  }

  Serial.print("C++: ");
  Serial.print(count);
  Serial.println(" dor dar 1 sanie");
}

void loop() {
  // mosabeghe yekbar bas ast
}
دو نکتهی ریز کد. یک: مسابقه را در setup گذاشتیم چون میخواهیم فقط یک بار بدود — بالاخره یک جا setup قهرمان شد! دو: برای شمارنده بهجای int نوشتیم long. long جعبهای است که قانوناً هیچوقت از int کوچکتر نیست، و روی بردهای کوچکترِ خانوادهی Arduino واقعاً بزرگتر هم هست. ولی صادق باشیم: روی ESP32 این دو جعبه هماندازهاند و شمارشِ امروز در هر دو جا میشود. پس long اینجا یک عادتِ امن است، نه یک ضرورت — عادتی که همین کد را روی بردهای دیگر هم سالم نگه میدارد.
upload، Serial Monitor... و عدد را ببین. کنار عدد قبلی یادداشتش کن و نسبت را حساب کن: عدد C++ چند ده برابرِ عدد MicroPython درمیآید. عددِ تو دقیقاً عددِ من نمیشود — نسخهی فریمور و هسته و حتی تنظیمهای برد رویش اثر میگذارند؛ چیزی که مهم است بزرگیِ فاصله است، نه رقمِ دقیق. همان برد، همان سیم، همان یک ثانیه — فقط زبان عوض شد.
چرا؟ جواب را از فصل اول میدانی: دوندهی اول وسط دویدن، هر قدمش را اول برای مترجمِ همزمان تعریف میکرد؛ دوندهی دوم کتابِ ترجمهشده بود — فقط دوید. حالا سؤال مهندسی: این سرعت به چه دردی میخورد؟ همهجا؟ نه! ساعت اینترنتی ترم ۴ دقیقهای یک درخواست میفرستاد — آنجا سرعتِ حلقه هیچ اهمیتی نداشت و MicroPython انتخابِ کاملاً درستی بود. ولی جایی که مغز ربات باید دهها یا صدها بار در ثانیه بخواند-حسابکند-فرمانبدهد — مثل دنبالکنندهی خطی که فصل بعد با PID میسازیم — آنجا هر دورِ اضافهی حلقه یعنی واکنش نرمتر. زبان، ابزار است؛ مهندس ابزارِ درستِ هر کار را برمیدارد.
💡 نکته: این مسابقه فقط روی برد واقعی معنا دارد. در شبیهساز، سرعت به کامپیوتر تو بستگی دارد نه به تراشه — پس عددهای شبیهساز معتبر نیستند.
چالش: چرا مسابقه عادلانه بود؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. موتورها به C++ میرسند: ledc#
حالا که میدانیم C++ برای کنترلِ تند و تیز ساخته شده، بیا مهمترین مهارت ربات — چرخاندن موتور — را ترجمه کنیم. سیمکشی همان ترم ۳ است و دست نمیخورد (تصویر ابتدای فصل را جلوی چشمت بگذار): موتور روی درایور L298N، جهتش با IN1 روی GPIO 26 و IN2 روی GPIO 27، سرعتش با ENA روی GPIO 32؛ باتری سر جایش، GND مشترک وصل، ربات روی پایه. اول یادمان بیاید در MicroPython چه میکردیم:
# yadavari-ye term 3 (MicroPython)
from machine import Pin, PWM

in1 = Pin(26, Pin.OUT)
in2 = Pin(27, Pin.OUT)
ena = PWM(Pin(32), freq=1000)

in1.value(1)      # jahat: jolo
in2.value(0)
ena.duty(700)     # sorat: 700 az 1023
جهت که ترجمهاش را بلدی: pinMode و digitalWrite. اما PWM چطور؟ در دنیای Arduino روی ESP32، سیستم PWM اسمش ledc است — «اِلایدی-سی» — اسمش از LED آمده چون اول برای نور ساخته شده بود، ولی همان PWM همیشگی است و برای موتور هم همان کار را میکند. دو قدم دارد، درست مثل MicroPython:
const int ENA = 32;    // sorat (PWM)
const int IN1 = 26;    // jahat
const int IN2 = 27;

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  ledcAttach(ENA, 1000, 10);   // pin, frekans 1000Hz, deghat 10 bit -> 0..1023

  digitalWrite(IN1, HIGH);     // jahat: jolo (mesle in1.value(1))
  digitalWrite(IN2, LOW);
  ledcWrite(ENA, 700);         // sorat: 700 az 1023 - hamun duty-e term 3!
}

void loop() {
}
خط ledcAttach(ENA, 1000, 10) معادل PWM(Pin(32), freq=1000) است: به پایهی ENA یک موتورِ PWM با فرکانس ۱۰۰۰ هرتز بچسبان. آن عدد 10 هم یعنی «دقت ۱۰ بیتی» — ترجمهاش به زبان ما: بازهی سرعت از 0 تا 1023 باشد، دقیقاً همان بازهی duty که از ترم ۲ با آن فکر میکنی. و ledcWrite(ENA, 700) همان ena.duty(700) است.
⚠️ مواظب باش: قوانین ایمنی ترم ۳ سر جایشاناند: ربات روی پایه و چرخها در هوا؛ GND باتری و برد و درایور همه یکی (GND مشترک)؛ باتری سالم و پر.
و یک نکته دربارهی جایی که این کد را میزنی:
چالش: سه عددِ ledcAttach
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۶. پروژهی اصلی: پلههای سرعت#
حالا همهی ابزار امروز — تابع، آرایه، حلقه، ledc — را در یک برنامهی تمیز سوار هم کنیم: موتوری که مثل تعویض دندهی ماشین، پلهپله سرعت میگیرد. کد کامل، فایل motor_stairs.ino:
// Term 5 - Session 03 - pelle-haye sorat: tabe + araye + for + ledc
// sim-keshi-e term 3: ENA=GPIO 32, IN1=GPIO 26, IN2=GPIO 27 (motor-e chap)
// robot rooye paye - charkh-ha dar hava! battery + GND-e moshtarak (ghavanin-e term 3)
const int ENA = 32;    // sorat (PWM)
const int IN1 = 26;    // jahat
const int IN2 = 27;

// darsad (0..100) -> duty (0..1023)
int percentToDuty(int percent) {
  return percent * 1023 / 100;
}

void motorForward(int percent) {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  ledcWrite(ENA, percentToDuty(percent));
}

void motorStop() {
  ledcWrite(ENA, 0);
}

int steps[4] = {30, 50, 75, 100};    // pelle-haye sorat (darsad) - zir-e astane, motor rah nemioftad

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  ledcAttach(ENA, 1000, 10);   // pin, frekans 1000Hz, deghat 10 bit -> 0..1023
  Serial.begin(115200);
}

void loop() {
  for (int i = 0; i < 4; i++) {
    Serial.println(steps[i]);
    motorForward(steps[i]);
    delay(2000);
  }
  motorStop();
  delay(3000);
}
ببین چقدر شبیه robot.py خودمان شده: تابعهای تمیز با اسمهای آشنا — فقط این بار هر کدام برچسب type دارند. motorForward تابع void است (کاری میکند، محصولی نمیدهد) ولی درونش از کارخانهی int دارِ percentToDuty جنس میگیرد. آرایهی پلهها را از ۳۰ شروع کردیم نه ۲۵ — یادگاری ترم ۳: زیر یک آستانه، موتور فقط ویزویز میکند و راه نمیافتد.
✅ چک کن: موتور باید پلهپله تندتر شود: سی درصد... پنجاه... هفتادوپنج... تمامقدرت... توقف، و دوباره. صدای پلهپله اوج گرفتنش، صدای دوزبانه شدنِ ربات توست!
🔧 اگر کار نکرد: موتور ویزویز میکند ولی نمیچرخد؟ duty زیر آستانهی راهافتادن است یا باتری ضعیف — پلهی اول را ۳۰ درصد یا بالاتر بگذار و باتریها را چک کن. موتور اصلاً کار نمیکند ولی Serial پیام میدهد؟ GND مشترک وصل نیست یا جامپر ENA سر جایش مانده: GND باتری و برد و درایور را یکی کن و جامپر ENA را بردار تا سیم PWM جای آن بنشیند.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| for | فور | حلقهی سهقسمتی C++: شروع؛ شرط ماندن؛ قدم |
| Array | اِرِی | قفسهی بتنی: اندازهی ثابت، یک جنس، شماره از صفر |
| Return type | ریتِرن تایپ | برچسب روی درِ کارخانهی تابع: جنس محصول چیست |
| void | وُید | «هیچ» — تابعی که کاری میکند ولی محصولی برنمیگرداند |
| long | لانگ | جعبهی عدد صحیحی که هیچوقت از int کوچکتر نیست، برای عددهایی که خیلی بالا میروند |
| millis | میلیس | کرنومتر C++: چند میلیثانیه از روشن شدن برد گذشته |
| ledc | اِلایدی-سی | سیستم PWM در دنیای Arduino روی ESP32 |
| Benchmark | بِنچمارک | آزمون اندازهگیری سرعت — همان مسابقهی امروز |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
جعبهابزار C++ ات کامل شد و مسابقهی بزرگ را هم با چشم دیدی. حالا بگذار بگویم این سرعت را کجا خرج میکنیم. یادت هست دنبالکنندهی خط ترم ۳ با کنترل P چطور بود؟ خوب بود، ولی روی پیچهای تند لبهی خط میلرزید و گاهی از دستش میداد. فصل بعد دو حرف جدید به P اضافه میکنیم: I و D — و اسم کاملش را همهجای دنیای مهندسی میشناسند: PID. با مغز C++ ای که حالا صدها بار در ثانیه فکر میکند، ربات تو قرار است خط را مثل قطار روی ریل بگیرد. باتریها را شارژ کن و زمینِ بازی ترم ۳ را پیدا کن — فصل بعد رباتت حرفهای میشود.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.