در این فصل چه میسازی#
اعتراف عجیب اول فصل: در این فصل حتی یک خط کد نمینویسی! عمدی است. پنج ترم است سازندهای که نقشه را دنبال میکند؛ از امروز طراح هم هستی — کسی که خودش نقشه را میکشد. چون یک راز حرفهای هست: گرانترین اشتباههای مهندسی، اشتباههای تایپی نیستند؛ اشتباههای طراحیاند. سیم اشتباه را در ده ثانیه جابهجا میکنی، ولی اگر وسط پروژه بفهمی قطعهٔ اصلیات را نداری یا نقشهات در سه فصل جا نمیشود، باید از صفر شروع کنی. روی کاغذ، عوضکردن نقشه مجانی است؛ وسط ساخت، گران.
پس خروجی امروزت روی کاغذ است، نه روی برد: یک سند طراحی یکصفحهای برای پروژهٔ نهاییات. سه مسیر آماده پیش رویت میگذاریم، یکی را (یا ایدهٔ خودت را در همان چارچوب) انتخاب میکنی، و آن را به قدمهای قابلتست تقسیم میکنی:

آخر این فصل میتوانی:
- سه مسیر پیشنهادی را مقایسه کنی و بر اساس وسایل و علاقهات یکی را انتخاب کنی — یا ایدهٔ شخصیات را در همان چارچوب دفاع کنی.
- سند طراحی یکصفحهایات را با هر شش بخش پر کنی و برای انتخاب زبان (MicroPython یا C++) دلیل فنی بیاوری.
- پروژه را به سه milestone قابلتست تقسیم کنی و برای هر کدام «تمام شد یعنی چه» را با «آزمون سیثانیه» بنویسی.
- جدول ۱۰۰ امتیازی داوریِ نمایش نهایی را بفهمی و بگویی چرا پایداری وزن سنگینی دارد.
- سندت را در یک ارائهٔ دو دقیقهای به خانواده (در نقش سرمایهگذار) دفاع کنی.
قبل از شروع: چکلیست پیشنیاز#
پروژهٔ نهایی روی شانهٔ هر پنج ترم میایستد؛ اینها را دم دست داشته باش:
- از فصل ۴ (همین ترم): کنترل PID دنبالکنندهٔ خط در C++ — قلب مسیرهای A و C.
- از فصل ۵: MPU6050 و خواندن زاویه با فیلتر میانگین — آلارم تعادلِ مسیر C.
- از فصل ۶: کنترل BLE با پروتکل تکحرفی — فرمانِ مسیر C.
- از ترم ۴: WiFi، وبسرور، JSON، API keyِ امن و تماس با Gemini — ستون فقراتِ مسیر B.
- از ترم ۳: ربات دوچرخِ کامل با L298N و سنسورهای خط + قواعد مسابقهٔ خانگی (فصل ۱۱) — پایهٔ مسیرهای A و C.
- از ترم ۲: سنسورها (DHT11، LDR، HC-SR04) و Servo — قطعاتِ مسیرهای B و A.
- از ترم ۱، فصل ۱۲ و ترمهای ۲ و ۳: دفترچهٔ مهندسی و الگوی ویدیوی «پروژهٔ من» — امروز دفترچه نقش اول را دارد.
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| دفترچهٔ مهندسی + خودکار | ۱ | چند برگ A4 و یک گیره |
| کیتهای ترم ۱ تا ۵ (برای چکِ موجودی، نه ساخت) | — | فهرست قطعاتِ هر مسیر همینجا میآید |
| ربات ترم ۳ (فقط اگر مسیر A یا C) | ۱ | مسیر B اصلاً ربات نمیخواهد |
| MPU6050 (فقط اگر مسیر C) | ۱ | بدون آن، مسیر C را بدون آلارم شروع کن و بعداً اضافه کن |
| یک نفر از خانواده در نقشِ سرمایهگذار | ۱ | ارائهٔ ویدیویی دو دقیقهای هم قبول است |
هیچ قطعهٔ جدیدی امروز لازم نیست — امروز روزِ کاغذ و تصمیم است.
۱. فرایند مهندسی: نقشهٔ چهار فصل پایانی#
بگذار کل مسیر را از بالا ببینیم. پروژهٔ نهایی پنج ایستگاه دارد:
- انتخاب و سند طراحی (همین فصل): تصمیم میگیری چه میسازی، با چه قطعاتی، با چه زبانی، و در چه قدمهایی.
- اسکلت (فصل ۸): سیمکشیِ پایه و یک برنامه که ساختارش کامل است ولی بیشترش خالی؛ فقط باید اجرا شود و یک علامتِ حیات بدهد.
- قابلیتها (فصل ۹): دو-سه قابلیت اصلی، یکییکی، سوارِ اسکلت میشوند.
- پایداری و رفع اشکال (فصل ۱۰): پروژهای را که «گاهی» کار میکند به پروژهای که «همیشه» کار میکند تبدیل میکنیم — همان Reliability که از ترم ۳ میشناسی.
- نمایش و جشن فارغالتحصیلی (فصل ۱۱).
به این زنجیره، فرایند مهندسی میگوییم و یک قانون طلایی دارد: هر ایستگاه یک خروجیِ قابل نمایش دارد. آخر فصل ۸ باید بتوانی به خانوادهات چیزی نشان بدهی — کوچک، ولی واقعی و زنده. چرا؟ چون خروجیِ کوچکِ قابل نمایش هم انرژی میدهد، هم خطاها را زود لو میدهد: خطایی که فصل ۸ پیدا شود یک شب وقت میگیرد؛ همان خطا اگر تا فصل ۱۰ قایم بماند، کل نمایش را به خطر میاندازد.
💡 نکته: این همان دلیلی است که مهندسهای واقعی — از تیمهای WRO تا شرکتهای بزرگ — قبل از اولین خط کد، سند مینویسند و پروژه را تکهتکه تحویل میدهند، نه یکجا در آخر.
چالش: چرا اول اسکلت، بعد قابلیت؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. سه مسیر: کدام به وسایل و علاقهات میخورد؟#
سه مسیرِ آماده داریم — هر سه از قطعاتی که همین الان داری و مهارتهایی که همین الان بلدی ساخته میشوند؛ هیچکدام «آسانتر» یا «باکلاستر» نیست، فقط طعمشان فرق دارد.
مسیر A — ربات پیشخدمت خانگی. ربات ترم ۳ یک بازوی سروویی ساده میگیرد (همان Servo ترم ۲، روی پایهٔ ۱۳) و یک لیوان کاغذی را روی سینی از ایستگاهی به ایستگاه دیگر میبرد: با PID فصل ۴ نرم و بیلرزش خط را دنبال میکند — لیوان نباید بریزد! — در هر ایستگاه میایستد و سینی را مؤدبانه پایین میآورد. زبانش C++؛ دلیلش روشن است: حلقهٔ PID را همین ترم در C++ ساختی و فصل ۳ با کرنومتر دیدی این حلقه در C++ چقدر سریعتر میتپد — برای حملِ لیوان، هر تپشِ اضافه یعنی لرزشِ کمتر. طعم این مسیر: مکانیک و کنترل دقیق.
مسیر B — دستیار هوشمند اتاق. یک ایستگاه سنسوریِ رومیزی: DHT11 دما و رطوبت را میخواند، LDR نور را، HC-SR04 رفتوآمد جلوی میز را میشمارد؛ یک وبسرور همه را روی داشبوردِ گوشی نشان میدهد؛ با یک لمس، Gemini گزارشِ فارسیِ خودمانی از حالوهوای اتاقت میدهد؛ و اگر اتاق زیادی گرم شود، هشدار میگیری. و دقت کن — این مسیر اصلاً ربات نمیخواهد؛ اگر ربات ترم ۳ات سرحال نیست یا بیشتر اهل داده و وب و AI هستی، این مسیر مالِ توست. زبانش MicroPython؛ دلیل: کل جعبهابزارِ WiFi و socket و JSON و urequests را ترم ۴ با همین زبان ساختی و C++ اینجا هیچ برتریای ندارد. طعم این مسیر: داده، وب و AI.
مسیر C — ربات مسابقهای BLE. ربات ترم ۳ با گوشی و همان پروتکل تکحرفیِ فصل ۶ رانده میشود، با یک فرمان به حالت خودرانِ PID میرود و خودش خط را میگیرد، و MPU6050ِ فصل ۵ حواسش هست: اگر ربات بیش از حد کج شد — سطح شیبدار، تصادف، واژگونی — موتورها را قطع میکند و آژیر میزند. آمادهٔ یک مسابقهٔ خانگی با زمانگیری. زبانش C++ — چون BLE و PID و MPU همه همینجا در C++ ساخته شدهاند. طعم این مسیر: سرعت و هیجانِ کنترلِ زنده.
💡 نکته: یک درس مهندسی همینجاست: زبان را پروژه انتخاب میکند، نه مُد. مسیر B با MicroPython بهتر است چون کل جعبهابزارش آنجاست؛ مسیرهای A و C با C++ بهترند چون حلقهٔ کنترل باید سریع بتپد.
حالا انتخاب. معیارش یک جمله است: کدام به وسایل و علاقهات میخورد؟ این جدول را با دفترچهات پر کن:
| سؤال | مسیر A | مسیر B | مسیر C |
|---|---|---|---|
| ربات ترم ۳ سالم لازم دارد؟ | بله | نه | بله |
| MPU6050 لازم دارد؟ | نه | نه | بله |
| Servo ترم ۲ لازم دارد؟ | بله | نه | نه |
| اینترنت و کلید API ترم ۴؟ | نه | بله | نه |
| زبان اصلی | C++ | MicroPython | C++ |
| طعم | مکانیک + کنترل دقیق | داده + وب + AI | سرعت + مسابقه |
اول ردیفهای «وسایل» را صادقانه جواب بده — مسیری که قطعهاش را نداری، از فهرست خط میخورد یا نقشهٔ B میخواهد. بین باقیماندهها، علاقهات حرف آخر را میزند. و اگر ایدهٔ چهارمی در سرت است؟ عالی — به یک شرط: باید در همین چارچوب جا شود؛ یعنی از قطعاتِ موجودت ساخته شود، در سه فصل به سه milestone تقسیم شود، و امروز برایش همان سند را پر کنی و جلوی خانواده دفاعش کنی. ایدهای که در سه فصل جا نشود، ایدهٔ بدی نیست — پروژهٔ بعد از فارغالتحصیلیِ توست!
چالش: بدون ربات، بدون MPU
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. سند طراحی یکصفحهای: قولی که به خودت میدهی#
مسیر که انتخاب شد، وقتِ سند طراحی است — یک صفحه، نه بیشتر. سند طراحی همان نقشهٔ ساختمان است: هر چیزی که وسطِ ساخت میتواند غافلگیرت کند، باید امروز روی این صفحه اسیر شود. قالبش شش بخش دارد؛ در دفترچهٔ مهندسیات همین شش سرفصل را بنویس و زیر هر کدام جواب بده:
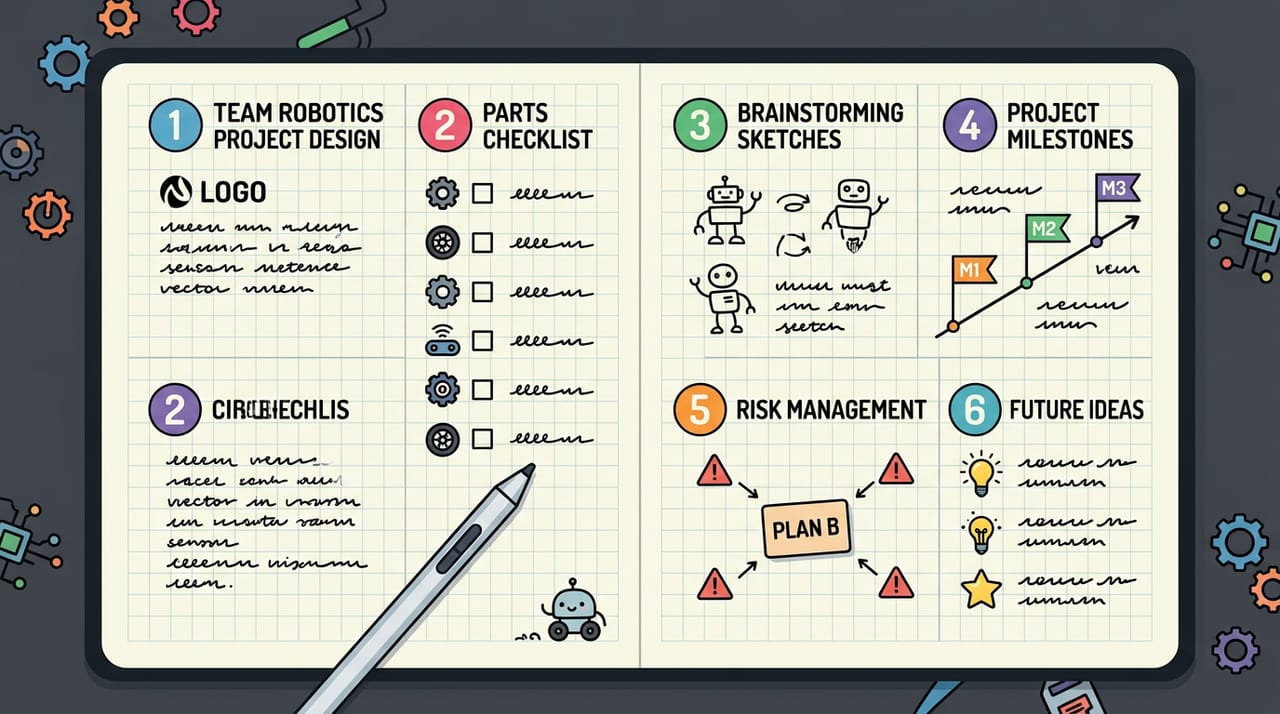
- در یک جمله: این پروژه چه میکند و برای چه کسی؟
- قطعات و پینها: فهرست کامل + تیکِ «دارم / ندارم».
- زبان(ها) و چرا: MicroPython یا C++؟ دلیل فنی، نه سلیقهای.
- سه milestone: M1 (فصل ۸، اسکلت) «تمام شد یعنی...»؛ M2 (فصل ۹، قابلیتها) «تمام شد یعنی...»؛ M3 (فصل ۱۰، پایداری) «تمام شد یعنی...».
- سه ریسک بزرگ + نقشهٔ B برای هر کدام.
- معیار موفقیتِ نمایش نهایی: جلوی داور چه چیزی باید ببینیم؟
بیا یکی را زنده پر کنیم تا فرم دستت بیاید — مسیر C. بخش یک: «ربات دوچرخی که با گوشی رانده میشود، با فرمان A خودران میشود و اگر واژگون شود خودش موتورها را قطع میکند — برای مسابقهٔ خانگی با دوستانم.» بخش دو: ربات کامل ترم ۳، MPU6050 روی پایههای ۲۱ و ۲۲، بازر روی پایهٔ ۴ — همه را دارم، تیک. بخش سه: «C++؛ چون BLE و PID و MPU همین ترم در C++ ساخته شدهاند و حلقهٔ کنترل باید سریع بتپد.»
و حالا در بخش چهار میخواهم عمداً در دامی بیفتم که نصفِ پروژههای دنیا در آن میافتند. برای M1 مینویسم: «ربات کامل با کنترلِ گوشی و حالتِ خودران و آلارم، کار کند.» قشنگ است، نه؟ نه! این milestone نیست، این کلِ پروژه است که لباس milestone پوشیده — اسمش را بگذار milestoneِ بادکنکی: از بیرون بزرگ و پُر، از داخل خالی.
هر milestone باید از آزمون سیثانیه رد شود: «آیا میتوانم تمامشدنش را در سی ثانیه به یک نفر نشان بدهم و او با چشمِ خودش تأیید کند؟» جملهٔ بالا رد نمیشود. اصلاحش میکنم: M1: «گوشی به ربات وصل میشود، هر حرفی بفرستم ربات همان را پس میفرستد، و زاویهٔ MPU هر ثانیه چاپ میشود — موتورها عمداً ساکت.» این را میشود در سی ثانیه نشان داد. M2: «سه قابلیت: راندن با گوشی، حالتِ خودرانِ PID، آلارمِ کجشدن — هر کدام جدا نمایشدادنی.» M3: «سه اجرای کامل پشتسرهم بدون دستزدن + چکلیستِ پایداریِ تیکخورده.» بخش پنج، ریسکها: «MPU خراب/نرسیده ← نقشهٔ B: مسیر را بدون آلارم شروع میکنم و آخر اضافه میکنم»، «باتریها ضعیفاند ← یک دستِ ذخیره از الان»، «BLE گوشیِ مادرم وصل نمیشود ← با گوشی دیگری هم تست میکنم». بخش شش: «داور ببیند: راندنِ زنده، سوییچِ خودران، و آلارمِ واژگونی — هر سه در یک اجرا.»
همین یک صفحه، تو را از ۹۰ درصدِ غافلگیریهای سه فصلِ آینده بیمه میکند.
⚠️ مواظب باش: milestoneِ بادکنکی خطرناکترین دامِ امروز است. هر milestone را با «داور میبیند که...» شروع کن؛ اگر جملهات فعلِ قابلمشاهده ندارد و در سی ثانیه نمایشدادنی نیست، بادکنکی است — بترکانش و ریزترش کن.
چالش: کدام milestone سالم است؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. زمانبندی سهفصلی و مدیریت ریسک#
برای اینکه خیالت راحت شود سه milestone در سه فصل جا میشوند، نقشهٔ هر سه مسیر را کنار هم ببین:
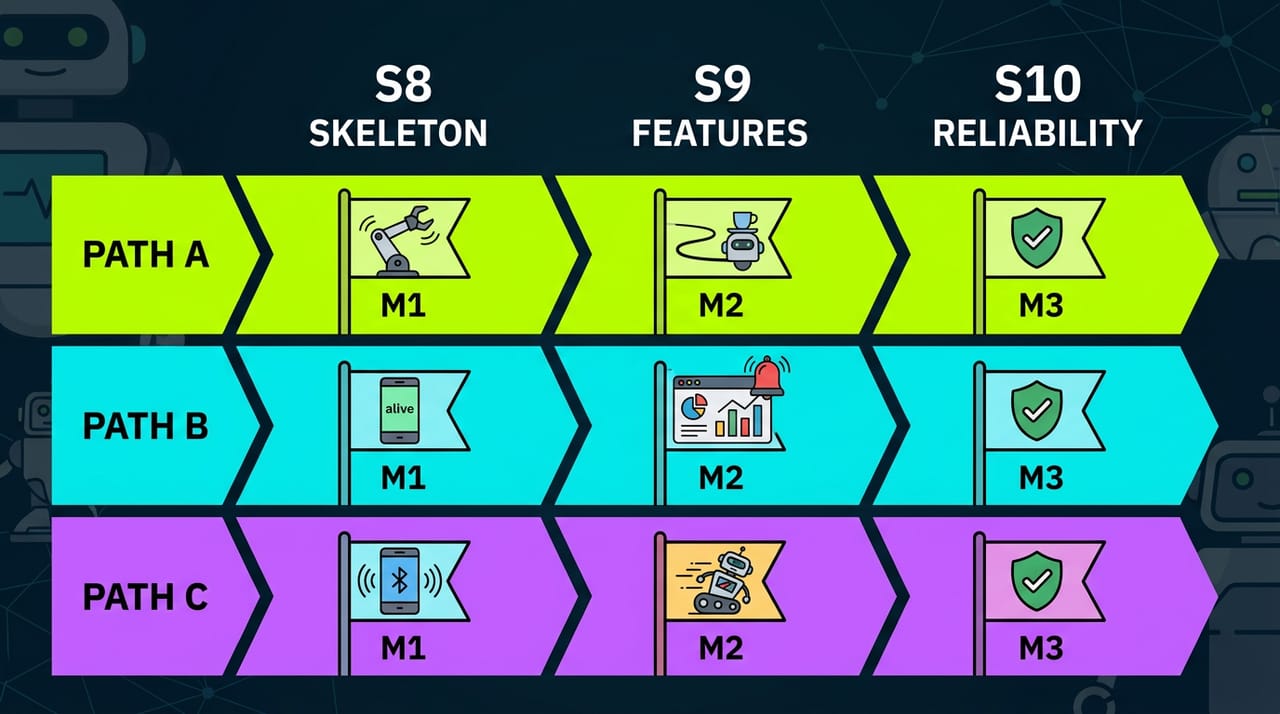
| فصل | مسیر A | مسیر B | مسیر C |
|---|---|---|---|
| ۸ — اسکلت | بازو نصب + کدِ اسکلت + سروو سلام میدهد | سیمکشیِ ایستگاه + سرورِ «زندهام» در گوشی | MPU نصب + BLE وصل و echo + زاویه چاپ میشود |
| ۹ — قابلیتها | PID نرم + چرخهٔ تحویل در ایستگاه | داشبوردِ زنده + هشدار + گزارشِ AI | راندن با گوشی + خودران + آلارمِ تعادل |
| ۱۰ — پایداری | ایمنیِ گمشدنِ خط + سه اجرای تمیز | هشدارِ همیشهبیدار + سه روزِ بیخطا | ترمزِ قطعشدنِ BLE + سه دورِ مسابقهٔ تمیز |
قانونِ زمانبندی ساده است: milestoneِ هر فصل باید همان فصل تمام شود؛ عقب افتادی؟ قابلیت را کوچک کن، فصل را کش نده — قابلیتِ سوم همیشه میتواند «ارتقای بعد از دوره» شود. و دربارهٔ ریسکها: ریسکی که امروز با نقشهٔ B نوشته شود، روزِ وقوع فقط «برو سراغِ نقشهٔ B» است؛ ریسکِ نانوشته، همان روز «فاجعه» است. فرقشان فقط یک خط یادداشتِ امروز است.
۵. معیارهای داوری: بازیِ جوانمردانه از امروز اعلام میشود#
فصل ۱۱ نمایشِ نهایی است و داور دارد — و مثل هر مسابقهٔ جوانمردانهای، معیارها از همین امروز اعلام میشوند تا سه فصل فرصت داشته باشی برای همانها بسازی:
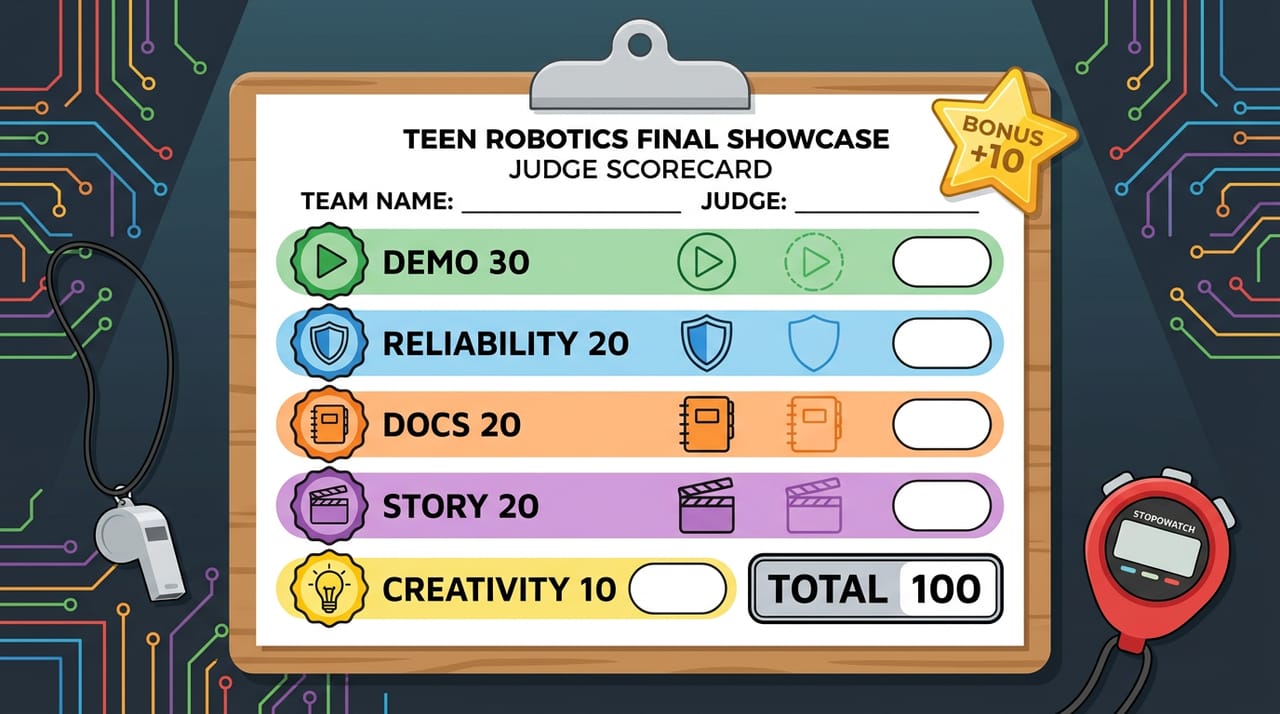
| بخش | امتیاز |
|---|---|
| دموی زندهٔ کامل — پروژه کاری را که قول داده انجام میدهد | ۳۰ |
| پایداری — دو اجرای موفق پشتسرهم جلوی داور، بدون دستزدن | ۲۰ |
| سند طراحی + دفترچهٔ مهندسی — شامل باگها و راهحلهای واقعی | ۲۰ |
| ارائه و داستان — ویدیوی «پروژهٔ من» یا ارائهٔ زندهٔ روان | ۲۰ |
| خلاقیتِ شخصی — چیزی فراتر از دستورِ فصلها | ۱۰ |
| جمع | ۱۰۰ |
| بونوس: جوابِ درست به سؤالِ سختِ داور | +۱۰ |
به وزنها نگاه کن: نصفِ امتیاز مالِ «کار میکند» و «همیشه کار میکند» است — ترم ۳ یاد گرفتی فرقِ تمرین و مسابقه همین Reliability است. ولی نصفِ دیگر مالِ چیزی است که خیلیها جدی نمیگیرند: مستندسازی و داستان. مهندسی که نتواند کارش را توضیح بدهد، انگار نصفِ کار را نکرده.
و حالا آیینِ قشنگِ امروز: ارائه به سرمایهگذار. سندِ طراحیات را بردار و دو دقیقه برای خانوادهات ارائه بده. از آنها بخواه دو سؤالِ سرمایهگذارها را بپرسند: «این پروژه چه مشکلی را حل میکند؟» و «تا فصلِ بعد دقیقاً چه چیزی آماده میشود؟» اگر جوابِ دومی را از روی M1 خواندی و در سی ثانیه توضیح دادی، سندت سالم است. اگر تتهپته کردی، برگرد سراغِ بخشِ چهار سند — سرمایهگذارها بهترین آشکارسازِ milestoneِ بادکنکیاند!
چالش: چرا دو اجرا، نه یکی؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
واژههای تازهٔ این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Design | دیزاین | طراحی؛ نقشهکشیدن قبل از ساختن |
| Milestone | مایلاِستون | نقطهٔ عطف؛ قدمِ قابل نمایش و تستپذیرِ پروژه |
| Scope | اِسکوپ | دامنهٔ پروژه؛ چه چیزهایی داخل و چه چیزهایی بیرون است |
| Risk | ریسک | خطرِ احتمالی؛ چیزی که ممکن است خراب شود |
| Rubric | روبریک | جدولِ معیارهای داوری با امتیازِ هر بخش |
| Pitch | پیچ | ارائهٔ کوتاه برای قانعکردنِ سرمایهگذار |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
دستها کثیف میشوند: سیمکشی، مونتاژ، و اولین برنامهای که شاید عجیبترین برنامهٔ دوره باشد — برنامهای که تقریباً هیچ کاری نمیکند، ولی مهمترین قدمِ پروژه است: اسکلت. سه قلبِ سه مسیر شروع به تپیدن میکنند. سندت را کامل کن، قطعاتت را جمع کن، و پایهات را سرحال کن — میبینمت!
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.