در این فصل چه میسازی#
ترم ۴ ربات را از صفحهٔ وب کنترل کردی — قشنگ بود، ولی یک پاشنهٔ آشیل داشت: روتر. ESP32 باید به WiFi خانه وصل میشد، گوشی هم به همان شبکه. حالا تصور کن ربات را بردهای پارک برای مسابقه با دوستت. WiFi کجاست؟ هیچجا! راهحل در جیبت است: Bluetooth — همانی که هندزفریات را بدون هیچ شبکهای، مستقیم، به گوشی وصل میکند.
در این فصل ربات ترم ۳ را بلوتوثی میکنی: مثل مهندسهای واقعی یک پروتکل فرمان طراحی میکنی — پنج حرف F و B و L و R و S — و آخرش ربات را با گوشی در اتاق میرانی، بدون سیم و بدون روتر. همیارِ AI هم امروز سطحش بالا میرود: برای اولین بار AI کدِ کامل ما را بازبینی میکند و یاد میگیری نظرِ درست را از نظرِ غلطِ با-اعتمادبهنفس جدا کنی.

آخر این فصل میتوانی:
- به زبان ساده بگویی BLE چیست و سه فرق اصلیاش با WiFi را نام ببری.
- یک پروتکل فرمان تکحرفی طراحی کنی و دلیل هر تصمیمش را توضیح بدهی.
- فرق
'F'و"F"را بدانی (char در برابر String) و خطای کامپایلر مربوط به آن را رفع کنی. - ربات ترم ۳ را از گوشی با یک اپ ترمینال BLE عمومی برانی — و همان مغزِ فرمان را بدون گوشی از Serial Monitor تست کنی.
- از AI یک Code review واقعی بگیری، پیشنهادها را یکییکی آزمایش کنی و پیشنهادِ غلط را با مدرک رد کنی.
قبل از شروع: چکلیست پیشنیاز#
- از فصل ۴ (همین ترم): بلوک موتور C++ — پینهای L298N،
ledcAttach/ledcWriteو توابع حرکت. امروز عیناً برمیگردند. - از فصلهای ۱ تا ۳ (همین ترم): جعبهابزار C++ — typeها (از جمله String)، تابع، و
Serial.println. - از ترم ۴، فصل ۵: ریموت وب ربات — امروز رقیبش را میسازیم و مقایسه میکنیم.
- از ترم ۴، فصل ۱: مفهوم شبکه و روتر — تا بفهمیم BLE چه چیزی را حذف میکند.
- از ترم ۳، فصلهای ۲ و ۳: جهت موتورها با IN1..IN4 و توابع حرکت.
- از همیار AIِ ترمهای قبل: سه قانون همیشگی و دستور سهقسمتی debug (ترم ۳، فصل ۴).
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ربات کامل ترم ۳ (شاسی + L298N + ESP32) | ۱ | — |
| گوشی با Bluetooth + یک اپ «ترمینال BLE» رایگان | ۱ | بدون گوشی: مسیر Serial Monitor همین فصل |
| باتری پر | ۱ دست | رادیوی BLE با باتری ضعیف بدقلقی میکند |
| کامپیوتر با Arduino IDE + کابل USB | ۱ | — |
| دسترسی به یک chatbot رایگان (بخش با AI) | ۱ | نسخهٔ رایگان Gemini / ChatGPT / Claude کافی است |
۱. BLE: واکیتاکی جیبی#
اسم کامل ابزار امروز BLE است: Bluetooth Low Energy — بلوتوثِ کممصرف. با یک مقایسه بشناسیمش. WiFi مثل شبکهٔ تلفن شهری است: یک مرکز (روتر) وسط نشسته، همه به آن وصلاند و از طریق آن حرف میزنند؛ بردش خوب و سرعتش بالاست، ولی بدون مرکز، هیچ. BLE مثل واکیتاکی جیبی است: دو دستگاه مستقیم با هم، بدون هیچ واسطهای. بردش کوتاهتر است — چند متر تا حدود ده متر در خانه — و برای فرستادن فیلم و عکس ساخته نشده؛ ولی برای پیامهای کوچک («جلو برو!») فوقالعاده است و آنقدر کممصرف که ساعت هوشمند و دستبند ورزشی روزها با یک شارژ زنده میمانند.
یک مفهوم کوچک هم یاد بگیر که موقع اتصال گیج نشوی: دستگاه BLE وقتی روشن میشود شروع میکند به جار زدن — به این کار میگویند Advertising: «من اینجام، اسمم AIRO-ROBOT است!» گوشی تو موقع اسکن فقط دارد به این جارها گوش میدهد و لیستشان میکند. وصل که شدی، جار زدن تمام میشود و گفتگوی خصوصی شروع میشود.
چالش: سه فرق BLE و WiFi
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. قبل از کد: قرارداد!#
مهندسهای خوب قبل از کد، قرارداد مینویسند. گوشی قرار است چه بفرستد و ربات در جواب چه کند؟ به این قرارداد میگویند پروتکل — و تو یکی را از ترم ۴ میشناسی: HTTP هم یک قرارداد بود (GET بده، جواب بگیر). پروتکل امروزمان از هر چیز پیچیده سادهتر است — پنج حرف:
| Letter | Meaning | Robot action |
|---|---|---|
F |
Forward | both wheels forward |
B |
Back | both wheels backward |
L |
Left | pivot left (left wheel back, right forward) |
R |
Right | pivot right (left forward, right back) |
S |
Stop | both wheels off |
چرا تکحرفی؟ سه دلیل مهندسی: کوچک است (BLE عاشق پیام کوچک است)، سریع تایپ میشود (وسط مسابقه وقتِ جملهنویسی نیست!) و بیابهام است — پنج حرف، پنج معنی، تمام. این جدول را در دفترچهٔ مهندسیات بچسبان؛ این اولین پروتکلی است که خودت طراحی کردهای.
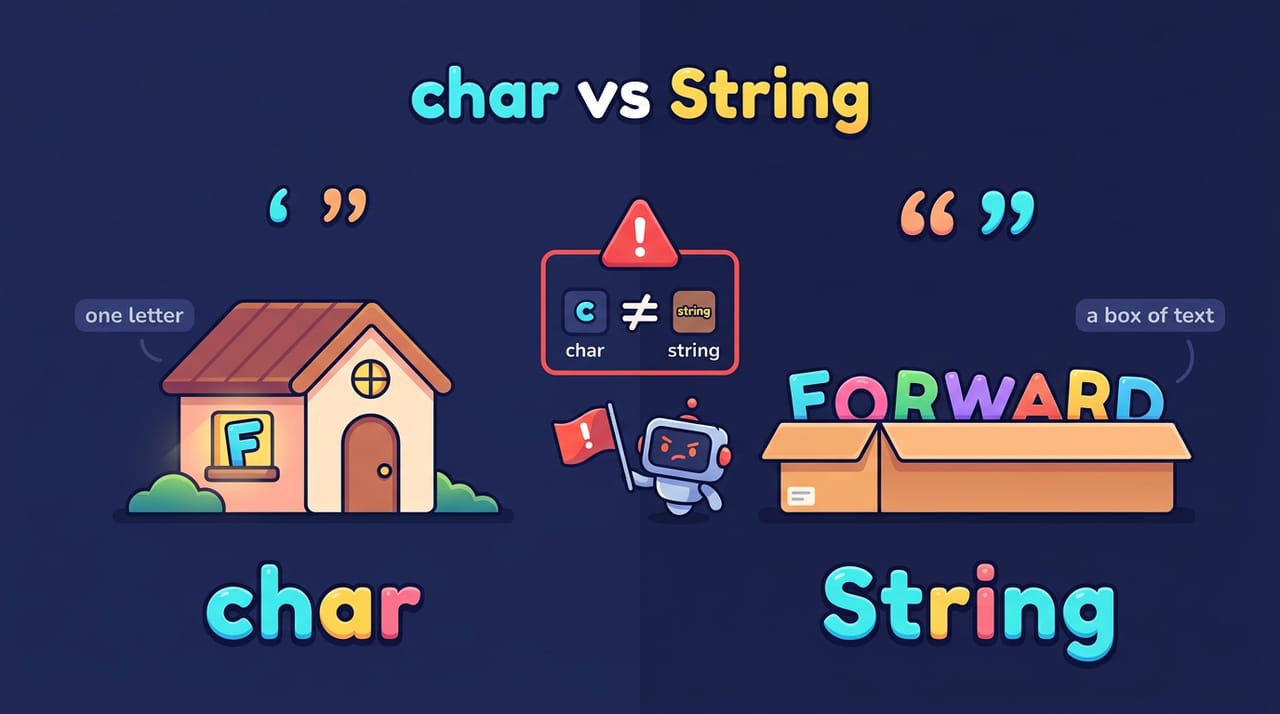
و حالا یک ظرافت C++ که دقیقاً وسط همین کار به تورمان میخورد. «یک حرفِ تنها» در C++ یک type مخصوص دارد: char. علامتش هم با String فرق دارد: حرفِ تنها با کوتیشن تکی — 'F' — و متن با کوتیشن جفتی — "F". در پایتون هر دو یکی بودند؛ اینجا دو دنیای متفاوتاند: 'F' یک خانهٔ کوچکِ یکحرفی است، "F" یک جعبهٔ متنیِ کامل. قاطیشان کنی، کامپایلر صدایش درمیآید — و چند دقیقهٔ دیگر عمداً قاطیشان میکنیم تا صدایش را بشنوی!
چالش: چرا تکحرفی؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. مغز فرمان: اول بدون رادیو#
قانون طلایی مهندسی: یک مشکل در هر لحظه. اگر موتور و رادیو را با هم راه بیندازیم و کار نکند، مقصر کدام است؟ معلوم نیست! پس اول مغزِ فرمان را میسازیم و با سیم USB تستش میکنیم؛ رادیو بعداً. بلوک موتور را از فصل ۴ میآوریم — همان پینها، همان ledcAttach — و پنج تابع کوتاه: forward، back، turnLeft، turnRight، stopMotors. قلب ماجرا این تابع است — و عمداً همان اشتباهِ کوتیشن را میکنیم:
void runCommand(char cmd) {
  if (cmd == "F") {
    forward();
  }
}
کامپایل میکنیم و... قرمز:
error: ISO C++ forbids comparison between pointer and integer [-fpermissive]
   if (cmd == "F") {
ترجمهٔ آدمیزادیِ این غرغر: «داری یک حرفِ تنها را با یک جعبهٔ متنی مقایسه میکنی — اینها همجنس نیستند!» درستش کوتیشن تکی است: cmd == 'F'. این خطا را قاب کن؛ هر کسی از پایتون به C++ بیاید حداقل یک بار میبیندش. با else if بقیهٔ حرفها را اضافه میکنیم و یک else آخر که حرفهای ناشناخته را بیسروصدا نادیده بگیرد — چند لحظه دیگر میفهمی چرا این else مهم است.
حالا ورودی از کجا؟ نکتهٔ امروز: Serial فقط بلندگو نیست — گوش هم دارد! تا حالا فقط println کردهایم؛ ولی وقتی در Serial Monitor چیزی تایپ میکنی و Enter میزنی، همان از سیم USB به برد میرسد:
if (Serial.available() > 0) {
  char cmd = Serial.read();
  runCommand(cmd);
}
Serial.available() میگوید «چند حرف در صف است؟» و Serial.read() یکی برمیدارد. آپلود، ربات روی جعبه (چرخها آزاد — قانون ایمنی ترم ۳!)، Serial Monitor باز: F و Enter... چرخها جلو! S... ایست.
و حالا یک نکتهٔ پنهان: F میزنی و ربات راه میافتد، ولی برد شاید یک حرف بیشتر از آنچه تایپ کردی گرفته باشد. چرا؟ نگاهت به تنظیم پایین Serial Monitor باشد: اگر روی حالت ارسال Enter باشد، بعد از حرفِ تو یک کاراکتر نامرئیِ سطر جدید هم فرستاده میشود! این حرفِ نامرئی میرود توی runCommand و... هیچ. جان سالم به در بردیم — به لطف همان elseِ بیسروصدا! اگر ناشناختهها را مثلاً به stopMotors وصل کرده بودیم، هر فرمان بلافاصله لغو میشد — رباتی که سکسکه میکند! تنظیم را روی «No line ending» بگذار تا تمیز شود.
کد کامل این مرحله در 01_serial_drive.ino است — همان فایلی که بدون هیچ رادیویی، فقط با کابل USB، کلِ پروتکل را تستشدنی میکند:
// Term 5 - Session 06 - maghz-e farman: test-e protocol az Serial Monitor
// protocol: F=jelo B=aghab L=chap R=rast S=ist
// hamin file masir-e Wokwi ham hast (BLE dar shabih-saz nist!)
// nokte: Serial Monitor ra rooye "No line ending" bogzar

// --- motor-ha: hamun pin-map-e sabet-e dore ---
const int ENA = 32;   // sorat-e motor-e chap (PWM)
const int IN1 = 26;
const int IN2 = 27;
const int IN3 = 14;
const int IN4 = 25;
const int ENB = 33;   // sorat-e motor-e rast (PWM)

const int SPEED = 550;       // sorat-e harekat-e mostaghim (0 ta 1023)
const int TURN_SPEED = 480;  // sorat-e charkhesh sar-e-ja

void setup() {
  Serial.begin(115200);
  setupMotors();
  Serial.println("amade! F/B/L/R/S + Enter");
}

void loop() {
  if (Serial.available() > 0) {
    char cmd = Serial.read();
    runCommand(cmd);
  }
  delay(20);
}

void runCommand(char cmd) {
  if (cmd == 'F') {
    forward();
  } else if (cmd == 'B') {
    back();
  } else if (cmd == 'L') {
    turnLeft();
  } else if (cmd == 'R') {
    turnRight();
  } else if (cmd == 'S') {
    stopMotors();
  } else {
    return;   // harf-e nashenakhte (mesl-e Enter-e namari): bikhial
  }
  Serial.print("OK ");
  Serial.println(cmd);
}

void setupMotors() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);
  ledcAttach(ENA, 1000, 10);   // 10 bit -> 0 ta 1023
  ledcAttach(ENB, 1000, 10);
  stopMotors();
}

void forward() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
  ledcWrite(ENA, SPEED);
  ledcWrite(ENB, SPEED);
}

void back() {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, HIGH);
  ledcWrite(ENA, SPEED);
  ledcWrite(ENB, SPEED);
}

void turnLeft() {
  digitalWrite(IN1, LOW);    // chap aghab
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, HIGH);   // rast jelo
  digitalWrite(IN4, LOW);
  ledcWrite(ENA, TURN_SPEED);
  ledcWrite(ENB, TURN_SPEED);
}

void turnRight() {
  digitalWrite(IN1, HIGH);   // chap jelo
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);    // rast aghab
  digitalWrite(IN4, HIGH);
  ledcWrite(ENA, TURN_SPEED);
  ledcWrite(ENB, TURN_SPEED);
}

void stopMotors() {
  ledcWrite(ENA, 0);
  ledcWrite(ENB, 0);
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, LOW);
}
✅ چک کن: با Serial Monitor روی «No line ending»، هر حرف F/B/L/R/S باید یک بار OK <حرف> جواب بدهد و چرخها (روی جعبه) واکنش درست نشان بدهند.
⚠️ مواظب باش: تستهای اولیه همیشه «ربات روی جعبه» — چرخها در هوا و آزاد، طبق قانون ایمنی ترم ۳. ربات را وقتی روی زمین بگذار که مطمئن باشی فرمانها درست کار میکنند.
چالش: چرا elseِ «نادیده بگیر»؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. بلوک آمادهٔ BLE: دکه و کشوها#
حالا رادیو. صادق باشم: کتابخانهٔ BLE پر از چیزهایی است که هنوز برایت معرفی نشدهاند — و عیبی ندارد. مهندسهای واقعی هم همیشه از قطعهٔ آماده استفاده میکنند؛ لازم نیست هر پیچِ داخلش را بشناسی، ولی باید نقش هر تکه را بفهمی. بلوک راهاندازی BLE را با همین نگاه میخوانیم؛ تشبیه: یک دکه باز میکنیم با دو کشو.
BLEDevice::init("AIRO-ROBOT");
BLEServer *server = BLEDevice::createServer();
BLEService *service = server->createService(SERVICE_UUID);
rxChar = service->createCharacteristic(RX_UUID, BLECharacteristic::PROPERTY_WRITE);
txChar = service->createCharacteristic(TX_UUID, BLECharacteristic::PROPERTY_NOTIFY);
txChar->addDescriptor(new BLE2902());
service->start();
server->getAdvertising()->start();
خطبهخط، نقشها: خط اول به رادیو اسم میدهد — همین اسم است که در گوشیات ظاهر میشود. دو خط بعد دکه را میسازند. دو خطِ createCharacteristic دو کشو نصب میکنند: کشوی RX که گوشی فرمانها را در آن میاندازد (WRITE یعنی «دیگران حق نوشتن دارند»)، و کشوی TX که ما جوابها را در آن میگذاریم (NOTIFY یعنی «هر وقت چیزی گذاشتم خبرت میکنم»). آن UUIDها هم شمارهشناسنامهٔ کشوها هستند — یک شمارهٔ استاندارد جهانی به اسم Nordic UART که همهٔ اپهای ترمینال BLE میشناسندش؛ برای همین اپِ عمومی بدون هیچ تنظیمی کشوی ما را پیدا میکند. دو خط آخر: دکه باز، جار زدن شروع!
در loop هم فقط سرِ کشوی RX را چک میکنیم:
String v = rxChar->getValue();
if (v.length() > 0) {
  char cmd = v.charAt(0);
  rxChar->setValue("");
  runCommand(cmd);
}
اگر کشو خالی نیست، حرف اولش را بردار، کشو را خالی کن، بده به همان runCommand قبلی. زیبایی طراحی ما همینجاست: مغز فرمان هیچ فرقی نکرد — فقط یک درِ ورودی جدید اضافه شد.
🔧 اگر کار نکرد: اسکچهای BLE بزرگاند؛ اگر موقع آپلود پیامِ
Sketch too bigگرفتی، از منوی Tools گزینهٔ Partition Scheme را عوض کن و یکی را بردار که سهمِ برنامه (APP) در آن بزرگتر است — اسمهایشان معمولاً چیزی شبیه «Huge APP» یا «Minimal SPIFFS» است. (تقسیمبندی حافظهٔ برد است: هرچه سهمِ برنامه بیشتر، جای فایلها کمتر؛ ما فایلی روی برد نداریم، پس خیالمان راحت است.) و اگر خطایconversion from 'std::string' to 'String'دیدی، هستهٔ ESP32 قدیمی است — از Boards Manager بهروزش کن.
۵. گوشی وصل میشود: رانندگی!#
حالا گوشی. یک اپ «ترمینال BLE» لازم داری — اپی که به دستگاههای BLE وصل میشود و یک صفحهٔ چت ساده میدهد: تو مینویسی، او میفرستد. هر اپی که Nordic UART را بشناسد کار میکند. اسمِ بخصوصی معرفی نمیکنم چون اپها میآیند و میروند؛ بهجایش این را جستجو کن: «BLE terminal» یا «BLE UART»، و از بینشان یکی را بردار که در توضیحاتش Nordic UART (NUS) را نام برده باشد. رایگانهایش برای Android و iOS هر دو هست — نصب با اجازهٔ خانواده. نصب، Bluetooth روشن، اسکن... و ببین: AIRO-ROBOT در لیست! وصل میشوی — جار زدن قطع، گفتگو برقرار.
ربات هنوز روی جعبه است — تست ایمنِ اول: در صفحهٔ چت اپ بنویس F و ارسال... چرخها چرخیدند! و جواب ربات هم در چت آمد: OK F — کشوی TX کار خودش را کرد. S... ایست. حالا لحظهٔ واقعی: سیم USB را بکِش، ربات روی زمین، باتری وصل. F... میرود! R... میپیچد! چند دور رانندگی در اتاق — بدون سیم، بدون روتر، بدون WiFi.
⚠️ مواظب باش: این سیستم یک نقطهضعف دارد: اگر وسط حرکت اتصال قطع شود (باتری گوشی، فاصلهٔ زیاد...)، ربات با آخرین فرمان به راه ادامه میدهد — تا دیوار! فعلاً یک قانون ایمنیِ انسانی: قبل از جدا شدن، همیشه
Sبفرست. این ضعف را یادت نگه دار؛ چند دقیقهٔ دیگر یک نفرِ دیگر هم دقیقاً همین را به ما تذکر میدهد...
کد نهاییِ کامل (نسخهٔ بعد از بازبینیِ AI، با پشتیبانی حروف کوچک) در 02_ble_robot.ino است — دو درِ ورودی همزمان دارد: Serial و گوشی:
// Term 5 - Session 06 - robot-e BLE: control ba gushi
// protocol: F=jelo B=aghab L=chap R=rast S=ist (harf-e kuchak ham OK)
// noskhe-ye NAHAYI bad az code review-e AI:
//   + harf-haye kuchak paziroft-e shodand (pishnahad-e dorost)
//   - "init dakhel-e loop" rad shod - ba azmayesh hich sodi nadasht! (pishnahad-e ghalat)
// block-e BLE yek "ghete-ye amade" ast: naghsh-e har khat ra befahm, hefz lazem nist

#include <BLEDevice.h>
#include <BLEServer.h>
#include <BLE2902.h>

// --- UUID: shomare-shenasname-ye standard-e "Nordic UART" ---
// terminal-app-haye BLE hamin ra mishenasand
#define SERVICE_UUID "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
#define RX_UUID      "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
#define TX_UUID      "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"

BLECharacteristic *rxChar;   // keshoo-yi ke gushi farman-ha ra dar an mindazad
BLECharacteristic *txChar;   // keshoo-yi ke ma javab-ha ra dar an migozarim

// --- motor-ha: hamun pin-map-e sabet-e dore ---
const int ENA = 32;   // sorat-e motor-e chap (PWM)
const int IN1 = 26;
const int IN2 = 27;
const int IN3 = 14;
const int IN4 = 25;
const int ENB = 33;   // sorat-e motor-e rast (PWM)

const int SPEED = 550;       // sorat-e harekat-e mostaghim (0 ta 1023)
const int TURN_SPEED = 480;  // sorat-e charkhesh sar-e-ja

void setup() {
  Serial.begin(115200);
  setupMotors();

  // --- block-e amade-ye BLE: dokke va keshoo-ha ---
  BLEDevice::init("AIRO-ROBOT");                 // esm-i ke gushi mibinad
  BLEServer *server = BLEDevice::createServer();
  BLEService *service = server->createService(SERVICE_UUID);
  rxChar = service->createCharacteristic(RX_UUID, BLECharacteristic::PROPERTY_WRITE);
  txChar = service->createCharacteristic(TX_UUID, BLECharacteristic::PROPERTY_NOTIFY);
  txChar->addDescriptor(new BLE2902());
  service->start();                              // dokke baz!
  server->getAdvertising()->start();             // jar zadan: "man injam!"

  Serial.println("BLE roshan shod. esm: AIRO-ROBOT");
}

void loop() {
  // rah-e 1: farman az cable USB (baraye test rooye miz va Wokwi)
  if (Serial.available() > 0) {
    char cmd = Serial.read();
    runCommand(cmd);
  }

  // rah-e 2: farman az gushi (keshoo-ye RX ra sar bezan)
  String v = rxChar->getValue();
  if (v.length() > 0) {
    char cmd = v.charAt(0);
    rxChar->setValue("");        // keshoo ra khali kon baraye farman-e badi
    runCommand(cmd);
  }

  delay(20);
}

void runCommand(char cmd) {
  // pishnahad-e dorost-e code review: harf-e kuchak ra ham bepazir
  if (cmd == 'F' || cmd == 'f') {
    forward();
  } else if (cmd == 'B' || cmd == 'b') {
    back();
  } else if (cmd == 'L' || cmd == 'l') {
    turnLeft();
  } else if (cmd == 'R' || cmd == 'r') {
    turnRight();
  } else if (cmd == 'S' || cmd == 's') {
    stopMotors();
  } else {
    return;   // harf-e nashenakhte (mesl-e Enter-e namari): bikhial
  }
  Serial.print("OK ");
  Serial.println(cmd);
  reply(cmd);
}

void reply(char cmd) {
  // javab be gushi: dar keshoo-ye TX bogzar va khabar bede
  String msg = "OK ";
  msg = msg + cmd;
  txChar->setValue(msg);
  txChar->notify();
}

void setupMotors() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);
  ledcAttach(ENA, 1000, 10);   // 10 bit -> 0 ta 1023
  ledcAttach(ENB, 1000, 10);
  stopMotors();
}

void forward() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
  ledcWrite(ENA, SPEED);
  ledcWrite(ENB, SPEED);
}

void back() {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, HIGH);
  ledcWrite(ENA, SPEED);
  ledcWrite(ENB, SPEED);
}

void turnLeft() {
  digitalWrite(IN1, LOW);    // chap aghab
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, HIGH);   // rast jelo
  digitalWrite(IN4, LOW);
  ledcWrite(ENA, TURN_SPEED);
  ledcWrite(ENB, TURN_SPEED);
}

void turnRight() {
  digitalWrite(IN1, HIGH);   // chap jelo
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);    // rast aghab
  digitalWrite(IN4, HIGH);
  ledcWrite(ENA, TURN_SPEED);
  ledcWrite(ENB, TURN_SPEED);
}

void stopMotors() {
  ledcWrite(ENA, 0);
  ledcWrite(ENB, 0);
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, LOW);
}
✅ چک کن: با گوشیِ وصلشده، هر حرف F/B/L/R/S (بزرگ یا کوچک) ربات را حرکت میدهد و در چت اپ OK <حرف> برمیگردد.
🔧 اگر کار نکرد: اگر گوشی اسمِ AIRO-ROBOT را در اسکن نمیبیند، اول مجوزهای اپ را چک کن: Android بدون مجوزِ اسکن، هیچ دستگاه BLE ای را نشان نمیدهد. در گوشیهای تازهتر اسم این مجوز «دستگاههای اطراف» (Nearby devices) است و در قدیمیترها «موقعیت مکانی» (Location) — هرکدام بود، از تنظیماتِ همان اپ روشنش کن (با اجازهٔ خانواده). بعد دکمهٔ RST برد را بزن یا Bluetooth گوشی را خاموش/روشن کن. اگر وسط رانندگی برد ریست شد و پیام
Brownout detector was triggeredآمد، باتری ضعیف است؛ باتری پر بگذار و اتصال GND مشترک را سفت کن.
۶. با AI: بازبینِ کد، نه پیامبرِ کد#
وقت همیارِ AI است — و امروز مهارت جدید ترم ۵ به میدان میآید: Code review گرفتن از AI. تا حالا از AI برای فهمیدن خطا و debug کمک گرفتهایم؛ بازبینی یک پله بالاتر است: کدی را که کار میکند میدهی و میپرسی «چه چیزش را بهتر کنم؟» — همان کاری که مهندسهای حرفهای هر روز برای هم میکنند.
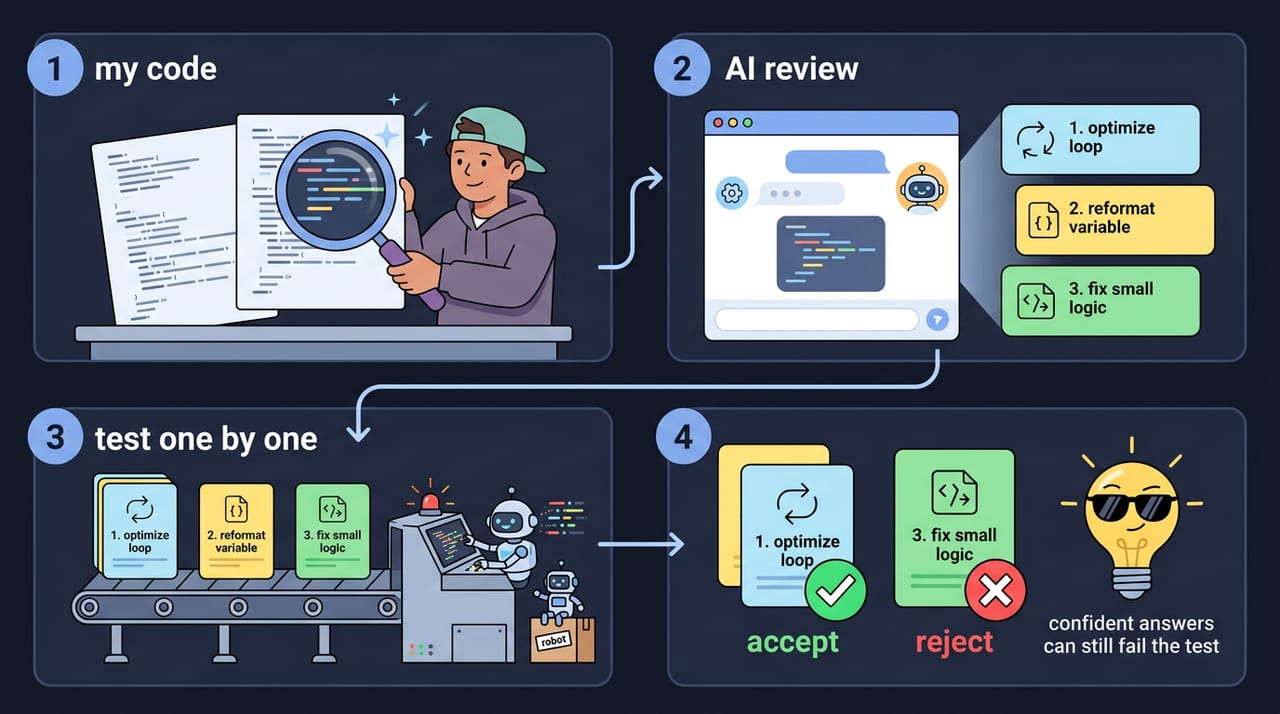
🤖 با AI: سه قانون همیشگی اینجا هم برقرارند: «اول خودت، بعد AI» (قبل از پرسیدن، خودت کد را مرور کن و حدست را در دفترچه بنویس)، «خط به خط» (کدی که نمیفهمی، توی ربات تو جایی ندارد)، و «AI هم اشتباه میکند» (قاضی، آزمایش توست، نه اعتمادبهنفسِ جواب). پیامِ دقیق و سهقسمتی: «این کد C++ روی ESP32 است و ربات دوچرخم را با BLE و پروتکل تکحرفی F/B/L/R/S کنترل میکند. الان درست کار میکند. کد را بازبینی کن: فقط سه پیشنهاد مهم بده، هر کدام با یک جمله دلیل.» — و کل کد را میچسبانی.
فرض کن AI سه پیشنهاد میدهد. یک: «فرمانهای حروف کوچک (f, b, ...) را هم بپذیر؛ کاربر ممکن است بدون Shift تایپ کند.» دو: «اگر اتصال BLE وسط حرکت قطع شود ربات ادامه میدهد؛ یک مکانیزم توقف ایمن اضافه کن.» سه: «برای پایداری اتصال، BLEDevice::init را داخل loop هم صدا بزن تا اتصال مدام تازه بماند.»
حالا مهمترین جملهٔ امروز: بازبینی یعنی پیشنهاد — نه دستور. هر پیشنهاد را جدا، یکییکی، با آزمایش قضاوت میکنیم؛ هرگز هر سه را با هم اعمال نکن، وگرنه اگر خراب شد نمیفهمی مقصر کیست!
- پیشنهاد یک — آزمایش: با
'f'کوچک تست میکنی؛ واقعاً کار نمیکند. شرطها را به شکلif (cmd == 'F' || cmd == 'f')گسترش میدهی. هر دو کار میکنند. پذیرفته شد ✓ (همان چیزی که در فایل نهایی هست.) - پیشنهاد دو — قضاوت: این همان اعترافِ خودمان است — تشخیصِ درستِ یک مشکل واقعی. راهحل کاملش را به تمرین ستارهدار میسپاریم، ولی در دفترچه ثبتش میکنیم. درست، در صف اجرا ✓
- پیشنهاد سه — آزمایش: «init داخل loop» چه توضیح قانعکنندهای دارد! ولی صبر کن... جار زدن که فقط برای قبل از اتصال بود و اتصالِ برقرار چیزی برای «تازهشدن» ندارد. مدرک جمع میکنیم: یک کپی از کد میگیری،
BLEDevice::initرا درloopهم میگذاری، آپلود و چند دقیقه رانندگی. نتیجه؟ نباید هیچ بهبودی ببینی، چون کتابخانه بار دوم کهinitرا صدا میزنی میبیند رادیو قبلاً راه افتاده و کاری نمیکند. یک خط بیفایده با دلیلی غلط. با مدرک رد شد ✗
و این را بنویس: جوابِ غلطِ AI هم میتواند با لحنِ کاملاً مطمئن بیاید. قاضی، آزمایشِ توست، نه اعتمادبهنفسِ جواب.
چالش: چرا یکییکی؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
واژههای تازهٔ این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| BLE | بیاِلئی | Bluetooth Low Energy؛ بلوتوث کممصرف — واکیتاکی جیبی دستگاهها |
| Advertising | اَدوِرتایزینگ | جار زدن دستگاه BLE قبل از اتصال: «من اینجام!» |
| Service | سِرویس | دکهٔ خدمات یک دستگاه BLE — قفسهای که کشوها در آن است |
| Characteristic | کَرَکتِریستیک | کشوی دادهٔ یک سرویس؛ RX برای فرمانها، TX برای جوابها |
| UUID | یویوآیدی | شمارهشناسنامهٔ جهانی سرویس و کشوها |
| Protocol | پروتُکُل | قرارداد گفتگو — پنج حرف امروزِ ما |
| char | کار | type یک حرفِ تنها در C++؛ با کوتیشن تکی |
| Code review | کُد ریویو | بازبینی کد: پیشنهاد گرفتن روی کدی که کار میکند |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
هیچ قطعهٔ جدیدی معرفی نمیشود — چون از فصل بعد، پروژهٔ نهایی شروع میشود! پنج ترم ابزار جمع کردهای: سنسورها، موتورها، PID، حس تعادل، WiFi و AI و حالا BLE. وقتش رسیده با آنها چیزی بسازی که خودت طراحش باشی. فصل بعد با «فرایند مهندسی» آشنا میشوی — همان مسیری که تیمهای واقعی از ایده تا محصول میروند: سند طراحی، زمانبندی، و سه مسیر پیشنهادی پروژه. تا آنوقت به این فکر کن: اگر هیچ محدودیتی نبود، دوست داشتی رباتت چه کاری بلد باشد؟
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.