در این فصل چه میسازی#
بگذار این فصل آخر را با یک اعتراف شروع کنیم: یازده فصل پیش، کل هنر برنامهٔ ما این بود که یک LED با تابع چشمک بزند. امروز روی میز تو دستگاهی نشسته که حس میکند، فکر میکند، حرف میزند و حرکت میکند. این مسیر را تو آمدهای — با تکتک خطاهای قرمزی که ترجمه کردی و سیمهایی که خودت جابهجا زدی و درست کردی. در این فصل — آخرین فصل ترم ۲ — سه کار میکنیم: اول ایستگاهت را شخصی میکنی، با یک منوی ارتقای ششتایی که مثل درخت مهارتِ بازیهاست (دو تایش را کامل با هم میسازیم: صفحهٔ حافظهٔ MIN/MAX و خوشآمدگوی حضور با HC-SR04). بعد مثل مهندسهای واقعی مستندش میکنی — دفترچهٔ مهندسی. و آخرش آمادهٔ نمایش به دنیا میشوی — ویدیوی «پروژهٔ من»:

آخر این فصل میتوانی:
- از منوی ارتقا، با توجه به درجهٔ سختی و پیشنیازها، ارتقای مناسب دستگاه خودت را آگاهانه انتخاب کنی.
- صفحهٔ حافظهٔ MIN/MAX را با مقداردهی اولیهٔ درست — «اولین دادهٔ واقعی، نه صفر» — به ایستگاه اضافه کنی.
- خوشآمدگوی حضور را با HC-SR04، گارد
t < 0و فاصله امنیتِ دوآستانهای بسازی. - یک صفحهٔ کامل دفترچهٔ مهندسی برای پروژهات بنویسی.
- ویدیوی «پروژهٔ من» را طبق الگوی پنجقدمی و با قوانین ایمنی اشتراکگذاری ضبط کنی.
قبل از شروع: چکلیست پیشنیاز#
- از فصل ۱۰: ایستگاه هواشناسی کامل و سالم — نقطهٔ شروع همهٔ ارتقاهای این فصل. اگر ایستگاهت هنوز لنگ میزند، اول فصل ۱۰ را تمام کن.
- از فصل ۹: HC-SR04، تابع
read_distance_cm، گاردt < 0و مقسم ولتاژ ECHO. - از فصل ۵: min/max دستی و قانون «شروع با عضو اول، نه با صفر» — امروز قهرمانِ داستانِ باگ میشود.
- از فصل ۴: فاصله امنیت — این بار برای فاصلهٔ آدمها، نه دما!
- از فصل ۳ و ۸:
map_valueوset_angle— برای ارتقای عقربهٔ دما. - از ترم ۱، فصل ۱ و ۹: چرخهٔ Sense-Think-Act — عینکِ مرور این فصل — و متغیر وضعیت.
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ایستگاه کامل فصل ۱۰ (سالم و کارکرده) | ۱ | — |
| HC-SR04 | ۱ | HC-SR04P — با 3V3 کار میکند و مقسم نمیخواهد (انتخاب پیشنهادی کیت) |
| مقاومت 10k برای مقسم ECHO | ۳ | فقط برای HC-SR04 کلاسیک؛ از کیت ترم ۱ |
| دکمهٔ فشاری دوم | ۱ (اختیاری) | برای ایدهٔ منوی کالیبراسیون (GPIO 33) |
| دفترچهٔ مهندسی (همان دفترچهٔ ترم ۱) + خودکار و مداد | ۱ | هر دفترچهای |
| گوشی برای ضبط ویدیوی «پروژهٔ من» | ۱ | دوربین هر گوشی معمولی کافی است |
| کاغذ سفت یا مقوا | ۱ (اختیاری) | برای صفحهٔ ارتقای عقربهٔ دما |
۱. با عینک ترم ۱ نگاه کن: تو یک ربات ساختهای#
قبل از هر ارتقایی، یک بار با عینک ترم ۱، فصل ۱ به ایستگاهت نگاه کن: چرخهٔ Sense-Think-Act. ایستگاه تو حس میکند — DHT11 دما و رطوبت را، LDR نور را. فکر میکند — میانگین میگیرد، با آستانهها مقایسه میکند، فاصله امنیت را رعایت میکند. و عمل میکند — OLED مینویسد، Servo پرچم میچرخاند، Buzzer هشدار میدهد. میدانی این یعنی چه؟ تو همین حالا یک ربات کامل ساختهای؛ فقط هنوز پا ندارد!
چالش: سه ستون Sense و Think و Act
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. منوی ارتقا: درخت مهارت دستگاهت#
بازیهایی را که skill tree دارند میشناسی: امتیاز میگیری و خودت انتخاب میکنی کدام شاخهٔ مهارت را باز کنی. ایستگاه تو هم از امروز skill tree دارد — شش ارتقا، هر کدام با درجهٔ سختی یک تا سه ستاره، و با ذکر اینکه روی شانهٔ کدام فصل سوار است:
| # | ارتقا | سختی | سوار بر شانهٔ |
|---|---|---|---|
| ۱ | ملودی هشدار بهجای دو بوق ساده | ★ | ترم ۱، فصل ۱۰ — جعبهٔ نتها |
| ۲ | چراغ شب خودکار کنار ایستگاه | ★ | فصل ۴ — آستانه و کالیبراسیون |
| ۳ | صفحهٔ حافظهٔ MIN/MAX | ★★ | فصل ۵ — min/max دستی |
| ۴ | عقربهٔ دما روی صفحهٔ کاغذی | ★★ | فصل ۳ و ۸ — map_value و set_angle |
| ۵ | منوی کالیبراسیون با دکمهٔ دوم | ★★★ | فصل ۱ و ترم ۱، فصل ۹ — تابع و متغیر وضعیت |
| ۶ | خوشآمدگوی حضور با HC-SR04 | ★★★ | فصل ۹ — سنسور فاصله |
سریع مرورشان کنیم. ملودی هشدار: بهجای double_beep، جعبهٔ نتهای ترم ۱ را با تابع beep پخش کن — ایستگاهت موقع خطر آواز میخواند. چراغ شب: وقتی read_light_avg از آستانهٔ تاریکی پایینتر رفت، یک LED کنار میز روشن شود — همان چراغ خودکار فصل ۴، این بار داخل یک دستگاه واقعی. صفحهٔ MIN/MAX را الان با هم میسازیم. عقربهٔ دما: Servo بهجای سه حالت، مثل ساعت روی یک صفحهٔ کاغذی درجهبندیشده دما را نشان بدهد — نقشهاش در بخش ۵. منوی کالیبراسیون: دکمهٔ دوم روی GPIO33 که ALERT_TEMP را روی خود دستگاه کم و زیاد کند — بدون کامپیوتر! و بالاخره خوشآمدگو: ایستگاه وقتی پشت میز میآیی سلامت کند — این را هم امروز کامل میسازیم.
قانونش هم همان قانون طلایی فصل ۱۰ است: یکییکی! هر ارتقا را کامل کن، تست کن، بعد برو سراغ بعدی. همین حالا یک انتخاب اول و یک انتخاب ذخیره برای دستگاه خودت داشته باش — و قبل از کد، در دفترچه بنویس ارتقایت به کدام فصلها تکیه دارد.
۳. ساخت زنده ۱ — صفحهٔ حافظهٔ MIN/MAX#
اگر تمرین اجباری فصل ۱۰ را انجام دادهای، این ارتقا برایت آشناست؛ امروز نسخهٔ تمیز و نهاییاش را میسازیم و مشهورترین باگش را از نزدیک میبینیم. هدف: صفحهٔ جدیدی که از لحظهٔ روشن شدن، کمترین و بیشترین دمای دیدهشده را به یاد داشته باشد — حافظهٔ دستگاه. سه تغییر لازم است: متغیرهای min_t و max_t؛ بهروز کردنشان بعد از هر خواندنِ موفق؛ و یک صفحهٔ جدید در show_screen — که یعنی سقف صفحهها هم بالا میرود: if screen > 3.
از صفحهٔ نمایش شروع کن — و بگذار اولین خرابکاری عمدی فصل را همینجا بکنیم. برای خط MIN دقیقاً این را تایپ کن: oled.text("MIN T: " + min_t, 0, 20) و Run بزن:
Traceback (most recent call last):
  File "<stdin>", line 168, in <module>
  File "<stdin>", line 106, in show_screen
TypeError: can't convert 'int' object to str implicitly
از خط آخر بخوان: «نمیتوانم عدد صحیح را بیسروصدا به متن تبدیل کنم.» درست میگوید — علامت + یا دو متن را به هم میچسباند یا دو عدد را جمع میزند؛ مخلوطش را قبول نمیکند. و راهحل قشنگش را از ترم ۱ داری: f-string، که خودش عدد را داخل متن جا میدهد. بنویس oled.text(f"MIN T: {min_t} C", 0, 20) و تمام.
حالا مقدار اولیه. سادهترین فکر دنیا: min_t = 0 و max_t = 0. بنویس و اجرا کن ببین چه میشود... MAX درست کار میکند، ولی MIN به صفر چسبیده و تکان نمیخورد! چرا؟ چند ثانیه خودت فکر کن... برای اینکه MIN عوض شود، باید دمایی ببینیم که از صفر کمتر باشد — و اتاق تو مثلاً ۲۴ درجه است! صفر از همان اول، بدون شرکت در مسابقه، «برندهٔ کمترین» شده. فصل ۵ دقیقاً همین را با لیست دیدیم و قانونش را نوشتیم: «شروع با عضو اول، نه با صفر.» آنجا لیست آماده داشتیم و readings[0] نقطهٔ شروعمان بود؛ اینجا دادهها قطرهقطره میآیند، پس «عضو اول» یعنی اولین خواندنِ واقعی سنسور. راهحل: یک پرچم یکبارمصرف به اسم first_reading. اولین باری که دادهٔ واقعی رسید، هم min و هم max همان میشوند و پرچم برای همیشه صفر میشود:
if first_reading == 1:
    min_t = t   # avalin dade ye vaghei -> noghte ye shoroo
    max_t = t
    first_reading = 0
if t < min_t:
    min_t = t
if t > max_t:
    max_t = t
این قطعه داخل try مینشیند، دقیقاً بعد از خواندن موفق سنسور — چون اگر خواندن شکست بخورد، نمیخواهیم عددی جعلی وارد حافظه شود. برنامهٔ کامل — ایستگاه فصل ۱۰ بهعلاوهٔ همین یک ارتقا (فایل upgrade_minmax.py):
# Term 2 - Session 11 - Upgrade 1: safhe ye hafeze MIN/MAX
# Istgah e kamel + yek safhe ye jadid: kamtarin va bishtarin dama az roshan shodan
# Deghat: meghdar e avalie ba AVALIN khandan e vaghei por mishavad, na ba 0!

from machine import Pin, ADC, I2C, PWM
import ssd1306
import dht
import time

# ---------- pich-haye tanzim (constants) ----------
COLD_LIMIT = 20     # zir e in (ba margin): parcham SARD  (hamun COMFORT_MIN e dars 6)
HOT_LIMIT = 27      # balaye in (ba margin): parcham GARM (hamun COMFORT_MAX e dars 6)
MARGIN = 1          # faseleye amniat (dars 4) ke parcham naparad
ALERT_TEMP = 32     # az in dama be bala: boogh e hoshdar + ALERT rooye safhe
DHT_EVERY = 20      # har 20 dor e halghe (~2 sanie) yek bar DHT bekhan
LIGHT_SAMPLES = 5   # tedad nemune baraye miangin e noor (dars 5)

# halat haye parcham (state)
COLD = 0
OK = 1
HOT = 2

# ---------- sakht-afzar ----------
sensor = dht.DHT11(Pin(16))
ldr = ADC(Pin(35))
ldr.atten(ADC.ATTN_11DB)
button1 = Pin(32, Pin.IN, Pin.PULL_UP)  # feshorde = 0 (term 1)
buzzer = PWM(Pin(4))
buzzer.duty(0)  # avale kar saket bash (mesl e dars 6)
servo = PWM(Pin(13), freq=50)  # servo hatman freq=50 (dars 8)
i2c = I2C(0, scl=Pin(22), sda=Pin(21))
oled = ssd1306.SSD1306_I2C(128, 64, i2c)

# ---------- tabe-ha ----------
def map_value(x, in_min, in_max, out_min, out_max):
    # tabdil adad az yek baze be baze dige
    return (x - in_min) * (out_max - out_min) // (in_max - in_min) + out_min


def set_angle(deg):
    # 0 ta 180 daraje -> duty 26 ta 123 (0.5ms ta 2.4ms az 20ms)
    duty = int(26 + (deg / 180) * 97)
    servo.duty(duty)


def beep(freq_hz, duration_ms):
    # yek boogh e kutah ba buzzer (term 1)
    buzzer.freq(freq_hz)
    buzzer.duty(512)
    time.sleep_ms(duration_ms)
    buzzer.duty(0)


def double_beep():
    # do boogh e poshte ham baraye hoshdar (hamun 880 e dars 6)
    beep(880, 80)
    time.sleep_ms(80)
    beep(880, 80)


def read_light_avg():
    # 5 nemune az LDR + miangin (dars 5) -> adad e aroom tar
    readings = []
    for i in range(LIGHT_SAMPLES):
        readings.append(ldr.read())
        time.sleep_ms(10)
    total = 0
    for r in readings:
        total = total + r
    return total // len(readings)  # taghsim e sahih -> adad e sahih


def new_flag_state(t, state):
    # parcham ba faseleye amniat: faghat ba obur e KAMEL az marz avaz mishavad
    if t <= COLD_LIMIT - MARGIN:
        state = COLD
    if t >= COLD_LIMIT + MARGIN and t <= HOT_LIMIT - MARGIN:
        state = OK
    if t >= HOT_LIMIT + MARGIN:
        state = HOT
    return state


def move_flag(state):
    # se jaygah e parcham e kaghazi rooye servo
    if state == COLD:
        set_angle(160)
    elif state == OK:
        set_angle(90)
    elif state == HOT:
        set_angle(20)


def show_screen(screen, t, h, light, alert, min_t, max_t):
    # hala 4 safhe darim: 0 WEATHER, 1 LIGHT, 2 MIN/MAX, 3 ABOUT
    oled.fill(0)
    if screen == 0:
        oled.text("== WEATHER ==", 0, 0)
        oled.text(f"TEMP: {t} C", 0, 20)
        oled.text(f"HUM:  {h} %", 0, 32)
    elif screen == 1:
        oled.text("== LIGHT ==", 0, 0)
        oled.text(f"RAW: {light}", 0, 20)
        bar = map_value(light, 0, 4095, 0, 128)
        oled.fill_rect(0, 34, bar, 10, 1)
    elif screen == 2:
        oled.text("== MIN/MAX ==", 0, 0)
        oled.text(f"MIN T: {min_t} C", 0, 20)
        oled.text(f"MAX T: {max_t} C", 0, 32)
    else:
        oled.text("== ABOUT ==", 0, 0)
        oled.text("Weather Station", 0, 20)
        oled.text("+ MinMax Memory", 0, 32)
    if alert == 1:
        oled.text("!! ALERT !!", 20, 52)  # ghabl az show() bashad!
    oled.show()


# ---------- halghe asli ----------
screen = 0
flag_state = OK
t = 0
h = 0
light = 0
alert = 0
timer = 0  # shomarande ye makoos: 0 yani vaghte khandan e sensor
min_t = 0           # meghdar e vaghei ba avalin khandan por mishavad
max_t = 0
first_reading = 1   # parcham e yekbar-masraf (dars 5: shoru ba ozve aval!)

set_angle(90)  # shoroo az vasat: "90 daraje, bad parcham"

while True:
    if timer <= 0:
        try:
            sensor.measure()
            t = sensor.temperature()
            h = sensor.humidity()
            if first_reading == 1:
                min_t = t   # avalin dade ye vaghei -> noghte ye shoroo
                max_t = t
                first_reading = 0
            if t < min_t:
                min_t = t
            if t > max_t:
                max_t = t
        except OSError:
            print("Khata dar khandan DHT! sim-keshi ra check kon")
        light = read_light_avg()
        flag_state = new_flag_state(t, flag_state)
        move_flag(flag_state)
        if t >= ALERT_TEMP:
            alert = 1
            double_beep()
        else:
            alert = 0
        timer = DHT_EVERY
    if button1.value() == 0:
        screen = screen + 1
        if screen > 3:
            screen = 0  # hala 4 safhe darim (0 ta 3)
        time.sleep_ms(200)  # debounce (term 1)
    show_screen(screen, t, h, light, alert, min_t, max_t)
    timer = timer - 1
    time.sleep_ms(100)
✅ چک کن: بعد از اولین خواندن، MIN و MAX هر دو از دمای اتاق شروع میشوند. کیسهٔ یخ را نزدیک بیاور — MIN میرود پایین: ۲۲، ۲۱، ۲۰... و MAX سر جایش محکم ایستاده. حافظهٔ دستگاه کار میکند!
🔧 اگر کار نکرد: MIN همیشه صفر میماند؟ هنوز با
min_t = 0شروع کردهای و پرچمfirst_readingجا افتاده — صفر بدون شرکت در مسابقه برنده شده. با دکمه به صفحهٔ MIN/MAX نمیرسی؟ سقف صفحهها را چک کن: حالا چهار صفحه داریم و شرط بایدif screen > 3باشد. و اگر همان TypeError چسباندن عدد به متن را میبینی، جایی هنوز+مانده — همهٔ متنهای عدددار با f-string.
چالش: چرا فقط MIN خراب شد و MAX درست کار میکرد؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. ساخت زنده ۲ — خوشآمدگوی حضور#
و حالا ارتقای سهستاره! ایده: ایستگاه بفهمد پشت میز آمدهای و سلامت کند. چشمِ فاصلهسنج فصل ۹ را میآوریم — و یادآوری یکخطی ایمنی از همان فصل: ECHO این سنسور پنجولتی است؛ یا ماژول HC-SR04P داری که با 3V3 مستقیم وصل میشود، یا برای کلاسیک همان مقسم ولتاژ سهمقاومتی را میبندی:
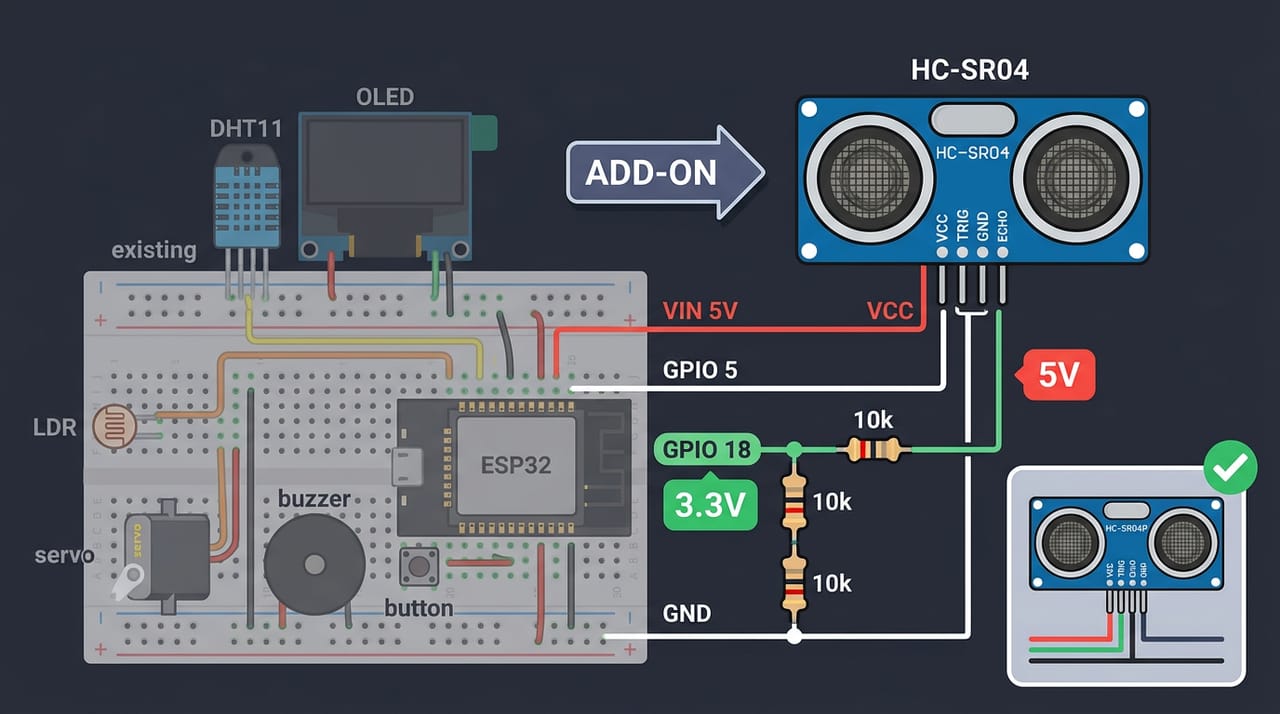
- کابل USB را جدا کن.
- سنسور را لبهٔ Breadboard، رو به صندلیات بنشان و طبق جدول وصل کن.
- کابل را وصل کن.
| Part | Part pin | ESP32 pin | Note |
|---|---|---|---|
| HC-SR04 | VCC | VIN (5V) | classic module needs 5V |
| HC-SR04 | TRIG | GPIO 5 | direct wire, no divider needed |
| HC-SR04 | ECHO | 10k -> GPIO 18 | then GPIO 18 -> 10k + 10k (20k) -> GND |
| HC-SR04P | all pins | 3V3 / GPIO 5 / GPIO 18 | 3.3V version: direct, NO divider |
تابع read_distance_cm را کلمهبهکلمه از فصل ۹ میآوریم — با همان خط طلایی if t < 0: یادت هست که time_pulse_us موقع timeout خطای قرمز نمیدهد؛ بیسروصدا عدد منفی برمیگرداند و گاردش وظیفهٔ ماست. حالا تابع را به فایل ایستگاه اضافه کن، برای تست فاصله را در حلقه چاپ کن و Run بزن. اگر مثل من عجله کرده باشی، این را میبینی:
Traceback (most recent call last):
  File "<stdin>", line 131, in <module>
  File "<stdin>", line 90, in read_distance_cm
NameError: name 'machine' isn't defined
NameError یعنی «این اسم را نمیشناسم». ولی ما که بالای فایل کلی چیز از machine آوردهایم! دقت کن — نوشتهایم from machine import Pin, ADC, I2C, PWM. این جمله فقط همان چهار اسم را وارد برنامه میکند؛ خودِ اسم machine هیچوقت وارد نشده! و تابع ما صدا میزند machine.time_pulse_us. راهحل: یک خط import machine هم کنار بقیه اضافه کن — همان تلهٔ دو import که فصل ۹ زیر کدش خط کشیدیم. اجرا — حالا عدد فاصله میآید: دست جلوی سنسور، ۲۰؛ برش میداری، منفیِ یک. و این ۱- خطا نیست؛ پیامِ «چیزی در بُردم نمیبینم» است.
حالا منطق سلام. اگر فاصله بین صفر و ۵۰ سانتیمتر بود، یعنی کسی آمده. تابع say_hello صفحه را پاک میکند، WELCOME و !HELLO مینویسد، دو بوق شاد میزند و یکونیم ثانیه صفحه را نگه میدارد. ولی یک لحظه فکر کن: اگر همین را خام وسط حلقه بگذاریم چه میشود؟ تو پشت میز نشستهای، هر ۱۰۰ میلیثانیه فاصلهات ۴۰ سانتیمتر است — و ایستگاه بیوقفه: سلام! بوق! سلام! بوق! دیوانهکننده. راهحل، رفیق همیشگیمان از ترم ۱، فصل ۹: متغیر وضعیت. اسمش را میگذاریم greeted — یعنی «سلام کردهام». بعد از سلام یک میشود و تا وقتی نروی و برنگردی، خبری از سلام دوباره نیست.
و «رفتن» را کِی قبول کنیم؟ اینجا هم فاصله امنیت فصل ۴ برمیگردد، این بار برای آدمها: نزدیکتر از ۵۰ سلام میکنیم، ولی فقط وقتی دورتر از ۷۰ شدی (یا سنسور گفت ۱-)، greeted دوباره صفر میشود. بین ۵۰ و ۷۰ منطقهٔ خنثی است — اگر درست لبِ مرز بایستی، ایستگاه نه سلامباران میشود نه قهر میکند:
d = read_distance_cm()
if d > 0 and d < PRESENCE_CM:
    if greeted == 0:
        say_hello()
        greeted = 1
if d > PRESENCE_FAR or d == -1:
    greeted = 0  # raft; dobare amade ye salam bash
برنامهٔ کامل — ایستگاه فصل ۱۰ بهعلاوهٔ خوشآمدگو (فایل upgrade_presence.py):
# Term 2 - Session 11 - Upgrade 2: khosh-amad-goo ba HC-SR04
# Istgah e kamel + salam rooye safhe vaghti kasi be miz nazdik mishavad
# ECHO hatman ba maghsame voltage (dars 9) ya module HC-SR04P!

from machine import Pin, ADC, I2C, PWM
import machine
import ssd1306
import dht
import time

# ---------- pich-haye tanzim (constants) ----------
COLD_LIMIT = 20     # zir e in (ba margin): parcham SARD  (hamun COMFORT_MIN e dars 6)
HOT_LIMIT = 27      # balaye in (ba margin): parcham GARM (hamun COMFORT_MAX e dars 6)
MARGIN = 1          # faseleye amniat (dars 4) ke parcham naparad
ALERT_TEMP = 32     # az in dama be bala: boogh e hoshdar + ALERT rooye safhe
DHT_EVERY = 20      # har 20 dor e halghe (~2 sanie) yek bar DHT bekhan
LIGHT_SAMPLES = 5   # tedad nemune baraye miangin e noor (dars 5)
PRESENCE_CM = 50    # nazdik tar az in: salam kon
PRESENCE_FAR = 70   # door tar az in: dobare amade ye salam sho (faseleye amniat!)

# halat haye parcham (state)
COLD = 0
OK = 1
HOT = 2

# ---------- sakht-afzar ----------
sensor = dht.DHT11(Pin(16))
ldr = ADC(Pin(35))
ldr.atten(ADC.ATTN_11DB)
button1 = Pin(32, Pin.IN, Pin.PULL_UP)  # feshorde = 0 (term 1)
buzzer = PWM(Pin(4))
buzzer.duty(0)  # avale kar saket bash (mesl e dars 6)
servo = PWM(Pin(13), freq=50)  # servo hatman freq=50 (dars 8)
i2c = I2C(0, scl=Pin(22), sda=Pin(21))
oled = ssd1306.SSD1306_I2C(128, 64, i2c)
trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)  # az tarigh e maghsame voltage (dars 9)

# ---------- tabe-ha ----------
def map_value(x, in_min, in_max, out_min, out_max):
    # tabdil adad az yek baze be baze dige
    return (x - in_min) * (out_max - out_min) // (in_max - in_min) + out_min


def set_angle(deg):
    # 0 ta 180 daraje -> duty 26 ta 123 (0.5ms ta 2.4ms az 20ms)
    duty = int(26 + (deg / 180) * 97)
    servo.duty(duty)


def beep(freq_hz, duration_ms):
    # yek boogh e kutah ba buzzer (term 1)
    buzzer.freq(freq_hz)
    buzzer.duty(512)
    time.sleep_ms(duration_ms)
    buzzer.duty(0)


def double_beep():
    # do boogh e poshte ham baraye hoshdar (hamun 880 e dars 6)
    beep(880, 80)
    time.sleep_ms(80)
    beep(880, 80)


def read_light_avg():
    # 5 nemune az LDR + miangin (dars 5) -> adad e aroom tar
    readings = []
    for i in range(LIGHT_SAMPLES):
        readings.append(ldr.read())
        time.sleep_ms(10)
    total = 0
    for r in readings:
        total = total + r
    return total // len(readings)  # taghsim e sahih -> adad e sahih


def read_distance_cm():
    # tabe ye rasmi e dars 9 - kalame be kalame haman ast
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1  # timeout: chizi dar borde nist ya sim-keshi eshkal darad
    return t // 58


def new_flag_state(t, state):
    # parcham ba faseleye amniat: faghat ba obur e KAMEL az marz avaz mishavad
    if t <= COLD_LIMIT - MARGIN:
        state = COLD
    if t >= COLD_LIMIT + MARGIN and t <= HOT_LIMIT - MARGIN:
        state = OK
    if t >= HOT_LIMIT + MARGIN:
        state = HOT
    return state


def move_flag(state):
    # se jaygah e parcham e kaghazi rooye servo
    if state == COLD:
        set_angle(160)
    elif state == OK:
        set_angle(90)
    elif state == HOT:
        set_angle(20)


def say_hello():
    # safhe ye khosh-amad + do boogh e shad, bad 1.5 sanie mikas
    oled.fill(0)
    oled.text("*  WELCOME  *", 12, 8)
    oled.text("HELLO!", 40, 28)
    oled.text("*************", 8, 48)
    oled.show()
    beep(1200, 100)
    time.sleep_ms(100)
    beep(1800, 150)
    time.sleep_ms(1500)  # bezar salam dide shavad


def show_screen(screen, t, h, light, alert):
    # hame ye naghashi e safhe yek ja: aval fill(0), akharesh show()
    oled.fill(0)
    if screen == 0:
        oled.text("== WEATHER ==", 0, 0)
        oled.text(f"TEMP: {t} C", 0, 20)
        oled.text(f"HUM:  {h} %", 0, 32)
    elif screen == 1:
        oled.text("== LIGHT ==", 0, 0)
        oled.text(f"RAW: {light}", 0, 20)
        bar = map_value(light, 0, 4095, 0, 128)
        oled.fill_rect(0, 34, bar, 10, 1)
    else:
        oled.text("== ABOUT ==", 0, 0)
        oled.text("Weather Station", 0, 20)
        oled.text("+ Hello Greeter", 0, 32)
    if alert == 1:
        oled.text("!! ALERT !!", 20, 52)  # ghabl az show() bashad!
    oled.show()


# ---------- halghe asli ----------
screen = 0
flag_state = OK
t = 0
h = 0
light = 0
alert = 0
timer = 0  # shomarande ye makoos: 0 yani vaghte khandan e sensor
greeted = 0  # motaghayer e vaziat: 1 yani salam karde-am, dige tekrar nakon

set_angle(90)  # shoroo az vasat: "90 daraje, bad parcham"

while True:
    if timer <= 0:
        try:
            sensor.measure()
            t = sensor.temperature()
            h = sensor.humidity()
        except OSError:
            print("Khata dar khandan DHT! sim-keshi ra check kon")
        light = read_light_avg()
        flag_state = new_flag_state(t, flag_state)
        move_flag(flag_state)
        if t >= ALERT_TEMP:
            alert = 1
            double_beep()
        else:
            alert = 0
        timer = DHT_EVERY
    if button1.value() == 0:
        screen = screen + 1
        if screen > 2:
            screen = 0  # bargasht be safhe ye aval
        time.sleep_ms(200)  # debounce (term 1)
    show_screen(screen, t, h, light, alert)
    # fasele ra dar ghesmat e tond e halghe mikhanim,
    # servo faghat har 2 sanie dar block e sensor ha harekat mikonad
    d = read_distance_cm()
    if d > 0 and d < PRESENCE_CM:
        if greeted == 0:
            say_hello()
            greeted = 1
    if d > PRESENCE_FAR or d == -1:
        greeted = 0  # raft; dobare amade ye salam bash
    timer = timer - 1
    time.sleep_ms(100)
یک نکتهٔ ظریف برای حرفهایها: خواندنِ فاصله در قسمتِ تندِ حلقه است، ولی Servo فقط هر ۲ ثانیه در بلوک سنسورها حرکت میکند — اینطوری اندازهگیری صوتی و لرزشِ تغذیهٔ Servo کمتر با هم تداخل میکنند.
✅ چک کن: اجرا کن، از میز فاصله بگیر... به سمت میز قدم بردار... سلام کرد! صفحهٔ HELLO با دو بوق شاد، فقط یک بار. همانجا بمان — سکوت. برو و برگرد — سلامِ تازه. دستگاهت حالا مهماننواز است.
🔧 اگر کار نکرد: HELLO پشتسرهم تکرار میشود وقتی لبِ مرز نشستهای؟ فقط یک آستانه گذاشتهای — دو آستانه لازم است: سلام زیر
PRESENCE_CMو آزاد شدن بالایPRESENCE_FAR. صفحهٔ HELLO اصلاً دیده نمیشود یا فوری پاک میشود؟ مکثtime.sleep_ms(1500)آخرِsay_helloرا نگه دار — بدون آن،show_screenبلافاصله صفحه را بازنویسی میکند. فاصله همیشه ۱- است و هیچ عددی نمیآید؟ TRIG و ECHO جابهجاست (فصل ۹: TRIG=5، ECHO=18). و اگر اعداد فاصله موقع چرخش Servo پرتوپلا میشوند، Servo حتماً از VIN تغذیه شود و فاصله را مثل همین کد بین حرکتهای Servo بخوان.
چالش: اگر greeted را حذف کنیم چه میبینیم؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. نقشهٔ ارتقای عقربهٔ دما#
این یکی را با هم نمیسازیم، ولی نقشهاش را ببین چون ترکیب قشنگی از فصل ۳ و ۸ است: یک نیمدایرهٔ کاغذی با درجهبندی صفر تا چهل درست میکنی، پشت هورن Servo میچسبانی — و Servo میشود عقربهٔ یک گیج واقعی. مغز ماجرا فقط map_value است، این بار برعکس: دمای صفر میشود زاویهٔ ۱۷۰ و دمای چهل میشود زاویهٔ ۱۰ — چون درجهبندی کاغذ از چپ به راست زیاد میشود ولی زاویهٔ Servo برعکس میچرخد. دو خط if هم قبل از map، دما را در بازهٔ صفحه قیچی میکنند که عقربه هیچوقت از صفحه بیرون نزند. کد کامل و آماده (فایل upgrade_pointer_gauge.py) — تکتک خطهایش را قبلاً یاد گرفتهای:
# Term 2 - Session 11 - Upgrade 3: aghrabe ye dama rooye safhe ye kaghazi
# Servo be jaye parcham e 3 halate, mesl e yek gauge kar mikonad (dars 3 + dars 8)
# Safhe ye kaghazi nim-dayere: 0 daraje C dar chap (zavie 170), 40 dar rast (zavie 10)

from machine import Pin, ADC, I2C, PWM
import ssd1306
import dht
import time

# ---------- pich-haye tanzim (constants) ----------
ALERT_TEMP = 32     # az in dama be bala: boogh e hoshdar + ALERT rooye safhe
DHT_EVERY = 20      # har 20 dor e halghe (~2 sanie) yek bar DHT bekhan
LIGHT_SAMPLES = 5   # tedad nemune baraye miangin e noor (dars 5)
GAUGE_MIN_T = 0     # avale safhe ye kaghazi (daraje C)
GAUGE_MAX_T = 40    # akhare safhe ye kaghazi (daraje C)
ANGLE_LEFT = 170    # zavie ye servo baraye GAUGE_MIN_T
ANGLE_RIGHT = 10    # zavie ye servo baraye GAUGE_MAX_T

# ---------- sakht-afzar ----------
sensor = dht.DHT11(Pin(16))
ldr = ADC(Pin(35))
ldr.atten(ADC.ATTN_11DB)
button1 = Pin(32, Pin.IN, Pin.PULL_UP)  # feshorde = 0 (term 1)
buzzer = PWM(Pin(4))
buzzer.duty(0)  # avale kar saket bash (mesl e dars 6)
servo = PWM(Pin(13), freq=50)  # servo hatman freq=50 (dars 8)
i2c = I2C(0, scl=Pin(22), sda=Pin(21))
oled = ssd1306.SSD1306_I2C(128, 64, i2c)

# ---------- tabe-ha ----------
def map_value(x, in_min, in_max, out_min, out_max):
    # tabdil adad az yek baze be baze dige
    return (x - in_min) * (out_max - out_min) // (in_max - in_min) + out_min


def set_angle(deg):
    # 0 ta 180 daraje -> duty 26 ta 123 (0.5ms ta 2.4ms az 20ms)
    duty = int(26 + (deg / 180) * 97)
    servo.duty(duty)


def beep(freq_hz, duration_ms):
    # yek boogh e kutah ba buzzer (term 1)
    buzzer.freq(freq_hz)
    buzzer.duty(512)
    time.sleep_ms(duration_ms)
    buzzer.duty(0)


def double_beep():
    # do boogh e poshte ham baraye hoshdar (hamun 880 e dars 6)
    beep(880, 80)
    time.sleep_ms(80)
    beep(880, 80)


def read_light_avg():
    # 5 nemune az LDR + miangin (dars 5) -> adad e aroom tar
    readings = []
    for i in range(LIGHT_SAMPLES):
        readings.append(ldr.read())
        time.sleep_ms(10)
    total = 0
    for r in readings:
        total = total + r
    return total // len(readings)  # taghsim e sahih -> adad e sahih


def temp_to_angle(temp):
    # dama -> zavie ye aghrabe. map e barax: dama bala miravad, zavie kam mishavad
    # aval dama ra dar baze ye safhe ghichi kon ke aghrabe az safhe birun nazanad
    if temp < GAUGE_MIN_T:
        temp = GAUGE_MIN_T
    if temp > GAUGE_MAX_T:
        temp = GAUGE_MAX_T
    return map_value(temp, GAUGE_MIN_T, GAUGE_MAX_T, ANGLE_LEFT, ANGLE_RIGHT)


def show_screen(screen, t, h, light, alert):
    # hame ye naghashi e safhe yek ja: aval fill(0), akharesh show()
    oled.fill(0)
    if screen == 0:
        oled.text("== WEATHER ==", 0, 0)
        oled.text(f"TEMP: {t} C", 0, 20)
        oled.text(f"HUM:  {h} %", 0, 32)
    elif screen == 1:
        oled.text("== LIGHT ==", 0, 0)
        oled.text(f"RAW: {light}", 0, 20)
        bar = map_value(light, 0, 4095, 0, 128)
        oled.fill_rect(0, 34, bar, 10, 1)
    else:
        oled.text("== ABOUT ==", 0, 0)
        oled.text("Weather Station", 0, 20)
        oled.text("+ Temp Gauge", 0, 32)
    if alert == 1:
        oled.text("!! ALERT !!", 20, 52)  # ghabl az show() bashad!
    oled.show()


# ---------- halghe asli ----------
screen = 0
t = 0
h = 0
light = 0
alert = 0
timer = 0  # shomarande ye makoos: 0 yani vaghte khandan e sensor

set_angle(90)  # aghrabe vasat e safhe (hodud e 20 daraje C rooye kaghaz)

while True:
    if timer <= 0:
        try:
            sensor.measure()
            t = sensor.temperature()
            h = sensor.humidity()
        except OSError:
            print("Khata dar khandan DHT! sim-keshi ra check kon")
        light = read_light_avg()
        set_angle(temp_to_angle(t))  # aghrabe be jaye parcham
        if t >= ALERT_TEMP:
            alert = 1
            double_beep()
        else:
            alert = 0
        timer = DHT_EVERY
    if button1.value() == 0:
        screen = screen + 1
        if screen > 2:
            screen = 0  # bargasht be safhe ye aval
        time.sleep_ms(200)  # debounce (term 1)
    show_screen(screen, t, h, light, alert)
    timer = timer - 1
    time.sleep_ms(100)
✅ چک کن: اگر این ارتقا را ساختی: عقربه آرام روی عددِ دمای اتاق میایستد و با گرم و سرد کردن سنسور، روی صفحهٔ کاغذی جابهجا میشود.
🔧 اگر کار نکرد: عقربه برعکس حرکت میکند — دما بالا میرود و عقربه به سمت صفر؟ جای
ANGLE_LEFTوANGLE_RIGHTبا جهتِ چسباندن صفحهٔ کاغذیات نمیخواند: یا دو ثابت را جابهجا کن یا صفحهٔ کاغذی را برگردان — و بعد از هر تغییر دوباره تست کن.
۶. دفترچهٔ مهندسی: پروژه را ماندگار کن#
دستگاهت شخصی شد؛ حالا وقت مستندسازی است. چرا؟ دو دلیل کاملاً واقعی. اول: شش ماه دیگر که بخواهی ارتقای جدید بزنی، بدون نقشه و یادداشت باید همهچیز را از نو کشف کنی — مهندسِ بدون مستند، همان باگها را دو بار میخورَد. دوم: دفترچه، مدرک رسمی مسیر توست؛ در مسابقات رباتیک واقعی مثل WRO داورها دفترچهٔ مهندسی را جدی داوری میکنند — گاهی جدیتر از خود ربات!
یک صفحهٔ دفترچه باز کن و این پنج بخش را پر کن:
- هدف — یک جمله: این دستگاه چه میکند و برای کی؟
- نقشهٔ سیمکشی دستی — با دست بکش؛ لازم نیست قشنگ باشد، لازم است درست باشد.
- مشکلاتی که خوردم و چطور حل شد — ارزشمندترین بخش! همین امروز دو نمونهٔ درجهیک دیدی: MIN چسبیده به صفر، و NameError ماژول machine.
- عکس دستگاه — چاپ کن و بچسبان، یا جایش را خالی بگذار و شمارهٔ عکس گوشی را بنویس.
- ایدهٔ بعدی — همین حالا که ذهنت داغ است بنویسش.
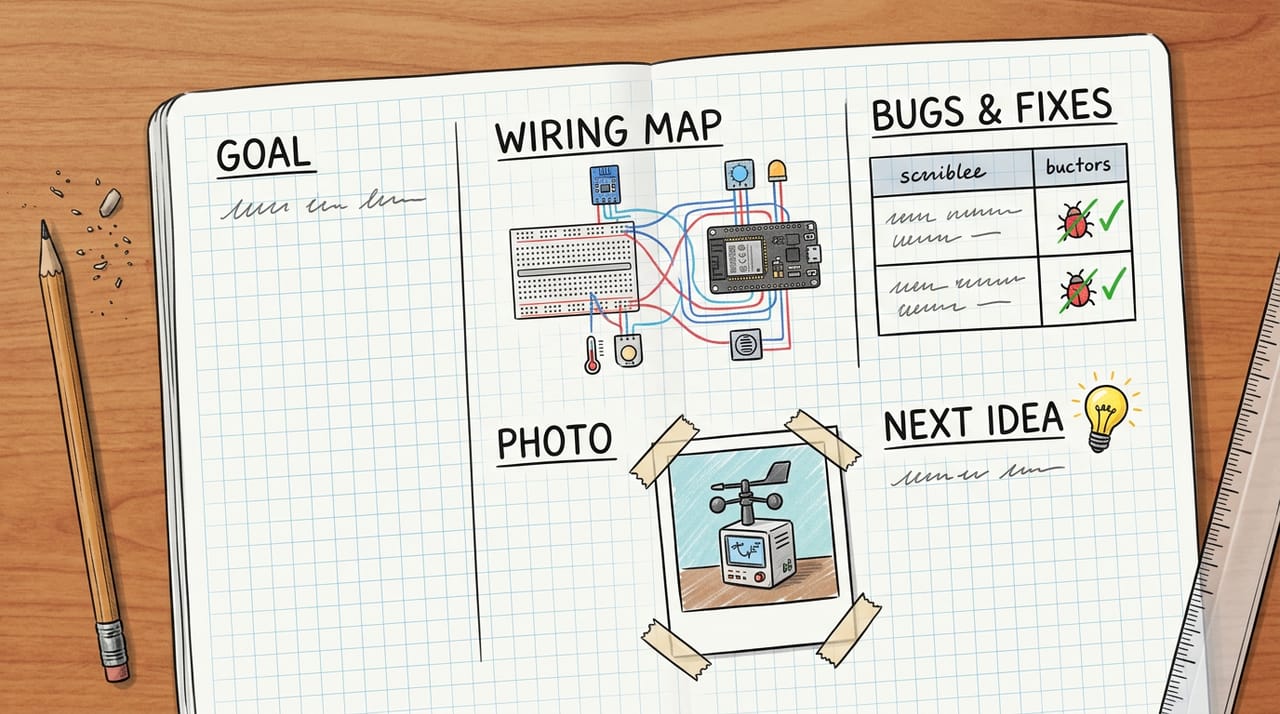
✅ چک کن: هر پنج بخش پر شده و بخش «مشکلات و راهحلها» دستکم دو موردِ واقعی از تجربهٔ خودت دارد.
چالش: چرا بخش «مشکلات و راهحلها» از بخش «هدف» هم مهمتر است؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۷. ویدیوی «پروژهٔ من» — نسخهٔ پنجقدمی#
و حالا نمایش! همان الگوی «پروژهٔ من» ترم ۱ که قول داده بودیم هر ترم کمی بزرگتر شود: این بار دو تا سه دقیقه با دوربین گوشی، در پنج قدم:
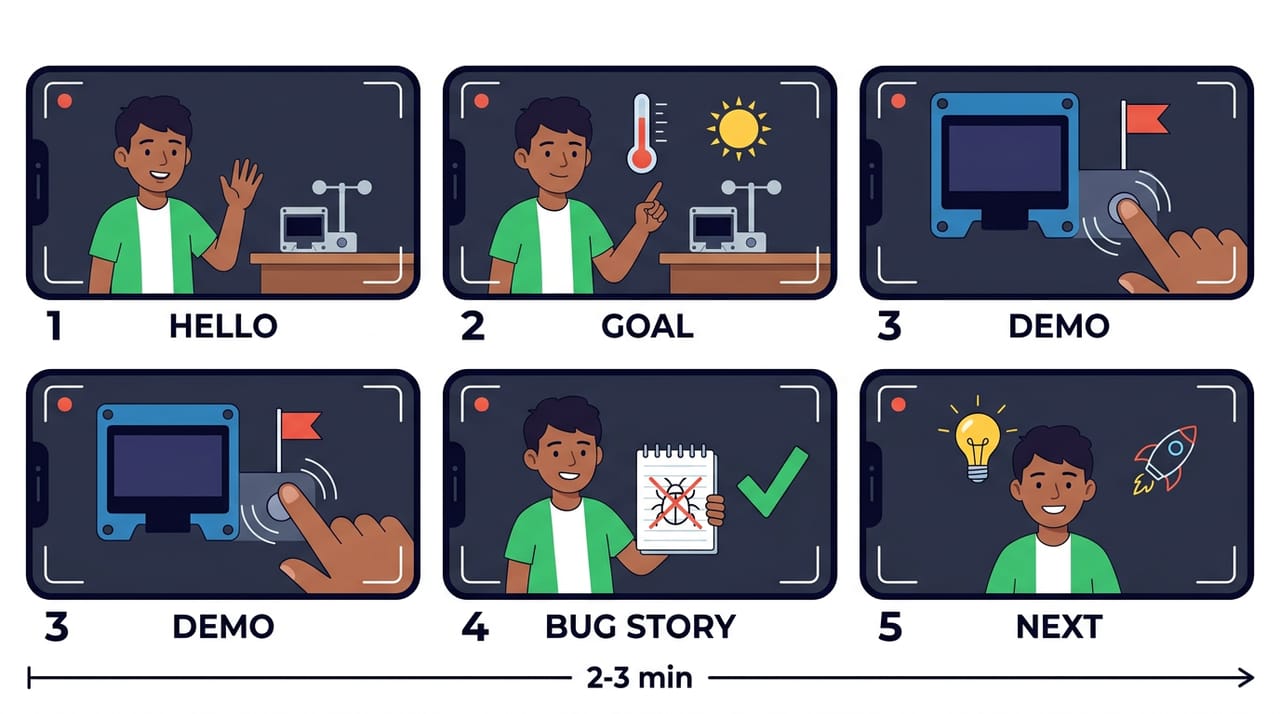
- سلام و اسم پروژه: «سلام! من …م و این ایستگاه هواشناسی من است.»
- مشکل یا هدف: این دستگاه چه دردی را دوا میکند؟
- دموی زنده: صفحهها را عوض کن، پرچم را نشان بده، هشدار را فعال کن؛ اگر خوشآمدگو ساختهای، سلامش حتماً در ویدیو باشد!
- سختترین باگ و راهحلش: باور کن جذابترین قسمت ویدیو همین است؛ آدمها عاشق داستانِ گره و گرهگشاییاند.
- قدم بعدی: چه ارتقایی در راه است؟
نکتههای ضبط: نور از پشتِ دوربین به صحنه بتابد، نه از پشت دستگاه؛ صفحهٔ OLED را از نزدیک و بیلرزش بگیر؛ و صدای بوق را فراموش نکن — صدا نصف جذابیت دموست. اول یک نسخهٔ تمرینی بگیر، ببین، بعد نسخهٔ اصلی.
⚠️ مواظب باش: سه قانون ایمنی اشتراکگذاری، بدون استثنا: اسم کامل نه؛ آدرس و اسم مدرسه نه؛ و هیچچیزی در قاب که محل زندگیات را لو بدهد. ویدیو را اول به خانواده نشان بده و با اجازهٔ آنها با گروه کلاس به اشتراک بگذار.
✅ چک کن: یک ویدیوی دو تا سه دقیقهای داری با هر پنج قدم — و صدای بوق و سلامِ دستگاه در آن شنیده میشود.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Upgrade | آپْگرِید | ارتقا — اضافهکردن یک قابلیت جدید به دستگاهی که کار میکند |
| Showcase | شوکِیس | نمایش پروژه به دیگران — با دمو و داستان، نه فقط ادعا |
| Documentation | داکیومِنتِیشِن | مستندسازی — ثبت هدف، نقشه، مشکلات و راهحلها روی کاغذ |
| Engineering notebook | اینجینیرینگ نوتْبوک | دفترچهٔ مهندسی — دفتر رسمی مسیر پروژه؛ در مسابقات داوری میشود |
| Rubric | روبْریک | جدول معیارهای داوری — از قبل معلوم میکند «خوب» یعنی چه |
| Demo | دِمو | نمایش زندهٔ کارکرد دستگاه — قلب ویدیوی «پروژهٔ من» |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
ایستگاه تو همهچیز دارد جز یک چیز: حرکت. ترم ۳ به رباتمان چرخ میدهیم — موتور واقعی، درایور موتور، شاسی و باتری؛ رباتی که راه میرود، با همین HC-SR04 جلویش را نگاه میکند، مانع را دور میزند و خط را دنبال میکند. همهٔ چیزهایی که این ترم ساختی، سوار آن ربات میشوند — ایستگاهت را روشن نگه دار و دفترچهات را ببند به دستگاه.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.