در این فصل چه میسازی#
خفاش در تاریکی مطلق پرواز میکند و به دیوار نمیخورد — با چشمهایی که تقریباً چیزی نمیبینند. دلفین هم همین ترفند را بلد است. و جالبتر از همه: ماشینِ خانواده هم بلد است! آن بیپبیپِ دندهعقب که هر چه به دیوار نزدیکتر میشوی تندتر میشود، دقیقاً همان ترفند خفاش است. در این فصل همان دستگاه را میسازی: به دستگاهت چشمی میدهی که با صدا میبیند. اول یک مترِ زنده که فاصله را چاپ میکند، بعد نسخهٔ آرامشده با میانگین، بعد یک دستیار پارک واقعی با سه LED و بوق تندشونده — و آخرش یک متر دیجیتالی روی OLED. مدار اصلی فصل این است:

آخر این فصل میتوانی:
- توضیح بدهی سنسور اولتراسونیک چطور مثل خفاش با برگشتِ صدا فاصله را میفهمد و فرمول تقسیم بر ۵۸ از کجا میآید.
- HC-SR04 را امن سیمکشی کنی: تغذیه از VIN، و پایهٔ ECHO با مقسم ولتاژ — و بدانی نسخهٔ HC-SR04P مقسم لازم ندارد.
- با
machine.time_pulse_usطول pulse را بگیری و بدانی این تابع موقع timeout خطای قرمز نمیدهد، بلکه عدد منفی برمیگرداند — و گاردif t < 0بنویسی. - خواندنهای پرشی را با لیست و میانگین پنجتایی فصل ۵ آرام کنی.
- یک دستیار پارک واقعی بسازی: LED سبز/زرد/قرمز و بوقی که با نزدیک شدن تندتر میشود.
قبل از شروع: چکلیست پیشنیاز#
قبل از ادامه اینها را چک کن — اگر یکیشان لنگ میزند، اول برگرد همان فصل:
- از فصل ۱:
defوreturn— قلب این فصل یک تابع است:read_distance_cm. - از فصل ۳: تابع
map_value— این بار برای تبدیل فاصله به سرعت بوق. - از فصل ۴: مقسم ولتاژ، همان «الاکلنگ ولتاژ» — امروز جان پایهٔ ECHO را نجات میدهد.
- از فصل ۵:
appendوlenو میانگین با حلقه — برای پایدار کردن خواندنها. - از فصل ۷:
ssd1306و الگوی پاککن/بنویس/show — برای متر دیجیتالی آخر فصل. - از ترم ۱، فصل ۵ و ۱۰: LED (خروجی دیجیتال) و Buzzer با PWM.
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| سنسور فاصله HC-SR04 | ۱ | HC-SR04P (پیشنهاد کیت دوره): با ۳٫۳ ولت کار میکند و مقسم ولتاژ لازم ندارد |
| مقاومت 10k | ۳ | فقط برای HC-SR04 کلاسیک (مقسم ECHO) — از کیت ترم ۱ |
| LED قرمز/زرد/سبز + مقاومت ۲۲۰ اهم | ۳ + ۳ | از کیت ترم ۱ |
| Buzzer پسیو | ۱ | از کیت ترم ۱ |
| نمایشگر OLED SSD1306 | ۱ | اختیاری — بدون آن هم فصل کامل است |
| خطکش ۳۰ سانتی یا متر | ۱ | متر خیاطی — برای تست دقت |
| ESP32 + Breadboard + سیم جامپر | ۱ دست | از کیت ترم ۱ |
۱. دیدن با صدا: ترفند خفاش#
بازی کوه را یادت هست؟ در دره فریاد میزنی «آهای!» و چند لحظه بعد صدایت برمیگردد. هر چه کوه دورتر، برگشتِ صدا دیرتر. خفاش دقیقاً همین بازی را میکند — فقط بهجای «آهای»، سوتهای خیلی زیر میزند و با گوشهایش زمان برگشت را میسنجد. با همین ترفند، در تاریکی مطلق «میبیند»:
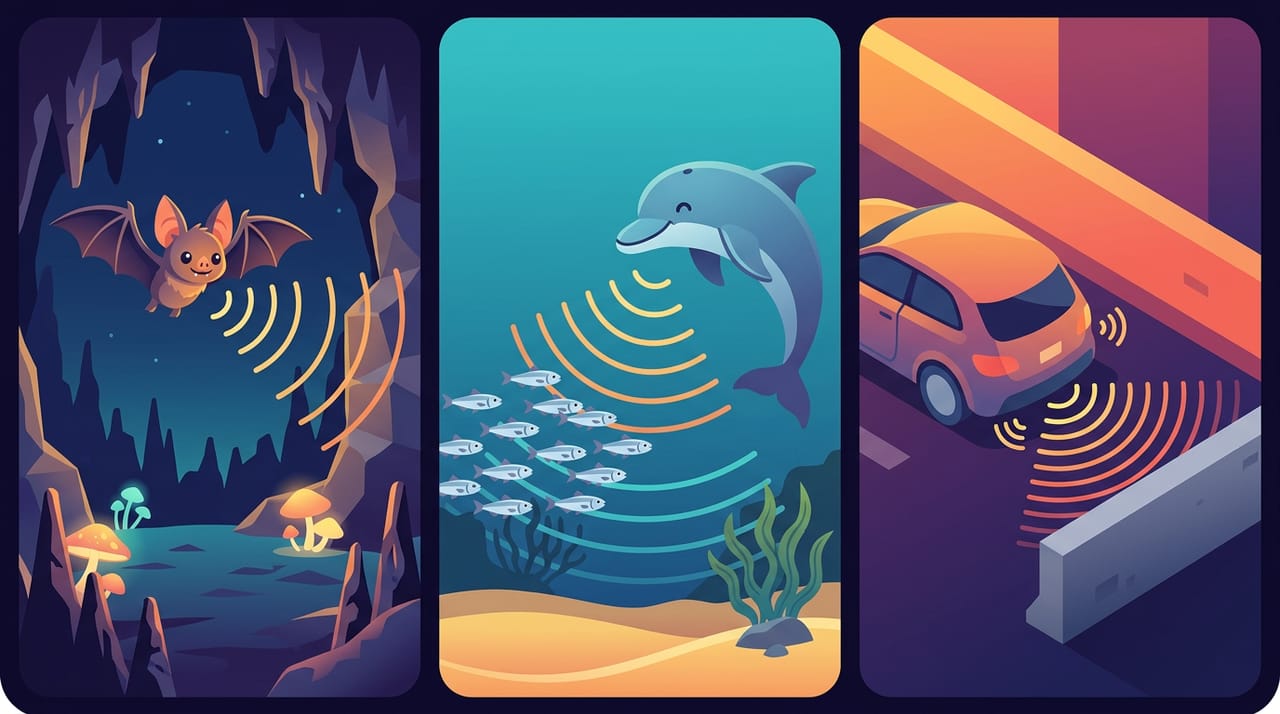
قطعهٔ این فصل، ماژول HC-SR04، همین خفاشِ جیبی است. آن دو استوانه که شبیه دو چشماند، در واقع یک دهان و یک گوشاند: یکی بلندگوی خیلی ریزی است که سوت میزند و دیگری میکروفونی که منتظر برگشت سوت است. سوتش را ما نمیشنویم، چون خیلی زیر است — به آن ultrasonic میگویند، یعنی «بالاتر از شنوایی انسان». اگر بدانیم صدا با چه سرعتی میرود و چقدر طول کشید تا برگردد، فاصله را حساب کردهایم — تمام!
۲. فرمول ۵۸: از سوت تا سانتیمتر#
حالا مهندسیاش کنیم. سنسور دو پایهٔ فرمان دارد: پایهٔ TRIG که با یک تلنگرِ کوتاه به او میگوییم «سوت بزن!»، و پایهٔ ECHO که از لحظهٔ رفتن سوت تا لحظهٔ برگشتش برقدار (HIGH) میماند. یعنی طولِ HIGH بودن ECHO دقیقاً همان زمان رفتوبرگشت صداست — به میکروثانیه.
حالا حساب، در سه قدم:
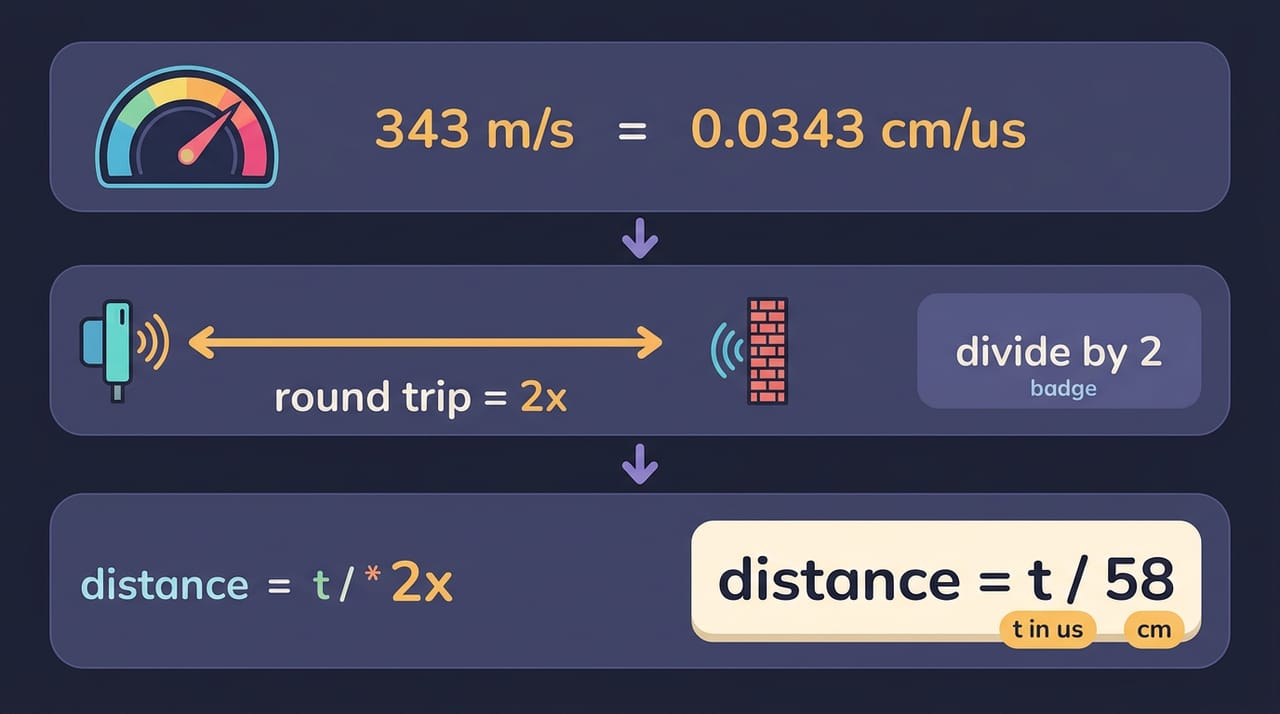
- سرعت صدا در هوا حدود ۳۴۳ متر بر ثانیه است — یعنی حدود ۰٫۰۳۴۳ سانتیمتر در هر میکروثانیه.
- حواست باشد: صدا رفته و برگشته! مسیرش دو برابر فاصلهٔ دیوار است، پس باید تقسیم بر ۲ کنیم.
- این دو را کنار هم بگذار: فاصله به سانتیمتر میشود زمان به میکروثانیه تقسیم بر حدود ۵۸٫۳ — که ما همان
t // 58میگیریم؛ با همان تقسیم صحیح//که فصل ۳ یاد گرفتی، چون سانتیمترِ صحیح برایمان کافی است.
همین فرمول یکخطی، قلب پارکسنسور همهٔ ماشینهای دنیاست.
چالش: چرا تقسیم بر ۲؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. سیمکشی امن: قطعهای که ۵ ولتی حرف میزند#
قبل از سیمکشی، مهمترین اخطار ایمنی این ترم را بخوان.
⚠️ مواظب باش: HC-SR04 کلاسیک یک قطعهٔ ۵ ولتی است: با ۵ ولت تغذیه میشود و — نکتهٔ خطرناک — پایهٔ ECHO هم جواب را با ۵ ولت میفرستد. ولی پایههای ESP32 فقط تا ۳٫۳ ولت تحمل دارند! اگر ECHO را مستقیم وصل کنی، شاید همان روز چیزی نسوزد، ولی کمکم به پایه آسیب میزنی.
دو راه داری. راه اول — انتخاب پیشنهادی کیت دوره — ماژول HC-SR04P است: همان سنسور، ولی ۳٫۳ ولتی؛ VCC به 3V3 و ECHO مستقیم به پایهٔ ۱۸، بیواسطه. اگر آن را داری، خوش به حالت — سیمکشیات سه سوته تمام است. راه دوم برای HC-SR04 کلاسیک: از دوستِ فصل ۴ کمک میگیریم — مقسم ولتاژ، همان الاکلنگ! کابل USB را جدا کن و قدمبهقدم ببند:
- سنسور را لبهٔ Breadboard بنشان، طوری که دو استوانهاش رو به بیرونِ میز باشند.
- VCC سنسور را به VIN برد ببر (۵ ولتِ کابل USB) و GND را به GND.
- TRIG را مستقیم به GPIO5 وصل کن — برای TRIG، ما با سنسور حرف میزنیم و سوتِ ۳٫۳ ولتیِ ESP32 برای گوشِ او کافی است.
- ECHO را از طریق یک مقاومت 10k به GPIO18 برسان.
- از همان نقطهٔ GPIO18، دو مقاومت 10k سریشده — یعنی 20k — به GND ببر.
الاکلنگ چه میگوید؟ ۵ ولت ضرب در سهمِ ۲۰ از کل ۳۰، میشود حدود ۳٫۳ ولت — دقیقاً اندازهٔ دهانِ پایهٔ ما. جدول اتصالات کامل فصل — نگهش دار، پروژهٔ ترم هم به آن برمیگردد:
| Module / part | Connection | Note |
|---|---|---|
| HC-SR04 VCC | VIN (5V from USB) | classic module needs 5V |
| HC-SR04 TRIG | GPIO 5 | direct — 3.3V command is enough |
| HC-SR04 ECHO | through 10k → GPIO 18 | NEVER direct on classic module! |
| GPIO 18 | through 10k + 10k (=20k) → GND | divider: 5V × 20/30 ≈ 3.3V |
| HC-SR04 GND | GND | common ground |
| HC-SR04P variant | VCC → 3V3, ECHO → GPIO 18 direct | no divider needed |
| LED green / yellow / red | GPIO 27 / 26 / 25 (each via 220Ω) | parking zones (build 3) |
| Buzzer | GPIO 4 | PWM beep (build 3) |
| OLED SDA / SCL | GPIO 21 / GPIO 22 | digital meter (build 4) |
✅ چک کن: قبل از وصل کابل، مسیر ECHO را با انگشت دنبال کن و بلند بگو: از ECHO یک 10k تا پایهٔ ۱۸، و از پایهٔ ۱۸ دو 10k سری تا GND. درست بود؟ کابل USB را وصل کن.
چالش: کدام پایه مقسم میخواهد و چرا فقط همان؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. کرنومتر حرفهای: time_pulse_us و گارد t < 0#
برای اندازهگیری طولِ HIGH بودن ECHO، ابزار تازهای از جعبهٔ machine یاد میگیریم: machine.time_pulse_us — یک کرنومتر حرفهای که به او میگوییم «روی این پایه منتظر HIGH شدن باش و طولش را به میکروثانیه برگردان». سه ورودی میگیرد: پایه، عددِ یک یعنی «pulse از نوع HIGH را بگیر»، و یک مهلت به میکروثانیه — ما ۳۰ هزار میگذاریم، یعنی «بیشتر از سی هزار میکروثانیه منتظر نمان». یک آشنایی کوچک هم لازم داریم: time.sleep_us، برادر کوچکترِ sleep_ms فصل ۱ — چون تلنگر TRIG فقط ده میکروثانیه است. یک کتاب در حدود ۲۰ سانتیمتری سنسور بگذار و اولین نسخهٔ خام را بنویس — عمداً ساده و بیمحافظ:
from machine import Pin
import machine
import time

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

while True:
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    print("zaman:", t, "us  ->", t // 58, "cm")
    time.sleep_ms(300)
دو نکته قبل از اجرا: آن سه خطِ اول حلقه «تلنگر» است — مطمئن میشویم TRIG صفر است، ده میکروثانیه یکش میکنیم (سوت!) و دوباره صفر. و به دو خط import بالای فایل هم دقت کن: فرم کوتاه from machine import Pin اسم Pin را میآورد، ولی برای machine.time_pulse_us خودِ import machine هم لازم است — این نکته را نگه دار، جای دیگری از این ترم دوباره سراغت میآید!
Run بزن.
✅ چک کن: باید عددهایی حول ۲۰ ببینی — همانجایی که کتاب را گذاشتی. کتاب را عقب ببر: سی... چهل... عدد دنبالش میآید.
حالا سنسور را به سمت یک جای خیلی دور بگیر، مثل ته یک راهروی بلند یا هوای باز پشت پنجره. چه میبینی؟
zaman: -1 us -> -1 cm
فاصلهٔ منفی؟! یعنی دیوار پشتِ سنسور است؟! اینجا یک نکتهٔ خیلی مهم دربارهٔ time_pulse_us یاد میگیری — از آن نکتههایی که خیلی از مهندسها هم اشتباه میفهمند: این تابع وقتی به مشکل میخورد، خطا نمیدهد و برنامه را متوقف نمیکند. هیچ متن قرمزی در کار نیست! بهجایش یک عدد منفی برمیگرداند: منفیِ دو یعنی «pulse اصلاً شروع نشد» و منفیِ یک یعنی «pulse شروع شد ولی تا پایان مهلتِ من تمام نشد». الان هدف آنقدر دور است که در مهلت سیهزار میکروثانیهای جوابی برنگشته. این مهلت برای فاصلههای تا حدود ۵ متر جا دارد، پس سقف یک اتاق معمولی هنوز عدد سالم میدهد. پس مسئولیت با ماست: خودمان باید عدد منفی را بگیریم — با یک if ساده. بیا همین را با def و return فصل ۱ ترکیب کنیم و تابعی تر و تمیز بسازیم که تا آخر دوره همراهمان است. برنامهٔ کامل (فایل 01_distance_first.py):
# Term 2 - Session 09 - avalin andaze-giri fasele ba HC-SR04
from machine import Pin
import machine
import time

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1  # timeout: chizi dar borde nist ya sim-keshi eshkal darad
    return t // 58

while True:
    d = read_distance_cm()
    if d < 0:
        print("Kharej az borde ya khataye sim-keshi!")
    else:
        print(f"Fasele: {d} cm")
    time.sleep_ms(200)
ببین چه تمیز شد: تابع یا فاصلهٔ واقعی برمیگرداند، یا منفیِ یک بهعنوان قراردادِ «خواندن خراب» — و حلقهٔ اصلی خودش تصمیم میگیرد با آن چه کند.
✅ چک کن: رو به کتاب: عدد سالم. رو به فضای دور: پیام «Kharej az borde» — و هیچ خطای قرمزی در کار نیست.
🔧 اگر کار نکرد: همیشه پیام خطا میگیری، حتی وقتی کتاب یکوجبی سنسور است؟ کارآگاهی لازم است: موقتاً داخل تابع، قبل از
if، یکprint(t)بگذار و ببین عدد خام منفیِ یک است یا منفیِ دو. منفیِ دوی همیشگی یعنی pulse اصلاً شروع نشده — یعنی به سیمهای TRIG و ECHO شک کن؛ معمولاً جابهجا وصل شدهاند: فرمانِ سوت دارد به گوش میرود و تو به دهانش گوش میدهی! طبق جدول برشان گردان (TRIG=5، ECHO=18) و آنprint(t)موقت را هم پاک کن. اگر همیشه منفیِ یک میبینی، صدا برنمیگردد: هدفِ نرم (پتو و لباس صدا را میبلعند)، سطح خیلی کج، یا فاصلهٔ بیش از حدود چهار متر — برای تست، یک کتابِ سخت و صاف را عمود بر سنسور بگیر. و اگر سنسور اول کار میکند و بعد قطع میشود، HC-SR04 کلاسیک را با 3V3 تغذیه کردهای — VCC کلاسیک حتماً به VIN.
و یک تست جدی برای اعتماد: خطکش را روی میز بچسبان، سنسور را صفرِ خطکش بگذار و کتاب را دقیقاً روی ۳۰ سانتیمتر. باید عددهایی حول ۲۹ تا ۳۱ ببینی — خطای حدود یک سانتیمتر، که برای قطعهای به این ارزانی فوقالعاده است.
💡 نکته: این الگوی «عدد منفی یعنی خطا» را در دنیای مهندسی زیاد میبینی: تابع بهجای فریاد زدن، یک جواب قراردادی برمیگرداند و تصمیم را به صدازننده میسپارد. تابع
read_distance_cmبا همین شکل، قراردادِ رسمی دوره است — کلمهبهکلمه همین را در پروژههای بعدی هم میآوری.
چالش: timeout در time_pulse_us چه شکلی است؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. میانگین پنجتایی: اعداد عصبی را آرام کن#
در تست خطکش دیدی که اعداد کمی میپرند — و اگر سنسور را به سمت پتو یا بالش بگیری بدتر هم میشود، چون سطح نرم صدا را میبلعد و کجوکوله برمیگرداند. این پرشها را کجا دیده بودیم؟ فصل ۵! و همانجا درمانش را هم ساختیم: میانگینگیری با لیست. دستور کار: پنج بار بخوان، خواندنهای خراب — همان منفیها — را کنار بگذار، از بقیه میانگین بگیر؛ و اگر هر پنج تا خراب بود، صادقانه بگو خراب. برنامهٔ کامل (فایل 02_distance_stable.py):
# Term 2 - Session 09 - miangin 5 khandan baraye adade paydar (yadavari S5)
from machine import Pin
import machine
import time

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1  # timeout: chizi dar borde nist ya sim-keshi eshkal darad
    return t // 58

def read_distance_avg():
    # 5 bar mikhanim, khandan-haye kharab (-1) ra kenar migozarim
    good = []
    for i in range(5):
        d = read_distance_cm()
        if d >= 0:
            good.append(d)
        time.sleep_ms(30)
    if len(good) == 0:
        return -1  # hame khandan-ha kharab budand
    total = 0
    for d in good:
        total = total + d
    return total // len(good)  # cm adade sahih ast, taghsime sahih kafi ast

while True:
    d = read_distance_avg()
    if d < 0:
        print("Hich khandane salemi nabud!")
    else:
        print(f"Fasele paydar: {d} cm")
    time.sleep_ms(300)
همهاش آشناست: لیست خالی میسازیم، فقط خواندنهای سالم را append میکنیم، جمع را با حلقه میگیریم و با تقسیم صحیح // فصل ۳ بر len تقسیم میکنیم — سانتیمتر عدد صحیح است، تقسیم صحیح کافی است. فقط حالا روی دادهٔ واقعی!
✅ چک کن: برنامهٔ قبلی و این را پشت سر هم اجرا کن و به عددها نگاه کن: قبلی خام و عصبی، این یکی میانگینگرفته و آرام. کتاب را ثابت نگه دار — عدد پایدار باید تقریباً میخکوب بماند.
۶. دستیار پارک: سبز، زرد، قرمز، بیپباران#
و حالا پروژهٔ اصلی فصل! سه LED ترم ۱ را برمیگردانیم: سبز روی پایهٔ ۲۷ یعنی «امن، بیا»، زرد روی ۲۶ یعنی «آرامتر»، قرمز روی ۲۵ یعنی «بایست!». و Buzzer روی پایهٔ ۴ که هر چه نزدیکتر، تندتر بیپ بزند — دقیقاً مثل ماشین. طبق جدول اتصالات بخش ۳ وصلشان کن (هر LED با مقاومت ۲۲۰ اهم و پایهٔ کوتاه به GND — عادت ترم ۱).
ترفند «تندتر شدن» چیست؟ فاصلهٔ بین بیپها را با map_value از روی فاصلهٔ سانتیمتری میسازیم: دور یعنی سکوتِ بلند بین بیپها، نزدیک یعنی سکوتِ کوتاه. سه منطقه هم با if/elif/else. و چون از فصل ۱ تابعنویس شدهایم، یک تابع کوچک beep و یک تابع show_zone هم میسازیم که حلقهٔ اصلی تمیز بماند. برنامهٔ کامل (فایل 03_parking_sensor.py):
# Term 2 - Session 09 - dastyar park: LED-haye mantaghe + beep ba sorate moteghayer
from machine import Pin, PWM
import machine
import time

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

led_green = Pin(27, Pin.OUT)
led_yellow = Pin(26, Pin.OUT)
led_red = Pin(25, Pin.OUT)

buzzer = PWM(Pin(4), freq=880)
buzzer.duty(0)  # aval saket

def map_value(x, in_min, in_max, out_min, out_max):
    # tabdil adad az yek baze be baze dige
    return (x - in_min) * (out_max - out_min) // (in_max - in_min) + out_min

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1  # timeout: chizi dar borde nist ya sim-keshi eshkal darad
    return t // 58

def beep(gap_ms):
    # yek beep kutah + sokut be andaze gap_ms
    buzzer.duty(512)
    time.sleep_ms(60)
    buzzer.duty(0)
    time.sleep_ms(gap_ms)

def show_zone(g, y, r):
    # har LED ra roshan/khamush kon: 1 roshan, 0 khamush
    led_green.value(g)
    led_yellow.value(y)
    led_red.value(r)

while True:
    d = read_distance_cm()
    if d < 0:
        # kharej az borde: hame chiz khamush va saket
        show_zone(0, 0, 0)
        buzzer.duty(0)
        time.sleep_ms(200)
    elif d > 60:
        # mantaghe amn: faghat sabz
        show_zone(1, 0, 0)
        buzzer.duty(0)
        time.sleep_ms(100)
    elif d > 25:
        # mantaghe ehtiat: zard + beep ba fasele (nazdiktar = tondtar)
        show_zone(0, 1, 0)
        gap = map_value(d, 25, 60, 100, 500)
        beep(gap)
    else:
        # mantaghe khatar: ghermez + beep kheyli tond
        show_zone(0, 0, 1)
        gap = map_value(d, 2, 25, 30, 100)
        beep(gap)
منطق را از بالا بخوان: خواندنِ خراب — همهچیز خاموش و ساکت، چون تصمیمِ بیاطلاعات خطرناک است. بالای ۶۰ سانت — سبزِ آرام. بین ۲۵ تا ۶۰ — زرد، و سکوت بین بیپها از ۵۰۰ به ۱۰۰ میلیثانیه کوتاه میشود هر چه نزدیکتر شوی. زیر ۲۵ — قرمز و بیپباران!
✅ چک کن: اجرا کن و با دست بازی کن: دست از دور — سبز؛ نزدیکتر — زرد و بیپ آرام؛ خیلی نزدیک — قرمز و بیپِ دیوانه. عین ماشین واقعی! تو همین حالا یک پارکسنسور کامل ساختی.
🔧 اگر کار نکرد: LEDها عوض میشوند ولی صدایی نیست؟ Buzzer را چک کن: مثبت به پایهٔ ۴ و پایهٔ دیگر به GND (ترم ۱، فصل ۱۰). صدا بعد از Stop گیر کرد؟ در Shell بنویس
buzzer.duty(0). مرز منطقهها میپرد و LED زرد و قرمز پشتسرهم عوض میشوند؟ طبیعی است که لبِ مرز کمی بازی کند — دستت را عمود و صاف نگه دار، و اگر آزارت میدهد، در حلقه بهجایread_distance_cmازread_distance_avgبخش ۵ استفاده کن.
۷. متر دیجیتالی روی OLED#
پایانِ خوش فصل: صفحهنمایش فصل ۷ را هم بیاور تا یک متر دیجیتالیِ تمامعیار داشته باشی — عدد روی صفحه، بهعلاوهٔ یک نوار که هر pixel آن یک سانتیمتر است. OLED را مثل همیشه وصل کن: SDA به ۲۱ و SCL به ۲۲. همهٔ اجزای کد را میشناسی: read_distance_cm از همین فصل، و پاککن/بنویس/show از فصل ۷. برنامهٔ کامل (فایل 04_distance_oled.py):
# Term 2 - Session 09 - metr-e digitali: namayeshe fasele rooye OLED
from machine import Pin, I2C
import ssd1306
import machine
import time

i2c = I2C(0, scl=Pin(22), sda=Pin(21))
oled = ssd1306.SSD1306_I2C(128, 64, i2c)

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)

def read_distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = machine.time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1  # timeout: chizi dar borde nist ya sim-keshi eshkal darad
    return t // 58

while True:
    d = read_distance_cm()
    oled.fill(0)
    oled.text("DISTANCE METER", 0, 0)
    if d < 0:
        oled.text("OUT OF RANGE", 0, 25)
    else:
        oled.text(f"{d} cm", 0, 25)
        # navar: har pixel = 1 cm, bishtar az 128 ra kutah kon
        bar_w = d
        if bar_w > 128:
            bar_w = 128
        oled.fill_rect(0, 45, bar_w, 10, 1)
    oled.show()
    time.sleep_ms(150)
✅ چک کن: دستت را جلو و عقب ببر — عدد عوض میشود و نوار کوتاه و بلند میشود. یک متر دیجیتالی واقعی روی میز توست.
🔧 اگر کار نکرد:
ImportError: no module named 'ssd1306'گرفتی؟ کتابخانه روی این برد نصب نیست (شاید فصل ۷ را روی برد دیگری رفتهای): Thonny ← Tools ← Manage packages ←micropython-ssd1306. صفحه سیاه ماند؟ آیین فصل ۷: اول در Shell جادهٔ I2C را اسکن کن و مطمئن شو[60]برمیگردد.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Ultrasonic | اولتراسونیک | صدای بالاتر از شنوایی انسان — سوتِ نامرئی سنسور ما |
| Echo | اِکو | برگشتِ صدا از مانع؛ اسم پایهای که زمان برگشت را گزارش میدهد |
| Trigger | تریگِر | تلنگرِ شروع — پایهای که با آن به سنسور میگوییم «سوت بزن» |
| Pulse | پالس | تکموج الکتریکی؛ طول HIGH بودن ECHO همان زمان رفتوبرگشت است |
| Timeout | تایماوت | پایان مهلت انتظار — اینجا یعنی جواب منفی، بدون هیچ خطای قرمزی |
| Speed of sound | اِسپید آو ساوند | سرعت صدا — پایهٔ فرمول تقسیم بر ۵۸ |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
فصل بعد فصلِ معمولی نیست — شروع پروژهٔ بزرگ پایان ترم است: ایستگاه هواشناسی رومیزی؛ دما، رطوبت، نور، صفحهنمایش، پرچم Servo و زنگ هشدار — همهٔ نُه فصل گذشته در یک دستگاه.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.