در این فصل چه میسازی#
تا اینجای دوره ربات تو چشمک زده، آهنگ زده، دما را فهمیده و از فصل قبل حتی صفحهنمایش دارد. ولی روراست باشیم: رباتهای واقعی فقط چراغ و صدا نیستند — حرکت میکنند! این فصل روز بزرگی است، چون اولین عضلهٔ ربات را نصب میکنی: قطعهٔ کوچکی به اسم Servo. تا آخر فصل، زبان مخصوصش را یاد میگیری، تابع set_angle را با استدلال ریاضی خودت میسازی، یک حرکت جاروبی نرم مثل radar راه میاندازی و در پایان با چرخاندن یک ولوم، بازو را مثل فرمان ماشین زنده کنترل میکنی — و رویش پرچم میزنی. سیمکشی سه سیم بیشتر نیست، ولی یک قانون طلایی دارد که با چشم خودت کشفش میکنی:

آخر این فصل میتوانی:
- توضیح بدهی Servo با موتور معمولی چه فرقی دارد: به زاویهٔ خواستهشده میرود و همانجا میماند (۰ تا ۱۸۰ درجه).
- داستان PWM با فرکانس ۵۰ هرتز را بگویی: هر ۲۰ میلیثانیه یک pulse، و عرض pulse یعنی فرمان زاویه.
- Servo را با تغذیهٔ درست سیمکشی کنی — و بدانی چرا تغذیهٔ غلط، برد را reset میکند.
- تابع
set_angleبسازی، جاروی نرم راه بیندازی و زاویه را با پتانسیومتر زنده کنترل کنی.
قبل از شروع: چکلیست پیشنیاز#
قبل از ادامه، این سه تا را چک کن — اگر یکیشان لنگ میزند، اول برگرد همان فصل:
- از فصل ۲: مفهوم duty cycle و بازهٔ ۰ تا ۱۰۲۳، و گام منفی در
range— امروز duty معنای تازهای میگیرد. - از فصل ۳:
pot.read()و تابعmap_value— برای فرمانِ زندهٔ زاویه. - از فصل ۱: def و پارامتر —
set_angleدقیقاً یک «کارخانهٔ کوچک کد» است. (اولین آشناییات باPWMوfreqهم ترم ۱، فصل ۱۰ بود — Buzzer یادت هست؟)
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ESP32 DevKit سیپین + کابل USB دیتای خوب | ۱ | کابل ضعیف = لرزش و reset؛ کابل کوتاه و سالم بردار |
| Breadboard + سیم جامپر (نری-نری) | ۱ + حدود ۶ | از کیت ترم ۱ |
| Servo مدل SG90 (با پیچ و هورنهای همراه) | ۱ | MG90S (چرخدنده فلزی، محکمتر) — سیمکشی و کد کاملاً یکسان |
| پتانسیومتر 10k | ۱ | هر پتانسیومتر 5k تا 50k |
| مقوا/کاغذ سفت + چسب کاغذی برای پرچم | کمی | هر کاغذ سفت — پرچم روی هورن سوار میشود |
۱. فرمان ماشین، نه چرخ دوچرخه#
اول ببینیم Servo اصلاً چیست. شاید بگویی «خب یک موتور است دیگر». نه دقیقاً! موتور معمولی مثل چرخ دوچرخه است: برق بدهی، همینطور میچرخد و میچرخد. ولی Servo مثل فرمانِ ماشین است: به آن میگویی «برو روی ۹۰ درجه» — میرود دقیقاً همانجا، میایستد و همانجا را محکم نگه میدارد. بازهٔ چرخشش هم محدود است: از ۰ تا ۱۸۰ درجه، نیمدایره.
داخل این جعبهٔ کوچک سه چیز است: یک موتور ریز، چند چرخدنده که سرعت را کم و زور را زیاد میکنند، و یک حسگر که دائم چک میکند «الان روی چه زاویهای هستم؟» — همین حلقهٔ چک کردن است که Servo را اینقدر دقیق میکند.
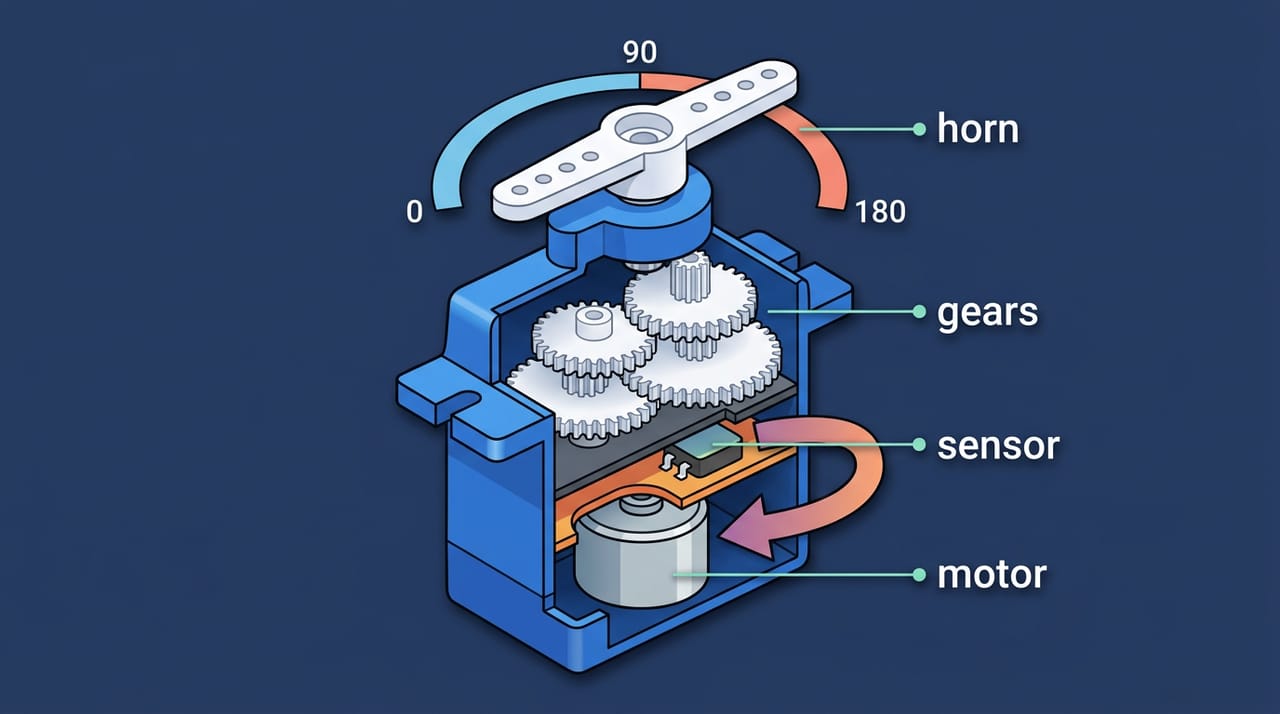
آن بازوی سفید کوچک هم که رویش سوار میشود horn نام دارد — یعنی «شاخک». پرچم و عقربه و هر چیزی که بخواهیم بچرخد، روی همین horn سوار میشود.
چالش: اگر با دست هلش بدهیم؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۲. سه سیم — و یک تله#
Servo سه سیم دارد و رنگهایش حرف میزنند: نارنجی سیم فرمان است، قرمز تغذیه، و قهوهای GND.
- کابل USB را جدا کن.
- سیم نارنجی را به پایهٔ ۱۳ ببر — طبق پینمپ دوره.
- سیم قهوهای را به GND برد.
- و سیم قرمز... خب، همهٔ قطعههای این دوره را تا حالا به 3V3 زدهایم دیگر؛ این را هم بزنیم به 3V3؟ بیا همین کار «طبیعی» را بکنیم — و چند دقیقهٔ دیگر با چشم خودت ببینی چه اشتباه بزرگی بود!
- پتانسیومتر را هم برای آخر فصل ببند: دو پایهٔ کناری به 3V3 و GND، پایهٔ وسط به پایهٔ ۳۴.
⚠️ مواظب باش: آن قدم ۴ یک خرابکاری عمدی و کوتاه است، نه سیمکشی درست. horn را خالی بگذار (هیچ پرچم و باری رویش نباشد)، همین یک بار اجرایش کن، و بهمحض اینکه لرزش و پیام قطعشدن را دیدی کابل USB را جدا کن. Servo را دقایق طولانی روی 3V3 نگه نداشته باش: تنظیمکنندهٔ ولتاژ روی برد داغ میکند.
جدول اتصالاتِ درست این فصل (به ردیف دوم دقت کن — به آن برمیگردیم):
| Servo wire | ESP32 pin | Note |
|---|---|---|
| Orange (signal) | GPIO 13 | PWM command wire |
| Red (power) | VIN (5V from USB) | NEVER 3V3! |
| Brown (GND) | GND | must share GND with ESP32 |
| — Potentiometer (last build) — | ||
| Pot outer leg 1 | 3V3 | |
| Pot outer leg 2 | GND | |
| Pot middle (wiper) | GPIO 34 | ADC input |
۳. زبان Servo: قابهای ۲۰ میلیثانیهای#
قبل از کد، باید زبان Servo را یاد بگیریم، چون اینیکی با «روشن/خاموش» کار نمیکند. یادت هست فصل ۲ چه گفتیم؟ PWM یعنی روشنوخاموشِ خیلی سریع، و duty یعنی سهمِ روشن بودن. برای LED این سهم یعنی «چقدر نور». ولی Servo داستان قشنگتری دارد.
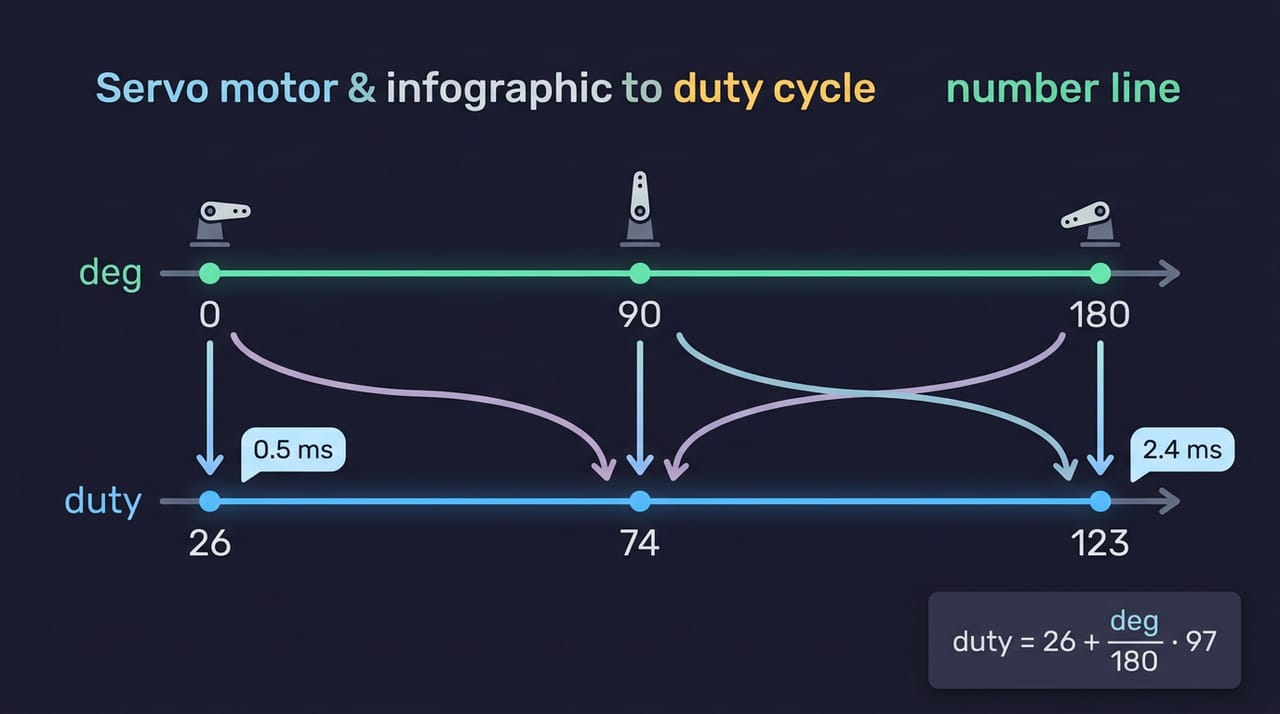
Servo مثل مربیای است که هر ۲۰ میلیثانیه — یعنی ۵۰ بار در ثانیه، همان ۵۰ هرتز — منتظر یک سوت کوتاه است. خودِ سوت مهم نیست؛ طول سوت فرمان است! سوت خیلی کوتاه — حدود نیم میلیثانیه — یعنی «برو صفر درجه». سوت بلند — حدود ۲٫۴ میلیثانیه — یعنی «برو ۱۸۰ درجه». هر طولی بین این دو، زاویهای بین آن دو. مثل فریمریت بازی: ۵۰ قاب در ثانیه، و در هر قاب یک پیام.
حالا حساب کنیم این به زبان duty ما چه میشود. duty در دستگاه ما ۰ تا ۱۰۲۳ است و کل قاب ۲۰ میلیثانیه را نمایندگی میکند. سوتِ نیم میلیثانیهای چه کسری از ۲۰ میلیثانیه است؟ یکچهلم. پس duty آن میشود ۱۰۲۳ تقسیم بر ۴۰، یعنی حدود ۲۶. سوت ۲٫۴ میلیثانیهای؟ ۲٫۴ از ۲۰ یعنی تقریباً ۱۲ درصد؛ ضرب در ۱۰۲۳ میشود حدود ۱۲۳. پس دنیای Servo ما بین duty ۲۶ و ۱۲۳ است — همین!
چالش: duty وسط راه
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۴. اولین حرکت — و بردی که سیاهی رفت#
برویم اولین کد را بنویسیم — هنوز تابعی در کار نیست؛ خودمان دستی duty میدهیم تا مطمئن شویم داستان درست است:
# Term 2 - Session 08 - test dasti duty: servo ba adad khaam
from machine import Pin, PWM
import time

# freq=50 yani har 20ms yek frame farman -> zabane servo
servo = PWM(Pin(13), freq=50)

# duty 26 -> pulse hodud 0.5ms -> taghriban 0 daraje
servo.duty(26)
time.sleep(2)

# duty 74 -> vasat -> taghriban 90 daraje
servo.duty(74)
time.sleep(2)

# duty 123 -> pulse hodud 2.4ms -> taghriban 180 daraje
servo.duty(123)
time.sleep(2)

# bargasht be vasat va tamam
servo.duty(74)
print("Test duty tamam shod: 26 / 74 / 123")
ساختار آشناست: PWM روی پایهٔ ۱۳ ولی این بار freq=50 — زبان Servo. بعد سه فرمان با دو ثانیه مکث. Run بزن (با سیم قرمز هنوز روی 3V3)... و تماشا کن: Servo مثل آدم برقگرفته میلرزد، تکانهای عصبی میخورد و — بدتر — چراغ برد خاموشوروشن میشود! Thonny هم پیغام داد:
Device disconnected
Lost connection to the device (EOF).
Use Stop/Restart to reconnect.
چه شد؟ کد ما درست بود! مشکل جای دیگری است: آن سیم قرمز. پایهٔ 3V3 یک شیر آب باریک است؛ برای سنسورها و OLED عالی است، ولی Servo وقتی زیر بار میچرخد جرعههای بزرگ و ناگهانی جریان میخواهد. وقتی Servo این جرعه را میکشد، ولتاژ کل برد افت میکند و مغز ESP32 برای یک لحظه سیاهی میرود — reset!
راهحل: سیم قرمز باید به پایهٔ VIN برود؛ VIN همان پنج ولتِ کابل USB است، شیرِ پرفشارتر. سیم قهوهای هم حتماً باید با GND خود ESP32 مشترک بماند — وگرنه فرمانها بیمعنی میشوند، چون دو طرف «سطح صفر» مشترکی ندارند. سیم قرمز را جابهجا کن و دوباره Run بزن.
✅ چک کن: صفر درجه... نود... صدوهشتاد... و برگشت به وسط. تمیز و محکم، بدون لرزش، بدون reset.
پس قانون طلایی این فصل: تغذیهٔ Servo از VIN، هرگز از 3V3.
🔧 اگر کار نکرد: با تغذیهٔ درست هم لرزش یا reset داری؟ به کابل USB شک کن — کابلهای ضعیف و بلند زیر بار Servo کم میآورند؛ یک کابل کوتاه و سالم امتحان کن.
چالش: چرا Servo برد را reset کرد ولی OLED نه؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. کارخانهٔ زاویه: set_angle — و سِروویی که فقط وز کرد#
duty دادن با عدد خام که کار مهندس نیست. از فصل ۱ بلدیم برای هر کار تکراری یک کارخانهٔ کوچک بسازیم: تابع! میخواهیم تابعی به اسم set_angle بنویسیم که زاویه بگیرد و خودش duty را حساب کند.
منطقش را با هم بسازیم: زاویهٔ ما بین ۰ تا ۱۸۰ است. اول میفهمیم «چند درصد راه» رفتهایم: deg / 180 — کسری بین صفر و یک. کل جادهٔ duty ما از ۲۶ تا ۱۲۳ بود؛ طول جاده: ۹۷. پس سهم ما از جاده میشود آن کسر ضرب در ۹۷، بهعلاوهٔ نقطهٔ شروع ۲۶. و چون duty باید عدد صحیح باشد، دورش int() میگذاریم — از فصل ۳ میشناسیاش.
حالا فایل جدید — و بگذار با هیجان و تندتند بنویسیم، مثل خیلی از روزهای واقعی:
from machine import Pin, PWM
import time

servo = PWM(Pin(13))

def set_angle(deg):
    duty = int(26 + (deg / 180) * 97)
    servo.duty(duty)

set_angle(90)
اول یک بار Stop را بزن تا برد از نو شروع کند؛ وگرنه ممکن است freq برنامهٔ قبلی روی پایه مانده باشد و این خطا را نبینی. حالا Run... و بهجای حرکت، فقط یک وزوز ریز از Servo میشنوی و هیچ چرخشی نیست! صدایش را گوش کن: وز میزند ولی نمیچرخد. برگرد به کد... پیدایش کردی؟ خط اول: PWM(Pin(13)) — freq را ننوشتیم! وقتی freq ندهیم، PWM با فرکانس پیشفرض خودش کار میکند که حدود پنج هزار هرتز است — صد برابر تندتر از چیزی که Servo میفهمد. مثل این است که بهجای یک سوت در هر قاب، صد سوت پشتسرهم بزنیم؛ مربی بیچاره فقط گیج میشود و وز میکند. freq=50 را اضافه کن و دوباره Run بزن — حرکت!
پس دو خطای بزرگ این فصل را دیدی: تغذیهٔ غلط، و freq فراموششده. نسخهٔ کامل و تمیزِ این مرحله، با نمایش چند زاویه:
# Term 2 - Session 08 - tabe set_angle: be jaye duty ba zavie harf mizanim
from machine import Pin, PWM
import time

servo = PWM(Pin(13), freq=50)

def set_angle(deg):
    # 0 ta 180 daraje -> duty 26 ta 123 (0.5ms ta 2.4ms az 20ms)
    duty = int(26 + (deg / 180) * 97)
    servo.duty(duty)

# demo: chand zavie mokhtalef ba mokth
set_angle(0)
time.sleep(1)
set_angle(45)
time.sleep(1)
set_angle(90)
time.sleep(1)
set_angle(135)
time.sleep(1)
set_angle(180)
time.sleep(1)

# dar payan servo ra vasat bogzar (baraye savar kardan parcham khub ast)
set_angle(90)
print("Demo zavie tamam shod - servo rooye 90 daraje")
✅ چک کن: Servo پنج پلهٔ مساوی میرود — فرمانهای ۰، ۴۵، ۹۰، ۱۳۵ و ۱۸۰ درجه — در هر پله میایستد و آخرش برمیگردد وسط.
💡 نکته — عددهای ۲۶ و ۱۲۳ برای Servo تو شاید کمی فرق کند: آن نیم و ۲٫۴ میلیثانیه یک عرفِ رایج است، نه قانون جهانی؛ Servoهای ارزان با هم یکسان نیستند و کارخانهها هم عدد دقیقاً یکسانی نمیدهند. پس اگر
set_angle(0)بازو را تا ته نبرد، یا در ۰ و ۱۸۰ صدای ناله شنیدی، Servo تو خراب نیست — فقط خطکشش کمی جابهجاست. اینطور کالیبره کن: با01_servo_raw_duty.pyعددها را دستی بالا و پایین ببر و پیدا کن با چه duty ای بازو تازه به دو انتها میرسد بدون ناله؛ بعد همان دو عدد را بهجای ۲۶ و ۱۲۳ درset_angleبگذار (فراموش نکن ۹۷ هم اختلاف همان دو عدد است). عددهای این کتاب برای بیشتر SG90 ها جواب میدهد و نقطهٔ شروع خوبی است — نه بیشتر.
از این لحظه به بعد، در کل این دوره دیگر هیچوقت duty خام به Servo نمیدهیم — همیشه set_angle. این همان «سازماندهی کد» است که فصل ۱ قولش را دادیم.
🔧 اگر کار نکرد: خطای
TypeError: unsupported types for __truediv__: 'str', 'int'گرفتی؟ زاویه را متن دادهای —set_angle("90")— نه عدد. زاویه را عدد بده:set_angle(90)؛ اگر از ورودی متنی میآید، اولint()کن.
۶. جاروی نرم و محدودیتهای مکانیکی#
یک نکتهٔ مهم مکانیکی، و بعد حرکت نرم. دقت کردهای در ۰ و ۱۸۰ گاهی Servo صدای نالهٔ ریزی میدهد؟ این یعنی به دیوارهٔ مکانیکیاش فشار میآورد — مثل اینکه در ماشین، فرمان را تا ته بچرخانی و همانجا نگه داری. برای عمر بیشتر، در پروژههای واقعی از حاشیهٔ امن استفاده میکنیم: ۵ تا ۱۷۵.
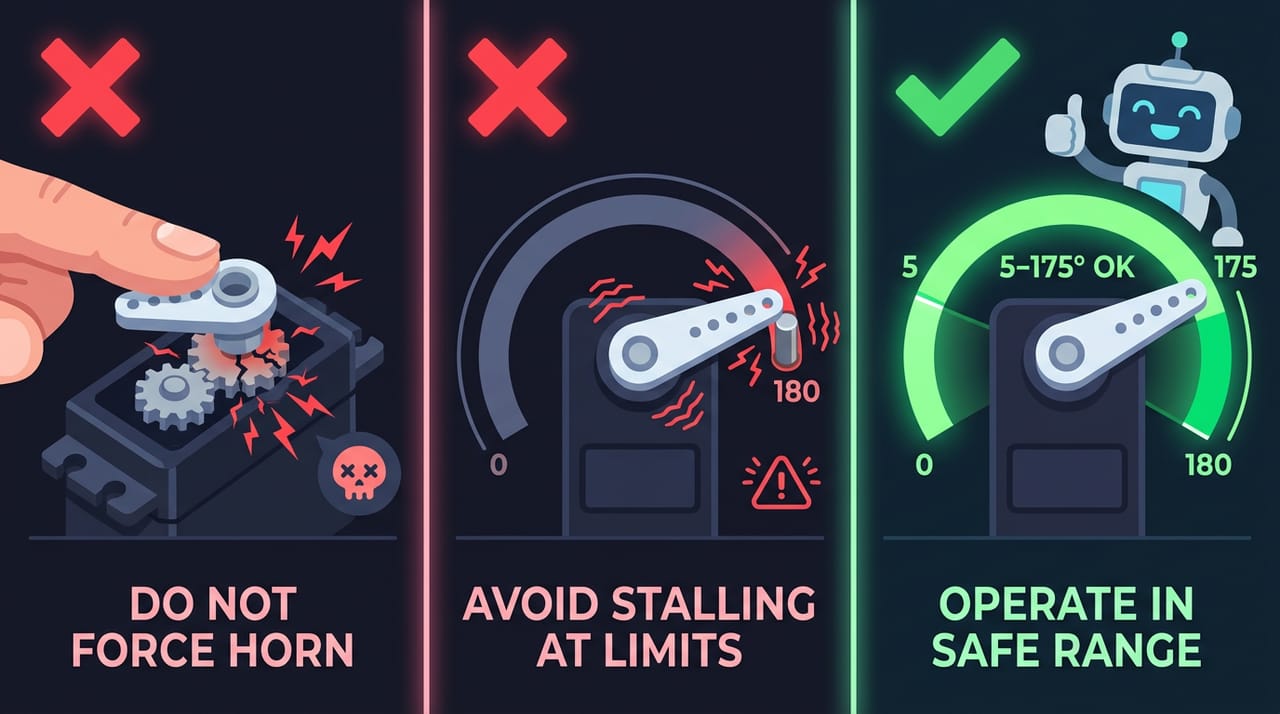
⚠️ مواظب باش: هیچوقت وقتی Servo برق دارد، horn را با دست نچرخان — چرخدندههای پلاستیکی دل نازکی دارند. و بار سنگین هم نده: Servo کوچک برای پرچم کاغذی است، نه وزنه؛ اگر مدت طولانی زیر فشار بماند داغ میشود.
حالا حرکت نرم. اگر بگوییم set_angle(0) و بلافاصله set_angle(180)، با تمام سرعت میپرد. ولی اگر بخواهیم مثل radar آرام جارو کند چه؟ جواب: قدمهای کوچک با مکث کوتاه — یک حلقهٔ for با گام ۲ و پانزده میلیثانیه مکث. رفت از ۵ تا ۱۷۵، و برگشت همان مسیر با گام منفی — همان ترفندی که فصل ۲ در fade کردن LED یاد گرفتی:
# Term 2 - Session 08 - sweep narm: jaroo kardan zavie mesle radar
from machine import Pin, PWM
import time

servo = PWM(Pin(13), freq=50)

def set_angle(deg):
    # 0 ta 180 daraje -> duty 26 ta 123 (0.5ms ta 2.4ms az 20ms)
    duty = int(26 + (deg / 180) * 97)
    servo.duty(duty)

# 5 ta 175: az mahdude mechanici dur mimanim ta servo zire feshar nabashad
while True:
    # raft: ghadam-haye 2 daraje-i, har ghadam 15ms
    for deg in range(5, 176, 2):
        set_angle(deg)
        time.sleep_ms(15)
    # bargasht: haman rah ra bar-aks
    for deg in range(175, 4, -2):
        set_angle(deg)
        time.sleep_ms(15)
✅ چک کن: Servo آرام و پیوسته جارو میکند — همان حرکتی که در radar فرودگاه یا چراغهای چرخان میبینی، بدون صدای ناله در دو انتها.
اگر گام را بزرگتر کنی تندتر و خشنتر میشود؛ مکث را بیشتر کنی، آرامتر. با همین دو عدد بازی کن و حسِ حرکت را پیدا کن — گام ۲ و مکث ۱۵ نقطهٔ شروع خوبی است.
۷. فرمان زنده — و پرچم#
و حالا جایزهٔ پایانی: فرمانِ زنده! میخواهیم پتانسیومتر فرمانِ Servo شود: ولوم را بچرخانی، بازو بچرخد — بدون تأخیر، مثل فرمان ماشین واقعی. فکرش را بکن: pot.read() عددی بین ۰ تا ۴۰۹۵ میدهد؛ Servo زاویهای بین ۵ تا ۱۷۵ میخواهد؛ و ما تابعی داریم که بازه به بازه ترجمه میکند — map_value! سه قطعه از سه فصل مختلف، کنار هم:
# Term 2 - Session 08 - farman servo ba potentiometer: avalin farman zende
from machine import Pin, PWM, ADC
import time

servo = PWM(Pin(13), freq=50)

pot = ADC(Pin(34))
pot.atten(ADC.ATTN_11DB)  # bedune in, faghat ta hodud 1 volt mikhanad

def map_value(x, in_min, in_max, out_min, out_max):
    # tabdil adad az yek baze be baze dige
    return (x - in_min) * (out_max - out_min) // (in_max - in_min) + out_min

def set_angle(deg):
    # 0 ta 180 daraje -> duty 26 ta 123 (0.5ms ta 2.4ms az 20ms)
    duty = int(26 + (deg / 180) * 97)
    servo.duty(duty)

while True:
    raw = pot.read()  # 0 ta 4095
    deg = map_value(raw, 0, 4095, 5, 175)  # baze amn baraye servo
    set_angle(deg)
    print(f"raw: {raw}  ->  zavie: {deg}")
    time.sleep_ms(30)
Run بزن و بچرخان!
✅ چک کن: لحظهای و نرم — ولوم میچرخد، بازو میچرخد، و اعداد raw و زاویه در Shell رد میشوند. تو همین الان یک سیستم فرمان واقعی ساختی — همان منطقی که در فرمان برقی ماشینها و بازوهای رباتیک صنعتی است: سنسور میخواند، کد ترجمه میکند، عملگر حرکت میکند. Sense، Think، Act — یادت هست؟ ترم ۱، فصل ۱!
🔧 اگر کار نکرد: جهت حرکت برعکس انتظارت است؟ اشکال نیست! اینکه صفر درجه کدام سمت باشد استاندارد جهانی ندارد. اگر آزارت میدهد، در
map_valueجای ۵ و ۱۷۵ را عوض کن.
آخرین کار: پرچم! یک مثلث کاغذی ببُر و روی horn بچسبان. فقط یک قانون:
- اول
set_angle(90)را اجرا کن تا Servo برود وسط. - بعد horn را طوری سوار کن که پرچم در ۹۰ دقیقاً رو به بالا باشد.
- حالا پیچ کوچک را ببند.
اگر horn را کج سوار کنی، همهٔ زاویههایت کج میشوند — قانون را حفظ کن: «اول ۹۰، بعد پرچم». این پرچم را نگه دار: در پروژهٔ پایان ترم، همین پرچم قرار است «پرچم هواشناسی» شود — سرد، معتدل، گرم!
چالش: چرا اول ۹۰، بعد پرچم؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| servo | سِروو | موتورِ زاویهای: به زاویهٔ گفتهشده میرود و همانجا میماند |
| angle | اَنگِل | زاویه — برای Servo ما از 0 تا 180 درجه |
| pulse | پالس | تکسوت الکتریکی؛ عرضش برای Servo یعنی فرمان زاویه |
| gear | گییِر | چرخدنده — سرعت را کم و زور را زیاد میکند |
| horn | هورن | بازوی کوچکی که روی محور Servo پیچ میشود |
| sweep | سوویپ | حرکت جاروبی نرم از یک زاویه به زاویهٔ دیگر |
| torque | تورک | زورِ چرخشی — اینکه Servo چقدر میتواند بار بچرخاند |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
به ربات چشم میدهیم: سنسوری که مثل خفاش با صدا فاصله را میفهمد — HC-SR04 — و دستت که جلویش برود، عدد فاصله کم میشود.
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.