آموزش ساخت ربات: اولین ربات واقعی با ESP32، قطعهها، سیمکشی و کد کامل
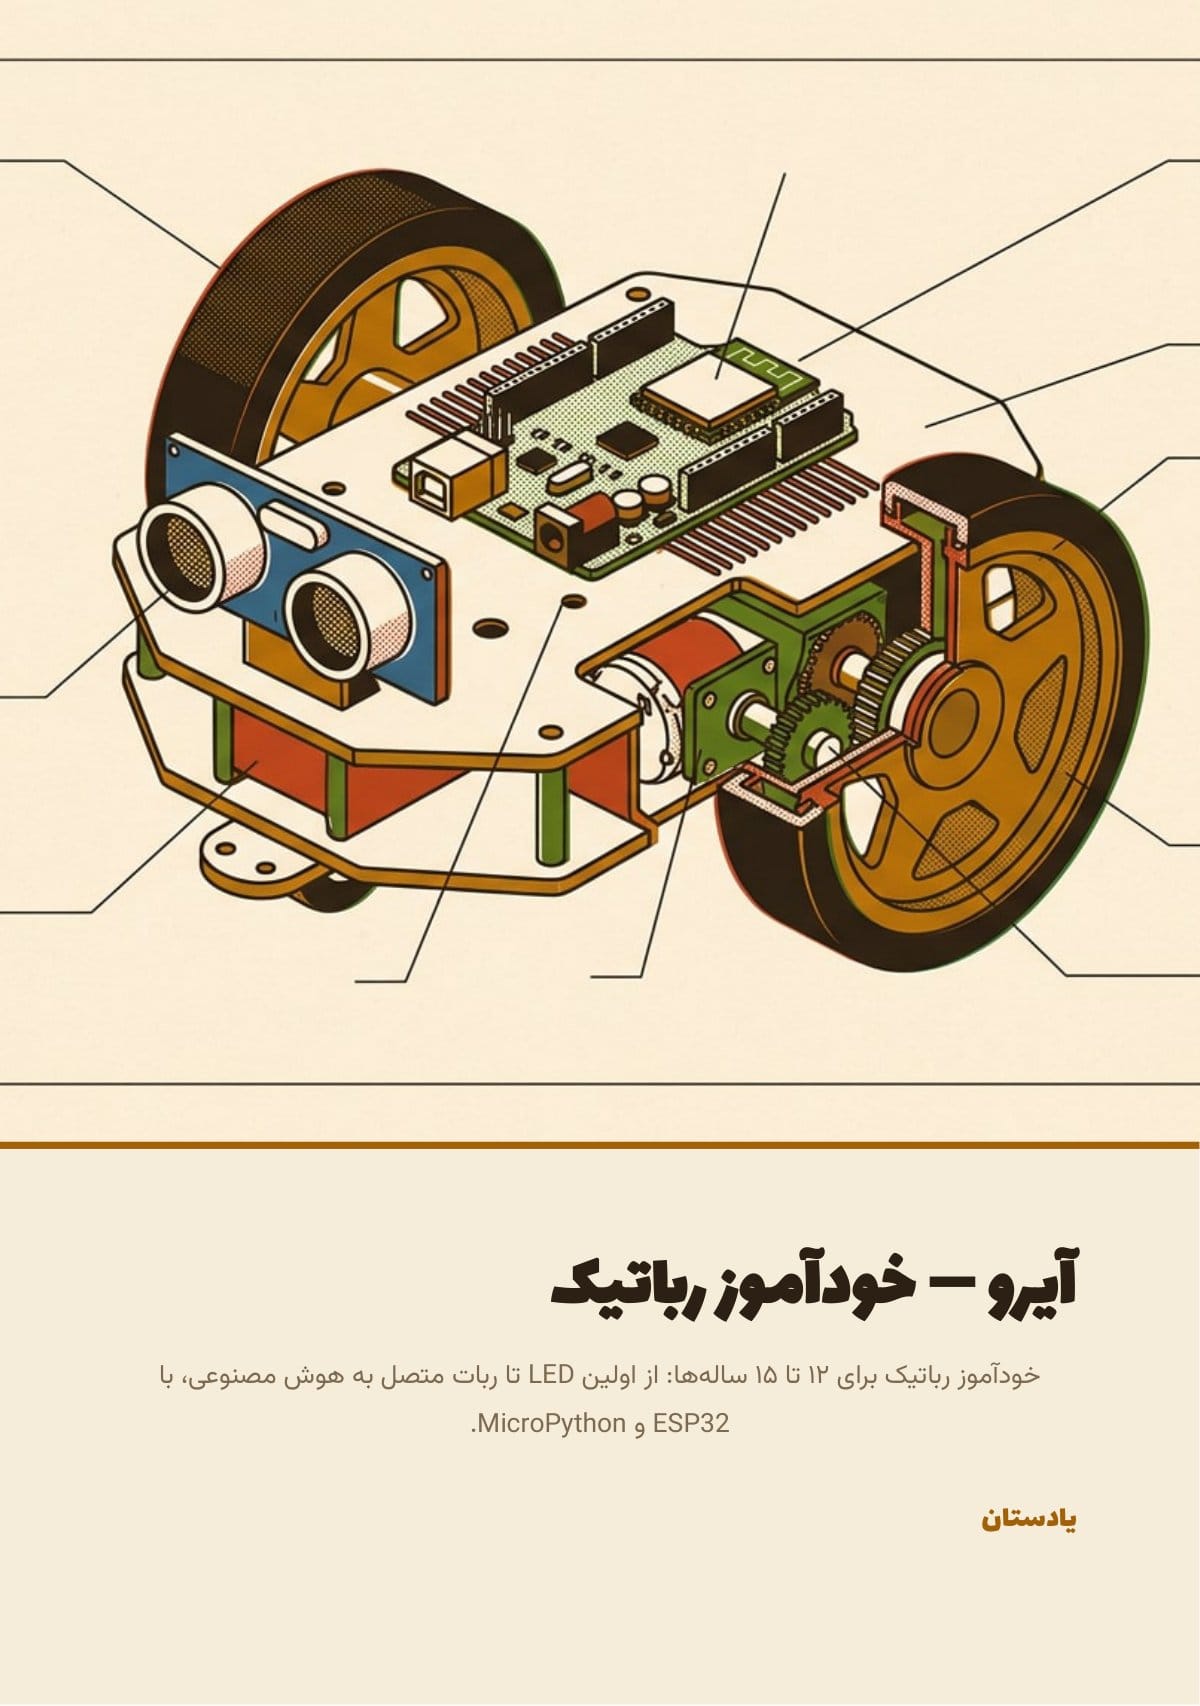
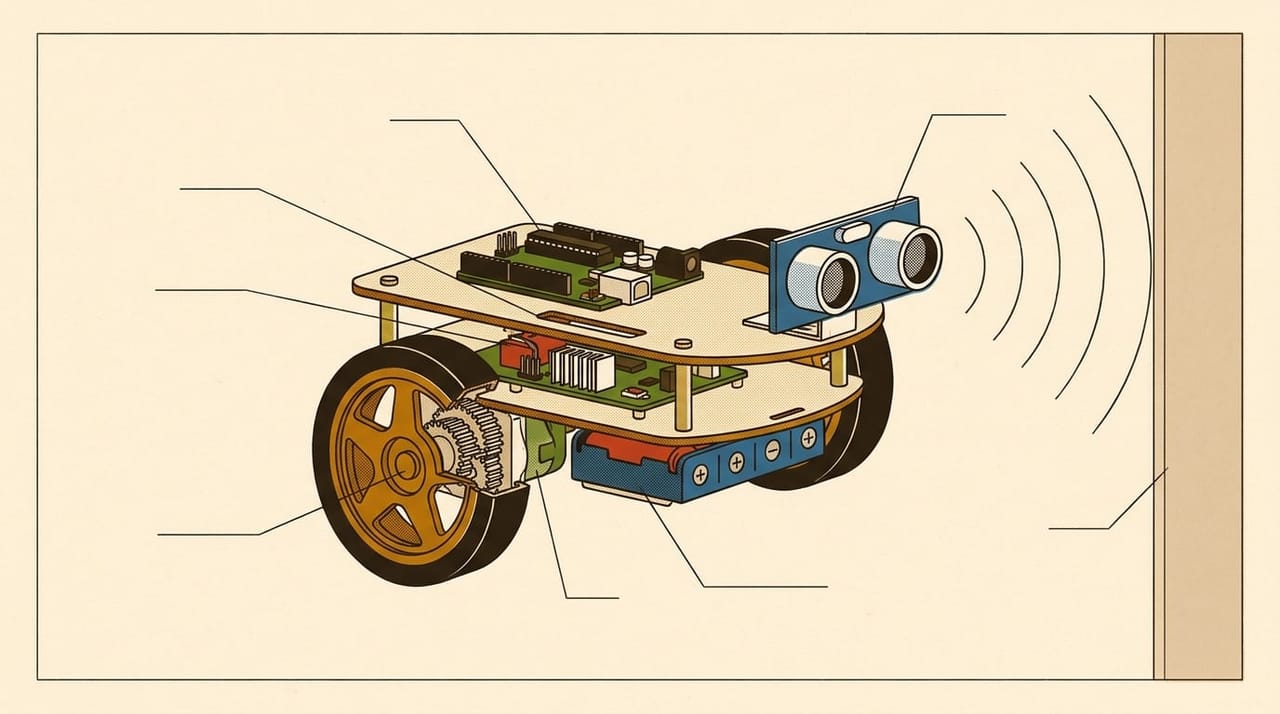
رباتِ اول نباید انساننما یا پرنده باشد. یک انتخاب واقعی و شدنی، ماشین دوچرخی است که جلو میرود، با حسگر فراصوت مانع را میبیند و دور میزند. قطعههای اصلیاش یک برد ESP32، شاسی با دو موتور، درایور موتور L298N، حسگر HC-SR04 و باتری است، و مغزش حدود ۷۰ خط کد MicroPython. این ربات همان چرخهٔ هر ربات بزرگتری را دارد: حس کن، تصمیم بگیر، حرکت کن.
این نوشته قطعهها، سیمکشی و کد کامل را میدهد. جلوتر میگوید چرا هر تصمیم اینطور است، و کجا بیشتر اولین رباتها گیر میکنند.
با یک بزرگتر انجامش بده. این پروژه باتری، سیمکشی و گاهی لحیمکاری دارد. لحیمکاری فقط با نظارت بزرگتر. هنگام هر تغییر در سیمها کلید باتری خاموش باشد، و دو سر باتری هرگز مستقیم به هم وصل نشوند.
صادقانه: چه چیزی لازم است
| قطعه | تعداد | چرا |
|---|---|---|
| برد توسعهٔ ESP32 | ۱ | مغز ربات |
| کیت شاسی دوچرخ با دو موتور TT، چرخها و چرخ هرزگرد | ۱ | بدن و حرکت |
| درایور موتور L298N | ۱ | واسطهٔ بین برد و موتور |
| حسگر فراصوت HC-SR04 | ۱ | چشم ربات |
| جاباتری کلیددار ۴ تایی AA با باتری | ۱ | انرژی موتورها |
| پاوربانک کوچک و کابل USB | ۱ | انرژی برد |
دو مقاومت 1kΩ و 2kΩ |
۱ جفت | کمکردن ولتاژ سیگنال حسگر |
| سیم جامپر و Breadboard کوچک | ۱ بسته | اتصالها |
پرسیدنی است که آردوینو هم میشود یا نه. بله میشود؛ مقایسهاش را در آردوینو یا ESP32 نوشتهایم. ما ESP32 را انتخاب کردهایم چون ارزان است و بعداً به اینترنت هم وصل میشود. قیمتها زیاد تغییر میکنند، پس فهرست را پیش از خرید با چند فروشنده مقایسه کن.
چند چیز را هم صادقانه بدان. این پروژه روی کاغذ کوتاه است و در عمل برای اولین بار معمولاً یکی دو عصر طول میکشد، بیشترش برای پیدا کردن یک سیم شل. موتورهای ارزان هم هرگز کاملاً یکسان نیستند، پس ربات دقیقاً مستقیم نمیرود. این ایراد تو نیست.
قدم ۱: شاسی را سوار کن
راهنمای کیت را دنبال کن: موتورها را به صفحهٔ شاسی پیچ کن، چرخها را جا بزن و چرخ هرزگرد را ببند. سیم موتورها اگر لحیمنشده بود، با کمک یک بزرگتر لحیم کن. جاباتری و L298N را با پیچ یا چسب دوطرفه محکم کن. قطعهٔ لق یعنی سیم قطعی در وسط حرکت.
قدم ۲: سیمکشی
پیش از هر کاری کلید جاباتری را خاموش کن. این جدول را خطبهخط برو:
| از | به |
|---|---|
جاباتری + |
L298N +12V |
جاباتری − |
L298N GND |
ESP32 GND |
L298N GND |
| GPIO 32 | L298N ENA |
| GPIO 26 | L298N IN1 |
| GPIO 27 | L298N IN2 |
| GPIO 14 | L298N IN3 |
| GPIO 25 | L298N IN4 |
| GPIO 33 | L298N ENB |
| موتور چپ | L298N OUT1 و OUT2 |
| موتور راست | L298N OUT3 و OUT4 |
ESP32 VIN یا 5V |
HC-SR04 VCC |
ESP32 GND |
HC-SR04 GND |
| GPIO 5 | HC-SR04 TRIG |
HC-SR04 ECHO |
از مقاومت 1kΩ به GPIO 18، و از GPIO 18 با 2kΩ به GND |
سه نکتهای که بیشتر خرابیها از آنهاست:
- جامپرهای
ENAوENBرا بردار. این دو روی برد L298N سر جایشاناند و اگر بمانند، کنترل سرعت کار نمیکند. - جامپر
5Vسر جایش بماند و باتری فقط به+12VوGNDبرود. پایهٔ5Vاینجا خروجی است و باتری نباید به آن وصل شود. اسم+12Vنترساندت؛ یعنی ورودی برق موتور. GNDمشترک اجباری است. بدون سیم سوم جدول، موتورها رفتار تصادفی نشان میدهند.
قدم ۳: نرمافزار
ابزار Thonny را نصب کن و سیستمعامل MicroPython را روی ESP32 بریز؛ خودش از منوی تنظیمات مفسر این کار را میکند. برد را با USB وصل کن و این کد را با نام main.py روی خود برد ذخیره کن. فایلی با این نام هر بار که برد روشن شود، خودکار اجرا میشود:
from machine import Pin, PWM, time_pulse_us
import time

SPEED = 650        # 0 to 1023
SAFE_CM = 25       # stop closer than this
TURN_TIME = 0.45   # measure this on your own robot

ena = PWM(Pin(32))
enb = PWM(Pin(33))
ena.freq(1000)
enb.freq(1000)

in1 = Pin(26, Pin.OUT)
in2 = Pin(27, Pin.OUT)
in3 = Pin(14, Pin.OUT)
in4 = Pin(25, Pin.OUT)

trig = Pin(5, Pin.OUT)
echo = Pin(18, Pin.IN)


def drive(a, b, c, d, speed):
    in1.value(a)
    in2.value(b)
    in3.value(c)
    in4.value(d)
    ena.duty(speed)
    enb.duty(speed)


def forward():
    drive(1, 0, 1, 0, SPEED)


def backward():
    drive(0, 1, 0, 1, SPEED)


def turn_right():
    drive(1, 0, 0, 1, SPEED)


def stop():
    drive(0, 0, 0, 0, 0)


def distance_cm():
    trig.value(0)
    time.sleep_us(2)
    trig.value(1)
    time.sleep_us(10)
    trig.value(0)
    t = time_pulse_us(echo, 1, 30000)
    if t < 0:
        return -1      # no echo: nothing in range
    return t // 58


stop()
time.sleep(2)          # two seconds to put it on the floor

while True:
    d = distance_cm()
    if 0 <= d < SAFE_CM:
        stop()
        time.sleep(0.2)
        backward()
        time.sleep(0.4)
        turn_right()
        time.sleep(TURN_TIME)
        stop()
    else:
        forward()
    time.sleep(0.05)
این کد را روی MicroPython واقعی با پایهها و حسگرِ شبیهسازیشده اجرا کردیم. با فاصلههای ۲۰، ۲۴ و ۳ سانتیمتر ربات عقب رفت و چرخید، و با ۲۵ سانتیمتر، فاصلههای دور و نبودن پژواک، جلو رفت. این آزمون منطق کد را نشان میدهد، نه رفتار موتورهای تو را. هر ربات عددهای خودش را میخواهد.
قدم ۴: راهاندازی بدون فاجعه
این ترتیب را رعایت کن تا ربات از میز نیفتد:
- ربات را روی یک جعبه بگذار تا چرخها به زمین نرسند.
- کلید باتری را روشن کن و برد را با USB وصل کن.
- هر دو چرخ باید رو به جلو بچرخند. اگر چرخی برعکس بود، دو سیم همان موتور را در
OUTجابهجا کن. - دستت را جلوی حسگر ببر. چرخها باید بایستند و بعد برعکس بچرخند.
- برد را به پاوربانک بزن و ربات را روی زمین بگذار. دو ثانیهٔ
time.sleep(2)برای همین است.
حالا TURN_TIME را تنظیم کن: زمانی که ربات تقریباً ۹۰ درجه میچرخد. عدد ۰٫۴۵ یک حدس اولیه است.
چرا اینطور ساخته شد
چرا موتور را مستقیم به برد نزدیم
پایهٔ ESP32 برای سیگنال ساخته شده و فقط چند ده میلیآمپر میدهد. موتور TT در لحظهٔ شروع چند صد میلیآمپر میکشد، پس مستقیمزدن یا کار نمیکند یا پایه را میسوزاند. قانون اهم دلیلش را روشن میکند: موتور ایستاده تقریباً فقط یک سیمپیچ با مقاومت کم است، پس جریان بالا میرود.
L298N این شکاف را پر میکند. سیگنال ضعیف را از برد میگیرد و جریان را از باتری به موتور میدهد. درونش یک H-bridge است، چهار کلید الکترونیکی که با بازکردنِ جفتهای مختلف، جهت جریان را عوض میکنند. همین معنای چهار عدد drive است: 1, 0 یعنی جریان از یک سو، و 0, 1 یعنی از سوی دیگر.
L298N قدیمی است و روی کلیدهایش معمولاً حدود ۲ ولت میافتد. پس از ۶ ولت باتری، حدود ۴ ولت به موتور میرسد. موتور TT با این ولتاژ کار میکند، ولی حاشیهٔ زیادی نمیماند و باتری ضعیف زود خودش را نشان میدهد. درایورهای جدیدتر کارآمدترند، ولی L298N همهجا پیدا میشود و برای شروع خوب است.
چرا دو منبع برق
موتور هنگام شروع جریان را ناگهان بالا میکشد و ولتاژ باتری افت میکند. اگر برد هم از همان باتری برق بگیرد، با هر شروع حرکت ممکن است ریست شود. پیام Brownout detector was triggered در Thonny دقیقاً همین است. جداکردن منبع برد از موتور این مشکل را از ریشه حل میکند. فقط GND مشترک میماند، چون «یک» روی سیم فرمان یعنی ۳٫۳ ولت نسبت به یک مرجع، و هر دو طرف باید مرجع یکسانی داشته باشند.
یک هشدار عملی: بعضی پاوربانکها وقتی مصرف خیلی کم باشد خودشان خاموش میشوند. اگر ربات بیدلیل بعد از چند ثانیه خوابید، مظنون این است.
حسگر با صوت چطور فاصله را میفهمد
HC-SR04 یک موج صوتی کوتاه میفرستد و زمان برگشت پژواک را به شکل طول یک پالس روی ECHO میدهد. سرعت صوت در هوا حدود ۳۴۳ متر بر ثانیه است، یعنی ۰٫۰۳۴۳ سانتیمتر بر میکروثانیه. موج رفت و برگشت میکند، پس زمانش را نصف میکنیم:
distance_cm = t × 0.0343 / 2 = t / 58.3
عدد 58 کد از همینجا میآید. مهلت 30000 میکروثانیه هم یعنی فاصلهٔ حدود ۵ متر، کمی بیشتر از برد این حسگر. اگر پژواکی نیاید، تابع عدد منفی میدهد. برای همین شرط 0 <= d داریم: نبودن پژواک یعنی جلو خالی است، نه مانع در فاصلهٔ صفر.
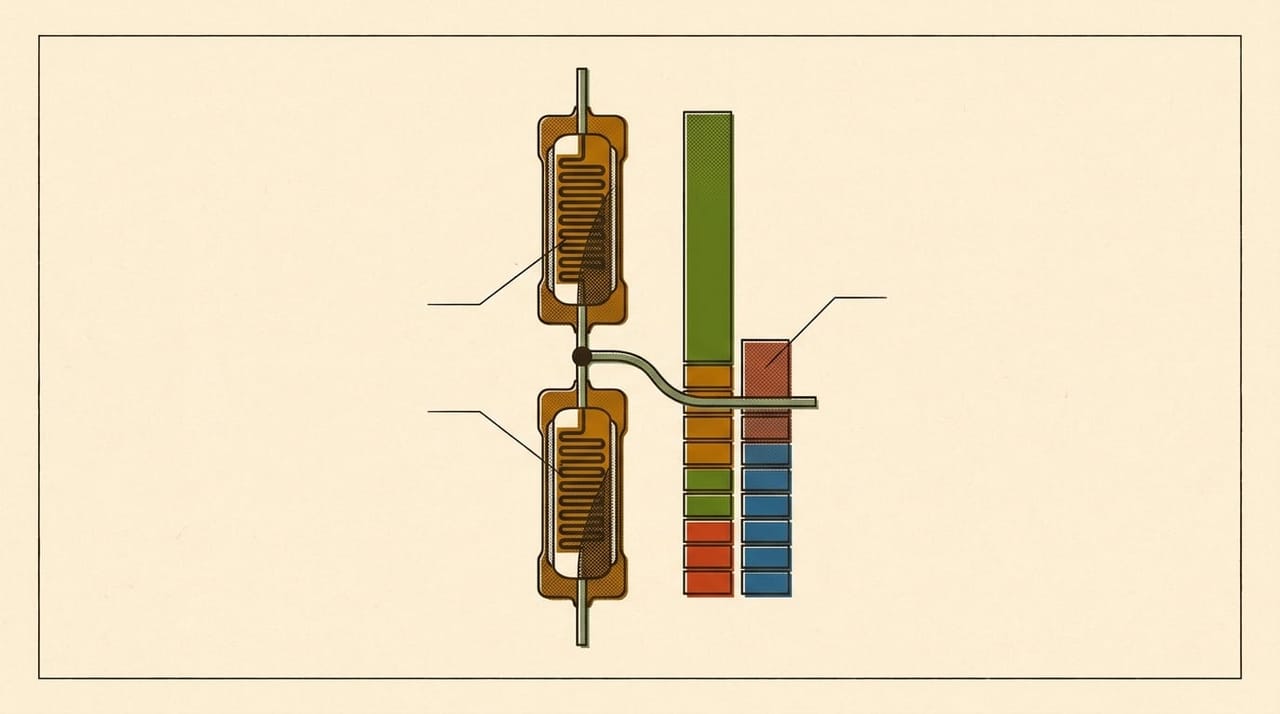
ECHO سیگنال ۵ ولتی میدهد و پایههای ESP32 برای ۳٫۳ ولت ساخته شدهاند. دو مقاومت ما آن را کم میکنند:
V_pin = 5 × 2000 / (1000 + 2000) = 3.33 V
این قدم اختیاری نیست. ماژول HC-SR04P که با ۳٫۳ ولت کار میکند، راه دیگری است.
سرعت با PWM
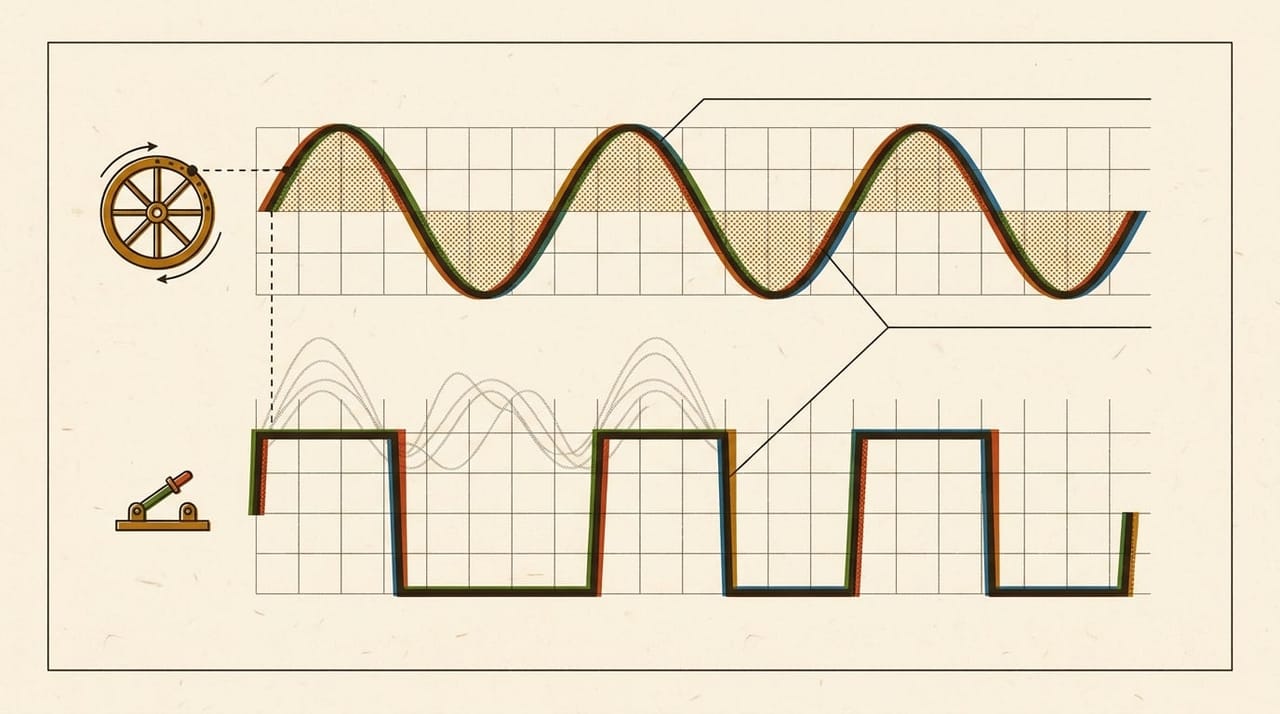
موتور را با ولتاژ کم نمیکنیم؛ با روشن و خاموشکردن خیلی سریع کنترل میکنیم. duty برابر ۶۵۰ از ۱۰۲۳ یعنی حدود ۶۴ درصد زمان روشن. جزئیاتش در PWM چیست آمده است.
چرا فاصلهٔ ایمن ۲۵ سانتیمتر است
ربات درجا نمیایستد. این حساب را با یک سرعت فرضی ۰٫۵ متر بر ثانیه ببین: حلقه هر ۵۰ میلیثانیه یک بار حسگر را میخواند، پس ربات پیش از دیدن مانع تا 0.5 × 0.05 = 2.5 سانتیمتر جلوتر رفته است، و بعد هم با کمی لغزش میایستد. سرعت ربات خودت را با متر و کرنومتر بسنج و این عدد را برای آن حساب کن. اگر تند باشی و دیر ترمز کنی، SAFE_CM را بیشتر کن.
اگر کار نکرد
| نشانه | اول این را چک کن |
|---|---|
| هیچچیز تکان نمیخورد | کلید باتری، جهت باتریها، GND مشترک |
| یکی از چرخها نمیچرخد | جامپر همان سمت، پیچ پایانهٔ آبی |
| بعد از شروع حرکت برد ریست میشود | باتری نو، و تغذیهٔ جدا برای برد |
| ربات هیچوقت نمیایستد | سیم ECHO، مقسم ولتاژ، جهت حسگر |
| ربات همیشه عقب میرود | حسگر به شاسی نگاه میکند یا سیم TRIG جابهجاست |
| ربات کج میرود | طبیعی است؛ سرعت یک موتور را کمی کم کن |
برای دیدن رفتار یک تکه از مدار پیش از خرید قطعه، شبیهساز را امتحان کن و اگر تازه با سیم و برد شروع کردهای، نوشتهٔ طرز کار Breadboard را بخوان.
قدم بعدی
این ربات شروع است. قدمهای بعدی کالیبرهکردن دو موتور، دنبالکردن خط و تصمیمگرفتن با چند حسگرند. خودآموز آیرو همین ربات را از اولین LED تا رباتی که به هوش مصنوعی وصل میشود، فصلبهفصل میسازد، و همهٔ پایههای این نوشته با همان دوره یکی است. نسخهٔ دانلودیاش هم خودآموز دانلودی آیرو است.
اگر میخواهی این موضوع را کامل یاد بگیری

خودآموز رباتیک
خودآموز رباتیک برای ۱۲ تا ۱۵ سالهها: از اولین LED تا ربات متصل به هوش مصنوعی، با ESP32 و MicroPython.
- ۵ ترم
- ۵۶ فصل
- همهٔ فصلها رایگان