در این فصل چه میسازی#
ماشین کنترلی داشتهای؟ این یکی فرق دارد: کنترلش را خودت، از صفر، با کدی میسازی که خطبهخطش را میفهمی. رباتِ ترم ۳ همیشه از قبل برنامهریزی شده بود — برو جلو، مربع برو، خط را دنبال کن — ولی گوشش به تو نبود؛ وسط کار نمیتوانستی بگویی «حالا بپیچ چپ!». در این فصل این دیوار میریزد: یک صفحهٔ وب میسازی با پنج دکمهٔ جلو، عقب، چپ، راست و توقف، که روی گوشیات باز میشود و ربات همان لحظه اطاعت میکند. سرور وبی که دو فصل است میشناسی، این بار سوارِ خودِ ربات میشود. این نقشهٔ کاری است که میسازی:

آخر این فصل میتوانی:
- بگویی یک دکمهٔ وبِ واقعی چیست: یک لینک که دور یک دکمه پیچیده شده و کلیکش یک مسیر URL را صدا میزند.
- سرور وب را با ماژول
robot.pyترم ۳ ترکیب کنی تا هر مسیر URL یک تابع حرکت (با همان کالیبراسیون) را اجرا کند. - باگ بیصدای Referer را با کارآگاهبازی پیدا کنی و با تطبیق دقیق
"GET /... "رفعش کنی. - اصل «توقف پیشفرض» را بسازی و ربات را بیسیم — فقط با باتری و WiFi — از روی
main.pyراه بیندازی. - با AI برای طراحی صفحهٔ ریموت ایده بگیری و پیشنهادهایش را نقادانه بسنجی.
قبل از شروع: چکلیست پیشنیاز#
قبل از ادامه اینها را چک کن — اگر یکیشان لنگ میزند، اول برگرد همان فصل:
- از فصل ۳: سرور socket، مسیر URL، رشتهٔ سهنقلقولی، و عملگر
inروی رشته — اسکلت امروز. - از فصل ۴: صفحهٔ HTML زنده و متاتگ viewport؛ و refresh — که امروز باگش را زنده میبینیم.
- از فصل ۱: اتصال WiFi و چاپ IP.
- از ترم ۳، فصل ۳ و ۴: ماژول
robot.pyبا توابع حرکت، توابع زمانبندیشده (forward_timeو دوستانش) و ضریبهای کالیبراسیون — بدون هیچ تغییری همان را سوار میکنیم. - از ترم ۳، فصل ۱: ایمنی تغذیه، باتری و GND مشترک.
- از ترم ۱، فصل ۵: ذخیره بهعنوان
main.py— امروز بالاخره ربات بیسیم و بیکامپیوتر میشود!
لوازم این فصل:
| قطعه / ابزار | تعداد | جایگزین |
|---|---|---|
| ربات کامل و کالیبرهشدهٔ ترم ۳ | ۱ | — |
| باتری پر (۴×AA یا ۲×18650) | ۱ دست | باتری ضعیف = رفتار عجیب WiFi |
| گوشی یا تبلت روی همان WiFi | ۱ | مرورگر کامپیوتر |
| WiFi خانگی ۲.۴ گیگاهرتز | — | هاتاسپاتِ یک گوشی دیگر |
| جعبه برای زیر ربات (قانون جعبه!) | ۱ | هر پایهای که چرخها را از زمین بلند کند |
| کامپیوتر با Thonny و کابل USB | ۱ | مسیر شبیهساز آخر فصل |
۱. اول ربات را آماده کن#
قبل از هر کدی، سه چیز را چک کن. باتریها پر باشند: WiFi برق زیادی میخورد و باتری ضعیف یعنی اتصالهای قطعووصلی و رفتارهای ارواحمانند. ربات روی جعبه باشد: قانون همیشگی ترم ۳ — کد جدید یعنی چرخهای آزاد، تا ربات وسط تست از میز نپرد. و سوم، مهمترین چک: فایل robot.py کالیبرهشدهٔ ترم ۳ باید روی خودِ برد ذخیره باشد.
مطمئنی هست؟ بیا با یک خط در Shell چک کنیم. تایپ کن import robot و Enter بزن:
>>> import robot
Traceback (most recent call last):
  File "<stdin>", line 1, in <module>
ImportError: no module named 'robot'
آهان! این برد را بین دو ترم دوباره Flash کردهای و فایلها پاک شدهاند. ImportError یعنی «فایلی به این اسم روی برد پیدا نکردم» — نه اینکه کدت غلط است. راهحل، همان کاری است که ترم ۳ کردی:
- فایل
robot.pyترم ۳ را در Thonny باز کن. - با «Save as...» آن را روی MicroPython device (خودِ برد) ذخیره کن.
- دوباره در Shell بنویس
import robot— این بار باید بیصدا قبول کند.
✅ چک کن: یک تست یکخطی هم بگیر: robot.forward(600) بزن — چرخها باید بچرخند — و بعد robot.stop() — باید بایستند. اگر هر دو درست بود، ربات آماده است.
💡 نکته: این عادت را داشته باش: قبل از هر پروژهٔ بزرگ، ماژول را یک بار در Shell دستگرمی کن. یک
importساده جلوی نیمساعت سردرگمی را میگیرد.
۲. دکمهٔ وب یعنی چه؟ لینک + دکمه#
حالا صفحهٔ ریموت. یک سؤال ساده اول کار: آن دکمهای که فشارش میدهی و فرمان میرود، در HTML چیست؟ جوابش ترکیب دو چیز است که یکیاش را از فصل ۳ میشناسی. اولی لینک است: تگ <a> با href که میگوید «با کلیک، برو به این مسیر». ولی لینکِ خالی شبیه یک متنِ آبیِ زیرخطدار است، نه یک دکمهٔ لمسپذیر. اینجا تگ دوم میآید: <button> که ظاهر یک دکمهٔ واقعی را میسازد. کافی است لینک را دور دکمه بپیچیم:
<a href="/forward"><button>JOLO</button></a>
بخوانش: «دکمهای با نوشتهٔ JOLO که کلیکش یعنی برو به مسیر /forward». حالا کل صفحه را با همان رشتهٔ سهنقلقولیِ فصل ۳ میسازیم (این صفحه مقدار زنده ندارد، پس f-string لازم نیست) و دکمهها را مثل دستهٔ بازی میچینیم: جلو بالا، عقب پایین، چپ و راست دو طرف، STOP درشتِ وسط. برچسبها را فینگلیش مینویسیم، چون حروف فارسی در صفحهٔ وب دردسر کدگذاری دارد و فعلاً ارزشش را ندارد:
html = """<!DOCTYPE html>
<html>
<head>
  <meta name="viewport" content="width=device-width">
  <title>AIRO Remote</title>
</head>
<body>
  <h1>AIRO Robot Remote</h1>
  <p><a href="/forward"><button>JOLO</button></a></p>
  <p>
    <a href="/left"><button>CHAP</button></a>
    <a href="/stop"><button>STOP</button></a>
    <a href="/right"><button>RAST</button></a>
  </p>
  <p><a href="/back"><button>AGHAB</button></a></p>
</body>
</html>"""
متاتگ viewport را از فصل ۴ آوردیم تا دکمهها روی گوشی ریز نشوند. حالا سرور socket فصل ۳ را زیرش مینویسیم و فعلاً هیچ حرکتی وصل نمیکنیم — فقط صفحه را سرو میکنیم و هر درخواست را با print(request) چاپ میکنیم تا ببینیم چه میرسد. برنامه را اجرا کن، IP را روی گوشی بزن، صفحه میآید: پنج دکمهٔ واقعی. روی JOLO بزن — ربات هنوز کاری نمیکند (چیزی وصل نیست) ولی به Shell نگاه کن:
b'GET /forward HTTP/1.1\r\nHost: 192.168.1.42\r\n...'
همهٔ درخواست یک خطِ b'...' است و \r\n جای سرِ خطهایش را نشان میدهد. فرمان رسید! دکمهٔ روی گوشی، آنسرِ اتاق، یک متن به ربات رساند: «مسیر forward را میخواهم». نصف راه رفتهایم — فقط مانده این متن دستِ موتورها را بگیرد.
چالش: با زدن CHAP چه متنی به سرور میرسد؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۳. هر مسیر، یک حرکت: اتصال به robot.py#
حالا حلقهٔ سرور را کامل میکنیم: درخواست را بخوان، ببین کدام مسیر داخلش است، تابع همان حرکت را از robot.py صدا بزن. عملگر in را فصل ۳ دیدی: «این تکهمتن، جایی داخل آن رشته هست؟» من وسوسه شدهام کد را خلوتتر بنویسم — این GET که هر بار تکرار میشود چیست دیگر؟ خودِ مسیر که داخل درخواست هست، کافی است، نه؟
    if "/forward" in request:
        robot.forward(SPEED)
    elif "/back" in request:
        robot.backward(SPEED)
    elif "/left" in request:
        robot.turn_left(SPEED)
    elif "/right" in request:
        robot.turn_right(SPEED)
    elif "/stop" in request:
        robot.stop()
اجرا و تست روی جعبه: JOLO... چرخها چرخیدند! خودِ خالصِ جادو: لمسِ شیشهٔ گوشی، چرخشِ چرخ آنطرفِ اتاق. حالا STOP را بزن...
نایستاد! دوباره STOP... باز نایستاد! و هیچ خطای قرمزی هم نیست. بله، یک باگ بیصدای دیگر — درست مثل باگهای ساکتِ ترمهای قبل که برنامه غلط کار میکند ولی شکایتی نمیکند. نترس؛ بخش بعدی، بهترین کارآگاهبازیِ ترم است.
۴. کارآگاهبازی: باگ بیصدای Referer#
کارآگاه که شدی، اولین کارت این است: مدرک را نگاه کن. همان print(request) که از قبل داریم، کلِ درخواستِ دکمهٔ STOP را چاپ کرده. اینجا هر \r\n را سرِ خط بردهایم تا خوانا شود. بخوانش:
GET /stop HTTP/1.1
Host: 192.168.1.42
Referer: http://192.168.1.42/forward
خط اول درست است: GET /stop. ولی خط سوم را ببین! مرورگر همراه هر درخواست چند خط «سربرگ» (header) هم میفرستد — معرفینامههایی دربارهٔ خودش. یکیشان Referer است: «از کدام صفحه آمدهام». و چون موقع زدن STOP روی صفحهٔ /forward بودی، کلمهٔ forward هم داخل درخواست هست!
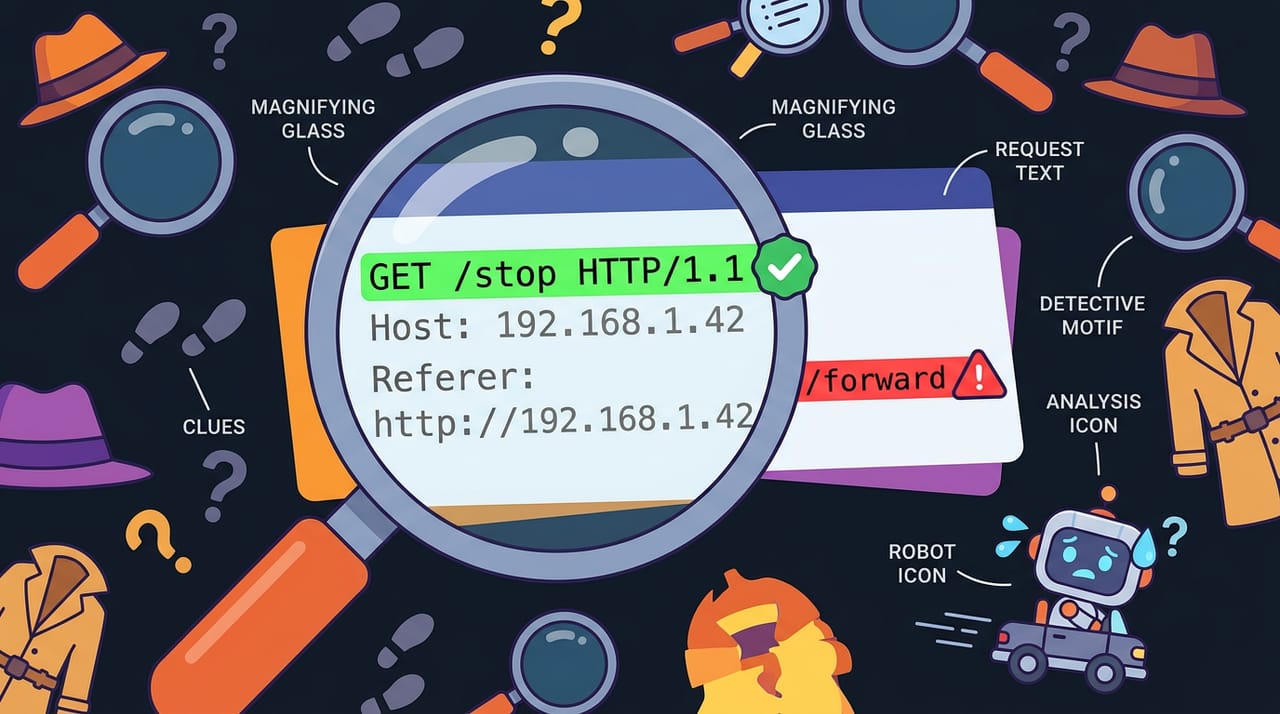
حالا به کد نگاه کن: اولین شرط "/forward" in request است. این متن در سربرگ Referer پیدا میشود، پس شرطِ اول برنده میشود و ربات بهجای توقف دوباره گاز میدهد. elif هیچوقت به /stop نمیرسد. و این فقط گریبانِ STOP را نمیگیرد: هر دکمهای که شرطش پایینتر از شرطِ صفحهٔ فعلی باشد میبازد. مقصر پیدا شد!
راهحل، برگشتن به انضباط فصل ۳ است — و حتی یک پله دقیقتر. فرمانِ واقعی همیشه در خط اول و به شکلِ GET /stop HTTP... است. پس دنبال "GET /stop " بگرد: با خودِ کلمهٔ GET — که سربرگ Referer هرگز با آن شروع نمیشود — و یک فاصله بعد از مسیر، تا /for روزی با مسیرِ طولانیتری مثل /forward قاطی نشود:
    if "GET /forward " in request:
        robot.forward(SPEED)
    elif "GET /back " in request:
        robot.backward(SPEED)
    elif "GET /left " in request:
        robot.turn_left(SPEED)
    elif "GET /right " in request:
        robot.turn_right(SPEED)
    elif "GET /stop " in request:
        robot.stop()
اجرا... JOLO، میچرخد؛ STOP، میایستد. CHAP و RAST هم مثل ساعت. حالا فهمیدی آن GET فصل ۳ «تشریفات» نبود — محافظ بود. کد کامل این نسخه در 01_remote_v1.py است:
# Term 4 - Session 05 - remote-e webi v1: harekat-e peyvaste (ba dokme-ye STOP)
# HOSHDAR-E IMENI: agar ertebat ghat shavad, robot be harekat edame midahad!
# in noskhe faghat rooye ja'be! noskhe-ye amn: 02_remote_safe.py
import network
import socket
import robot
import time

WIFI_SSID = "esm-e-wifi-khodet"     # <- esm-e WiFi-e khane-ye khodet
WIFI_PASS = "password-e-wifi"       # <- jalase 6: in be secrets.py miravad!
SPEED = 600

wlan = network.WLAN(network.STA_IF)
wlan.active(True)
wlan.connect(WIFI_SSID, WIFI_PASS)
print("dar hal-e ettesal be WiFi...")
tries = 0
while not wlan.isconnected() and tries < 15:
    time.sleep(1)
    tries = tries + 1
if wlan.isconnected():
    print("vasl shod! IP:", wlan.ifconfig()[0])
else:
    print("vasl nashod - WiFi ra ba code-haye jalase 1 check kon")

html = """<!DOCTYPE html>
<html>
<head>
  <meta name="viewport" content="width=device-width">
  <title>AIRO Remote</title>
</head>
<body>
  <h1>AIRO Robot Remote</h1>
  <p><a href="/forward"><button>JOLO</button></a></p>
  <p>
    <a href="/left"><button>CHAP</button></a>
    <a href="/stop"><button>STOP</button></a>
    <a href="/right"><button>RAST</button></a>
  </p>
  <p><a href="/back"><button>AGHAB</button></a></p>
</body>
</html>"""

s = socket.socket()
s.bind(("0.0.0.0", 80))
s.listen(1)
print("remote amade ast!")

while True:
    conn, addr = s.accept()
    request = str(conn.recv(1024))
    print(request)   # baraye karagah-bazi: kol-e darkhast ra bebin

    # tatbigh-e daghigh ba "GET /... " - dars-e bug-e Referer!
    if "GET /forward " in request:
        print("farman: FORWARD")
        robot.forward(SPEED)
    elif "GET /back " in request:
        print("farman: BACK")
        robot.backward(SPEED)
    elif "GET /left " in request:
        print("farman: LEFT")
        robot.turn_left(SPEED)
    elif "GET /right " in request:
        print("farman: RIGHT")
        robot.turn_right(SPEED)
    elif "GET /stop " in request:
        print("farman: STOP")
        robot.stop()

    conn.send("HTTP/1.1 200 OK\r\nContent-Type: text/html\r\n\r\n")
    conn.send(html)
    conn.close()
درسِ بزرگِ امروز: دادهای که از دنیای بیرون میآید، همیشه بیشتر از آن چیزی است که فکر میکنی — دقیق تطبیق بده، نه سرسری.
🔧 اگر کار نکرد: هیچ دکمهای ربات را تکان نمیدهد ولی صفحه باز میشود؟ مسیرِ
hrefو متنِ داخلifباید حرفبهحرف یکی باشند —href="/forward"باید دقیقاً با"GET /forward "جور شود (حروف کوچک و بزرگ مهماند). مرورگر بعد از زدن دکمه بیپایان میچرخد؟ دو خطِconn.sendوconn.close()باید بعد از همهٔ if/elif ها بیایند، بیرون از شاخهها — هر درخواست باید جواب بگیرد.
چالش: چرا "/forward" خطرناک بود ولی "GET /forward " امن است؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۵. توقف پیشفرض: مهمترین درسِ ایمنی#
ریموت کار میکند، ولی هنوز جرئت نکن ربات را روی زمین بگذاری. چرا؟ یک آزمایشِ ترسناک بکن: ربات روی جعبه، JOLO را بزن، و بعد وسطِ حرکت WiFi گوشی را خاموش کن — انگار گوشی خوابش برد یا از برد شبکه دور شدی.
ربات هنوز دارد میرود! و تا ابد میرود، چون آخرین فرمانی که شنیده «جلو» بوده و دیگر هیچ فرمانی نمیرسد — نه توقفی، نه چیزی. روی زمینِ واقعی این یعنی ملاقات با دیوار، پله یا دمِ گربه.
⚠️ مواظب باش: قانون طلاییِ همهٔ ماشینهای واقعی — از ماشین لباسشویی تا پهپاد — این است: اگر فرمان نرسید، حالتِ امن. برای ربات ما حالتِ امن یعنی توقف. اسمش را بگذار «توقف پیشفرض»: ربات فقط وقتی حرکت کند که فرمانِ تازه دارد.
چطور بسازیمش؟ ابزارش را از ترم ۳ داری! توابع زمانبندیشدهٔ robot.py — مثل forward_time — حرکت میکنند، صبر میکنند و خودشان stop میزنند. پس بهجای «برو تا خبرِ بعدی»، هر فشارِ دکمه میشود یک پالسِ کوتاهِ حرکت: نیمثانیه برو و بایست. فرمانی نرسد؟ ربات همین الانش هم ایستاده. تغییرِ کد فقط همین است — دو ثابتِ زمان بالای برنامه و صدا زدنِ توابع _time:
BURST = 0.5        # har feshar-e dokme: nim sanie harekat, ba'd tavaghof-e khodkar
TURN_BURST = 0.25  # baraye pichidan: pulse-e kutahtar = kontrol-e daghightar

    if "GET /forward " in request:
        robot.forward_time(SPEED, BURST)
    elif "GET /back " in request:
        robot.backward_time(SPEED, BURST)
    elif "GET /left " in request:
        robot.turn_left_time(SPEED, TURN_BURST)
    elif "GET /right " in request:
        robot.turn_right_time(SPEED, TURN_BURST)
    elif "GET /stop " in request:
        robot.stop()
همان آزمایشِ ترسناک را دوباره بکن: JOLO و قطعِ WiFi... ربات نیمثانیه رفت و ایستاد. آرام، امن، منتظر. البته صادق باشیم — این یک معامله است: رانندگیاش دیگر «گازِ پیوسته» نیست و برای مسیرِ طولانی باید پشتسرهم بزنی. در عوض هیچ سناریویی نیست که ربات سرگردان بماند. دکمهٔ STOP را هم برای عادتِ خوبِ «توقف اضطراری» نگه میداریم. کد کامل در 02_remote_safe.py:
# Term 4 - Session 05 - remote-e amn: tavaghof-e pishfarz ba pulse-haye kutah
# asl-e imeni: agar farmani naresid, robot bayad istade bashad!
# baraye ejra-ye bi-sim: in file ra ba nam-e main.py rooye bord zakhire kon
import network
import socket
import robot
import time

WIFI_SSID = "esm-e-wifi-khodet"     # <- esm-e WiFi-e khane-ye khodet
WIFI_PASS = "password-e-wifi"       # <- jalase 6: in be secrets.py miravad!

SPEED = 600
BURST = 0.5        # har feshar-e dokme: nim sanie harekat, ba'd tavaghof-e khodkar
TURN_BURST = 0.25  # baraye pichidan: pulse-e kutahtar = kontrol-e daghightar

wlan = network.WLAN(network.STA_IF)
wlan.active(True)
wlan.connect(WIFI_SSID, WIFI_PASS)
print("dar hal-e ettesal be WiFi...")
tries = 0
while not wlan.isconnected() and tries < 15:
    time.sleep(1)
    tries = tries + 1
if wlan.isconnected():
    print("vasl shod! IP:", wlan.ifconfig()[0])
else:
    print("vasl nashod - WiFi ra ba code-haye jalase 1 check kon")

html = """<!DOCTYPE html>
<html>
<head>
  <meta name="viewport" content="width=device-width">
  <title>AIRO Remote</title>
</head>
<body>
  <h1>AIRO Robot Remote</h1>
  <p><a href="/forward"><button>JOLO</button></a></p>
  <p>
    <a href="/left"><button>CHAP</button></a>
    <a href="/stop"><button>STOP</button></a>
    <a href="/right"><button>RAST</button></a>
  </p>
  <p><a href="/back"><button>AGHAB</button></a></p>
</body>
</html>"""

s = socket.socket()
s.bind(("0.0.0.0", 80))
s.listen(1)
print("remote-e amn amade ast!")

while True:
    conn, addr = s.accept()
    request = str(conn.recv(1024))

    # har farman: yek pulse-e kutah - robot khodesh mi-istad (tavaghof-e pishfarz)
    if "GET /forward " in request:
        robot.forward_time(SPEED, BURST)
    elif "GET /back " in request:
        robot.backward_time(SPEED, BURST)
    elif "GET /left " in request:
        robot.turn_left_time(SPEED, TURN_BURST)
    elif "GET /right " in request:
        robot.turn_right_time(SPEED, TURN_BURST)
    elif "GET /stop " in request:
        robot.stop()   # tavaghof-e ezterari - adat-e khub!

    conn.send("HTTP/1.1 200 OK\r\nContent-Type: text/html\r\n\r\n")
    conn.send(html)
    conn.close()
چالش: بعد از قطع WiFi، حداکثر چقدر تا توقف؟
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
۶. آزادیِ کامل: بیسیم با main.py#
حالا لحظهای که از اول فصل قولش را دادیم. نسخهٔ امن را با نامِ main.py روی برد ذخیره کن — ترم ۱ یاد گرفتی: main.py یعنی «با هر روشنشدن، خودت اجرا شو». بعد:
- مطمئن شو Save روی MicroPython device انجام شده و اسم دقیقاً
main.pyاست. - همین حالا که USB وصل است، IP را از Shell یادداشت کن (روتر معمولاً به هر دستگاه همان IP قبلی را میدهد).
- کابل USB را جدا کن، ربات را روی زمین بگذار و کلید باتری را روشن کن.
- چند ثانیه صبر کن تا برد به WiFi وصل شود، بعد همان IP را در مرورگرِ گوشی باز کن.
✅ چک کن: صفحهٔ ریموت باید بیاید و JOLO ربات را با پالسهای کوتاه جلو ببرد — بدون هیچ کابلی. این دیگر «کدِ تمرینی» نیست؛ یک ربات واقعیِ بیسیم است که مغزش برنامهٔ توست. تبریک!
🔧 اگر کار نکرد: با باتری هیچ خبری نیست ولی با USB کار میکرد؟ سه مظنون. یک: فایل با نامِ
main.pyروی خودِ برد ذخیره نشده — دوباره Save as بزن و MicroPython device را انتخاب کن. دو: باتری ضعیف است و WiFi برقِ کافی ندارد؛ باتریِ نو بگذار. سه: پلاکِ برد عوض شده — فصل ۱ گفتیم روتر مجبور نیست همیشه همان IP قبلی را بدهد. راهِ نجاتش این است: کابل USB را دوباره بزن و IP تازه را از Shell بردار. (درمانِ دائمیاش تمرینِ ستارهدارِ همین فصل است: IP را روی OLED نشان بده.) اگر ربات موقع پالسِ جلو کج میرود، ضریبهایFACTOR_LEFTوFACTOR_RIGHTرا درrobot.pyمثل ترم ۳، فصل ۴ تنظیم کن؛ چون ریموتِ ما از همان توابع استفاده میکند، یک بار تنظیم، همهجا صاف.
۷. با AI: ریموت را قشنگتر کن#
ریموتِ ما کار میکند ولی ظاهرش، بیایید صادق باشیم، پنج دکمهٔ خشک و خالی است. این فرصتِ خوبی است برای مهارتِ AI این ترم: ایدهپردازی و طراحی با AI — و ارزیابیِ انتقادیِ جوابهایش.
🤖 با AI: سه قانونِ همیشگیِ کار با AI را قاب کن: «اول خودت، بعد AI» (اول یک دقیقه خودت فکر کن و طرحت را بکش)، «خط به خط» (کدی که نمیتوانی خطبهخطش را توضیح بدهی، در پروژهات نمیگذاری)، و «AI هم اشتباه میکند» (راهِ فهمیدنِ درستیِ پیشنهاد، آزمایش است، نه اعتماد).
بیا همین حالا با این سه قانون جلو برویم. اول خودت: یک دقیقه فکر کن و طرحت را روی کاغذ بکش — مثلاً دکمهها صلیبی مثل دستهٔ بازی، STOP وسط و درشت و قرمز. حالا از AI بپرس، نه «برایم بساز» بلکه «ایده بده»: بنویس که یک صفحهٔ ریموت با پنج دکمهٔ لینکدار ساختهای و از AI سه ایده برای بهترکردنِ طراحی بخواه، هر کدام با یک دلیل.
سه پیشنهاد میآید. اولی: چیدمانِ صلیبی با STOP بزرگِ قرمزِ وسط — همان که خودت کشیده بودی. تأییدِ خوبی است، قبول. دومی: «با CSS دکمهها را بزرگ و رنگی کن» با یک تکه کد. وسوسهانگیز است! ولی قانون دوم: CSS را هنوز نخواندهای و نمیتوانی خطبهخطش را توضیح بدهی؛ پس این را در دفترچهٔ مهندسی «پارک» میکنی برای روزی که بلد شدی. سومی: «متاتگ refresh اضافه کن تا صفحه همیشه تازه بماند.» refresh را که فصل ۴ عاشقش شدی؛ منطقی به نظر میرسد... ولی قانون سوم میگوید آزمایشش کن. اضافهاش میکنی و — ربات جنزده میشود: هر چند ثانیه خودش یک پالس جلو میپرد، بیآنکه کسی دکمهای بزند!
چرا؟ refresh یعنی «همین صفحه را دوباره بخواه». و «همین صفحه» بعد از زدنِ JOLO چیست؟ آدرسِ /forward! یعنی هر چند ثانیه مرورگر خودش فرمانِ جلو را تکرار میکند. برای داشبوردِ فصل ۴ که فقط گزارش میداد refresh عالی بود؛ برای ریموت که هر بارگذاریاش یک فرمان است، فاجعه است. پیشنهادِ سوم: رد شد، با دلیل و با آزمایش. این یعنی ارزیابیِ انتقادی: AI همفکرِ خوبی است، تصمیمگیرنده نه.
واژههای تازه این فصل#
| کلمه | تلفظ به حروف فارسی | یعنی چه |
|---|---|---|
| Remote | ریموت | کنترل از راه دور |
| Button | باتِن | دکمه؛ تگ HTML که ظاهرِ یک دکمهٔ لمسپذیر را میسازد |
| Link | لینک | پیوند؛ تگ a که کلیکش مرورگر را به یک مسیر میبرد |
| Header | هِدِر | سربرگ؛ خطهای معرفی که مرورگر همراه هر درخواست میفرستد |
| Referer | ریفِرِر | سربرگی که میگوید «از کدام صفحه آمدهام» — عاملِ باگِ امروز |
| Default | دیفالت | پیشفرض؛ حالتی که وقتی هیچ فرمانی نیست برقرار است |
| Burst | بِرست | پالسِ کوتاه؛ حرکتِ نیمثانیهایِ خود-ایست |
| Brainstorm | بِرِیناستورم | ایدهپردازی؛ کاری که امروز با AI کردیم |
تمرینها
اول خودت فکر کن یا امتحان کن — بعد اینجا را باز کن.
در فصل بعد#
جلسهٔ بعد ظاهرش آرامتر است ولی دروازهٔ بزرگترین بخشِ دوره است: JSON، زبانِ مشترکِ دادهها که همهٔ سرویسهای اینترنت — از هواشناسی تا هوش مصنوعی — با آن حرف میزنند؛ و کلید API، رمزِ عبوری که درِ سرویسهای بزرگ را باز میکند. و بالاخره خانهای امن به اسم secrets.py میسازیم و پسوردِ WiFi را از وسطِ کد جمع میکنیم. دو فصل دیگر، پروژهٔ تو با یک هوش مصنوعیِ واقعی حرف میزند!
به آخر این فصل رسیدی!
اگر ساختی و جواب داد، این دکمه مال توست.