ثابت زمانی RC چیست؟ چرا خازن یکباره پر نمیشود
ثابت زمانی RC عددی است که میگوید یک خازن از راهِ یک مقاومت با چه سرعتی پر و خالی میشود. فرمولش τ = R × C است و τ (بخوان «تاو») برحسبِ ثانیه است. در مدتِ یک τ خازن حدودِ ۶۳٪ راه را میرود و بعد از حدودِ پنج τ عملاً پر است. مثلاً برای 10kΩ و 10µF، ثابت زمانی 100 ms میشود.
این نوشته میگوید چرا منحنیِ شارژ این شکل است، آن ۶۳٪ از کجا آمده، و چطور میتوانی همین عددها را در یک دموی زنده بخوانی.
چرا خازن اول تند و بعد کند پر میشود
مدار ساده است: یک منبع با ولتاژِ Vs، یک مقاومت، و خازنی که سرِ دیگرش به زمین وصل است.
کلیدِ ماجرا این است که جریانِ شارژ را اختلافِ ولتاژی که روی مقاومت مانده تعیین میکند:
I = (Vs − Vc) / R
Vc ولتاژ فعلیِ خازن است. حالا با Vs = 3.3 V و R = 10kΩ ببین چه میشود:
| ولتاژ خازن | ولتاژ مانده روی مقاومت | جریان شارژ |
|---|---|---|
0 V |
3.3 V |
0.33 mA |
1.65 V |
1.65 V |
0.165 mA |
3.0 V |
0.3 V |
0.03 mA |
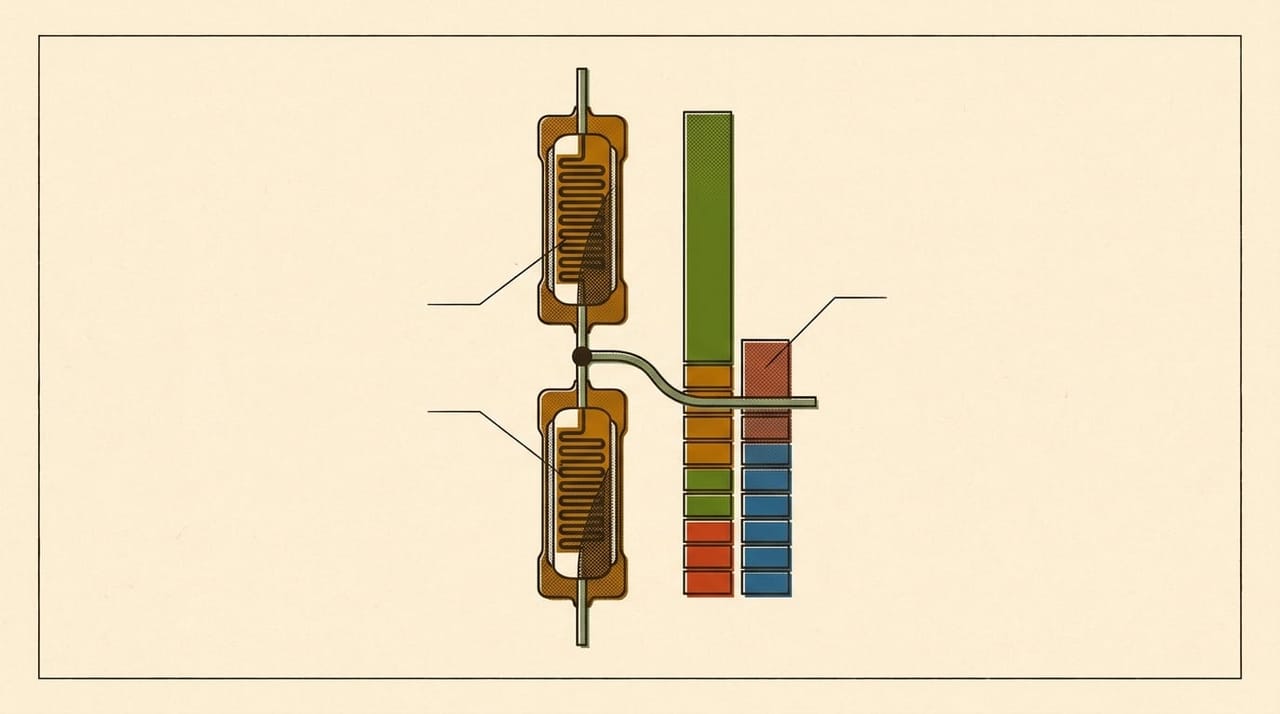
خازنِ خالی جریانِ کامل میگیرد و تند پر میشود. هرچه پرتر شود، اختلاف کمتر، جریان کمتر و پرشدن کندتر میشود. سرعتِ بالارفتن همیشه متناسب با فاصلهای است که تا مقصد مانده.
هر چیزی که سرعتش با فاصله تا مقصد متناسب باشد، منحنیِ نمایی میسازد.
به همین دلیل نمودار نرم خم میشود و به مقصد نزدیک و نزدیکتر میشود، بیآنکه از نظرِ ریاضی به آن برسد.
فرمول و آن ۶۳٪ مشهور
برای شارژِ خازنِ خالی:
Vc(t) = Vs × (1 − e^(−t / τ))
τ = R × C
وقتی t = τ باشد، حاصلِ پرانتز 1 − 1/e میشود که حدودِ 0.632 است. پس ۶۳٪ قراردادِ عجیبی نیست؛ فقط مقدارِ همین فرمول در لحظهٔ t = τ است.
| زمان | پرشدن از ولتاژ نهایی | شکاف مانده |
|---|---|---|
1τ |
۶۳٫۲٪ | ۳۶٫۸٪ |
2τ |
۸۶٫۵٪ | ۱۳٫۵٪ |
3τ |
۹۵٫۰٪ | ۵٫۰٪ |
4τ |
۹۸٫۲٪ | ۱٫۸٪ |
5τ |
۹۹٫۳٪ | ۰٫۷٪ |
شکلِ بهترِ بهخاطرسپردنش این است: در هر τ، حدودِ ۶۳٪ از شکافِ باقیمانده بسته میشود. نه ۶۳٪ از کل؛ ۶۳٪ از آنچه هنوز مانده. برای همین هر قدم کوچکتر از قبلی است. پنج τ هم قانونِ طبیعت نیست، یک قراردادِ مهندسی است: بعد از آن، فاصله تا مقصد برای بیشترِ کارها مهم نیست.
خالیشدن هم تصویرِ آینهای همین است. اگر خازنی با ولتاژِ V0 از راهِ مقاومت خالی شود:
Vc(t) = V0 × e^(−t / τ)
بعد از یک τ حدودِ ۳۷٪ از ولتاژ میماند.
حساب سریع با واحدها
یک میانبر که کار را راحت میکند: کیلواهم ضربدر میکروفاراد میشود میلیثانیه.
R |
C |
τ |
|---|---|---|
10kΩ |
10µF |
100 ms |
10kΩ |
100nF |
1 ms |
1kΩ |
100nF |
0.1 ms |
220Ω |
470µF |
103.4 ms |
1MΩ |
1µF |
1 s |
چرا مقاومت و ظرفیت در هم ضرب میشوند؟ چون هر کدام از یک راه کند میکنند: مقاومتِ بزرگتر جریان را کم میکند، پس بار کندتر میرسد؛ ظرفیتِ بزرگتر برای همان ولتاژ بارِ بیشتری میخواهد، پس باید بارِ بیشتری برسد.
همین عددها را در شبیهساز بخوان
دموی شارژ RC را باز کن. مدارش همین است: GPIO14 از راهِ 10kΩ به خازنِ 10µF میرود و GPIO34 با ADC همان نقطه را میخواند. برنامه پایه را HIGH میکند، ۱۵ نمونه با فاصلهٔ ۲۰ میلیثانیه چاپ میکند، بعد پایه را LOW میکند و همین کار را برای خالیشدن تکرار میکند.
با τ = 100 ms و ADCای که 0..4095 را روی 0..3.3 V نگاشت میکند، پیشبینیِ فرمول این است:
| زمان | ولتاژ | عدد ADC مورد انتظار |
|---|---|---|
0 ms |
0.00 V |
0 |
20 ms |
0.60 V |
742 |
60 ms |
1.49 V |
1848 |
100 ms |
2.09 V |
2589 |
200 ms |
2.85 V |
3541 |
280 ms |
3.10 V |
3846 |
عددهایی که در خروجی میبینی باید نزدیکِ این جدول باشند. یک تمرینِ خوب: چند نمونهٔ پشتِ هم را بردار و 4095 − ADC را برای هر کدام حساب کن. هر ۲۰ میلیثانیه، این شکاف باید با یک ضریبِ ثابت کوچک شود، حدودِ e^(−0.2) یعنی 0.82. اگر ضریب ثابت بماند، منحنی واقعاً نمایی است.
یک نکتهٔ ریز: خازن موقعِ شروعِ خالیشدن کاملاً پر نیست. برنامه بعد از حدودِ ۳۰۰ میلیثانیه، یعنی ۳ τ، پایه را پایین میکشد و خازن آن موقع حدودِ ۹۵٪ پر است. پس خالیشدن از حوالیِ 3891 شروع میشود، نه از 4095.
این شبیهساز مدار را با حلِ معادلهها بهدست میآورد، نه با یک انیمیشنِ از پیشساخته. با این حال قطعههایش ایدهآلاند؛ روی میز، رواداریِ خازن عددها را جابهجا میکند. برای مدارهای دیگر سراغِ شبیهساز برو.
ثابت زمانی در مدارهای واقعی به چه دردی میخورد
- Debounce سختافزاری. لرزشِ کنتاکت در دکمه فشاری را میشود با یک RC صاف کرد.
τباید از زمانِ لرزش بزرگتر باشد و آنقدر بزرگ نباشد که پاسخ کند به نظر برسد؛ مثلاً10kΩو1µFیعنی10 ms. - صافکردنِ سیگنال PWM. اگر
τخیلی بزرگتر از دورهٔ PWM باشد، خازن فرصتِ پرشدن و خالیشدنِ کامل ندارد و نزدیکِ ولتاژ میانگین میماند. این یک تبدیلِ سادهٔ دیجیتال به آنالوگ است. - فیلتر پایینگذر. مدارِ RC تغییرهای سریع را کم میکند و تغییرهای کند را عبور میدهد. فرکانسِ قطعش
fc = 1 / (2π × R × C)است؛ برای10kΩو100nFحدودِ159 Hzمیشود. - تأخیر در روشنشدن. پایهٔ reset در خیلی از مدارها با یک RC کمی دیرتر بالا میرود تا تغذیه فرصتِ پایدارشدن داشته باشد.
- اندازهگیریِ ظرفیت. اگر
Rمعلوم باشد و زمانِ رسیدن به ۶۳٪ را بسنجی،C = τ / Rظرفیت را میدهد.
اشتباههای رایج
- انتظارِ رسیدن به ولتاژ نهایی در یک
τ. در یکτفقط ۶۳٪ راه طی شده. - اعتمادِ کامل به عددِ روی خازن. رواداریِ خازنهای الکترولیتی زیاد است و ۲۰٪ تفاوت غیرعادی نیست.
τواقعی هم همینقدر جابهجا میشود. - حسابنکردنِ مقاومتهای دیگرِ مدار.
Rدر فرمول همهٔ مقاومتی است که جریان از آن میگذرد، از جمله مقاومتِ خروجیِ منبع. - یکیگرفتنِ ولتاژ پایه و ولتاژ خازن. پایهٔ خروجی بلافاصله بالا میرود، ولی نقطهٔ بینِ مقاومت و خازن نه. ADC باید به همان نقطهٔ وسط وصل باشد.
- برعکسبستنِ خازنِ قطبدار. خازن الکترولیتی جهت دارد و برعکسبستنش میتواند خطرناک باشد.
جمعبندی
τ = R × C تنها عددی است که برای پیشبینیِ رفتارِ یک مدارِ RC لازم داری: یک τ برای ۶۳٪، پنج τ برای «عملاً تمام». اگر میخواهی این ایدهها را کنارِ کدِ واقعی و قطعههای دیگر یاد بگیری، خودآموز آیرو از اولین مدار با ESP32 شروع میکند.
اگر میخواهی این موضوع را کامل یاد بگیری

خودآموز رباتیک
خودآموز رباتیک برای ۱۲ تا ۱۵ سالهها: از اولین LED تا ربات متصل به هوش مصنوعی، با ESP32 و MicroPython.
- ۵ ترم
- ۵۶ فصل
- همهٔ فصلها رایگان